那么番茄采摘器人实际上是如何工作的呢?
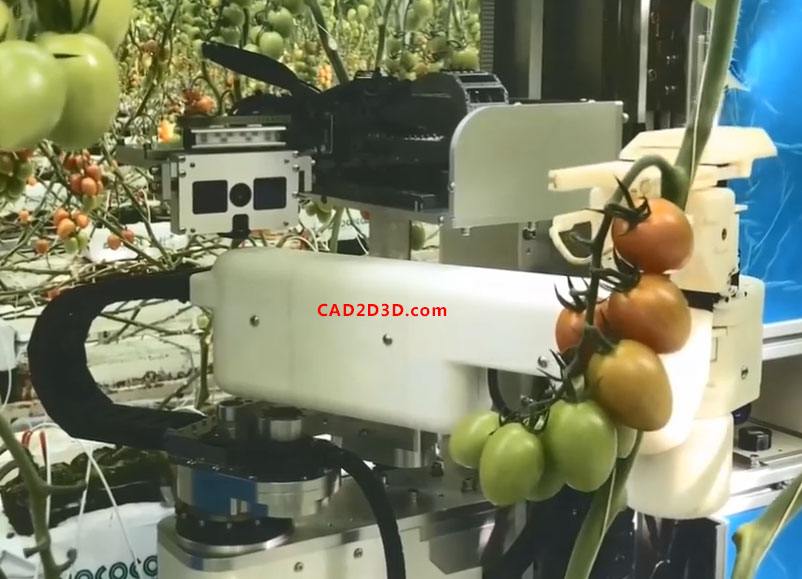
机器人沿着铺设在番茄之间的导轨上移动,机器人配备了具有图像识别功能的相机,使用它来查找成熟的西红柿,并通过颜色确定是否应该采摘它们。先让西红柿穿过机器人手爪上的一个环,然后拉动这个环,将番茄摘下。
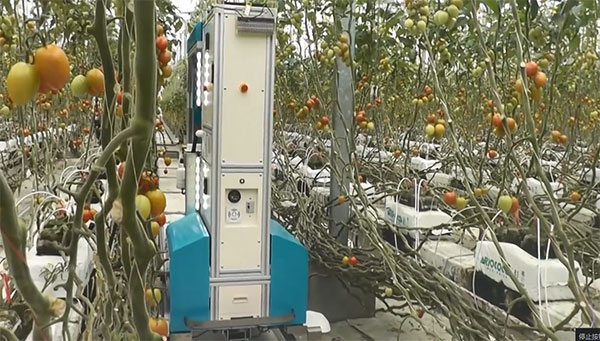
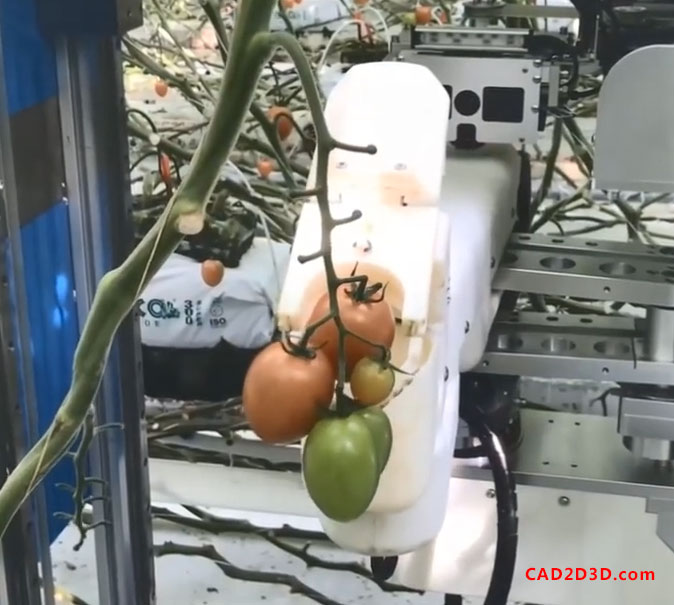
目前机器人采摘西红柿的速度是6秒每个,而人工是2-3秒,因此人工速度更快,但人只能工作3-4个小时,而机器人可以连续工作10个小时或更长时间,而且也可以在晚上工作,因此机器人采摘是为了趋势。
番茄采摘机器人开发的问题之一是如何判断番茄是否成熟。
解决问题的焦点放在颜色变化上,没成熟的是青色的,成熟的是红色的。基于颜色差异,采用了视觉识别系统,该系统可以自动识别番茄的颜色,并将其与农场生产的颜色样本进行比较以确定其成熟程度。
颜色样本范围可以自由设置。如果要降低成熟度以增加产量,则只需更改设置即可,使其比正常情况更接近绿色范围。
 儿童益智数字变形玩具男孩3到6岁5拼装合体机器人7积木13生日礼物
 恐龙变形恐龙玩具儿童手表男孩超级力量机甲变身器正版礼物机器人
 科沃斯T90SPRO扫地机器人T80SPLUS滚筒活洗扫地拖地X12SPRO自动清
作者:任鸟飞
简介:机械工程师,专注于SolidWorks和AutoCAD。
转载请注明:
文章作者:任鸟飞,原文链接:https://www.cad2d3d.com/post-1261.html
留言说明:
如对本文有疑问,可关注微信公众号 喜爱的CAD 直接留言即可。手机扫描下方二维码直接关注 喜爱的CAD。
也可以直接发邮件给我,我的邮箱18036678070@cad2d3d.com

可能感兴趣的文章
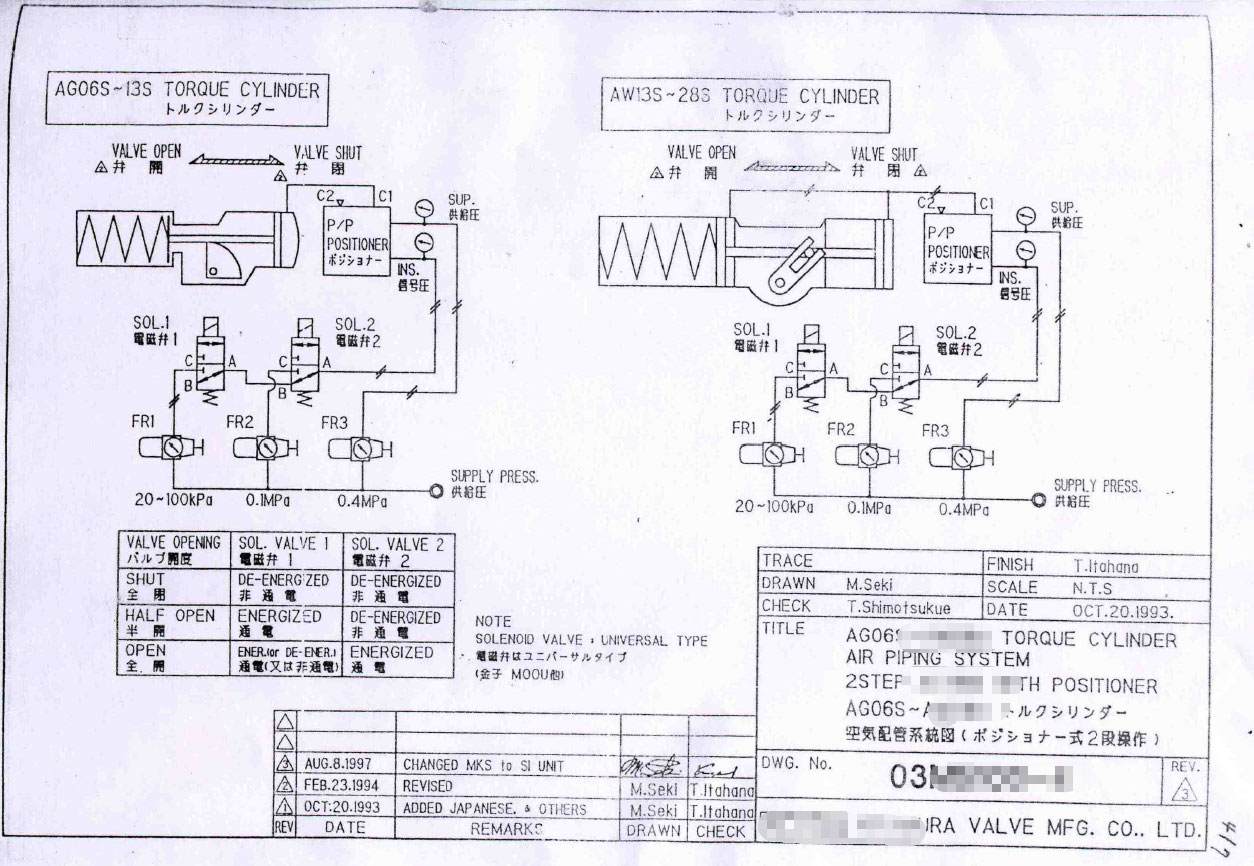 日本公司1993年绘制的气动两段式控制阀空气配管系统图,还在学习30年前的知识丢人吗?
 采用桁架机械手实现机床自动上下料,总之机械手性价比碾压机器人
 T型螺钉巧妙利用矩形框圆角方角对角线长度不同实现防旋转功能的设计思路
 平顶链(链板)输送机结构原理(图)
 康耐视二维码读码器规格参数选型表
更多最新发布: 行业现状
-
为什么与国产AI交互会出现英文对话?界面是中文底层是英文,难道是二道贩子?
-
 喷气式汽车是不是奇巧淫技?特斯拉 Roadster 发布会现场展示汽车空翻悬浮
-
清华大学本科生期望薪资月入过万,是高还是低?
-
中外制造业差距有多大?国产阀门交货期2个月,国外阀门居然要10个月,老外凭什么跟我们打?
-
2050猜想,维护维修行业会越来越好
-
 刹车踏板只会弯不会断,除非它是塑料做的!
-
同事离职了,是谁给他说走就走的勇气?
-
一篇论文都没写,大学同学混的都挺差
-
 格局反转!日本公司开始代理中国品牌机器人
-
苏北老乡跑南京做宾馆前台,偶然的相遇,莫名的心疼
-
 上自动化的代价有多大?喧宾夺主成本翻番往上涨,到最后才发现其实人工最便宜
-
 机械工程师不要哭穷了,我同事好多都是百万富翁!
 本站所有资源一键获取,含3D模型、设计软件和案例视频等
 支付宝现金红包,又疯狂“大面积”送钱了!人均 1-20 元 (无套路/每天能领)
 《工业机器人系统集成&自动化生产线方案设计大师》第2版免费送,机器人及自动化技术人员必备教材
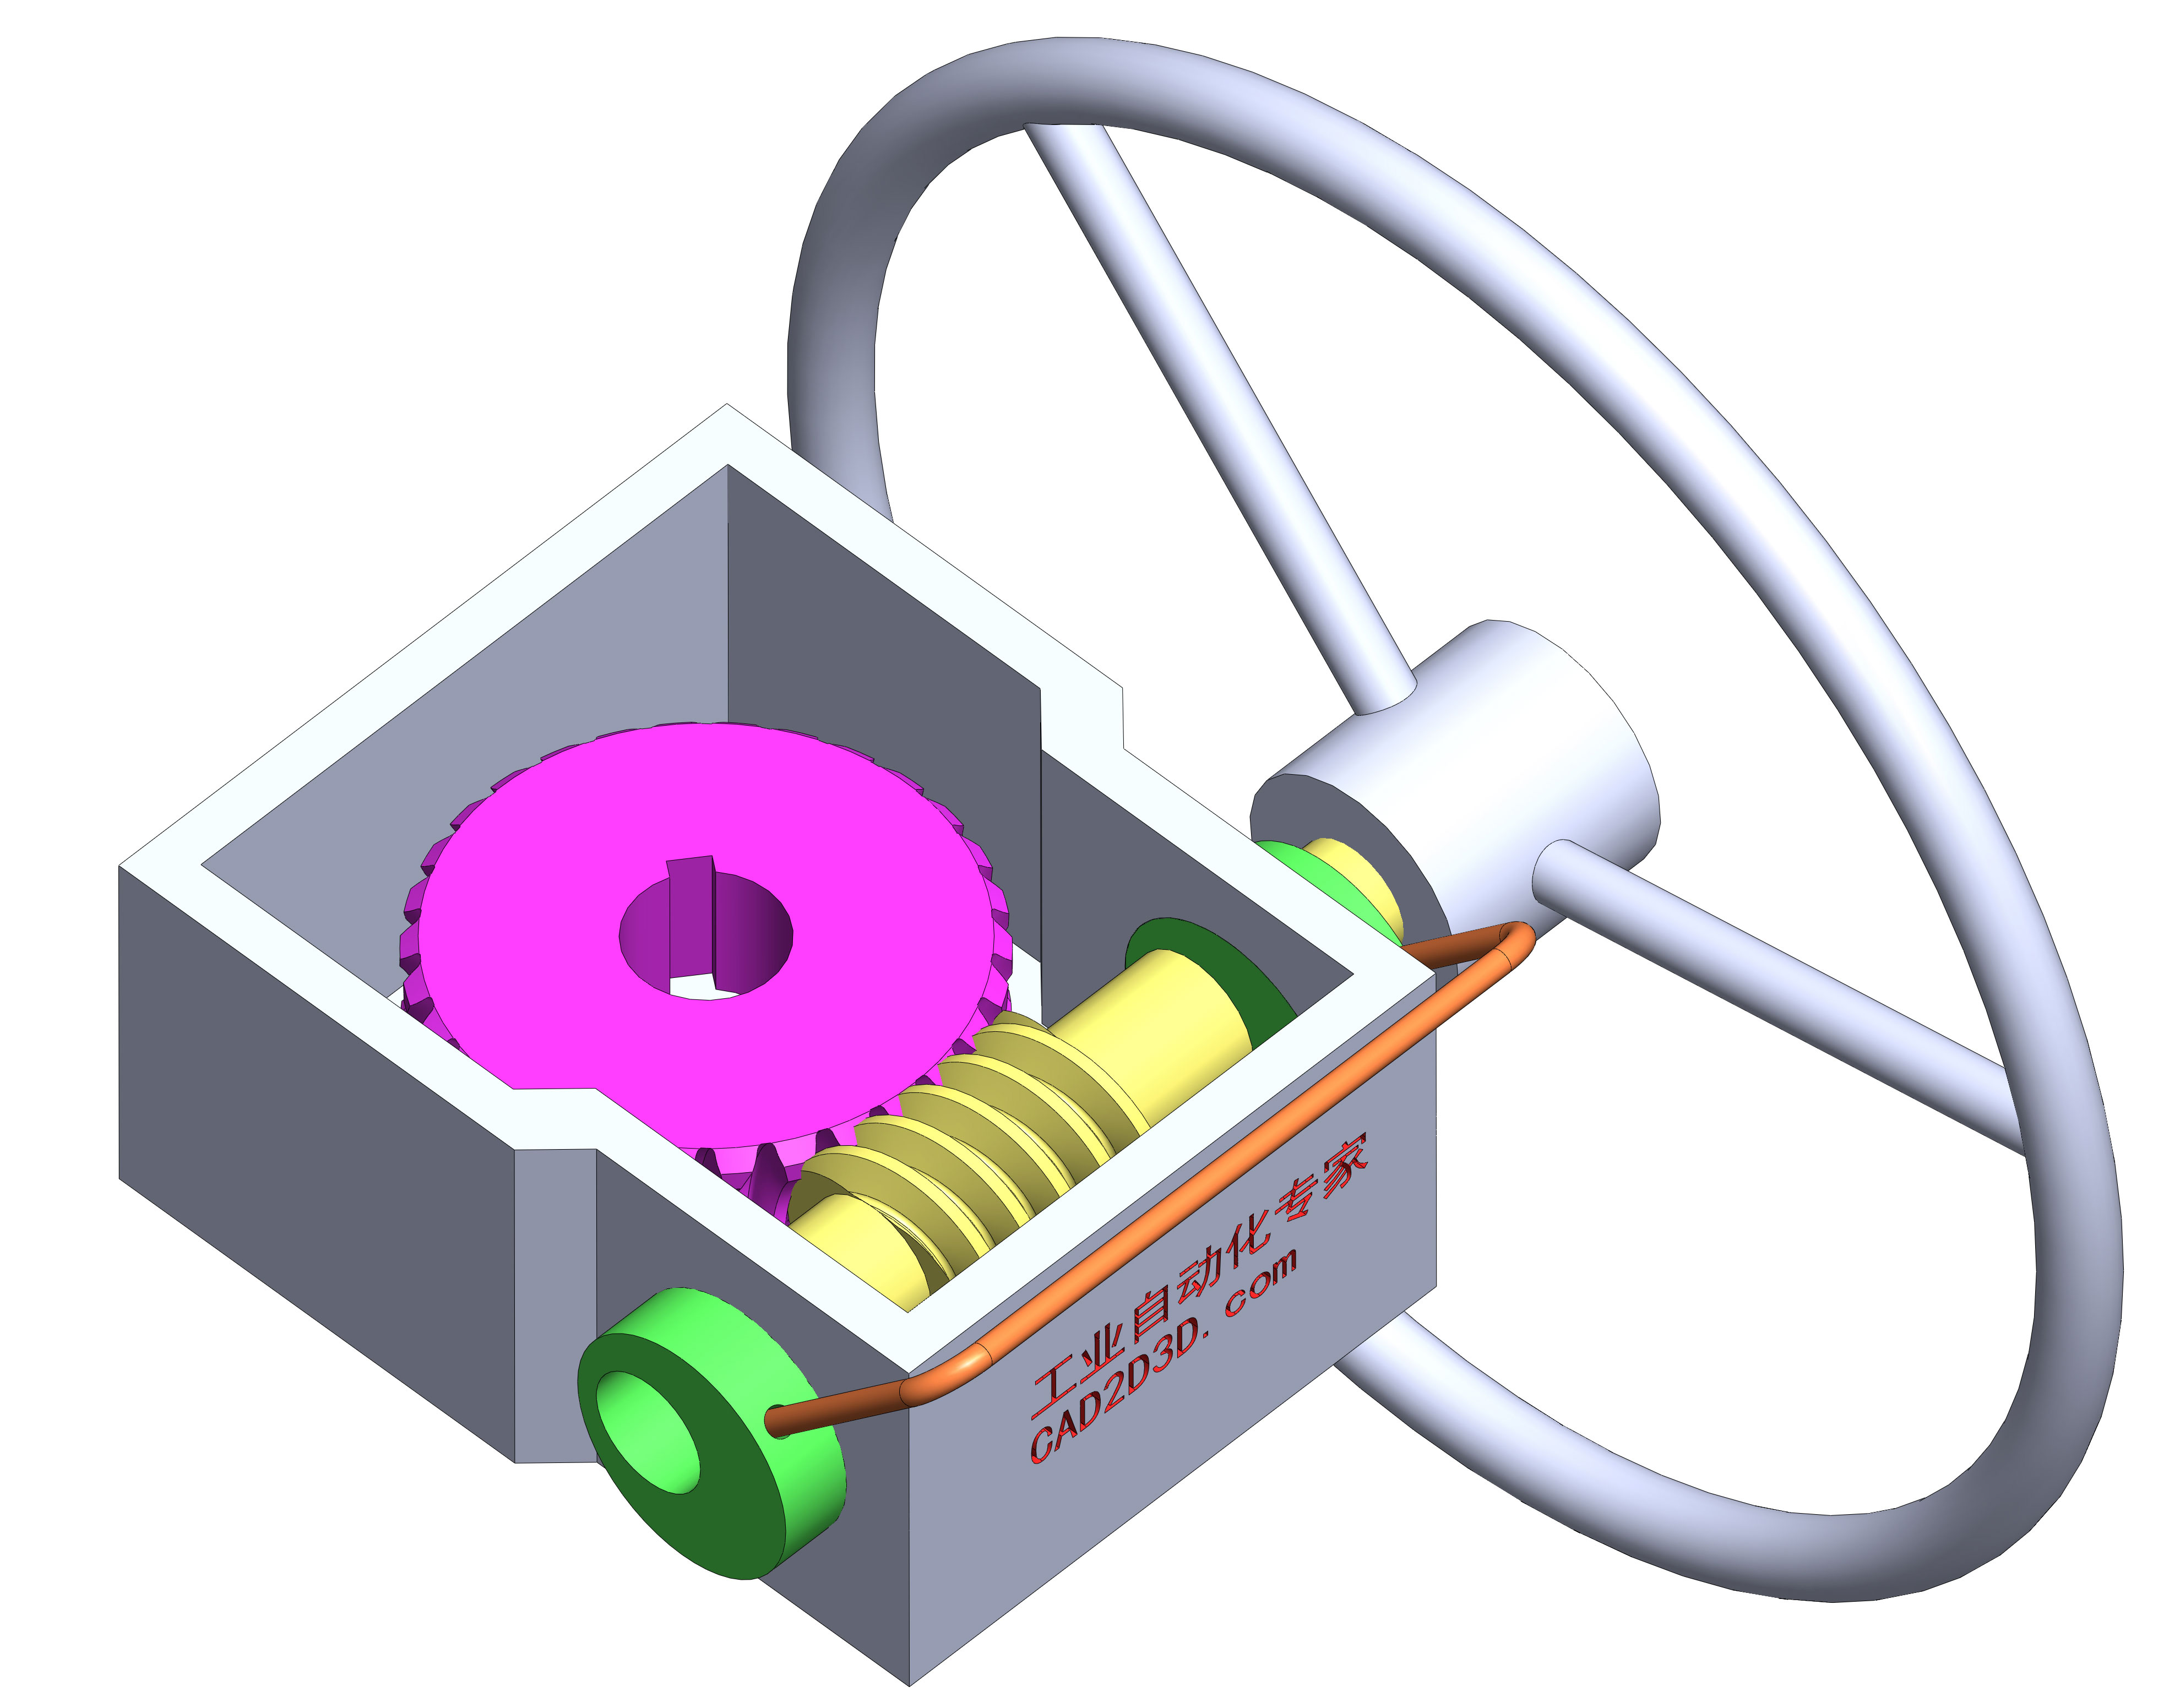 气动控制阀手动操作机构内部构造,手动自动切换原理,含视频演示及免费三维模型
 《装车橇设计大师》教材发布,压力元件组合装置设计,石油化工行业技术人员必备
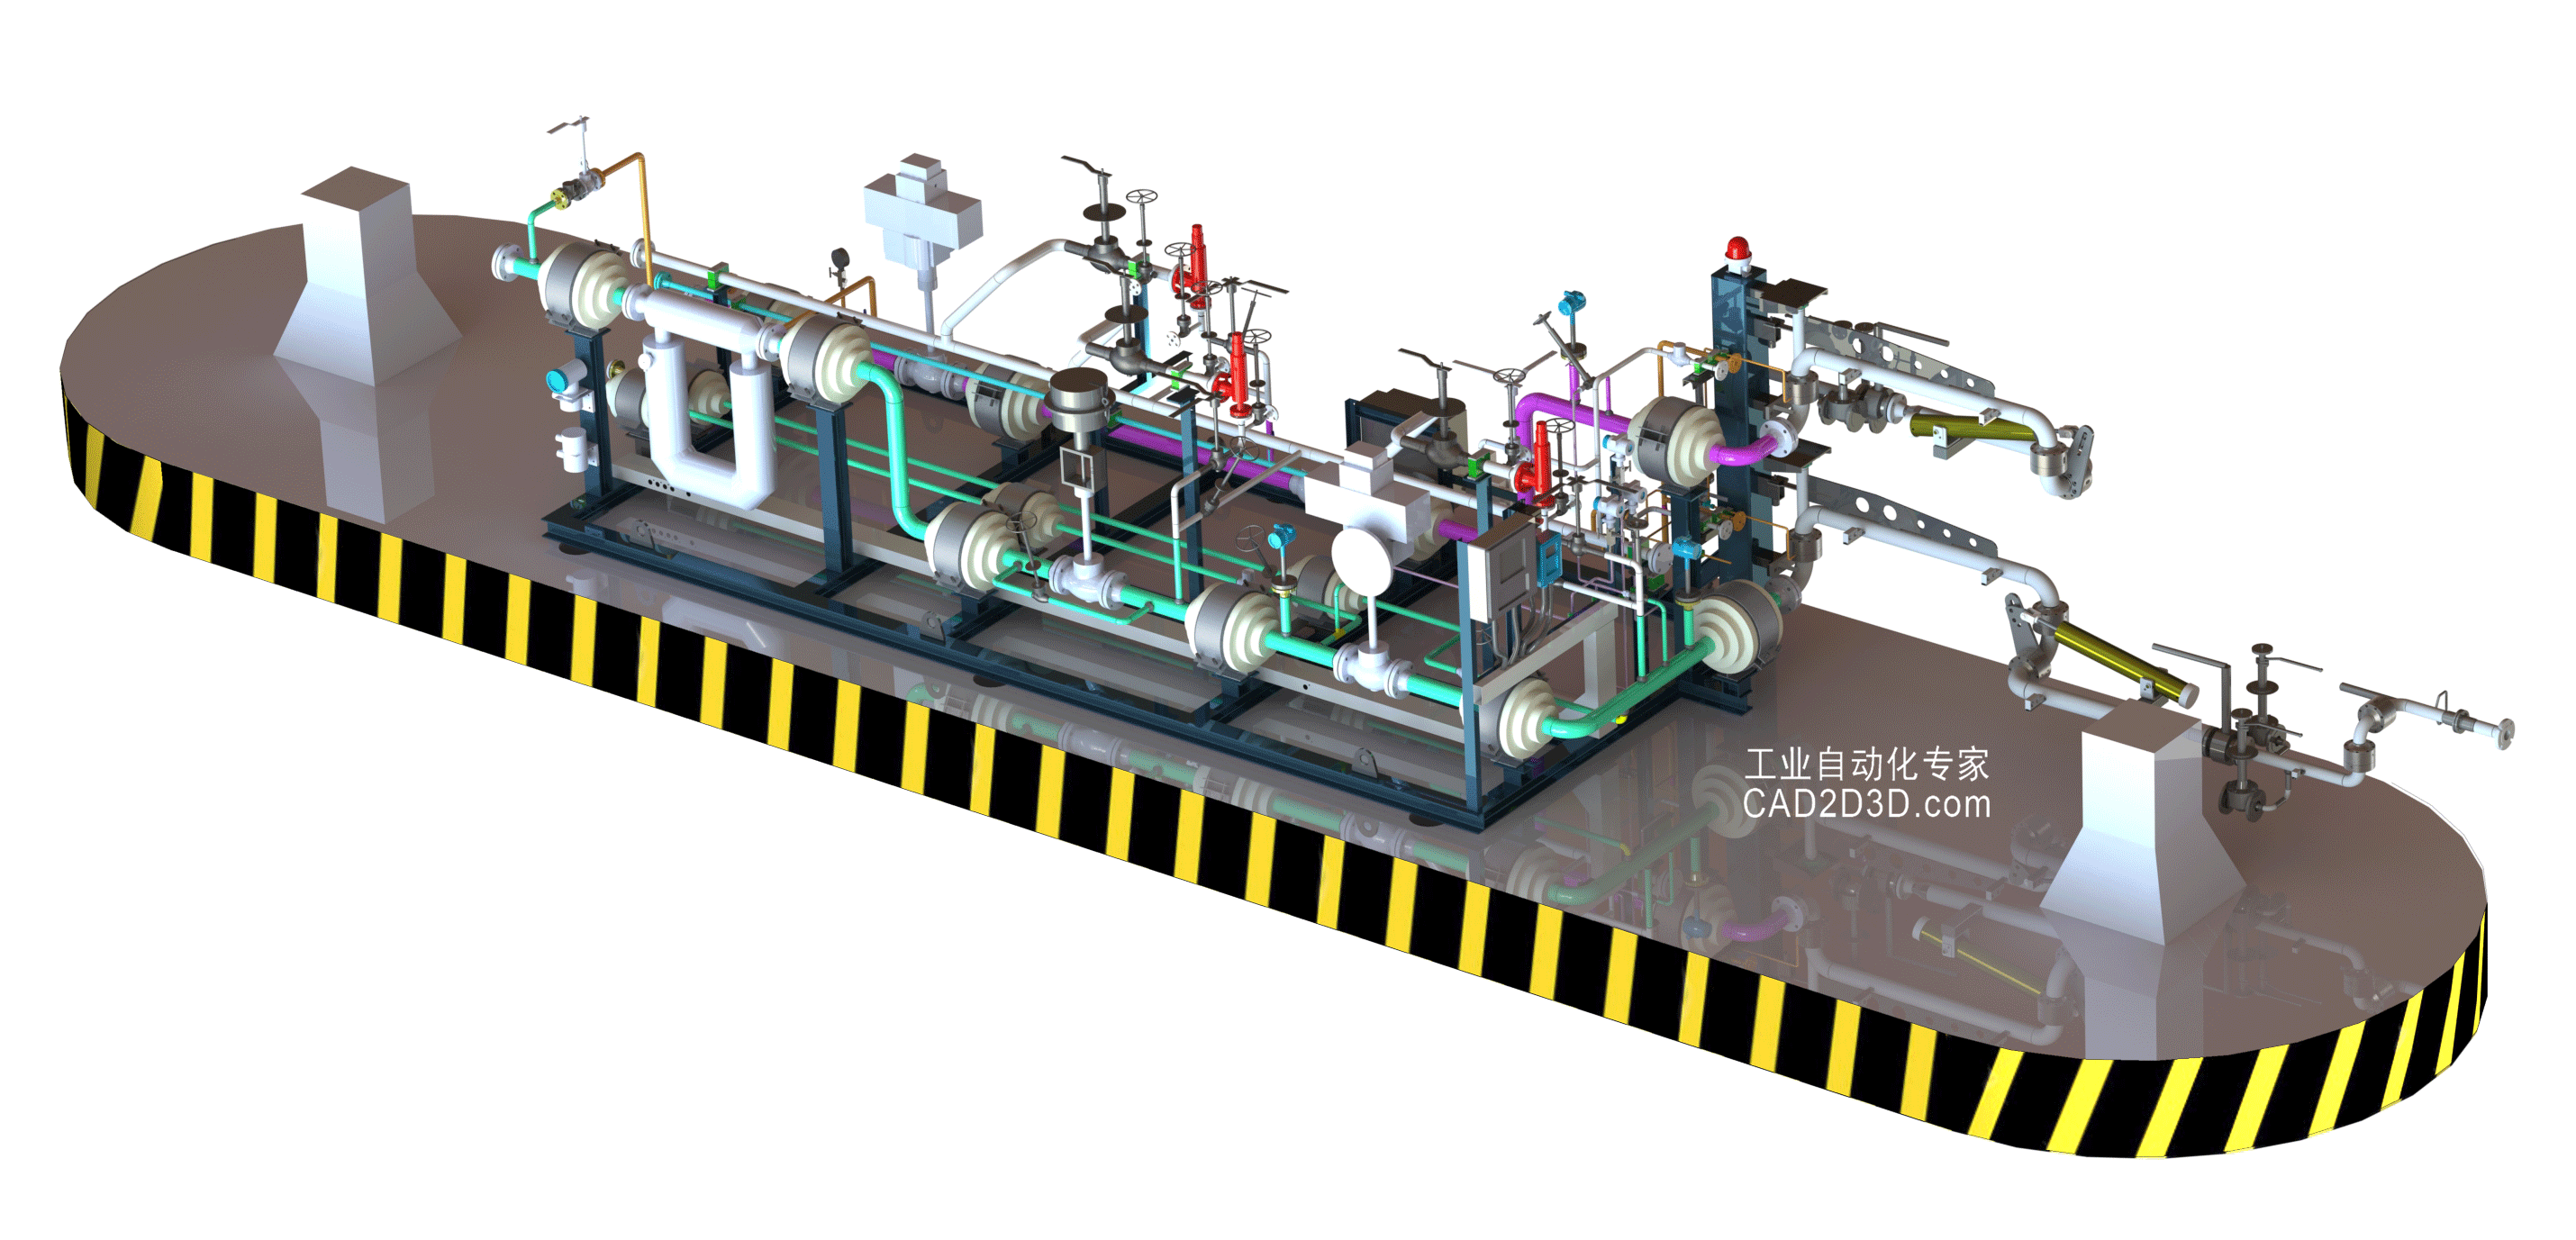 LNG装车橇3D模型免费下载,SolidWorks源文件下载,STEP通用3D模型文件下载
 AutoCAD 2025 免费版+注册机 安装程序免费下载,附下载地址及安装教程
 SolidWorks 2024 SP2.0 免费版免费下载及安装教程
 API干式阀3D模型免费下载,SolidWorks源文件,Stp通用格式
 机械手 Z 轴行程放大机构3D模型 SolidWorks 源文件免费下载
 谐波减速机 3D 模型 SolidWorks 源文件免费下载,含 stp 通用格式,结构看似简单,实则脑洞大开
 发那科机器人 FANUC 离线编程 动画仿真模拟软件 ROBOGUIDE V9 免费下载
 公差分析(WC、RSS、6Sigma)和公差分配(权重因子、最小成本)方法及计算表格下载