1.0 概要
光纤传感器可将光纤连接到光电传感器的光源,并在自由安装到狭窄位置等后进行检测。
2.0 原理和主要类型
光纤如图所示,由中心的纤芯和折射率不同的金属包层构成。光线入射到纤芯时,会在与金属包层的边界面反复进行全反射的同时进入光线。穿过光纤内部,从端面发出的光会以约 60° 的角度进行扩散,并照射到检测物体上。

此外,纤芯包括塑料型和玻璃型。
2.1 塑料型
纤芯为丙烯酸类树脂,由0.1 至1 mm 直径的单根或多根制作而成,被聚乙烯等材料包裹。由于重量轻、低成本及不易弯曲等特性已成为光纤传感器的主流。
2.2 玻璃型
由 10 至 100 m 的玻璃光纤组成,并由不锈钢管包覆。具有使用温度较高(350℃)等特点。
光纤传感器大致分为透过型和反射型2 种检测方法。
透过型由发射器和接收器2 条构成。反射型从外观来看好像是1 根,但从端面观察,分为平行型、同轴型及分离型,如右图所示。

3.0 光纤传感器的特点和优点
3.1 不限安装位置,自由度高
采用了柔韧光纤,可轻松安装到机械的间隙或狭小空间内。

3.2 微小物体检测
传感器头尖端非常小,可轻松检测微小物体。

3.3 出色的环境抗耐性
由于光纤电缆部无法通过电流,因此完全不受电气干扰所影响。只要使用耐热型光纤元件,即使是在高温场所仍可进行检测。

4.0 光纤传感器的种类 ・光纤元件种类
光纤元件包括非常多的类型。传感器头尖端部不设发射元件和光接收元件的检测电路,因而对尺寸或外观的限制较少。以下为基恩士光纤元件FU 系列的分类示例。
4.1 标准、轻松安装
4.1.1 螺纹安装
最一般的光纤传感器。安装到支架使用。

4.1.2 圆柱(螺丝组安装)
安装在无空间的位置。开孔后,使用螺丝组进行安装。

4.1.3 集成支架
将安装支架和传感器一体化。无需繁琐的组装作业

4.2 小光斑、窄光束
4.2.1 小光斑反射
擅长检测小型目标物。请根据目标物的尺寸进行选择。

4.2.3窄光束/高功率
使用镜头可控制光的扩散并减少光的偏转。

4.3 透明体检测
4.3.1 回归反射
适用于检测透明体。光往返2 次穿过工件,因此遮光量变多。

4.3.2 限定反射
限制检测距离,因此不受背景的影响。

4.4 节省空间
4.4.1 平板支架
直接安装到空间较小的位置。

4.4.2 套管
解决空间问题。可靠近工件。

4.5 耐环境
4.5.1 耐油/药品
由于是氟碳聚合物涂层,因此支持接触油或药品的环境。

4.5.2 高弹性
超过电线的高弯曲性。该类型抗反复弯曲。

4.5.3 耐热
耐热高达350℃ 的高温型,产品线十分丰富。

4.6 专用应用
4.6.1 区域
最适于工件的偏差或复杂形状工件的有无检测。

4.6.2 液位
检测液位。包括管道安装型和渗入型。

4.6.3 真空
该传感器可在真空和高温环境下使用。

 智能分选定位BVSK40光纤放大器远近距离漫反射对射高速光纤传感器
 耐弯折M3M4M6光纤传感器对射漫反射弯头光电开关金属管护套光纤线
 M3M4M6光纤探头对射光纤传感器漫反射光纤线PRS-310光纤放大器24v
作者:任鸟飞
转载请注明:
文章作者:任鸟飞,原文链接:https://www.cad2d3d.com/post-1080.html
留言说明:
如对本文有疑问,可关注微信公众号 喜爱的CAD 直接留言即可。手机扫描下方二维码直接关注 喜爱的CAD。
也可以直接发邮件给我,我的邮箱18036678070@cad2d3d.com

可能感兴趣的文章
 出货量榜首?人形机器人刚开始就已经遥遥领先,浮躁又浮夸,吃相太难看
- 顶装球阀的阀座和球心如何拆装,顶球球阀在线维修拆装方法
- 技术文档:印度月船3号规格参数及任务使命
- 阀门Trim:304/RTFE代表什么意思,阀内件是指哪几个部分?
 朗宇芯介绍,专注机械手控制系统研发,为注塑车床行业开发领先机械手控制产品
 隔行如隔山,原来气动打标机打印的圆点状二维码是这么一回事
- 砂型铸造自动化生产线,号称国内最先进,但我觉得兼容性很差
- 发那科FANUC机器人视觉软件 iRVision 使用方法和步骤详述,相机设置、标定方法、视觉处理工具等各项参数含义解释
 圆柱销有2个标准GB/T119.1和GB/T119.2,材料和热处理不同,选用时还要注意销孔配合关系,推荐选用H7/m6
- 机械螺钉(开槽和十字槽)和凹头螺钉(内六角)规格及性能等级区别及使用场合
- SolidWorks 零件配置和装配置配置的用法详解 (1个文件生成多个设计变化)
- 工业自动化行业,机械、电气和信息化零部件品牌汇总
更多最新发布: 电气控制
-
 日本公司1993年绘制的气动两段式控制阀空气配管系统图,还在学习30年前的知识丢人吗?
-
 被淘汰的开口弹簧垫圈,电气工程师如获至宝,防爆接线箱使用弹簧垫圈合理吗?
-
 超低温电缆的内部构造和性能参数,LNG罐内泵超低温电缆详述
-
 日本真空发生器空吸入流量大于消耗量,气越用越多,永动机来了?
-
保压阀应用案例!垂直升降机构断气断电防掉落保护
-
日本松下AC伺服电机 MINAS A6家族(电机)样本目录手册说明书下载,含电机选型步骤和示例
-
西门子PLC和三菱PLC的区别,如何选择通讯协议
-
压缩空气流量单位 L/min (ANR)是在什么条件下测量的,ANR是什么意思?
-
小看功率了,居然还分KW、KVA和Var,用功率三角形直接看清他们的真面目
-
 机械手每次启动后为什么要回原点,而工业机器人就不用?
-
 电容式接近传感器原理及应用案例
-
伺服电机常用的3种制动方式
 本站所有资源一键获取,含3D模型、设计软件和案例视频等
 支付宝现金红包,又疯狂“大面积”送钱了!人均 1-20 元 (无套路/每天能领)
 《工业机器人系统集成&自动化生产线方案设计大师》第2版免费送,机器人及自动化技术人员必备教材
 气动控制阀手动操作机构内部构造,手动自动切换原理,含视频演示及免费三维模型
 《装车橇设计大师》教材发布,压力元件组合装置设计,石油化工行业技术人员必备
 LNG装车橇3D模型免费下载,SolidWorks源文件下载,STEP通用3D模型文件下载
 AutoCAD 2025 免费版+注册机 安装程序免费下载,附下载地址及安装教程
 SolidWorks 2024 SP2.0 免费版免费下载及安装教程
 API干式阀3D模型免费下载,SolidWorks源文件,Stp通用格式
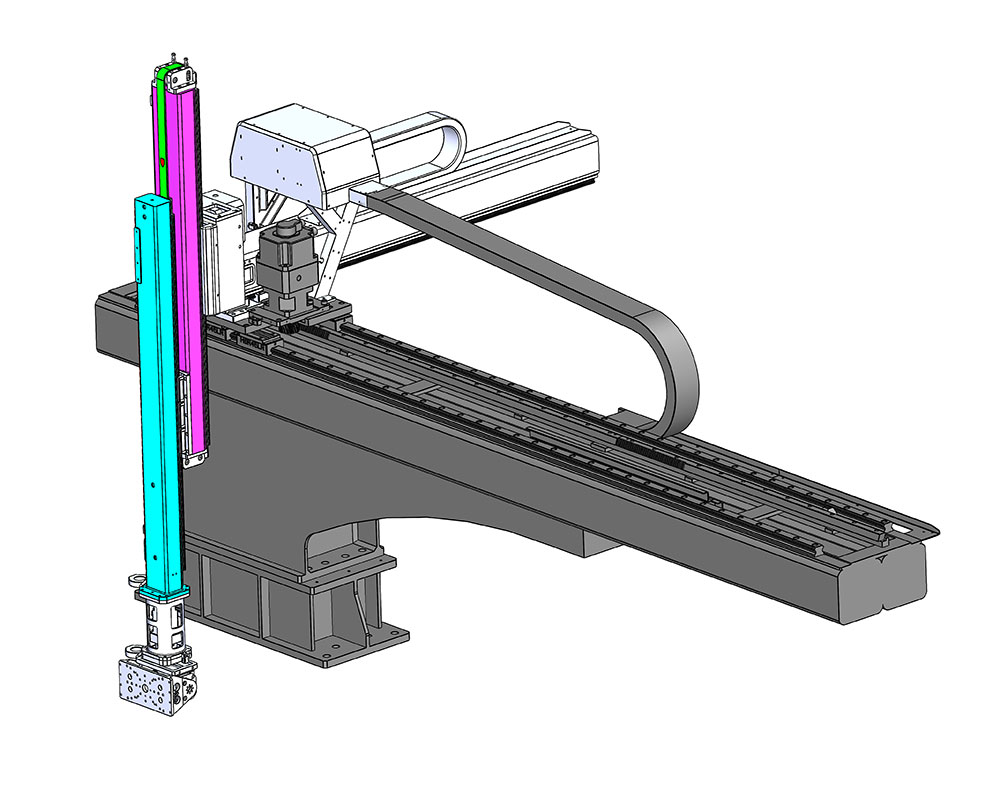 机械手 Z 轴行程放大机构3D模型 SolidWorks 源文件免费下载
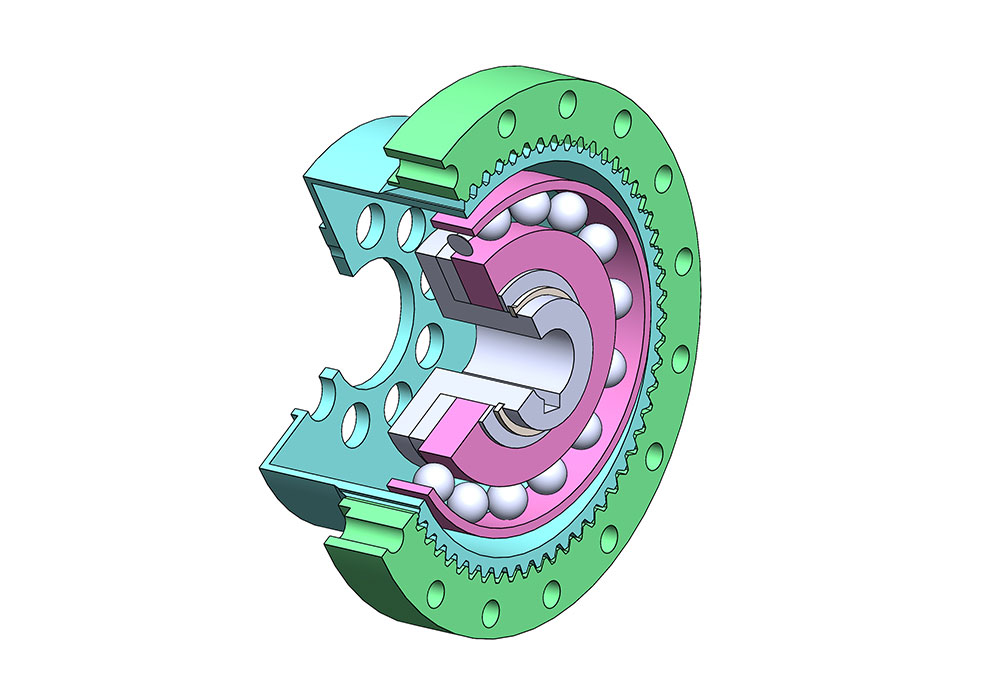 谐波减速机 3D 模型 SolidWorks 源文件免费下载,含 stp 通用格式,结构看似简单,实则脑洞大开
 发那科机器人 FANUC 离线编程 动画仿真模拟软件 ROBOGUIDE V9 免费下载
 公差分析(WC、RSS、6Sigma)和公差分配(权重因子、最小成本)方法及计算表格下载