普通的机械手,每次启动后,都要自动执行一次回原点的动作,所谓的回原点,就是让机械手各轴移动到指定的一个点位,控制系统以此点为基准点,后续程序执行过程中的各点坐标都是以上面的原点位基准,程序中的各点坐标都是相对坐标。
那么机械手为什么要回原点呢,不回行不行?
机械手回原点是因为机械手电机使用的是相对值编码器,电机的旋转度数都是相对的,没有基准点。其实机械手也可以选用绝对值编码器,这样的话,就不存在回原点的问题,但是绝对值编码器价格要贵一些,为了降成本,国内的机械手厂家基本上都选用了相对值编码器。
工业机器人使用的都是绝对值编码器,每个点位的坐标都是唯一的,因此机器人不存在回原点的问题。
下面是常见的机械手横行机构回原点的结构示意图,每次开启,横行机构都要移动到右端的原点位,然后控制系统记录原点位置对应的编码器值,后续所有点位都以此原点位基准点。
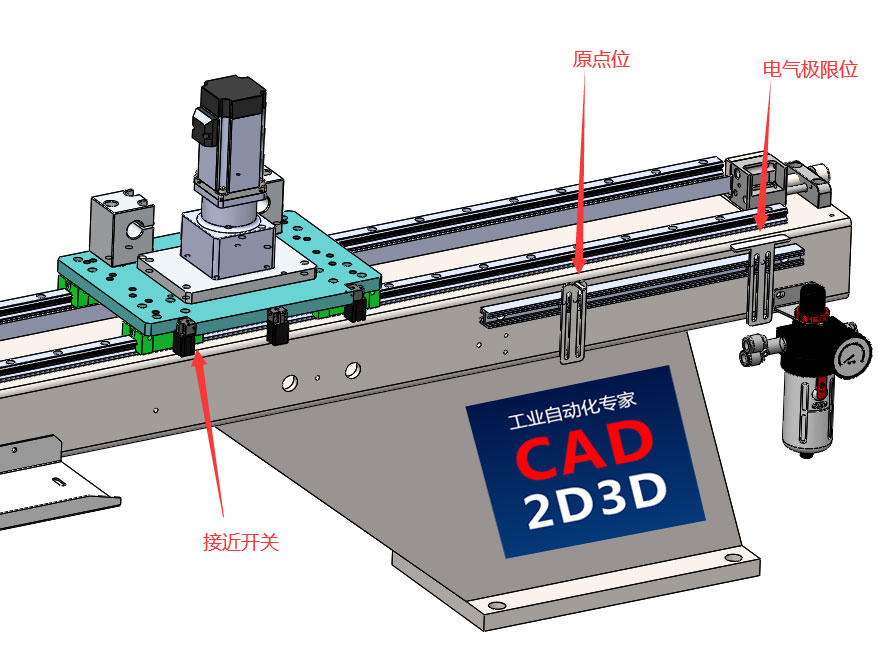
由于回原点使用的是普通的接近开关,实际上每次回原点的位置也存在一定的偏差,导致机械手精度下降。
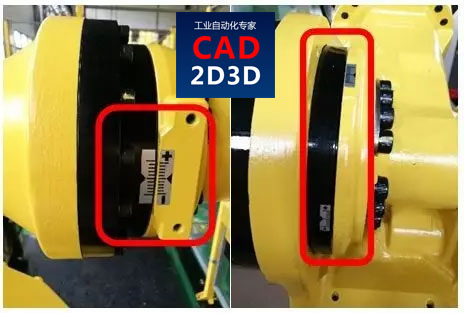
工业机器人如果出现电池没电或物理撞击等,会造成原点丢失,此时也要执行机器人零点标定,点动控制机器人,将移动人各轴移动到零点位置,并重新记录零点位置。
总之,是否回原点,是由编码器的类型决定的,使用相对编码器,为了安全可靠,每次启动都要执行回原点,而绝对值编码通常情况下都不需要回原点。
 无双虎钳配件左旋右旋正反牙精密螺杆工装夹具台钳子附件定位器
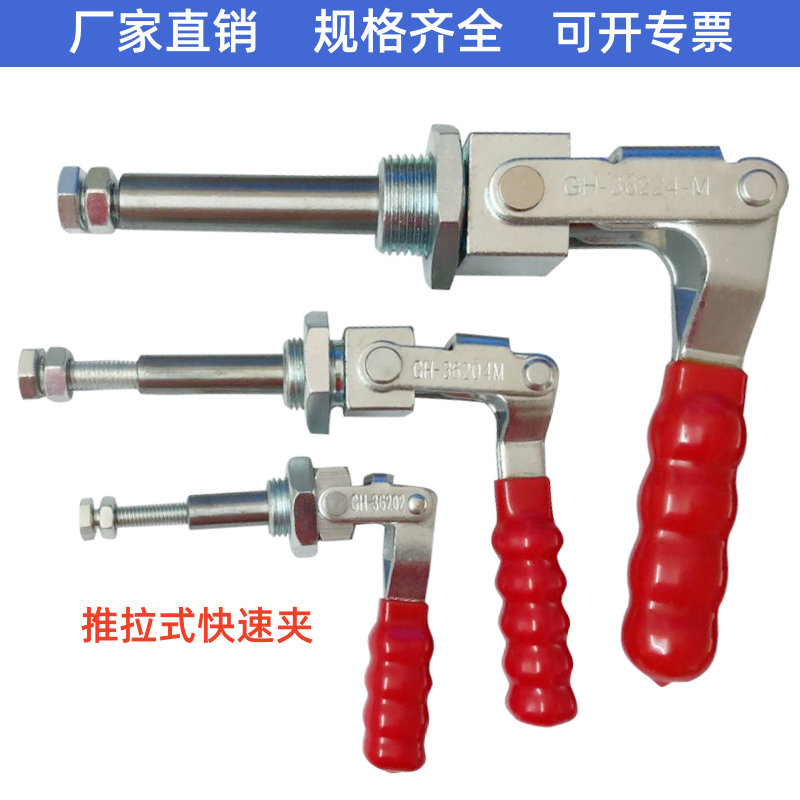 快速夹具夹钳压紧器快速工装夹具36204M锁紧器36202M 36224M
 推拉式快速夹钳SD HS GH 36070 302D 31501 36060 30290M工装夹具
转载请注明:
文章作者: 尚延伟 原文链接:https://www.cad2d3d.com/post-1418.html
留言说明:
如对本文有疑问,可关注微信公众号 喜爱的CAD 直接留言即可。手机扫描下方二维码直接关注 喜爱的CAD。
也可以直接发邮件给我,我的邮箱18036678070@cad2d3d.com

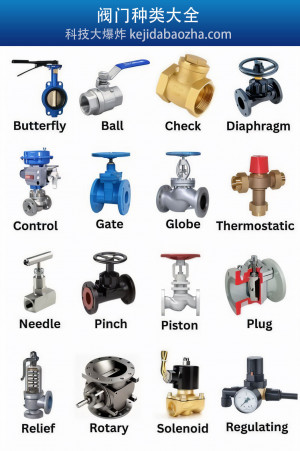 阀门种类及对应的实物图,各种阀门名称中英文对照,一图看懂所有
 明明可以靠脸吃饭,但她却选择了走技术路线,美人就不能搞核物理吗?
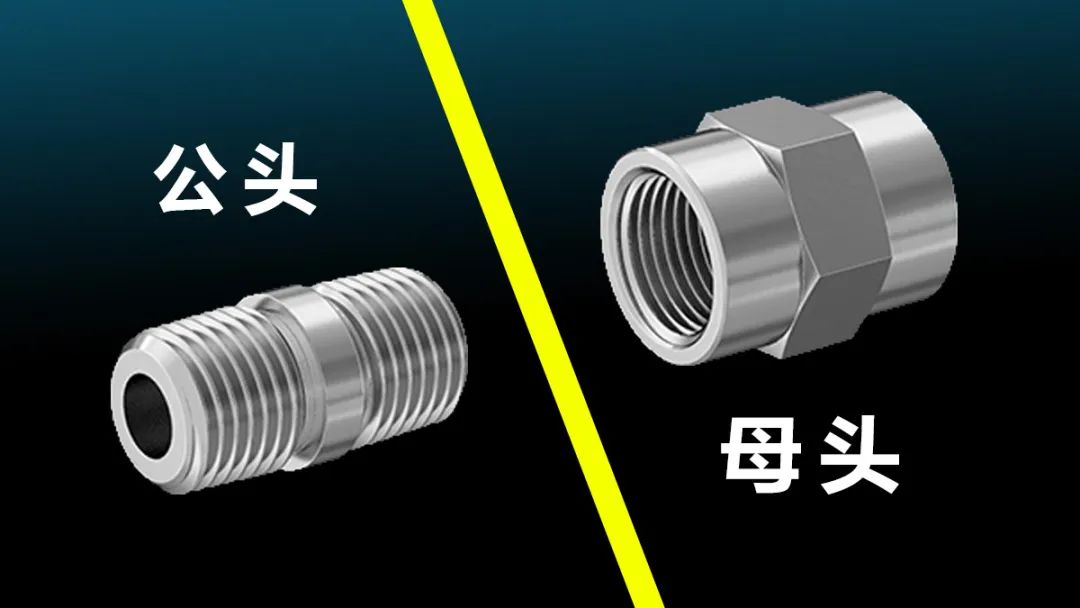 工程师太污了,公头母头这都是些什么名字啊,男女之间的画面感太强,不敢多想
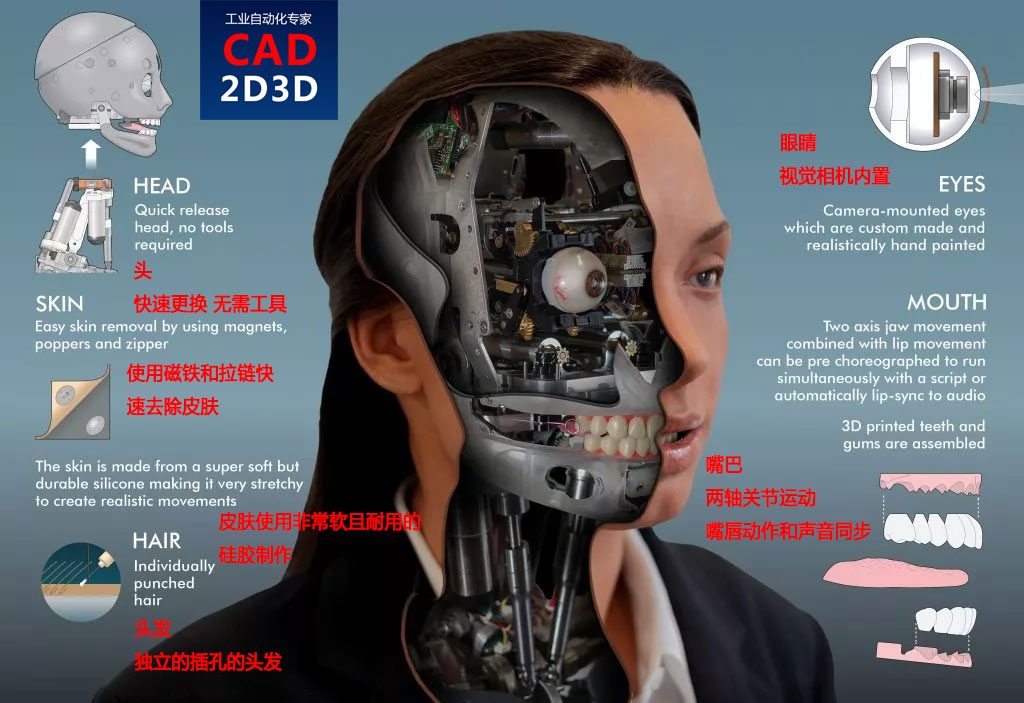 仿人机器人头部构造,内部组成和实现方式
 利用连续运转链条和导向槽实现往复运动的机构装置
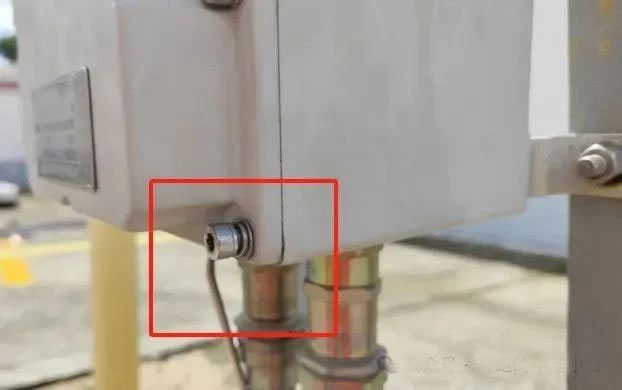 被淘汰的开口弹簧垫圈,电气工程师如获至宝,防爆接线箱使用弹簧垫圈合理吗?
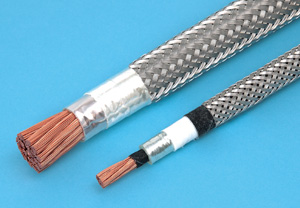 超低温电缆的内部构造和性能参数,LNG罐内泵超低温电缆详述
 日本真空发生器空吸入流量大于消耗量,气越用越多,永动机来了?
 本站所有资源一键获取,含3D模型、设计软件和案例视频等
 支付宝现金红包,又疯狂“大面积”送钱了!人均 1-20 元 (无套路/每天能领)
 《工业机器人系统集成&自动化生产线方案设计大师》第2版免费送,机器人及自动化技术人员必备教材
 LNG装卸臂智能化对接装置的研究与设计
 气动控制阀手动操作机构内部构造,手动自动切换原理,含视频演示及免费三维模型
 《装车橇设计大师》教材发布,压力元件组合装置设计,石油化工行业技术人员必备
 LNG装车橇3D模型免费下载,SolidWorks源文件下载,STEP通用3D模型文件下载
 AutoCAD 2025 免费版+注册机 安装程序免费下载,附下载地址及安装教程
 SolidWorks 2024 SP2.0 免费版免费下载及安装教程
 API干式阀3D模型免费下载,SolidWorks源文件,Stp通用格式
 机械手 Z 轴行程放大机构3D模型 SolidWorks 源文件免费下载
 谐波减速机 3D 模型 SolidWorks 源文件免费下载,含 stp 通用格式,结构看似简单,实则脑洞大开
 发那科机器人 FANUC 离线编程 动画仿真模拟软件 ROBOGUIDE V9 免费下载
 公差分析(WC、RSS、6Sigma)和公差分配(权重因子、最小成本)方法及计算表格下载