为了方便机器人选型,日本FANUC公司提供了一个机器人负荷计算分析表,填入负载重量、重心位置、绕重心的转动惯量,就可以自动计算出J4/J5/J6三个轴的扭矩和转动惯量。
FANUC机器人校核表 免费版 获取方式:关注微信公众号 科技大爆炸TheBigBang,回复 FANUC校核表密码 即可。
日本FANUC机器人校核表下载地址:https://www.cad2d3d.com/post-604.html
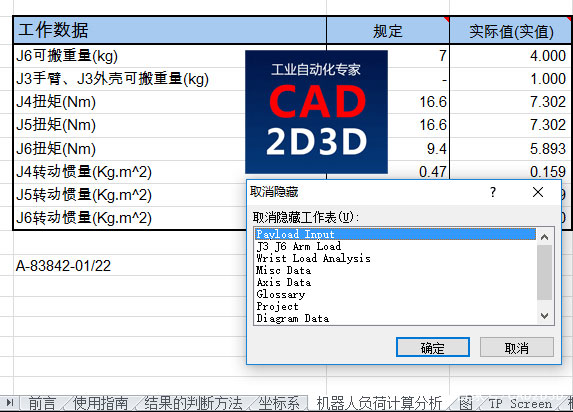
机器人校核表如下图所示:
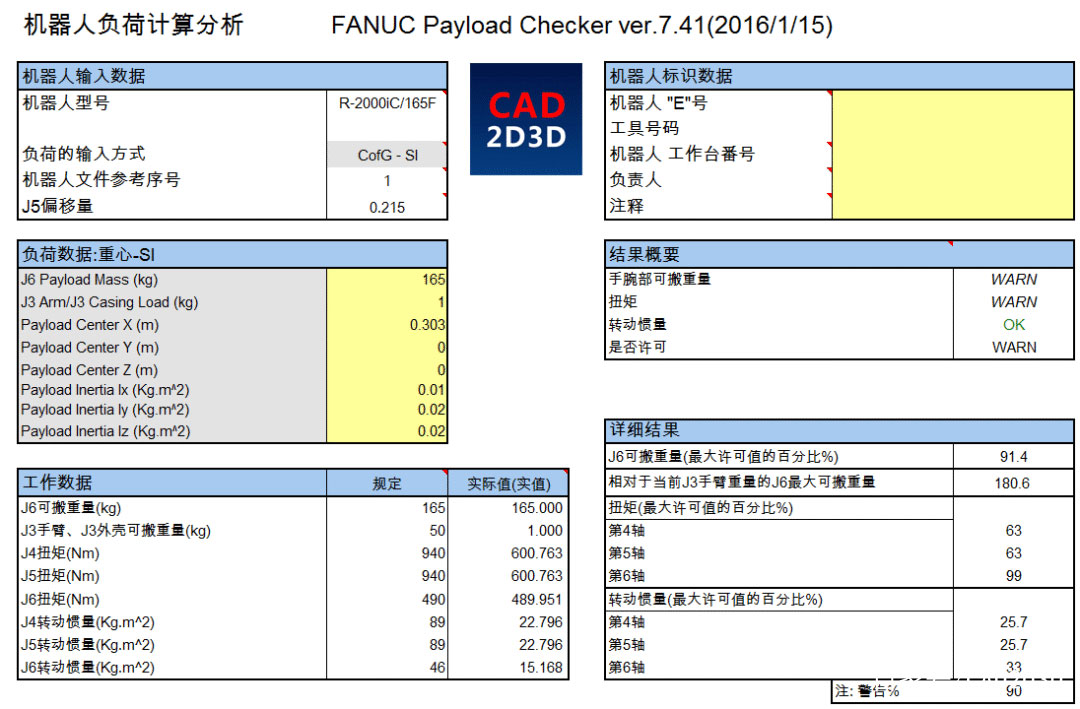
这个界面很简洁,用起来也很方便,但是只给出了扭矩、转动惯量以及是否可用,而内在的计算过程、公式、逻辑关系等都被隐藏了,为防止别人偷看,日本FANUC公司把整个工作簿都被保护起来。
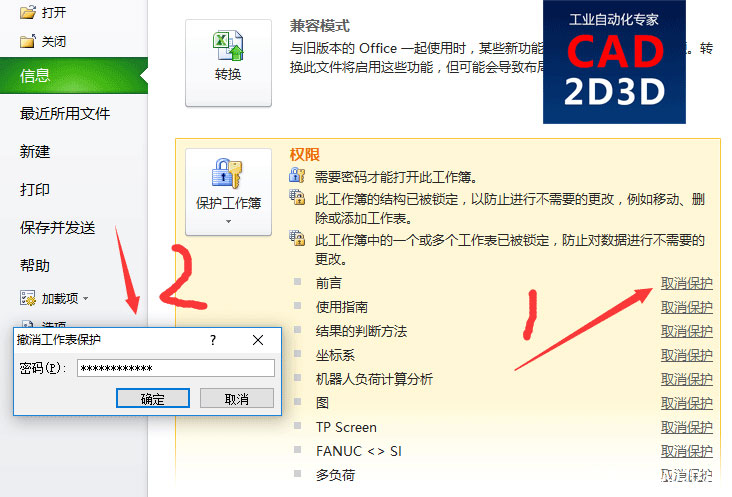
输入密码,取消 保护工作簿 及 里面的各个表格,在底部的页面选项卡上点击右键,选择 取消隐藏,就会弹出如下所示的对话框,有9个页面被日本FANUC公司隐藏了,其中 Payload Input 这个页面就有具体的计算公式。
下面结合FANUC R-2000iC/165F机器人来具体说明一下机器人负荷计算分析的过程。
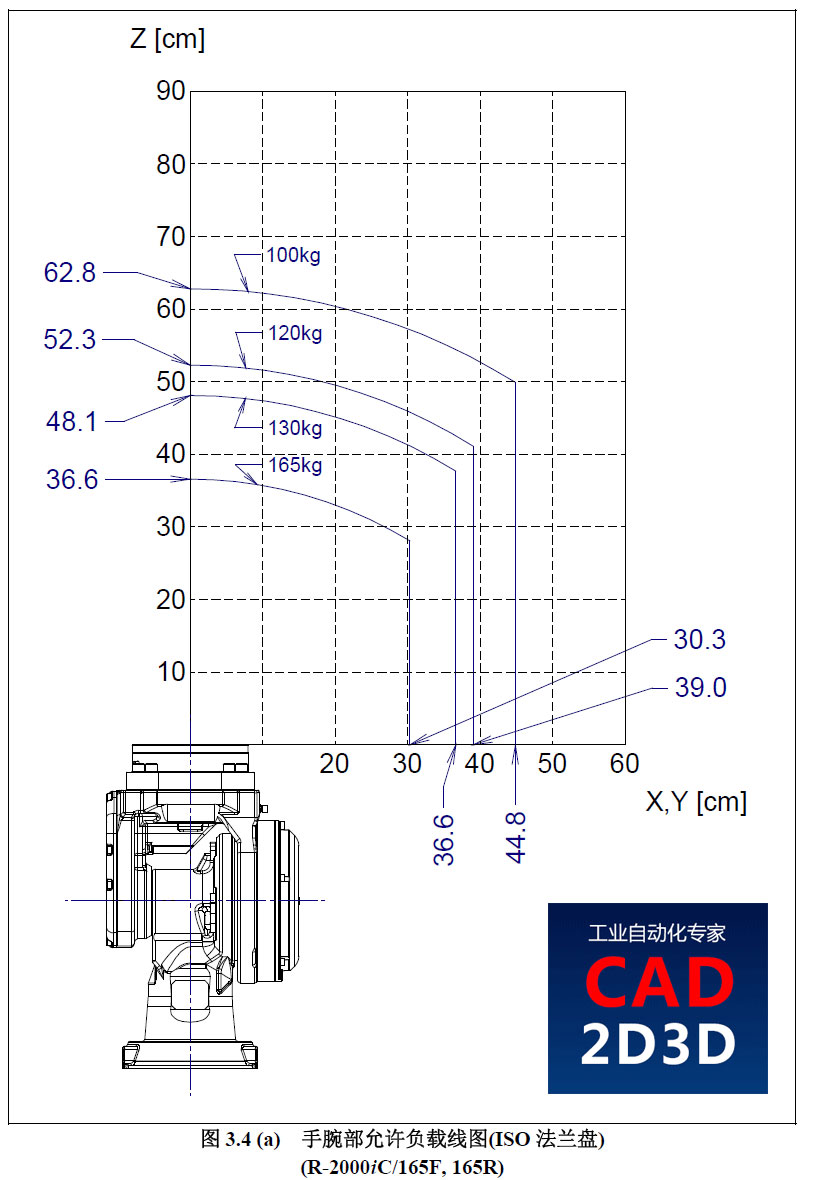
下图是FANUC R-2000iC/165F机器人手腕部负载曲线图:
假定负载的重心位置X=1 Y=1 Z=1,工件重量20kg,负载绕重心并对齐默认TCP坐标系的转动惯量都是1,将以上数值输入机器人 负荷计算分析 这个表格,Payload Input 表格会自动获取以上数值,并计算出扭矩和转动惯量,具体见下图:

下面说一下扭矩是怎么计算的。
首先看一下机器人末端法兰盘与负载之间的几何关系,J5轴至法兰盘的距离是0.215米,负载重心至J5中心距离为√(X²+Y²+(Z+0.215)²)。

从表格可知,J6轴扭矩值277.2Nm,力臂1.4142mm,下面说一下这两个值是怎么得来的。
力臂L=√(X²+Y²)=√(1²+1²)=√2=1.4142m
扭矩M=F×L=20kg×9.8m/s²×1.4142m=277.2Nm
从表格可知,J4J5轴扭矩值365.4Nm,力臂1.8645mm,下面说一下这两个值是怎么得来的。
力臂L=√(X²+Y²+(Z+0.215)²)=√(1²+1²+(1+0.215)²)=1.8645m
扭矩M=F×L=20kg×9.8m/s²×1.8645m=365.4Nm
下面看一下转动惯量是怎么计算的。
从表格可知,J6轴转动惯量是41kgm²。
J6轴转动惯量=负载绕重心旋转并对比Z方向的转动惯量+md²(转动惯量平行轴定理)=1kgm²+20kg×1.414²m=41kgm²。
J4和J5轴的转动惯量计算比较负载,具体大小跟J6轴角度有关,FANUC是将J6轴分成了24等份,每份15°,再依次计算J6轴在不同角度时对J5轴产生的转动惯量,最后找出最大值,或者先确定J5轴转动惯量最大时对应的J6轴的角度,然后直接取出负载绕J5轴转动惯量。
对于J4J5轴转动惯量,我看了半天,迷迷糊糊,这个计算过程还是挺复杂的。
其他表格大家自己看吧,主要是提供数据支撑的,计算过程相对来说少一些。
 厂家现货压力表321-21-222ELA21/2*250KG液压元件油式压力计
 德国arco液压元件-液压接头G10LHc3d刹车油管
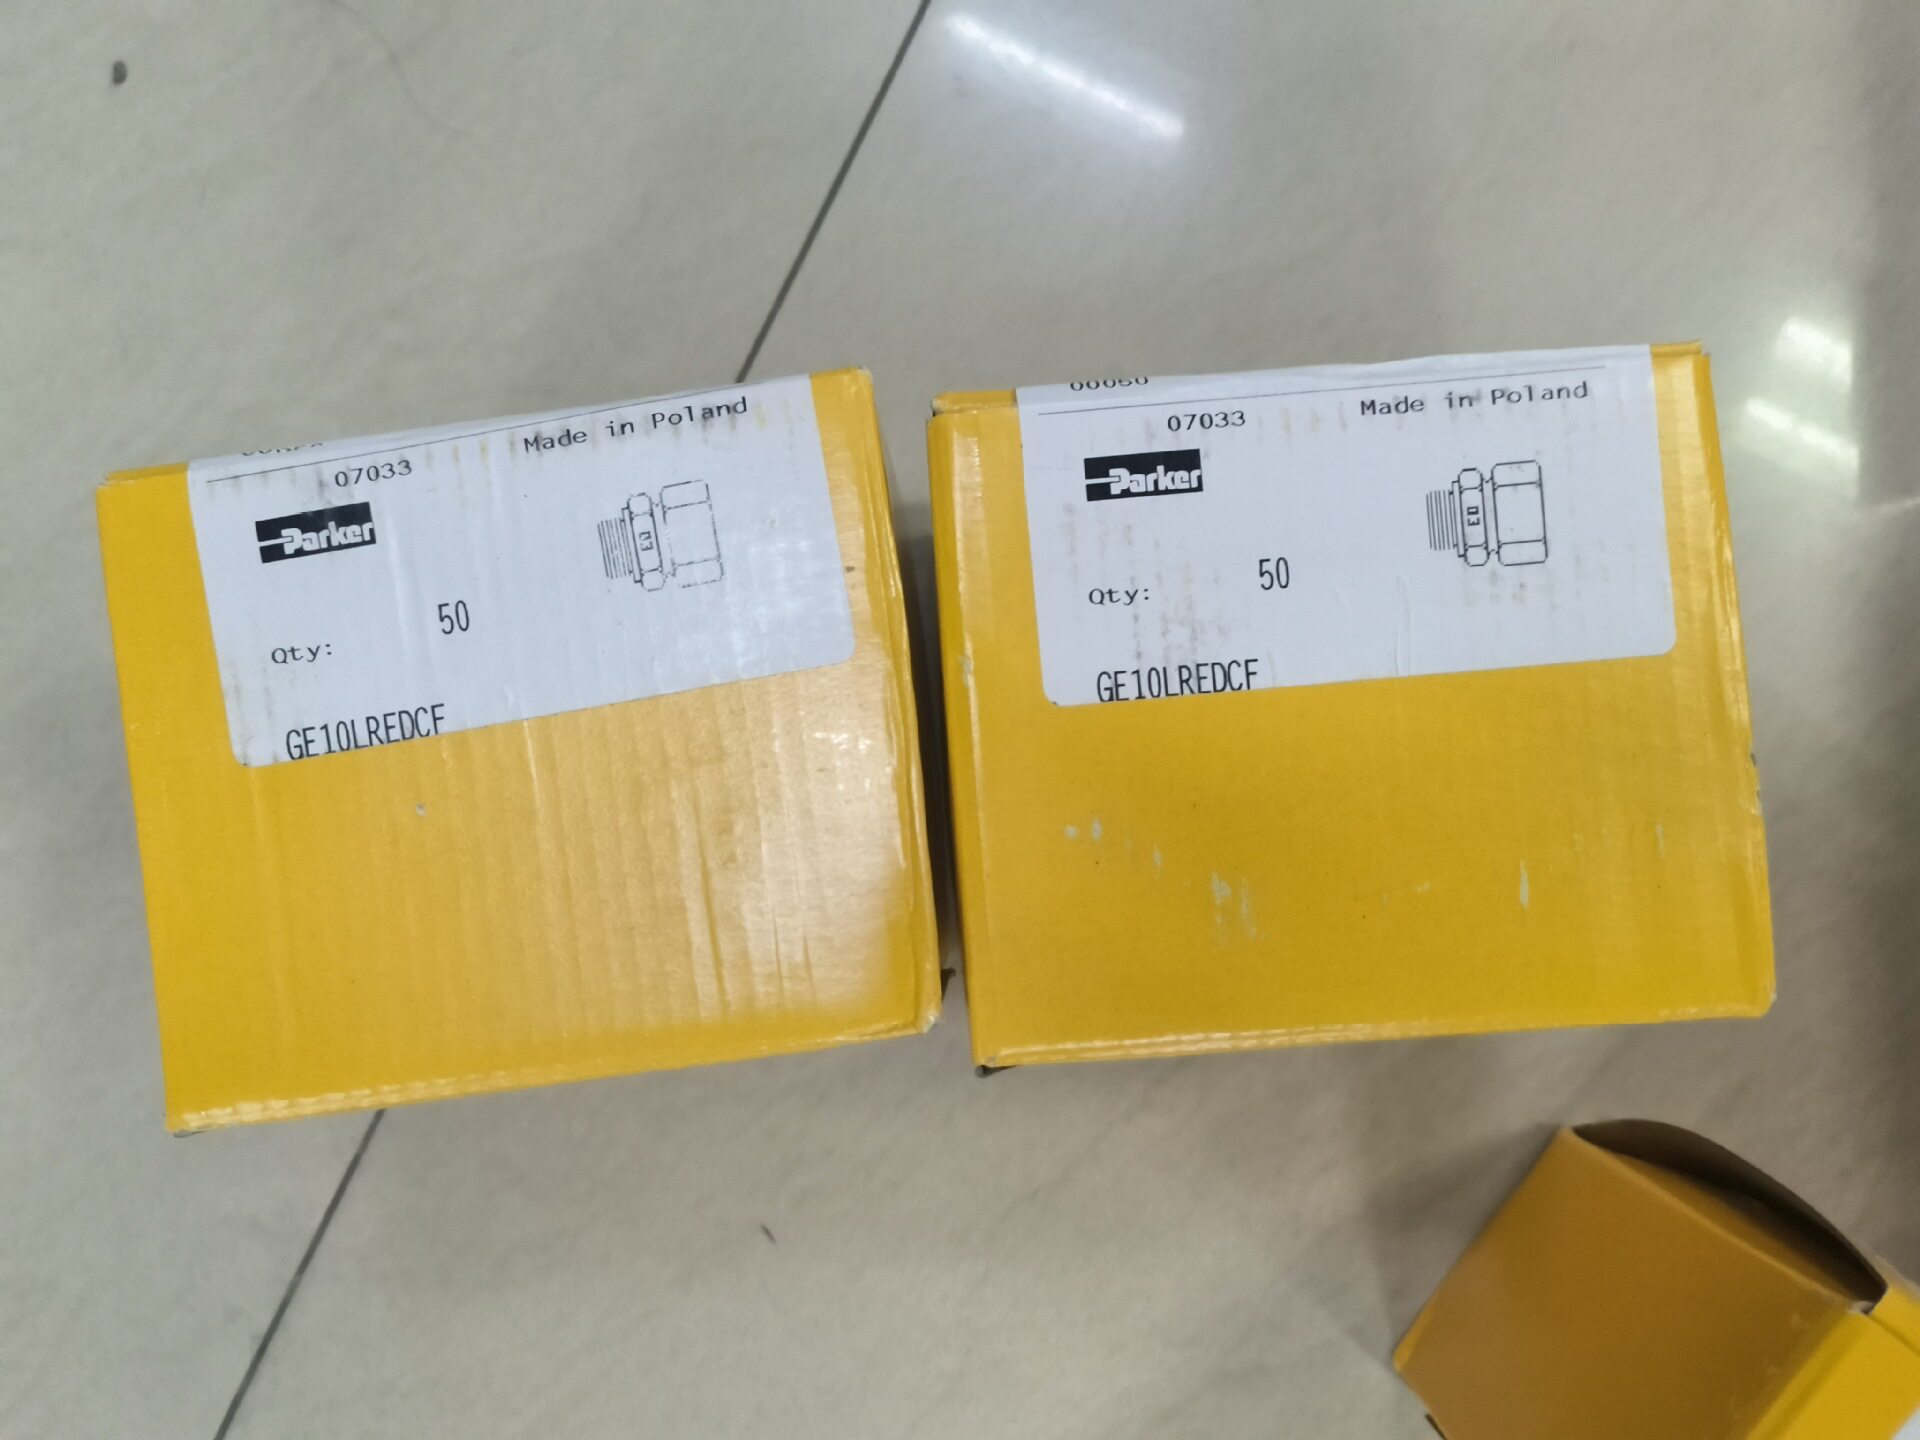 GE10LREDCFparker流体接头其他液压元件螺纹连接
作者:尚延伟
转载请注明:
文章作者:尚延伟,原文链接:https://www.cad2d3d.com/post-2096.html
留言说明:
如对本文有疑问,可关注微信公众号 喜爱的CAD 直接留言即可。手机扫描下方二维码直接关注 喜爱的CAD。
也可以直接发邮件给我,我的邮箱18036678070@cad2d3d.com

可能感兴趣的文章
 国产“三头六臂”机器人是宣传噱头还是科技创新?
 SpaceX Raptor 3 引擎工作原理图,火箭发动机零部件组成及中英文对照,一张图胜过千言万语
 14.9级的螺钉,不会是假货吧!标准里最高不是12.9级吗?
- ABB机器人中国区订单下滑12%,而印度市场却来势汹汹,机器人行业还有未来吗?
- 加了7天班,还是免费的,技术人员太苦逼了……
 机器人快换工具应用案例,快速更换不同手爪,水电气等介质快速连接
- 电气液快速对接接头,适用于强电、弱电、信号传输、液压等介质的对接
- 辊筒输送机最大速度 18m/min
- 蝶形弹簧的外形构造和使用方法,可用在机床主轴拉刀装置上
- SolidWorks草图中快速选中文字的两种方法:缩小或右键属性
- 轴流风机和离心风机的区别联系
 关节型手爪和平行开合式手爪结构详解及选用准则
更多最新发布: 机器人技术
-
 超仿生人形机器人来了,明星妆容和真人发声,还能情绪价值,未来还要找女朋友吗?
-
 机器人安装定位方法及示例,机器人基座不一定有定位销孔,难道定位对机器人安装不重要吗?
-
 大跌眼镜!机器人居然走不了直线!FANUC M-710iC/50 机器人圆形轨迹精度 0.525mm
-
 高速轴制动器自动化打磨及装配项目机器人自动化单元设计方案
-
 机器人码垛自动化单元设计方案
-
 钣金折弯机器人上下料自动化单元系统设计方案
-
 汽车车轮制动鼓机加工机器人自动上下料技术解决方案
-
 国产机器人完胜!8颗螺钉就能解决的问题,日本居然用了24颗
-
 为什么只有我们的机器人使用开口弹垫?不敢多想,想多了越发迷茫
-
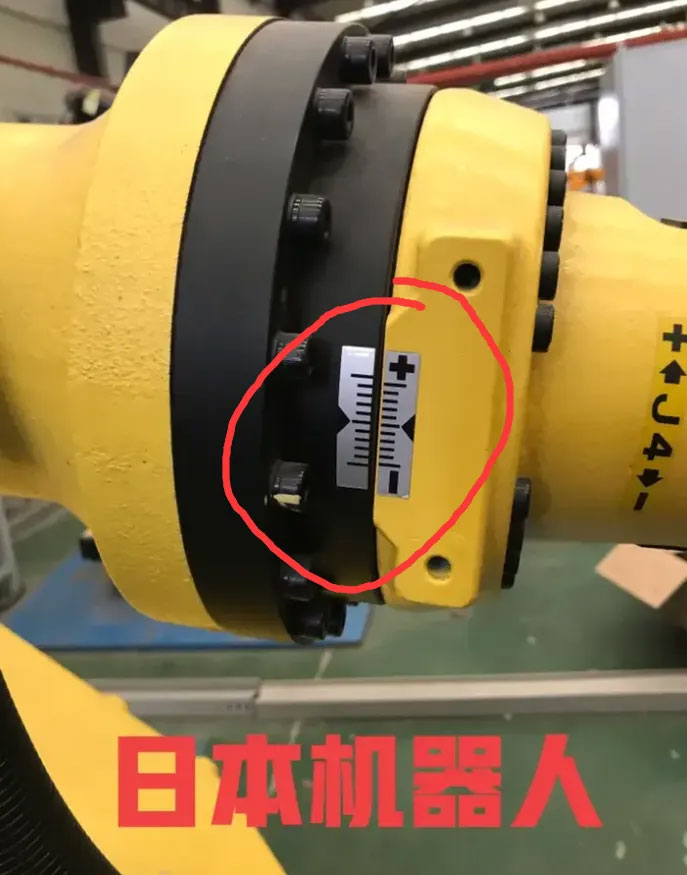 看到我们的机器人原点标识线,只剩苦笑,差距还很大,路还很长
-
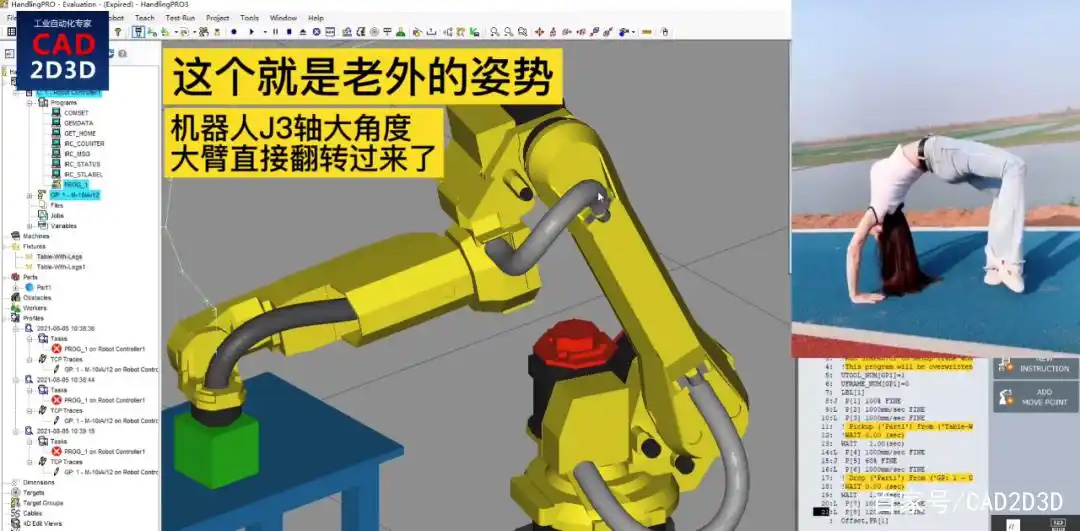 机器人能从屁股后面取放件吗?看到老外的设计我彻底傻眼了
-
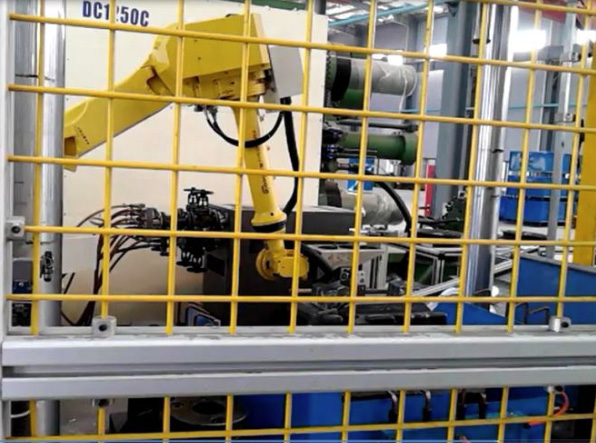 震惊了!日本工厂的机器人安全围栏,网眼密连个蟑螂都钻不进去
 本站所有资源一键获取,含3D模型、设计软件和案例视频等
 支付宝现金红包,又疯狂“大面积”送钱了!人均 1-20 元 (无套路/每天能领)
 《工业机器人系统集成&自动化生产线方案设计大师》第2版免费送,机器人及自动化技术人员必备教材
 气动控制阀手动操作机构内部构造,手动自动切换原理,含视频演示及免费三维模型
 《装车橇设计大师》教材发布,压力元件组合装置设计,石油化工行业技术人员必备
 LNG装车橇3D模型免费下载,SolidWorks源文件下载,STEP通用3D模型文件下载
 AutoCAD 2025 免费版+注册机 安装程序免费下载,附下载地址及安装教程
 SolidWorks 2024 SP2.0 免费版免费下载及安装教程
 API干式阀3D模型免费下载,SolidWorks源文件,Stp通用格式
 机械手 Z 轴行程放大机构3D模型 SolidWorks 源文件免费下载
 谐波减速机 3D 模型 SolidWorks 源文件免费下载,含 stp 通用格式,结构看似简单,实则脑洞大开
 发那科机器人 FANUC 离线编程 动画仿真模拟软件 ROBOGUIDE V9 免费下载
 公差分析(WC、RSS、6Sigma)和公差分配(权重因子、最小成本)方法及计算表格下载