机器人应用于拣取容器中任意堆放的零件,实际应用中主要包括2种情况:
- 结构性拣取零件:是指容器中的每一个零件都是正面朝上的。
- 任意性拣取零件:是指零件在容器中是任意堆放的。
显然后一种零件拣取方式更具有挑战性。
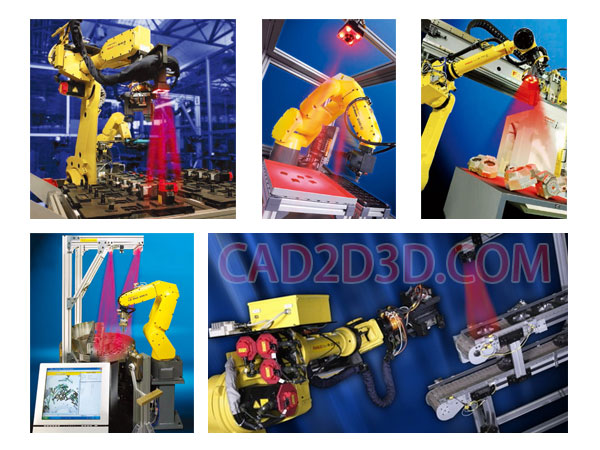
达到这一目的需要满足三个基本要素:
- 视觉系统
- 容器防碰撞
- 防碰撞监测系统
需要视觉系统,这是毋庸置疑的事情,因为首先需要找到零件究竟在什么地方。
只依靠容器壁进行检测具有一定的局限性,因为机器人的手爪还将进一步深入到容器的底部,因此零件的拣取将会越来越困难。在容器中拣取零件所使用的手爪的角度姿态需要完全满足工件抓取要求。在这样的工作条件下,一旦当零件的位置被确定以后,机器人就开始进行自动运算,确定其是否真的能够从容器中拣取这一零件。
第三个要素就是防碰撞检测。最终,机械手必然会触及到容器壁,因此它需要区分究竟是属于软接触还是硬接触,如果是硬接触可能会损坏机器人系统。
目前规整的工件实现乱料抓取没有问题,但形状特别复杂,不规则的零件实现乱料抓取还有很大难度,不光涉及到3D视觉技术,还有手爪结构设计,个人见过的最高级的手爪结构是柔性手爪结构,手爪由多连杆、多关节组成,可以自适应工件形状。
下面这个视频是比较规整的工件的一个乱料取料应用
下面这个视频是比较复杂的一个零件的乱料取料应用
 cad转换pdf格式图片版本蓝图图纸文件dxf矢量图打印dwg代转文档人
 3D效果图制作CAD代画施工画图装修室内设计3dmax建筑景观制图代做
 3D效果图制作CAD代画图纸家装修施工图3dmax室内设计方案建模代做
作者:尚延伟
简介:工业自动化CAD2D3D.com网站创始人,拥有一级建造师(机电专业)、高级工程师、网页设计师和网络工程师(中级)等证书,目前从事工业机器人的系统集成及自动化生产线设计工作。详见:https://www.cad2d3d.com/page-712.html
转载请注明:
文章作者:尚延伟,原文链接:https://www.cad2d3d.com/post-789.html
留言说明:
如对本文有疑问,可关注微信公众号 喜爱的CAD 直接留言即可。手机扫描下方二维码直接关注 喜爱的CAD。
也可以直接发邮件给我,我的邮箱18036678070@cad2d3d.com

可能感兴趣的文章
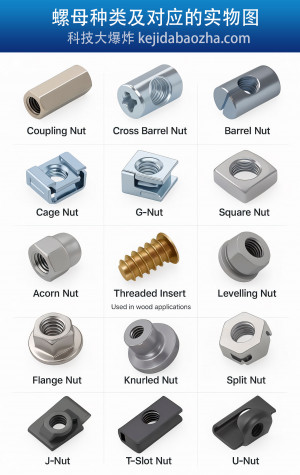 螺母种类及对应的实物图,螺母名称中英文对照
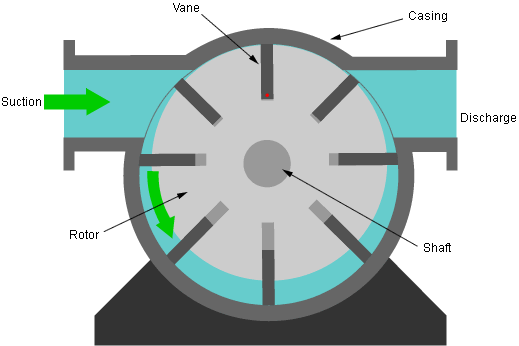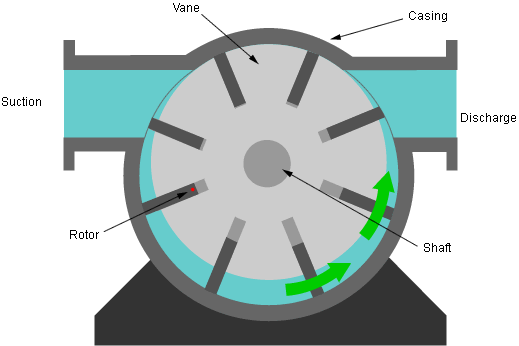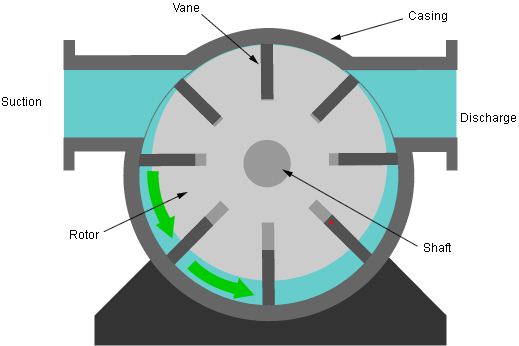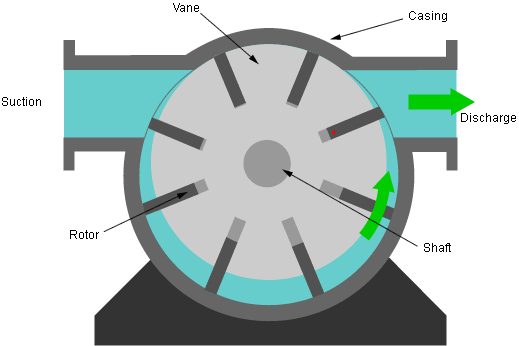 滑片泵内部构造、原理和特点详述
- 呵呵!火箭钢是啥?遥遥领先!三折机是不是个笑话?
- 容积泵的定义、种类和内部构造
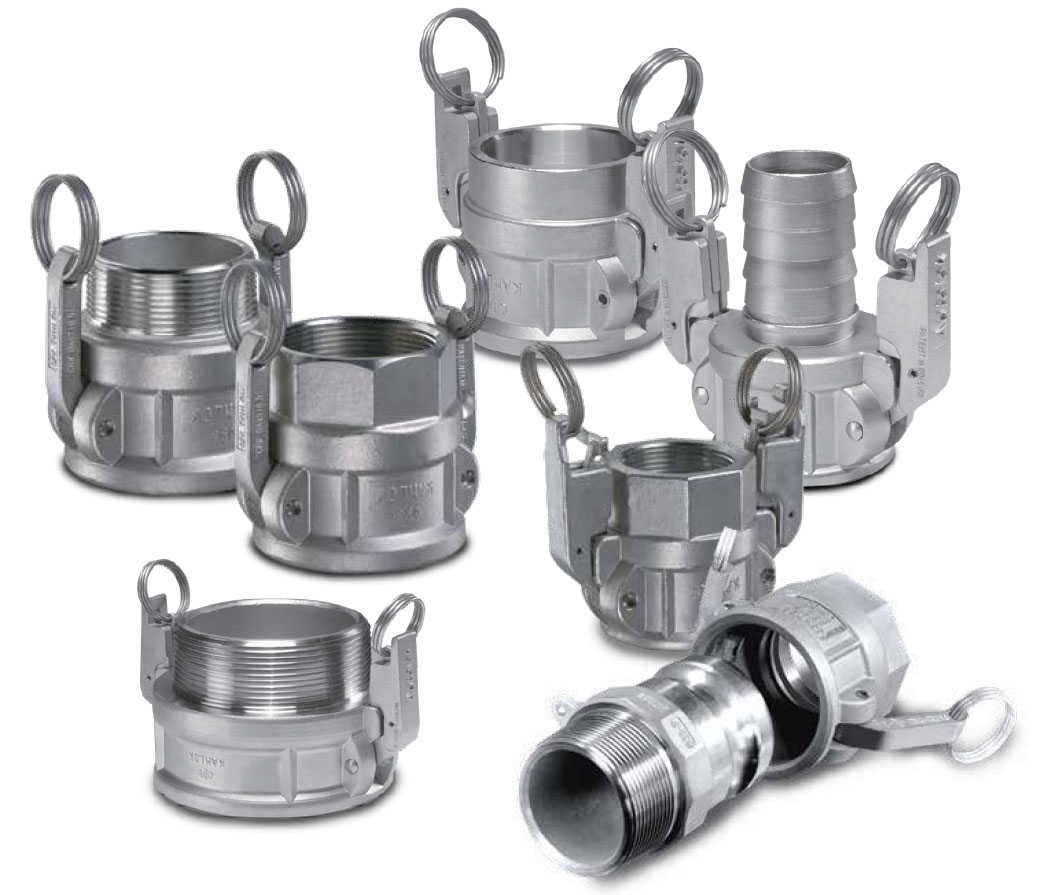 快速接头类型、规格、压力等级和温度等级,快速接头标准,Kamlok Quick Disconnects
- API干式阀、API插头、API插座标准规范,API RP 1004 MC-306和DOT-406罐车底部装车和气相回收管道、电信号接口标准
- 工程师只知道闭门造车,没有考虑扳手空间,这个螺母让我怎么拧?
- 美国康耐视视觉官网,主营业务:工业读码器和机器视觉
- 螺纹密封时缠绕带的使用要求,螺纹部留出1.5~2个螺距处开始缠绕
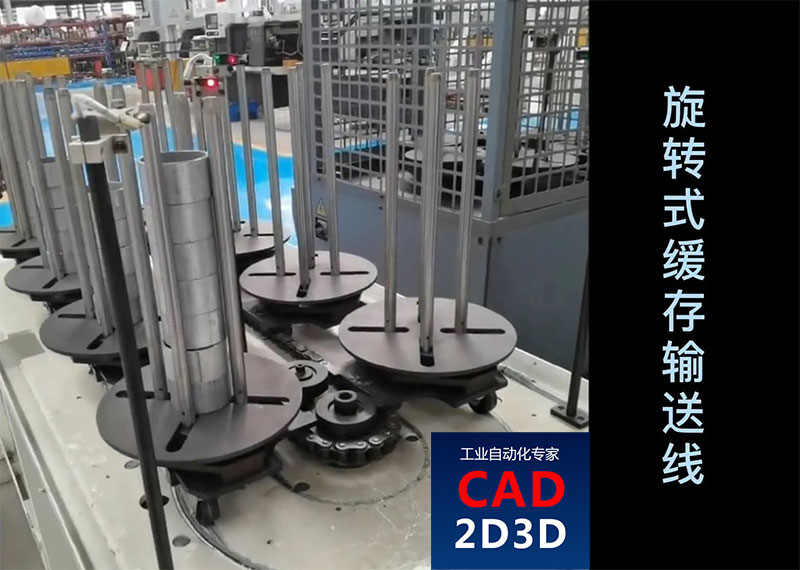 旋转式缓存输送线,适合机器人取放件,自动化生产线必备
- 国内锻压机厂家大全
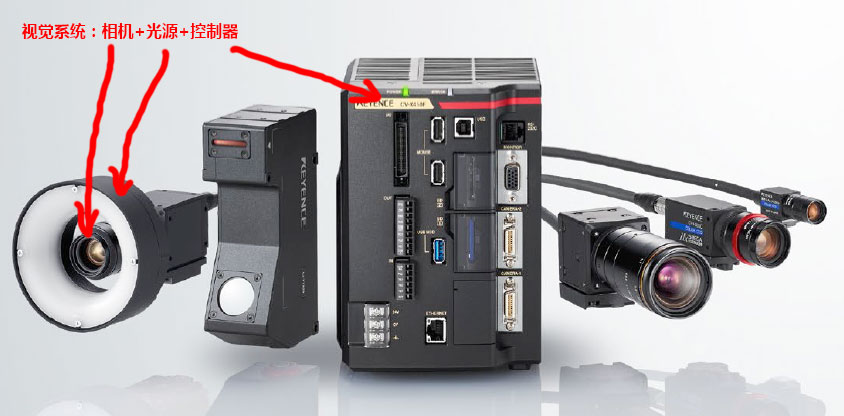 工业视觉系统(相机拍照识别)品牌:基恩士、康耐视
更多最新发布: 技术教程
-
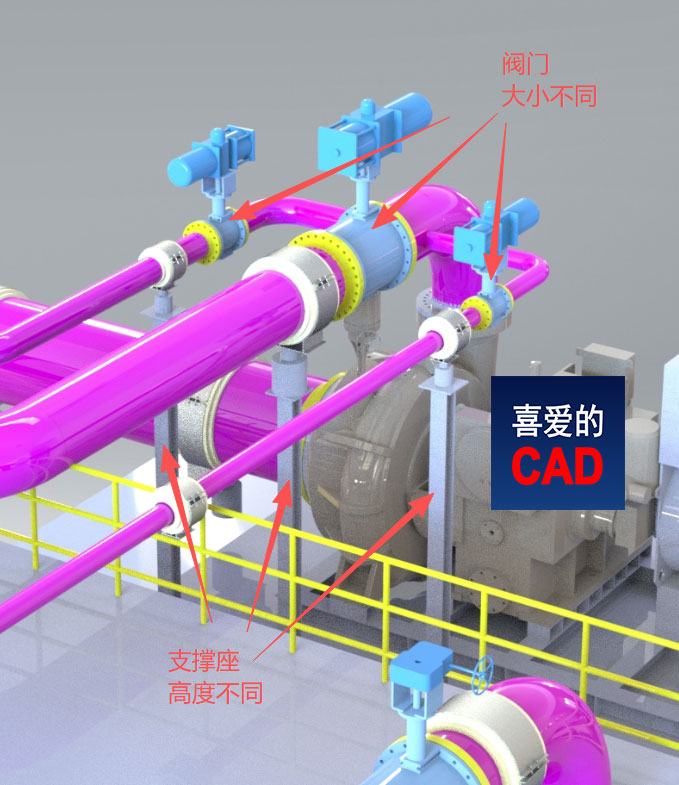 事半功倍!SolidWorks 系列零件设计表详解,同类型多规格的零部件只需一个3D模型
-
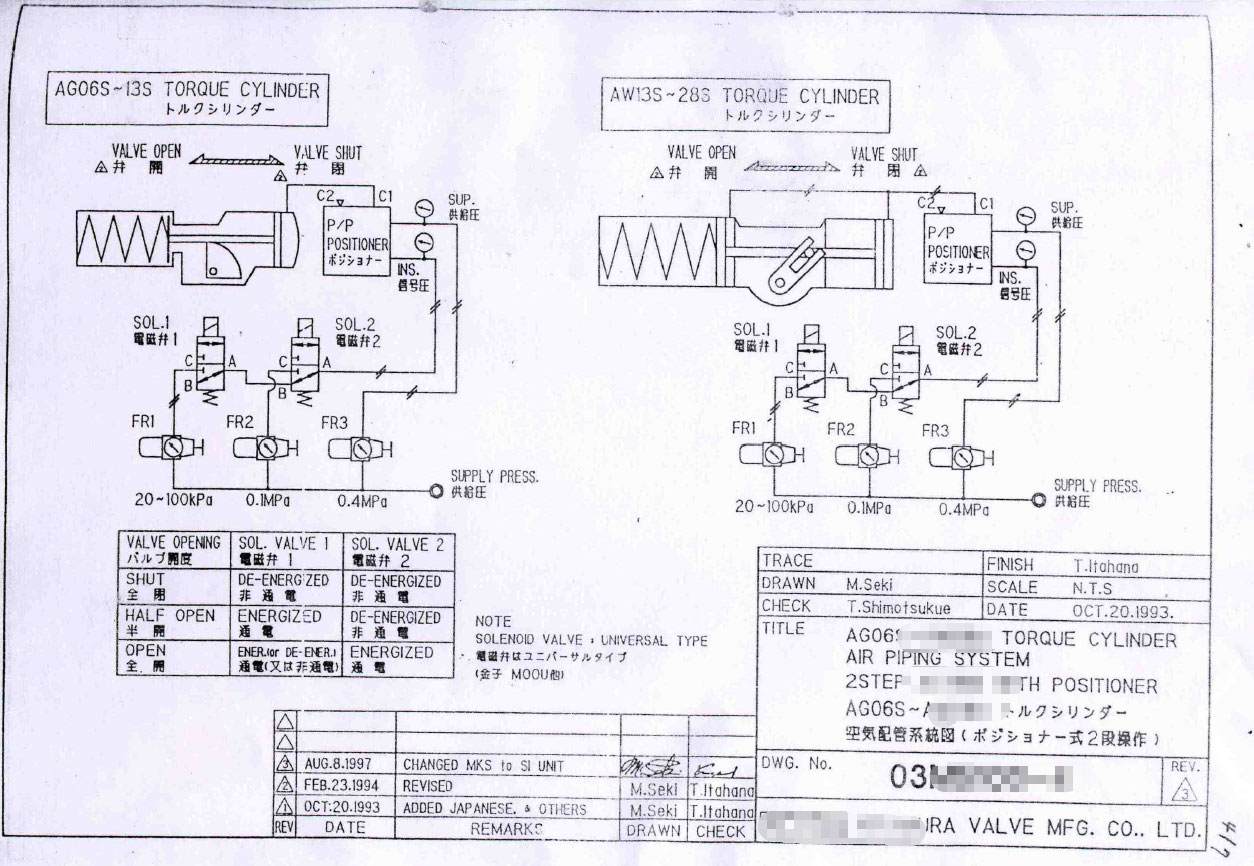 日本公司1993年绘制的气动两段式控制阀空气配管系统图,还在学习30年前的知识丢人吗?
-
 透平膨胀机入口紧急切断阀及旁路快开蝶阀快开快关时间要求
-
 气动调节阀如何接入ESD实现紧急情况下快速关闭?
-
 快速排气阀构造、原理和应用案例,气动执行器如何实现快速开关?
-
 超常规设计之雾气分离器,机械工程师才是最聪明的一帮人
-
 LNG装卸臂智能化对接装置的研究与设计
-
 向心式透平膨胀机进口导叶(IGV)的构造和原理,附内部剖视图和实物图
-
 快速动作型气动执行器内部构造图和运行原理,带快速排气阀,0.5s快速开关阀门
-
 超仿生人形机器人来了,明星妆容和真人发声,还能情绪价值,未来还要找女朋友吗?
-
 机械工程师不要抱怨工资低了,零件序号标成这样,3000元都给多了
-
 低温无密封泵的内部构造和运行原理,颠覆99%的机械工程师的认知
 本站所有资源一键获取,含3D模型、设计软件和案例视频等
 支付宝现金红包,又疯狂“大面积”送钱了!人均 1-20 元 (无套路/每天能领)
 《工业机器人系统集成&自动化生产线方案设计大师》第2版免费送,机器人及自动化技术人员必备教材
 气动控制阀手动操作机构内部构造,手动自动切换原理,含视频演示及免费三维模型
 《装车橇设计大师》教材发布,压力元件组合装置设计,石油化工行业技术人员必备
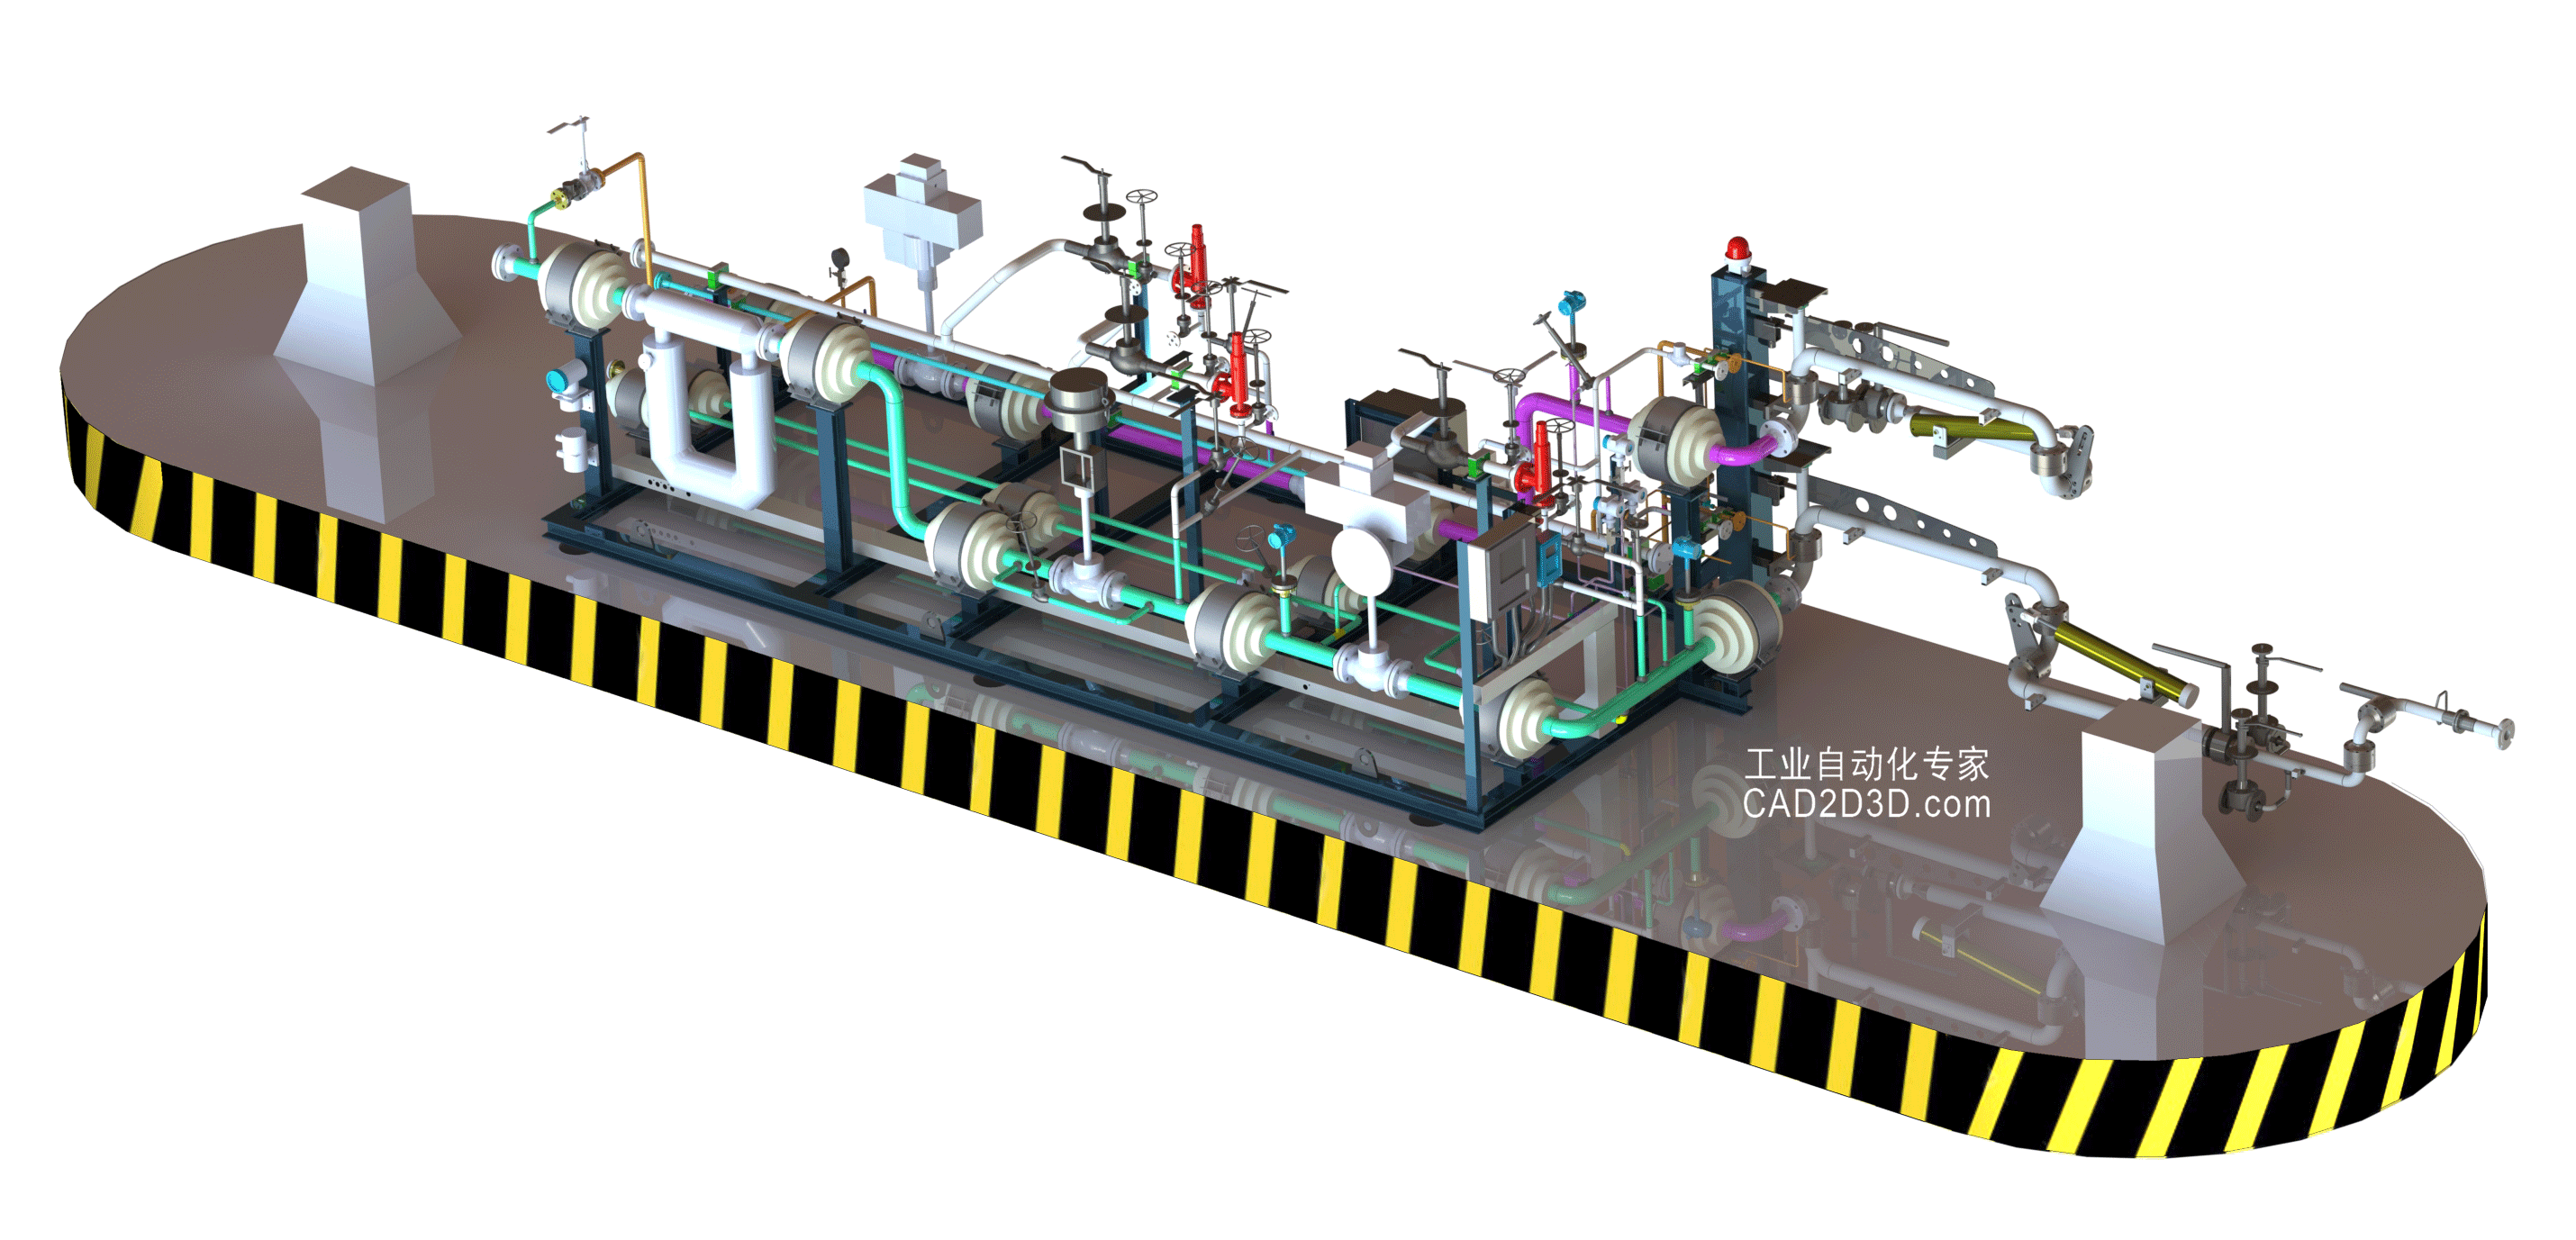 LNG装车橇3D模型免费下载,SolidWorks源文件下载,STEP通用3D模型文件下载
 AutoCAD 2025 免费版+注册机 安装程序免费下载,附下载地址及安装教程
 SolidWorks 2024 SP2.0 免费版免费下载及安装教程
 API干式阀3D模型免费下载,SolidWorks源文件,Stp通用格式
 机械手 Z 轴行程放大机构3D模型 SolidWorks 源文件免费下载
 谐波减速机 3D 模型 SolidWorks 源文件免费下载,含 stp 通用格式,结构看似简单,实则脑洞大开
 发那科机器人 FANUC 离线编程 动画仿真模拟软件 ROBOGUIDE V9 免费下载
 公差分析(WC、RSS、6Sigma)和公差分配(权重因子、最小成本)方法及计算表格下载