美国波士顿动力公司机械狗SPOT®,敏捷的机器人可以前所未有地轻松地爬上楼梯并穿越崎地形,而且机器狗又足够小,可以在室内使用。Spot是坚固耐用且可定制的平台,可自动满足您的工业传感和远程操作需求。
美国波士顿动力公司机器人专题:https://www.cad2d3d.com/search.php?keywords=波士顿
SPOT机械狗视频:https://www.ixigua.com/i6742011102562877959/

技术配置
1.移动

Spot可以到达轮式机器人无法到达的地方,同时携带的有效载荷远超过无人机。
- 速度:1.6m/秒
- 运行时间:90分钟
- 电池:可更换
2. 感知

Spot使用立体摄像机来避开动态工作场所中的障碍物和人员。
- 视野范围:360°。
3. 耐用

Spot专为承受多尘和潮湿的工业环境而设计。碰撞保护可确保Spot安全。
- 防护等级:IP54
- 操作环境:-20℃至45℃
4. 定制

Spot灵活的有效负载接口和可访问的API使第三方能够开发下一代机器人应用程序。
- 有效负载连接:DB25
- 承载能力:14公斤
应用
1. 施工

检查施工现场的进度,创建数字孪生模型,并将竣工图与BIM进行比较。
2. 石油+天然气

使用视觉系统远程检查设施并提高工厂运营意识。
3. 公共安全

通过远距离浏览Spot来关注危险情况。
软件开发工具包

通过可访问的基于GRPC的API和Python客户端库,为Spot添加功能。
Spot软件开发套件使您的应用程序可以命令姿势和速度,配置有效载荷以及访问机器人感知和有效载荷数据。我们的Autonomy软件开发套件(目前处于Beta版)将提供对地图绘制,导航和任务编辑的访问。该API使用最先进的安全工具来确保您的数据安全。
每个任务的有效载荷

传感:捕获球面图像,并带有30倍光学变焦的可选PTZ摄像机,以进行详细检查。
操纵:启用用于打开门和抓住物体等任务的移动操作。
计算:通过车载处理单元加快原型开发速度。
功率:提供稳定的电源和以太网端口,可轻松实现有效负载集成。
 SO-ARM101开源6轴机械手臂LeRobot具身智能AI视觉识别编程机器人
 具身智能开源机械手臂NexArm视觉AI大模型LeRobot编程ESP32机器人
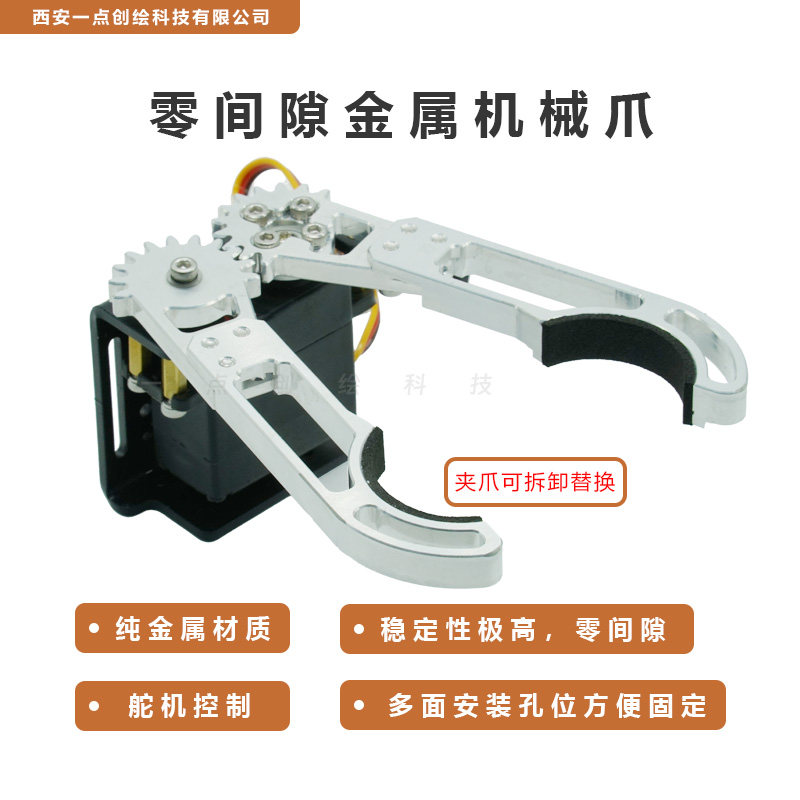 YDI-J60机械手臂夹爪零间隙夹持器物流搬运机器人金属夹爪可替换
转载请注明:
文章作者: 任鸟飞 原文链接:https://www.cad2d3d.com/post-1190.html
留言说明:
如对本文有疑问,可关注微信公众号 喜爱的CAD 直接留言即可。手机扫描下方二维码直接关注 喜爱的CAD。
也可以直接发邮件给我,我的邮箱18036678070@cad2d3d.com

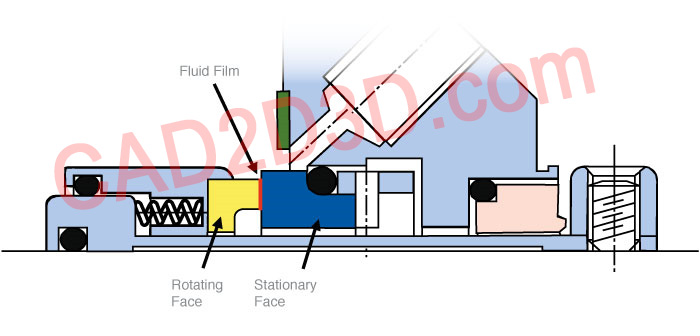 泵机械密封内部构造及运行原理
 日本 NITTA 机器人柔性夹爪!如人手般温柔的抓住!可搬运最大重量1380g
 采用桁架机械手实现机床自动上下料,总之机械手性价比碾压机器人
 工程师有多心虚?大多都不用自己设计的产品,内心总觉得不踏实
 大行程旋转夹紧定心三爪,相比普通三爪,夹持范围更大
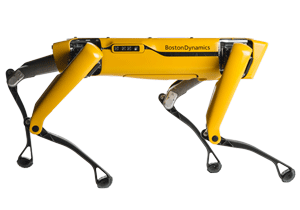 美国波士顿动力公司SPOT机器狗技术配置及应用场景 附视频
 超仿生人形机器人来了,明星妆容和真人发声,还能情绪价值,未来还要找女朋友吗?
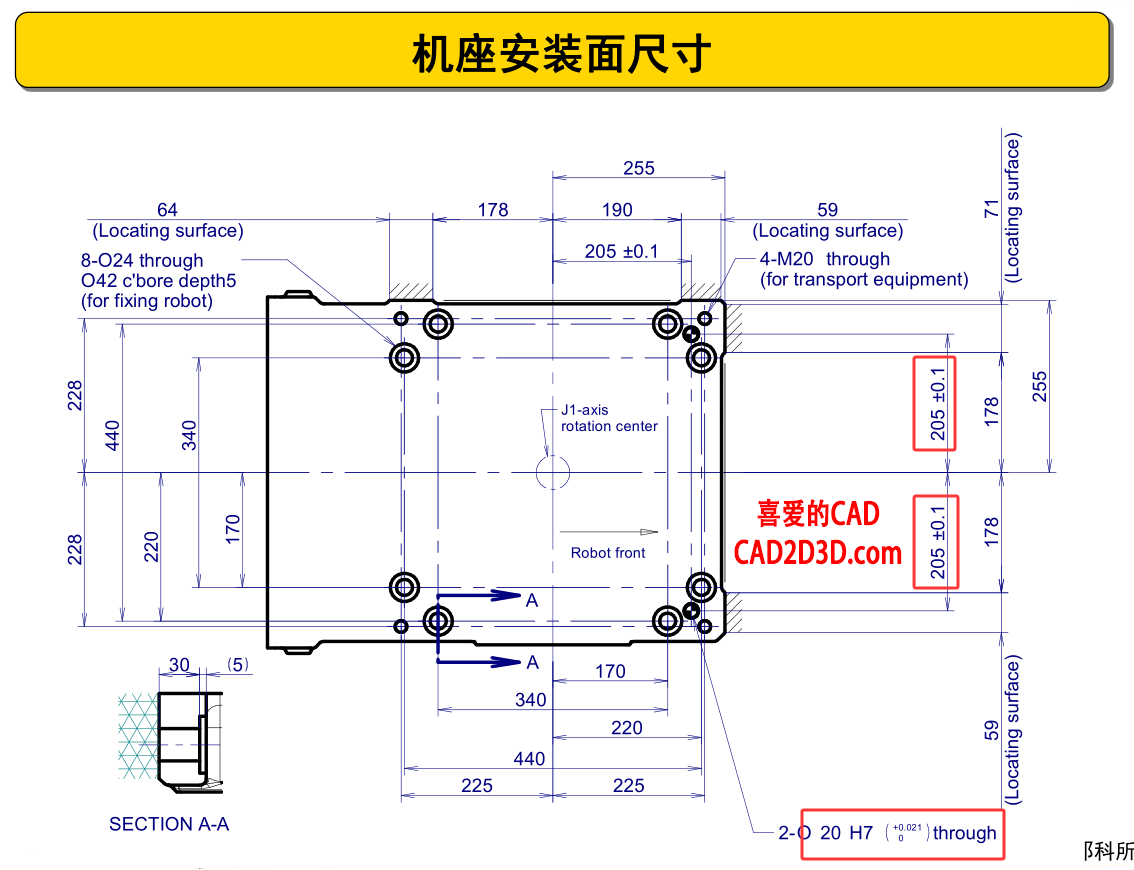 机器人安装定位方法及示例,机器人基座不一定有定位销孔,难道定位对机器人安装不重要吗?
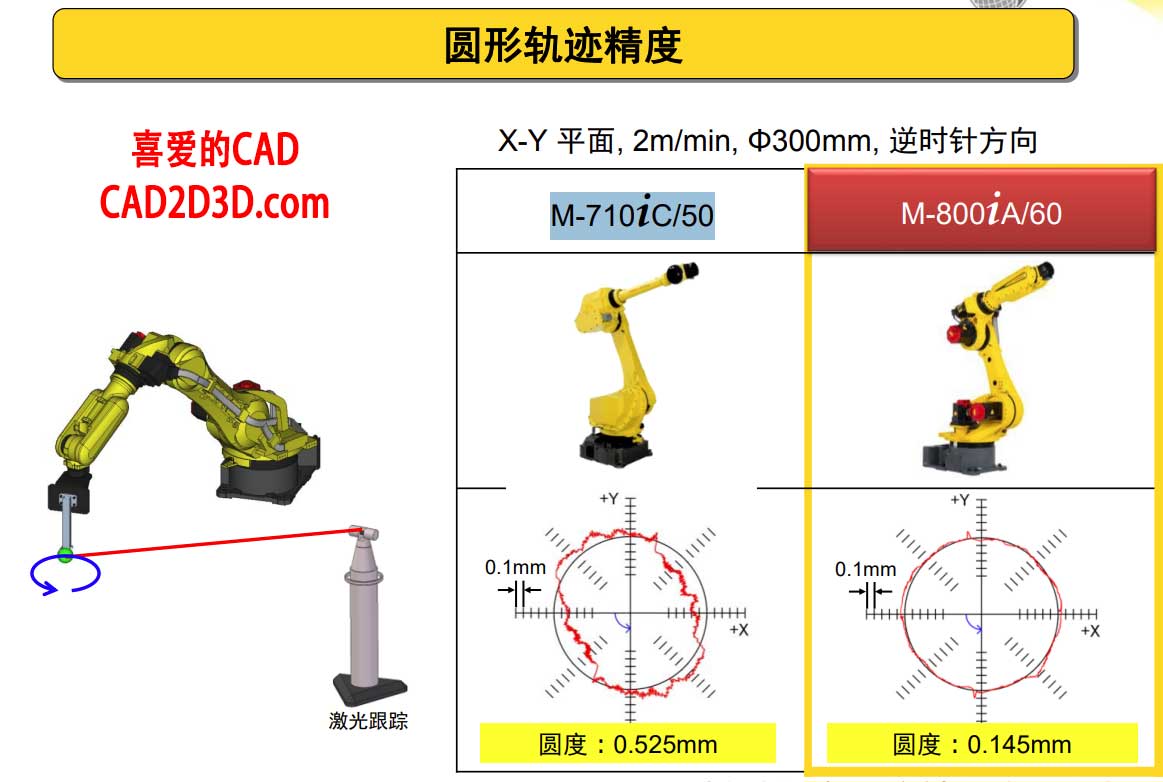 大跌眼镜!机器人居然走不了直线!FANUC M-710iC/50 机器人圆形轨迹精度 0.525mm
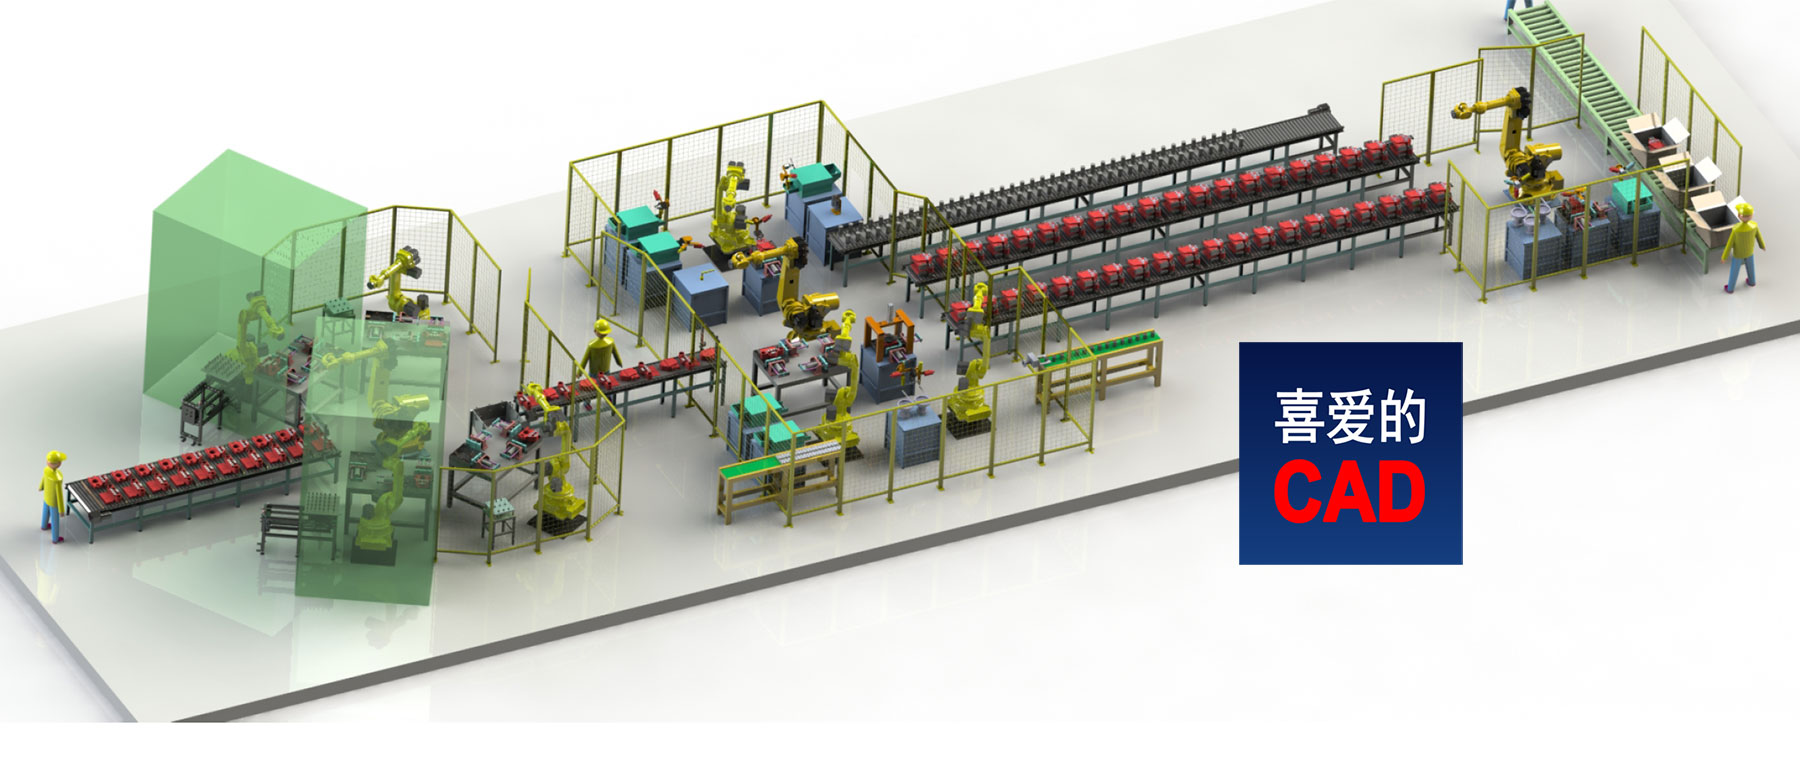 高速轴制动器自动化打磨及装配项目机器人自动化单元设计方案
 机器人码垛自动化单元设计方案
 钣金折弯机器人上下料自动化单元系统设计方案
 汽车车轮制动鼓机加工机器人自动上下料技术解决方案
 国产机器人完胜!8颗螺钉就能解决的问题,日本居然用了24颗
 本站所有资源一键获取,含3D模型、设计软件和案例视频等
 支付宝现金红包,又疯狂“大面积”送钱了!人均 1-20 元 (无套路/每天能领)
 《工业机器人系统集成&自动化生产线方案设计大师》第2版免费送,机器人及自动化技术人员必备教材
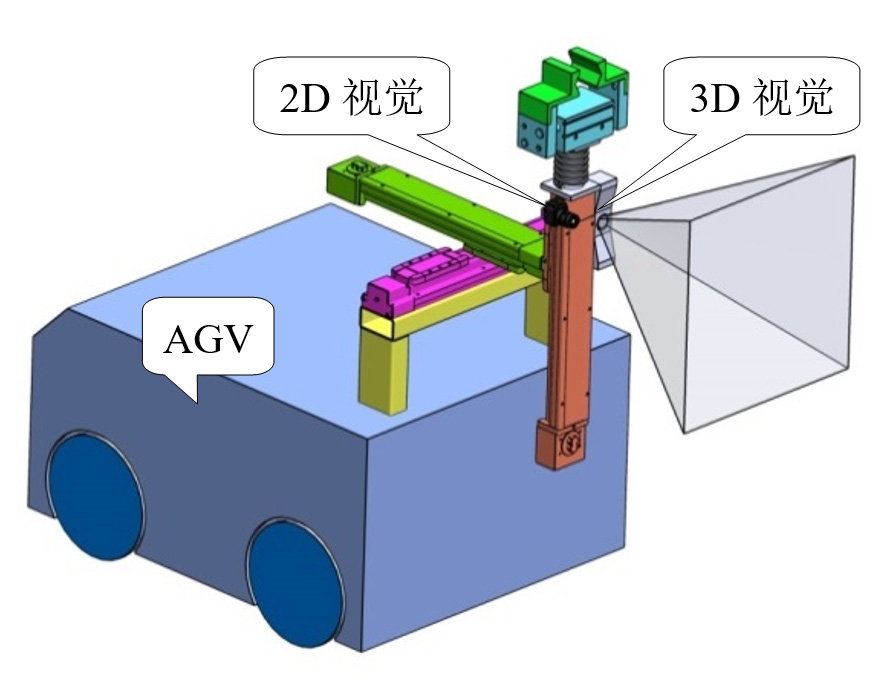 LNG装卸臂智能化对接装置的研究与设计
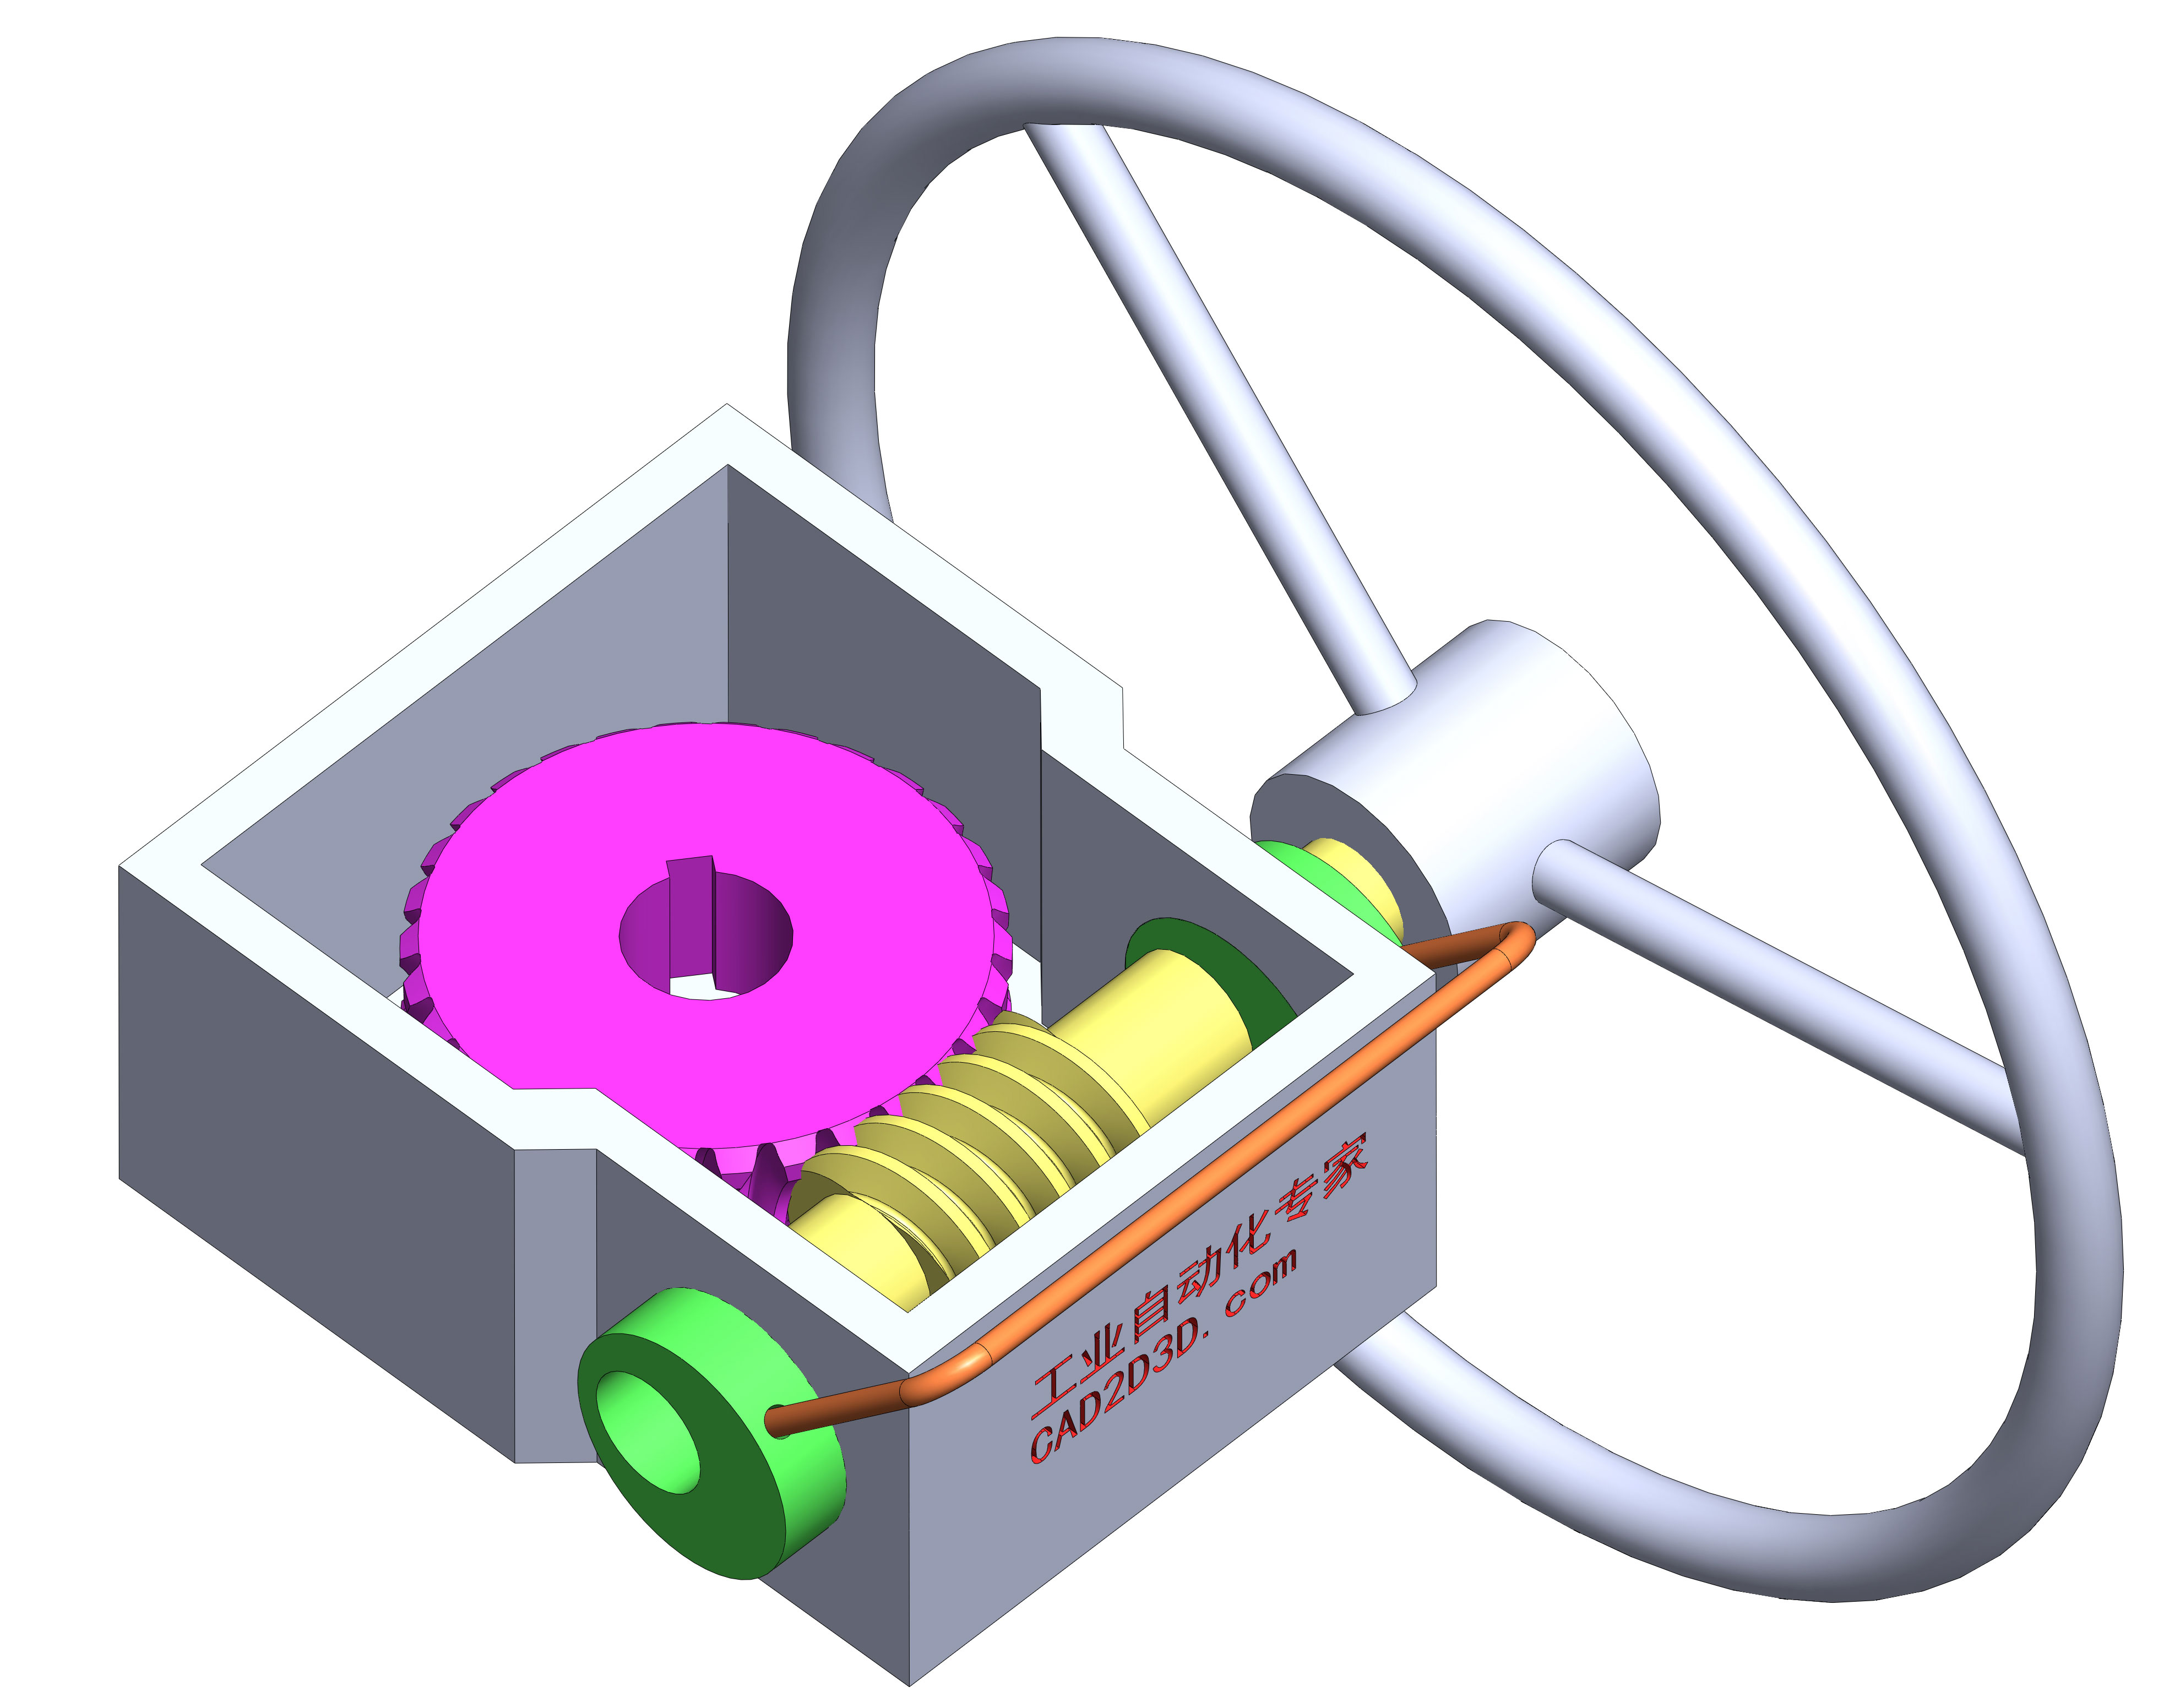 气动控制阀手动操作机构内部构造,手动自动切换原理,含视频演示及免费三维模型
 《装车橇设计大师》教材发布,压力元件组合装置设计,石油化工行业技术人员必备
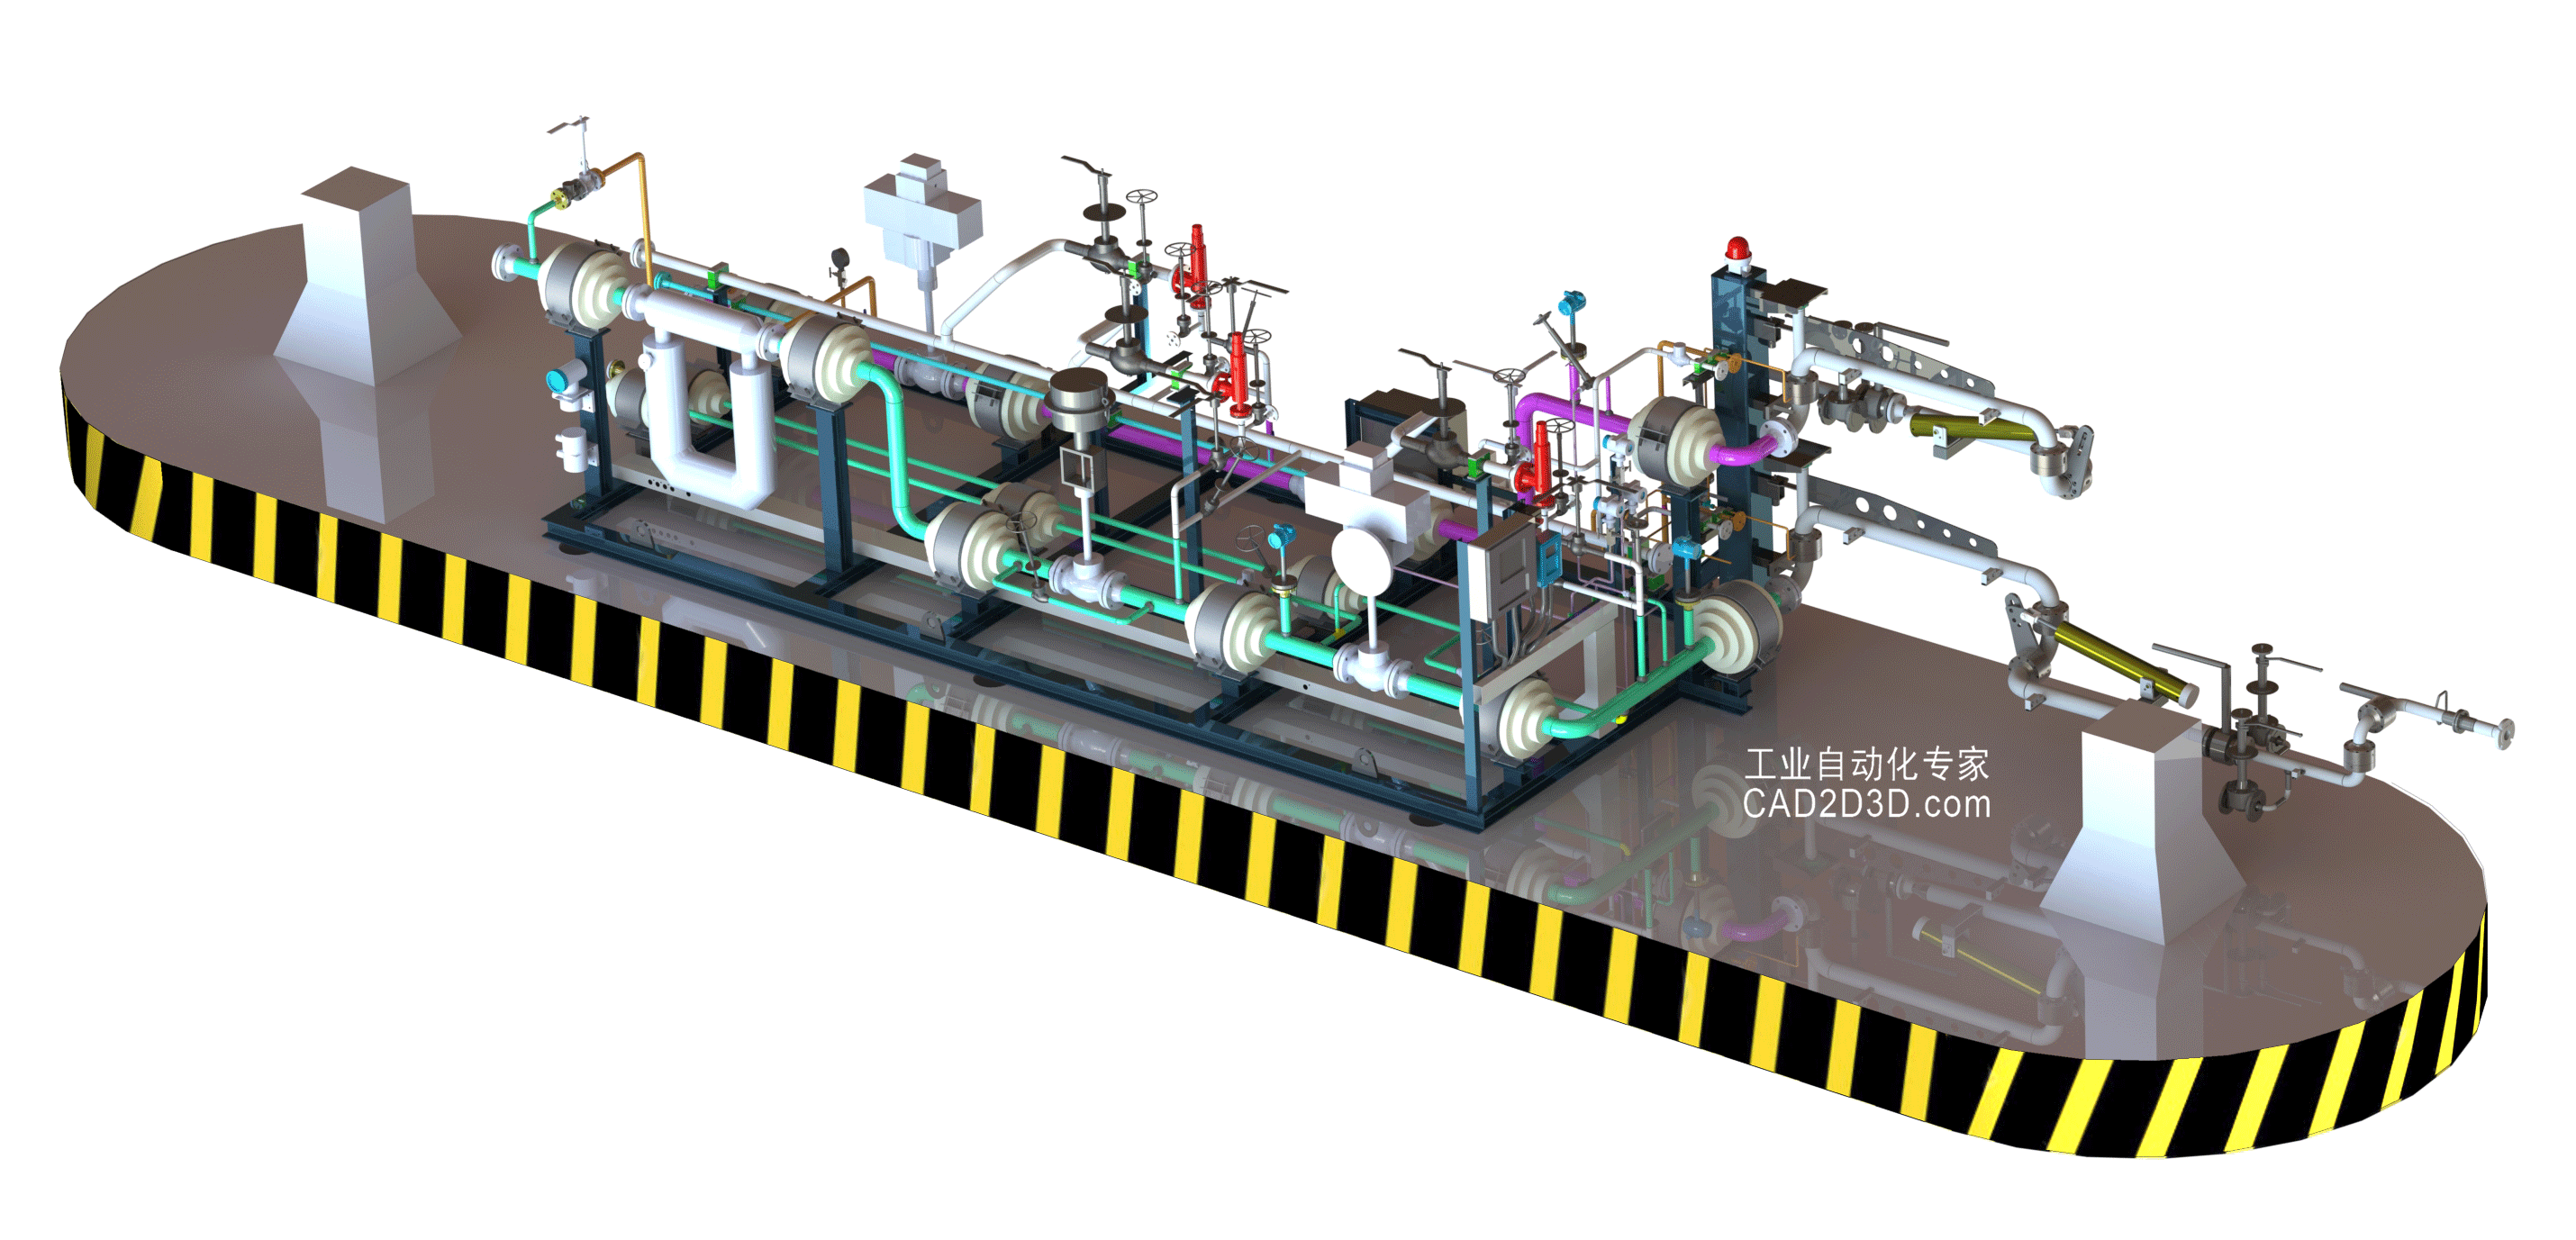 LNG装车橇3D模型免费下载,SolidWorks源文件下载,STEP通用3D模型文件下载
 AutoCAD 2025 免费版+注册机 安装程序免费下载,附下载地址及安装教程
 SolidWorks 2024 SP2.0 免费版免费下载及安装教程
 API干式阀3D模型免费下载,SolidWorks源文件,Stp通用格式
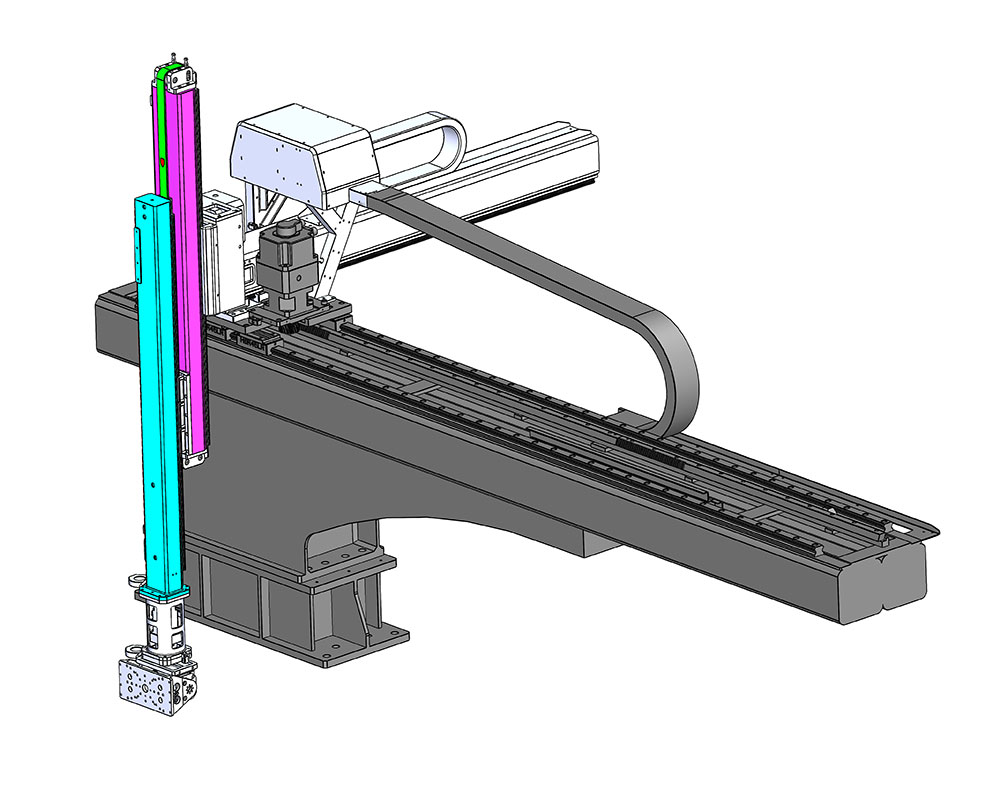 机械手 Z 轴行程放大机构3D模型 SolidWorks 源文件免费下载
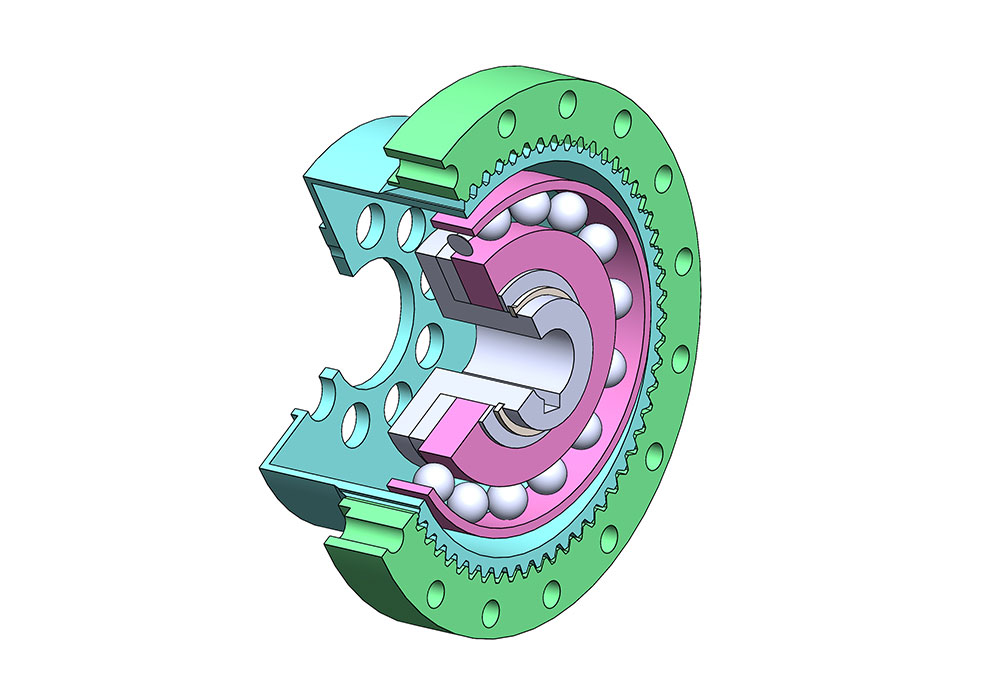 谐波减速机 3D 模型 SolidWorks 源文件免费下载,含 stp 通用格式,结构看似简单,实则脑洞大开
 发那科机器人 FANUC 离线编程 动画仿真模拟软件 ROBOGUIDE V9 免费下载
 公差分析(WC、RSS、6Sigma)和公差分配(权重因子、最小成本)方法及计算表格下载