机器人单元布局时,一般不会将设备放在机器人正后方,这是因为很多机器人J1轴的运动范围只有-175°~+175°,也就是说机器人J1轴不能旋转360°,存在10°的盲区,但是这种解释有没有漏洞?
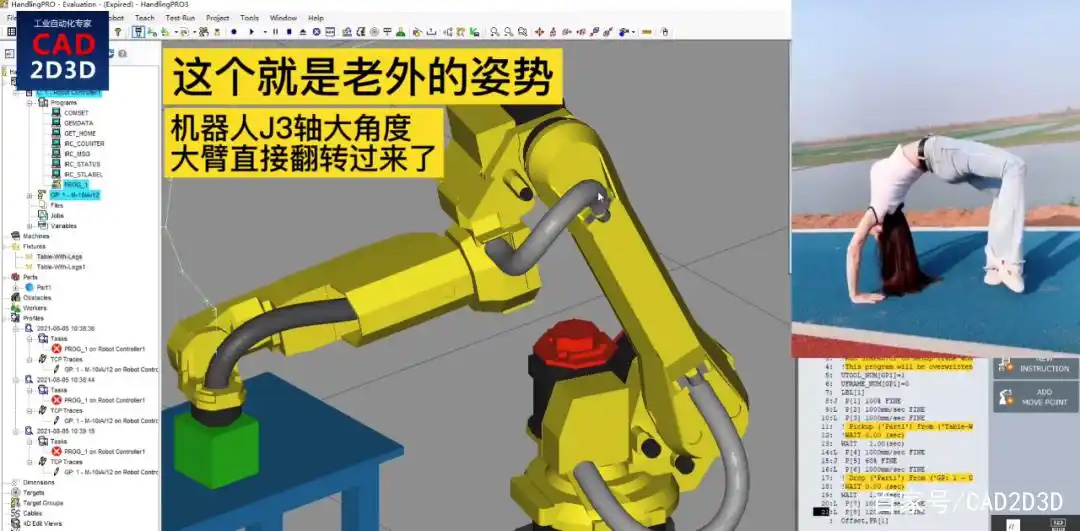
刚刚看到一个国外的一个视频,这个视频有点意思,视频里的机器人就可以取屁股后面的工件,但是机器人J1轴仍然超前,并没有转到屁股后面,而是靠J3轴旋转,将整个大臂翻转到机器人屁股后面,这个姿势不是很常见,看起来有些高难度,但对机器人来说,完全没问题,因此,机器人完全有能力取屁股后面的工件。
下面是FANUC M-10iA系列的机器人运动范围,有些型号的机器人J1轴运动范围是-175°~+175°,有些是-180°~+180°,其实J1轴运动范围也可以超过±180°,像FANUC R-2000iC/165F的J1轴运动范围就是±185°。
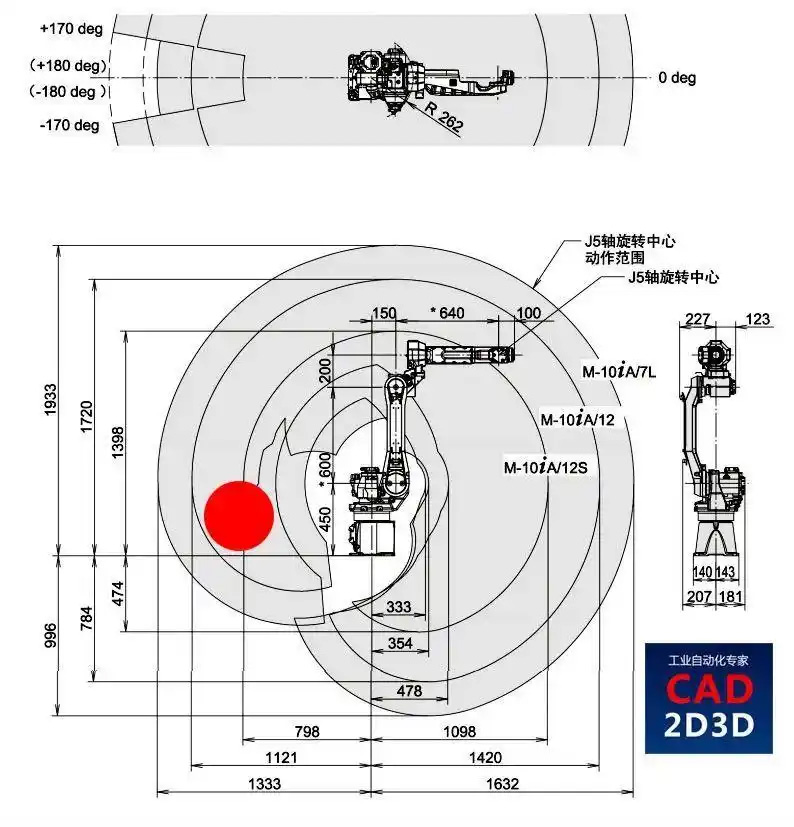
通过机器人运动范围图可知,机器人是可以覆盖屁股后面的区域,只是屁股后面的区域比前面的稍微小一点,比如上图所示M-10iA/12机器人前方运动半径是1420mm,而后方是1121mm。
有些姿势虽然不是很优雅,但却很实用,我之前就没想到机器人还能这样用,国外还是有很多值得学习的地方的。
 CAD代画机械设计SolidWorks代做UG三维SW建模模具夹具二维装配图
 SolidWorks代画sw出图Catia夹具cad机械设计制图纸ug三维建模代做
 官方现货】飞轮哥2027机原机设考研复习全书220题680题速背手册27全家桶机械设计机械原理辅导教
转载请注明:
文章作者: 尚延伟 原文链接:https://www.cad2d3d.com/post-2132.html
留言说明:
如对本文有疑问,可关注微信公众号 喜爱的CAD 直接留言即可。手机扫描下方二维码直接关注 喜爱的CAD。
也可以直接发邮件给我,我的邮箱18036678070@cad2d3d.com

可能感兴趣的文章
 超常规设计之雾气分离器,机械工程师才是最聪明的一帮人
 向心式透平膨胀机进口导叶(IGV)的构造和原理,附内部剖视图和实物图
- 英国机械工程师月薪2160英镑,和国内211高校毕业生收入差不多,老牌发达国家还有啥优势吗?
- CF3、CF8、CF3M、CF8M、F304、F316、F304L、F316分别代表什么材质的不锈钢?
- 手机屏幕比钢铁还要硬,不会很多人不知道吧
 两百年前发明的蒸汽火车,动力还是那么猛,机械式驱动,力量爆棚
 差距太大了,日本激光测距仪,通过光速测距,精度高达3毫米
 国内最先进的锻造自动化生产线,不要看它破,内部都是高科技!
- 汽车高端制造 机器人全自动化冲压、码垛、焊接、涂胶、喷漆
- 利用凸轮及连杆机构实现工件在两点间搬运
 超仿生人形机器人来了,明星妆容和真人发声,还能情绪价值,未来还要找女朋友吗?
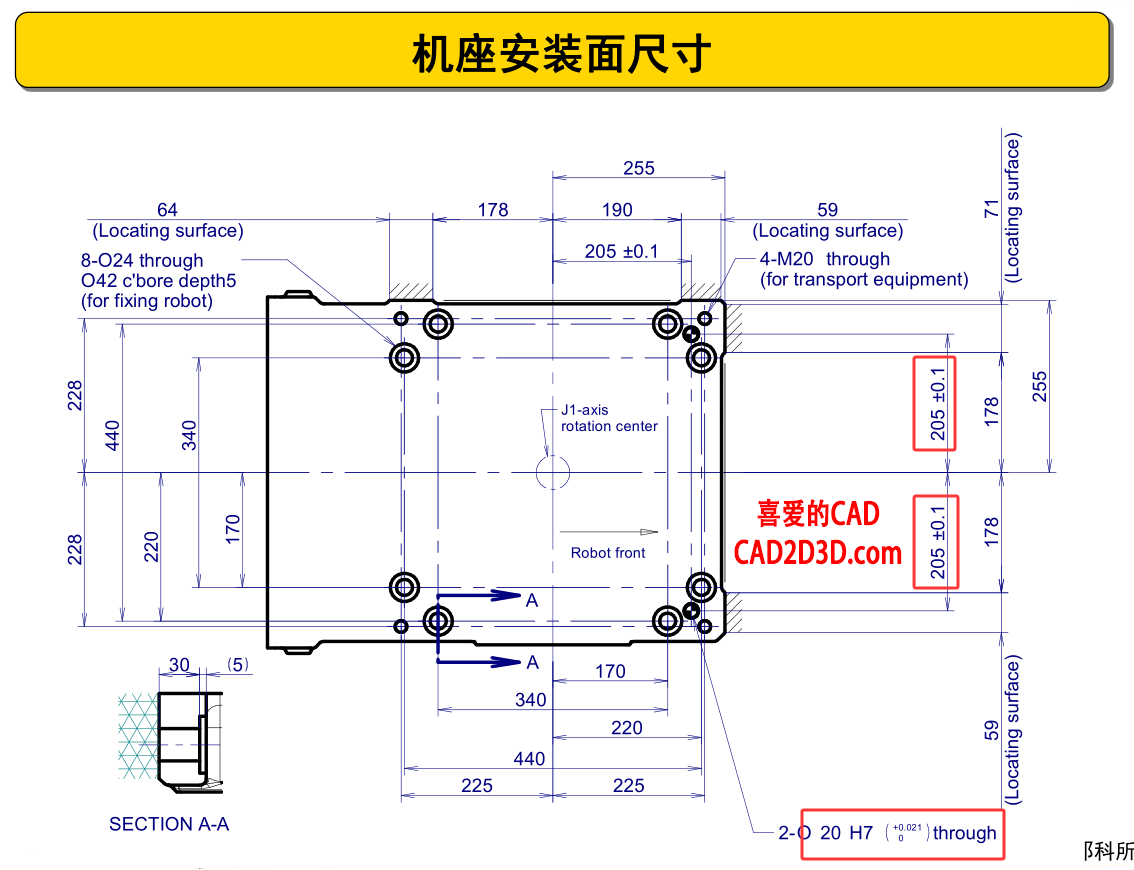 机器人安装定位方法及示例,机器人基座不一定有定位销孔,难道定位对机器人安装不重要吗?
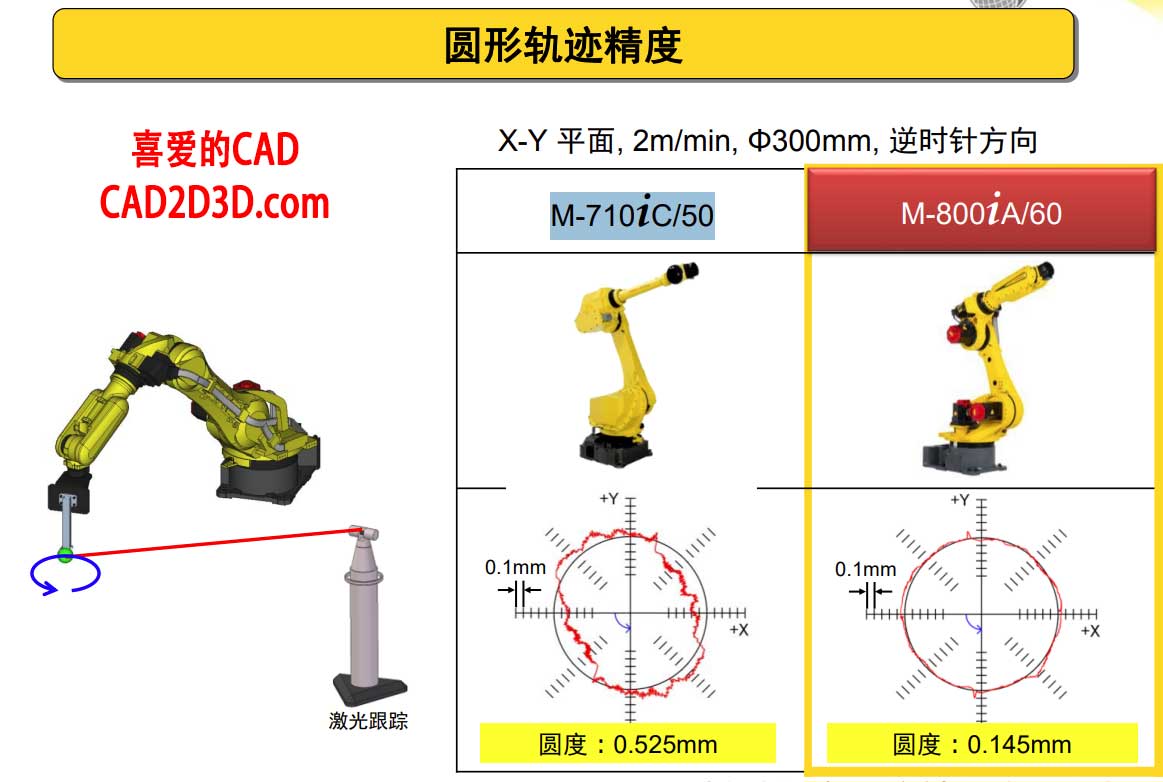 大跌眼镜!机器人居然走不了直线!FANUC M-710iC/50 机器人圆形轨迹精度 0.525mm
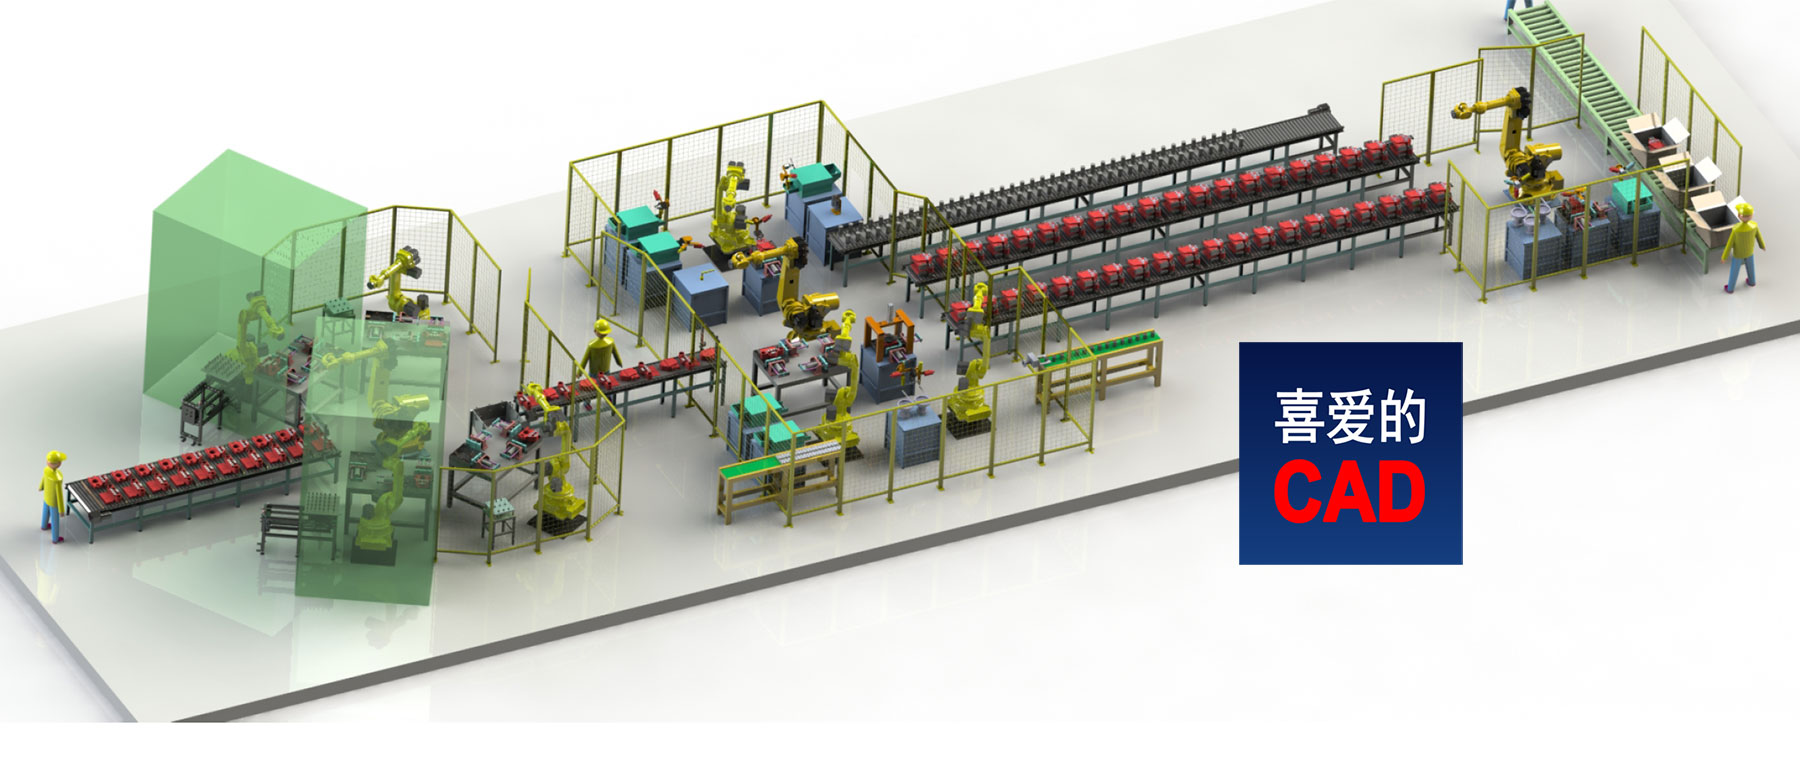 高速轴制动器自动化打磨及装配项目机器人自动化单元设计方案
 机器人码垛自动化单元设计方案
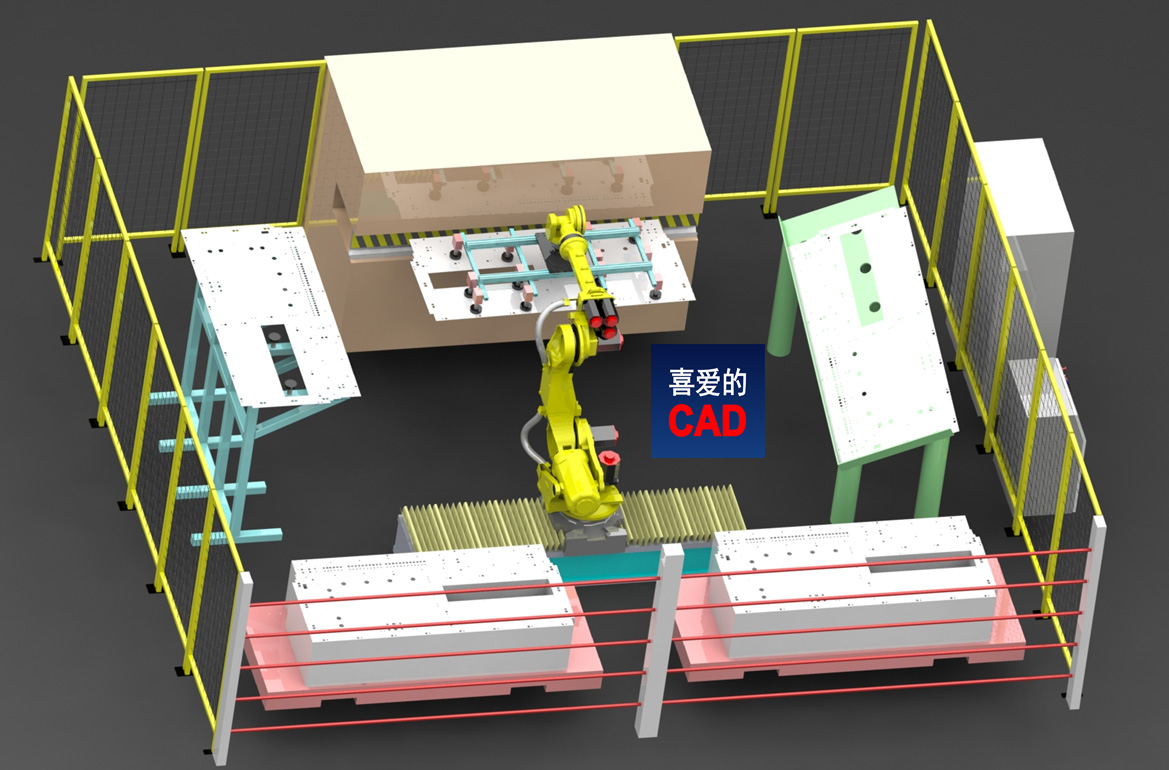 钣金折弯机器人上下料自动化单元系统设计方案
 汽车车轮制动鼓机加工机器人自动上下料技术解决方案
 国产机器人完胜!8颗螺钉就能解决的问题,日本居然用了24颗
 本站所有资源一键获取,含3D模型、设计软件和案例视频等
 支付宝现金红包,又疯狂“大面积”送钱了!人均 1-20 元 (无套路/每天能领)
 《工业机器人系统集成&自动化生产线方案设计大师》第2版免费送,机器人及自动化技术人员必备教材
 LNG装卸臂智能化对接装置的研究与设计
 气动控制阀手动操作机构内部构造,手动自动切换原理,含视频演示及免费三维模型
 《装车橇设计大师》教材发布,压力元件组合装置设计,石油化工行业技术人员必备
 LNG装车橇3D模型免费下载,SolidWorks源文件下载,STEP通用3D模型文件下载
 AutoCAD 2025 免费版+注册机 安装程序免费下载,附下载地址及安装教程
 SolidWorks 2024 SP2.0 免费版免费下载及安装教程
 API干式阀3D模型免费下载,SolidWorks源文件,Stp通用格式
 机械手 Z 轴行程放大机构3D模型 SolidWorks 源文件免费下载
 谐波减速机 3D 模型 SolidWorks 源文件免费下载,含 stp 通用格式,结构看似简单,实则脑洞大开
 发那科机器人 FANUC 离线编程 动画仿真模拟软件 ROBOGUIDE V9 免费下载
 公差分析(WC、RSS、6Sigma)和公差分配(权重因子、最小成本)方法及计算表格下载