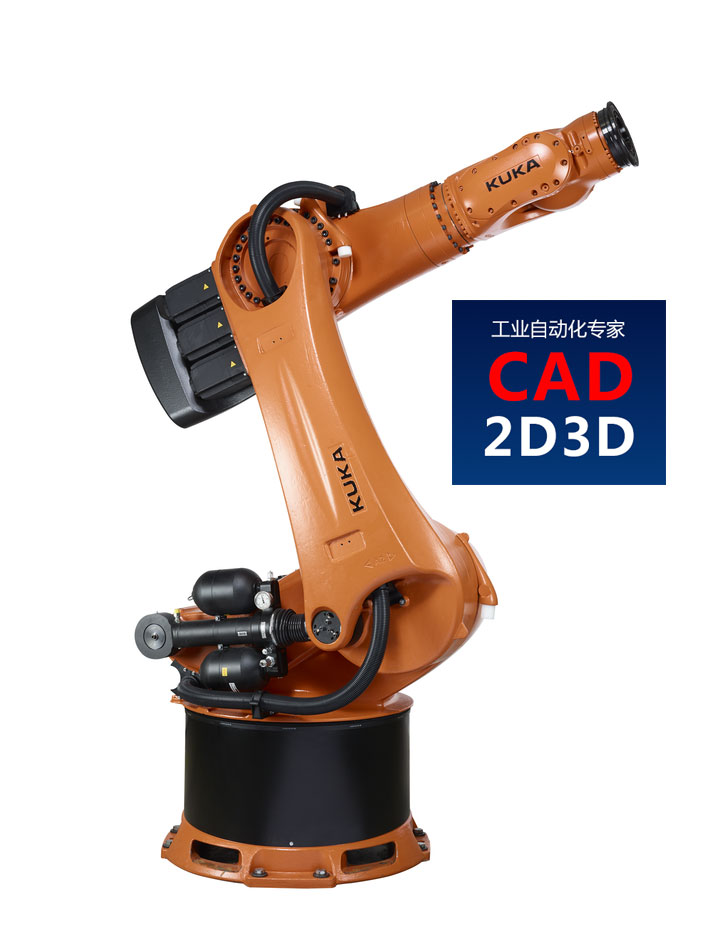
1 KR 600 R2830 机器人本体示意图
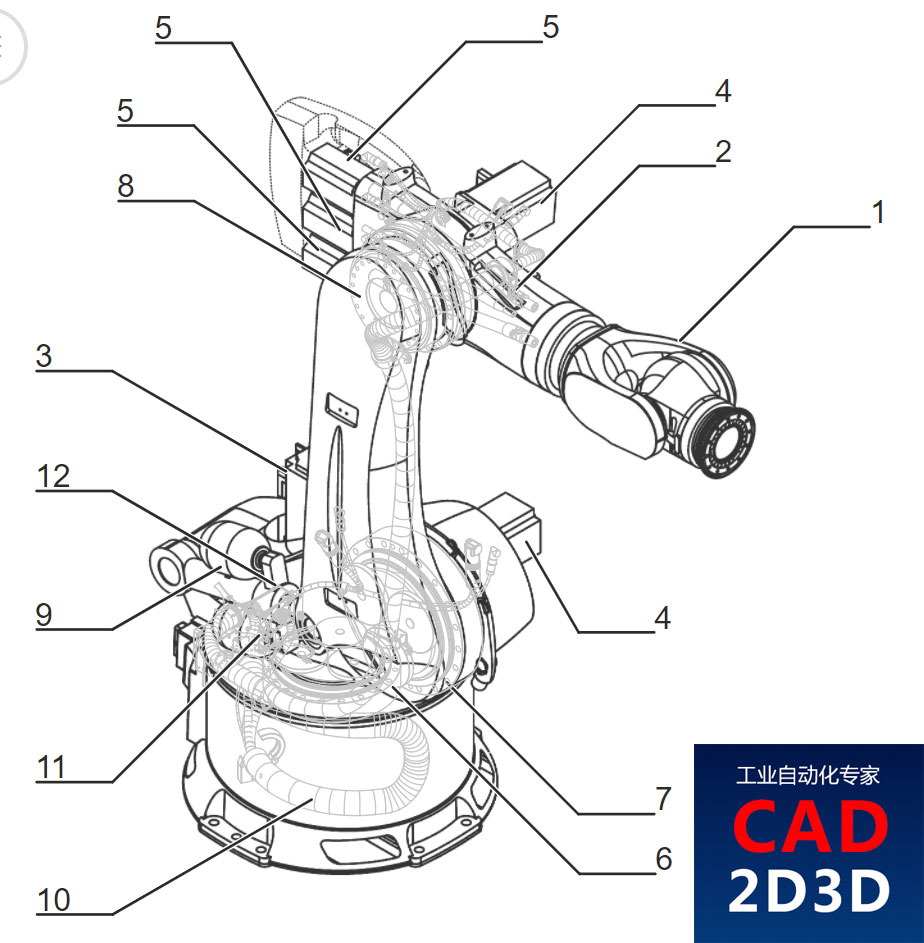
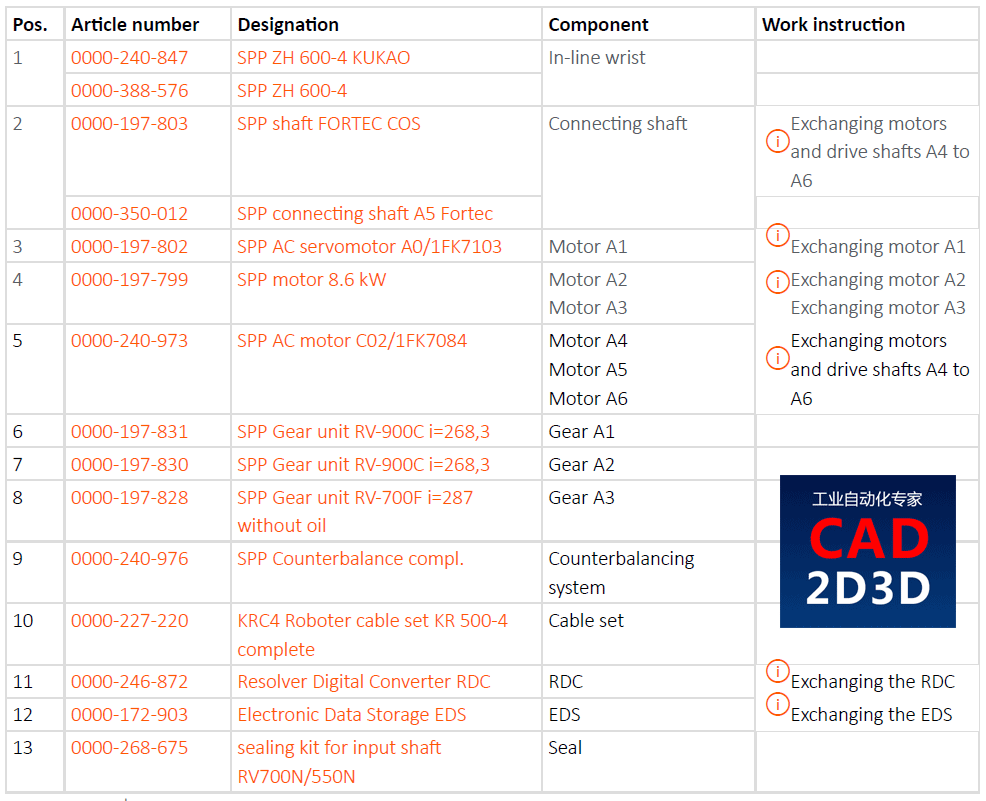
2 KR 600 R2830 机器人结构组成
3 技术参数
| KR 600 R2830 | |
| 轴数 | 6 |
| 可控制的轴数 | 6 |
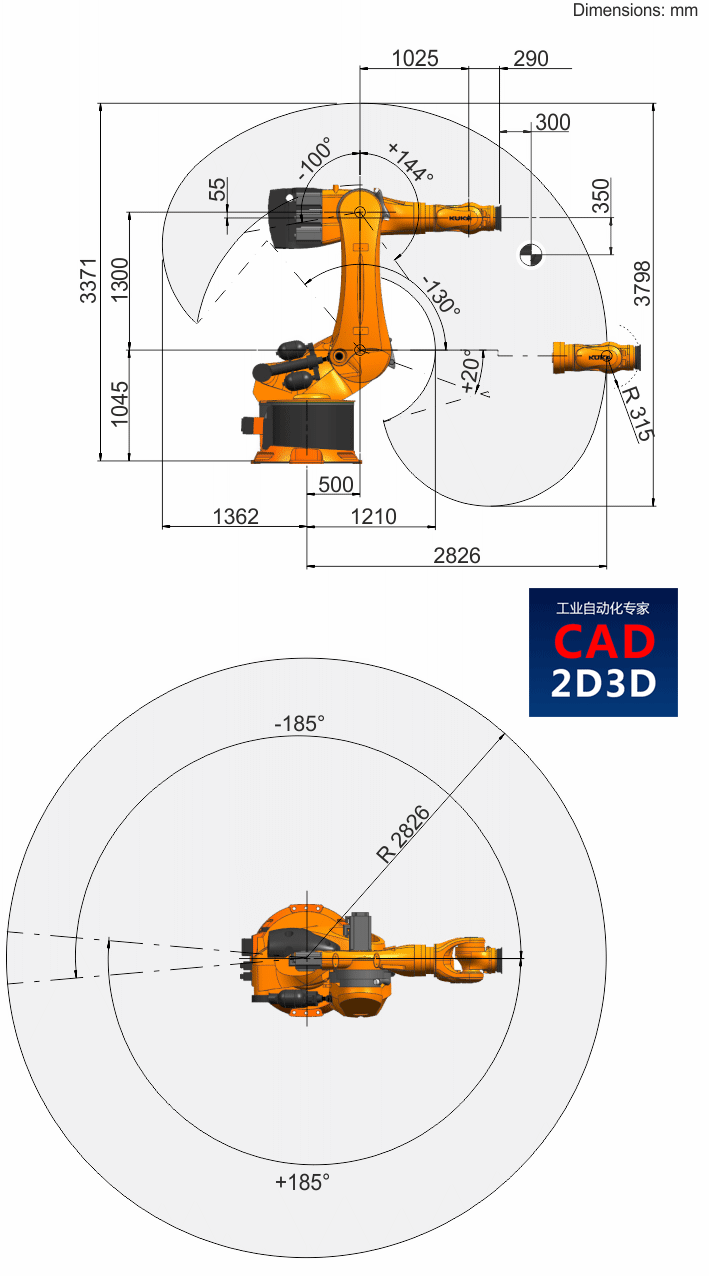
| 工作空间体积 | 68 m³ |
| 位姿重复精度 (ISO 9283) | ± 0.08 mm |
| 重量 | 约 2650 kg |
| 额定负荷 | 600 kg |
| 最大负载能力 | 729 kg |
| 最大运动范围 | 2826 mm |
| 防护等级 (IEC 60529) | IP65 |
| 机器人机械手防护等级 (IEC 60529) | IP65 |
| 噪声等级 | < 75 dB (A) |
| 安装位置 | 地面 |
| 占地面积 | 1050 mm x 1050 mm |
| 运动系统安装面布孔图 | S960 |
| 允许倾角 | ≤ 0 ° |
| 标准色 | 底座: 黑色 (RAL 9011); 活动部件:KUKA Industrial Orange (RAL 2009) |
| 控制器 | KR C5 L6/L7; KR C4 |
| 变压器名称 | KR C4: KR600R2830 C4 FLR; KR C5: KR600R2830 C4 FLR |
轴数据
| 运动范围 | |
| A1 | ±185 ° |
| A2 | -130 ° / 20 ° |
| A3 | -100 ° / 144 ° |
| A4 | ±350 ° |
| A5 | ±120 ° |
| A6 | ±350 ° |
| 额定负载时的速度 | |
| A1 | 80 °/s |
| A2 | 75 °/s |
| A3 | 70 °/s |
| A4 | 70 °/s |
| A5 | 70 °/s |
| A6 | 110 °/s |
4 工作范围
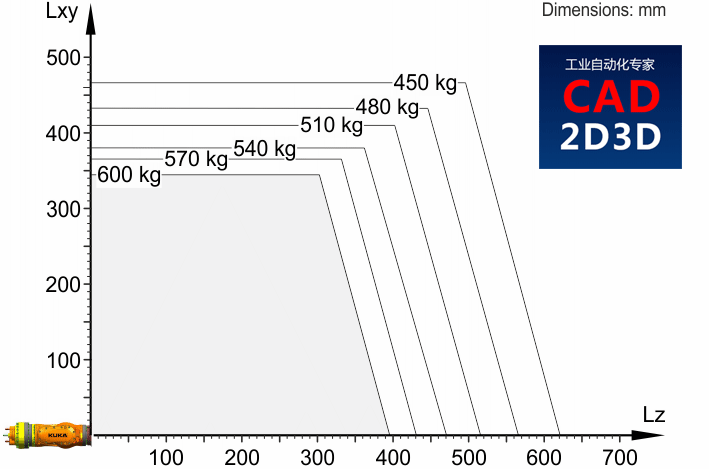
5 负载能力
| 额定负荷 | 600 kg |
| 最大负载能力 | 729 kg |
| 法兰 Ix 额定质量转动惯量 | 300 kgm² |
| 法兰 Iy 额定质量转动惯量 | 300 kgm² |
| 法兰 Iz 额定质量转动惯量 | 300 kgm² |
| 底座的额定附加负载 | 0 kg |
| 底座的最大附加负载 | 0 kg |
| 转盘的额定附加负载 | 0 kg |
| 旋转机构的最大附加负载 | 400 kg |
| 大臂的额定附加负载 | 0 kg |
| 大臂的最大附加负载 | 100 kg |
| 小臂的额定附加负载 | 50 kg |
| 小臂的最大附加负载 | 100 kg |
| 负载重心额定距离 | |
| Lxy | 350 mm |
| Lz | 300 mm |
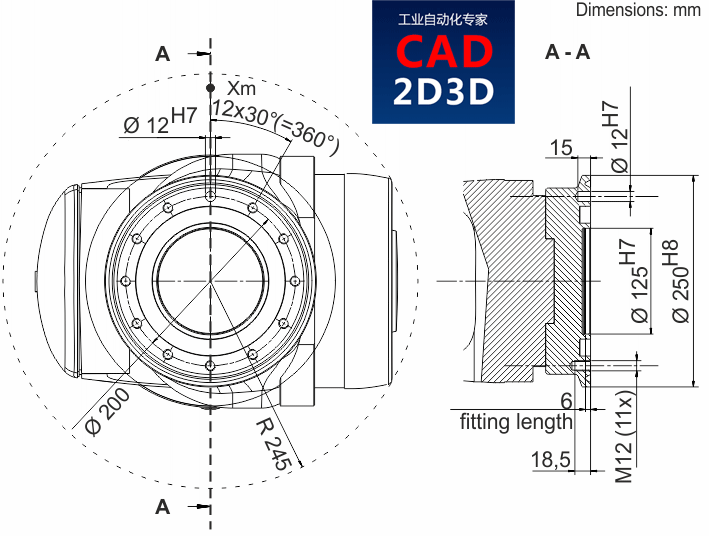
6 连接法兰
7 地基基础
| 纵向动力 F(v) | |
| F(v 正常) | 37000 N |
| F(vmax) | 40500 N |
| 横向动力 F(h) | |
| F(h 正常) | 15900 N |
| F(hmax) | 23500 N |
| 倾覆力矩 M(k) | |
| M(k 正常) | 58900 Nm |
| M(kmax) | 84500 Nm |
| 轴 2 转矩 M(r) | |
| M(r 正常) | 18500 Nm |
| M(rmax) | 45500 Nm |
8 末端法兰负载能力
Due to the motion of the payload (e.g. tool) mounted on the robot, forces and torques act on the mounting flange. These forces and torques depend on the motion profile as well as the mass, load center of gravity and mass moment of inertia of the payload.
The specified values refer to nominal payloads at the nominal distance and do not include safety factors. It is imperative for the load data to be entered in the robot controller. The robot controller takes the payload into consideration during path planning. A reduced payload does not necessarily result in lower forces and torques.
The values are guide values determined by means of trial and simulation and refer to the most heavily loaded machine in the robot family. The actual forces and torques may differ due to internal and external influences on the mounting flange or a different point of application. It is therefore advisable to determine the exact forces and torques where necessary on site under the real conditions of the actual robot application.
The operating values may occur permanently in the normal motion profile. It is advisable to rate the tool for its fatigue strength.
The EMERGENCY STOP values may arise in the event of an Emergency Stop situation of the robot. As these should only occur very rarely during the service life of the robot, a static strength verification is usually sufficient.
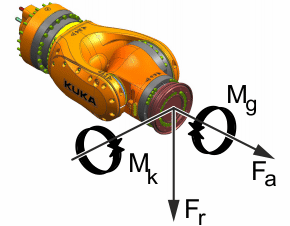
| Flange loads during operation | |
| F(a) | 9200 N |
| F(r) | 7900 N |
| M(k) | 4200 Nm |
| M(g) | 2310 Nm |
| Flange loads in the case of EMERGENCY STOP | |
| F(a) | 10500 N |
| F(r) | 12500 N |
| M(k) | 9000 Nm |
| M(g) | 5600 Nm |
9 精度数据
1)位置精度
| 位置绝对精度 (ISO 9283) | ± 1.2 mm |
| 位姿重复精度 (ISO 9283) | ± 0.08 mm |
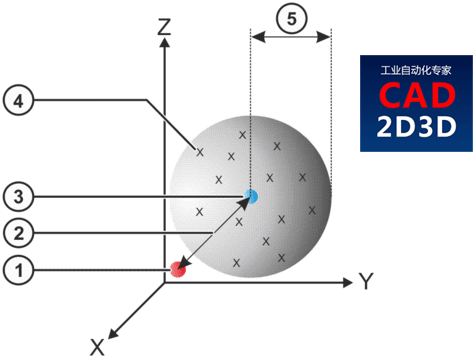
| 1 | 编程设定的位置 | 4 | 测得的位置 |
| 2 | 位置绝对精度 | 5 | 位置重复精度 |
| 3 | 测得位置的平均值 | ||
位置精度表示编程的机器人位置和实际占用的机器人位置之间的偏差,并用坐标测量机(CMM)在 9 个位置测量。重复精度由重复 30 次测量时实际占用的机器人位置的偏差得出。对于定位精确的机器人,这些值针对的是机器人基座。
2)轨迹精度
线性运动的轨迹精度:
| LIN 轨迹绝对精度 (ISO 9283) | ± 1.5 mm |
| SLIN 轨迹绝对精度 (ISO 9283) | ± 1.2 mm |
| 轨迹重复精度 线性 (ISO 9283) | ± 0.2 mm |
该数据针对的是 1 m/s 的参考速度。
圆周运动的轨迹精度:
| CIRC 轨迹绝对精度 (ISO 9283) | ± 1.4 mm |
| SCIRC 轨迹绝对精度 (ISO 9283) | ± 0.8 mm |
| 圆周轨道重复精度 (ISO 9283) | ± 0.2 mm |
该数据针对的是 0.5 m/s 的参考速度。
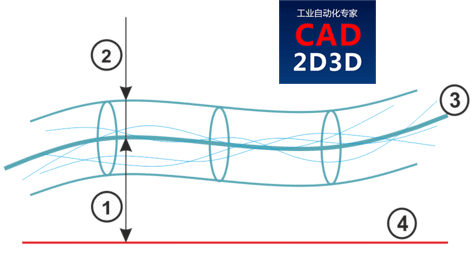
| 1 | 轨迹绝对精度 | 3 | 运行轨迹的平均值 |
| 2 | 轨迹重复精度 | 4 | 编程的轨迹 |
轨迹精度表示机器人在编程的轨迹上运动的能力。
轨迹重复精度表示 10 个运行轨迹与运行轨迹平均值的偏差。
3)超调状态
| 振幅 | 0.6 mm |
| 定位时间 | 0.3 s |
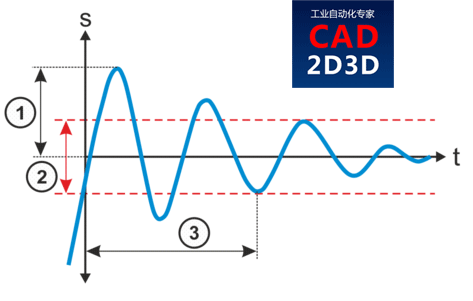
| 1 | 超调振幅 | 3 | 定位时间 |
| 2 | 公差范围 |
- 超调振幅影响机器人在特定位置执行受控的精确暂停的能力。
- 定位时间表示机器人在特定位置上停止的速度。
- 给出的数据基于 ISO 9283,并使用 Krypton/Metris 的基于摄像机的系统测得。因此重复精度被定义为 3 sigma 值。
- 这些数值仅适用于定位精确的机器人选项、且不使用运动模式的新型机器人。
- 所有数值均以额定负载测得。
完整版 KUKA机器人 KR 600 R2830 技术规格书(PDF格式)请参见下方的 下载地址
 非标自动化设备机械设计视频教程非标设计SolidWorks视频教程大全
 SW倍速链生产线设计视频教程非标设计视频教程机械结构设计倍速链
 SW气动系统气缸电磁阀选型设计视频教程非标设计视频电磁阀设计
作者:尚延伟
- 低温无密封泵、低温罐内泵、低温潜液泵的零部件组成、运行原理和内部构造展示
- 离心泵诱导轮的构造、原理和实物图,变螺距和轮毂螺旋诱导轮特性和优势
- 河北工厂越来越高端了,名字和官网跟日本公司真像,主动走出去或许是最佳选择
- 有点心酸啊!老板连个专业的美工都请不起了,图片背景都没有抠干净,白色和透明不一样
- 泵和阀门用盘根安装要求?盘根切割成一个个单环,不能盘旋成圈使用,盘根不能装完后一起压,要逐个装入并压紧
- 阀门 Cv Kv 的定义及公式,控制阀在线选型计算表,Cv Kv 在线自动计算
- 为什么与国产AI交互会出现英文对话?界面是中文底层是英文,难道是二道贩子?
- 事半功倍!SolidWorks 系列零件设计表详解,同类型多规格的零部件只需一个3D模型
转载请注明:
文章作者:尚延伟,原文链接:https://www.cad2d3d.com/post-1639.html
留言说明:
如对本文有疑问,可关注微信公众号 喜爱的CAD 直接留言即可。手机扫描下方二维码直接关注 喜爱的CAD。
也可以直接发邮件给我,我的邮箱18036678070@cad2d3d.com

可能感兴趣的文章
 快速动作型气动执行器内部构造图和运行原理,带快速排气阀,0.5s快速开关阀门
 看俄罗斯的图纸,真是一种享受!没想到战斗民族也有精致细腻的一面
 LNG槽车尾部管系实物图片大全,LNG运输车实物图,LNG罐车尾部管道实物图,LNG槽车铭牌实物图
 2D和3D视觉大厂产品规格书大全
 装车橇设计大师:组成件的连接型式(焊接、法兰、螺纹和卡套)
 Pipe管和Tube管的区别,Tube管的类型、规格、参数和管接头实物图
 减速机种类、传动特性及其优劣势全面对比,各类型减速器选型参数与应用场合
- PTC官网地址,Creo、Pro/E官网,三维设计软件下载
- 桁架2轴机械手技术参数,负载1000kg,横行120米
- 常用不锈钢304、304L、316、316L的区别 成分组成及强度不同
- 尺寸链叠加公差分析计算表(CATS 1D Tolerance Stack-up)使用说明
- 一建机电:常用管道支架图示
更多最新发布: 机器人技术
-
 超仿生人形机器人来了,明星妆容和真人发声,还能情绪价值,未来还要找女朋友吗?
-
 机器人安装定位方法及示例,机器人基座不一定有定位销孔,难道定位对机器人安装不重要吗?
-
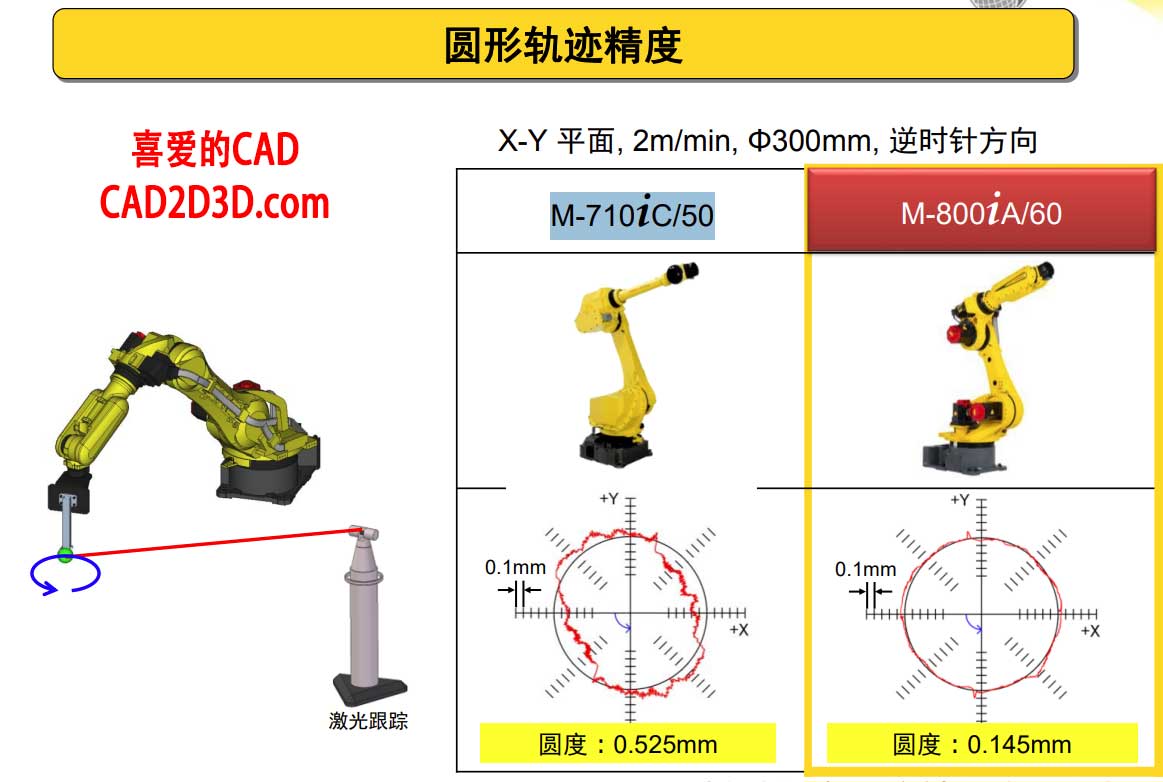 大跌眼镜!机器人居然走不了直线!FANUC M-710iC/50 机器人圆形轨迹精度 0.525mm
-
 高速轴制动器自动化打磨及装配项目机器人自动化单元设计方案
-
 机器人码垛自动化单元设计方案
-
 钣金折弯机器人上下料自动化单元系统设计方案
-
 汽车车轮制动鼓机加工机器人自动上下料技术解决方案
-
 国产机器人完胜!8颗螺钉就能解决的问题,日本居然用了24颗
-
 为什么只有我们的机器人使用开口弹垫?不敢多想,想多了越发迷茫
-
 看到我们的机器人原点标识线,只剩苦笑,差距还很大,路还很长
-
 机器人能从屁股后面取放件吗?看到老外的设计我彻底傻眼了
-
 震惊了!日本工厂的机器人安全围栏,网眼密连个蟑螂都钻不进去
 本站所有资源一键获取,含3D模型、设计软件和案例视频等
 支付宝现金红包,又疯狂“大面积”送钱了!人均 1-20 元 (无套路/每天能领)
 《工业机器人系统集成&自动化生产线方案设计大师》第2版免费送,机器人及自动化技术人员必备教材
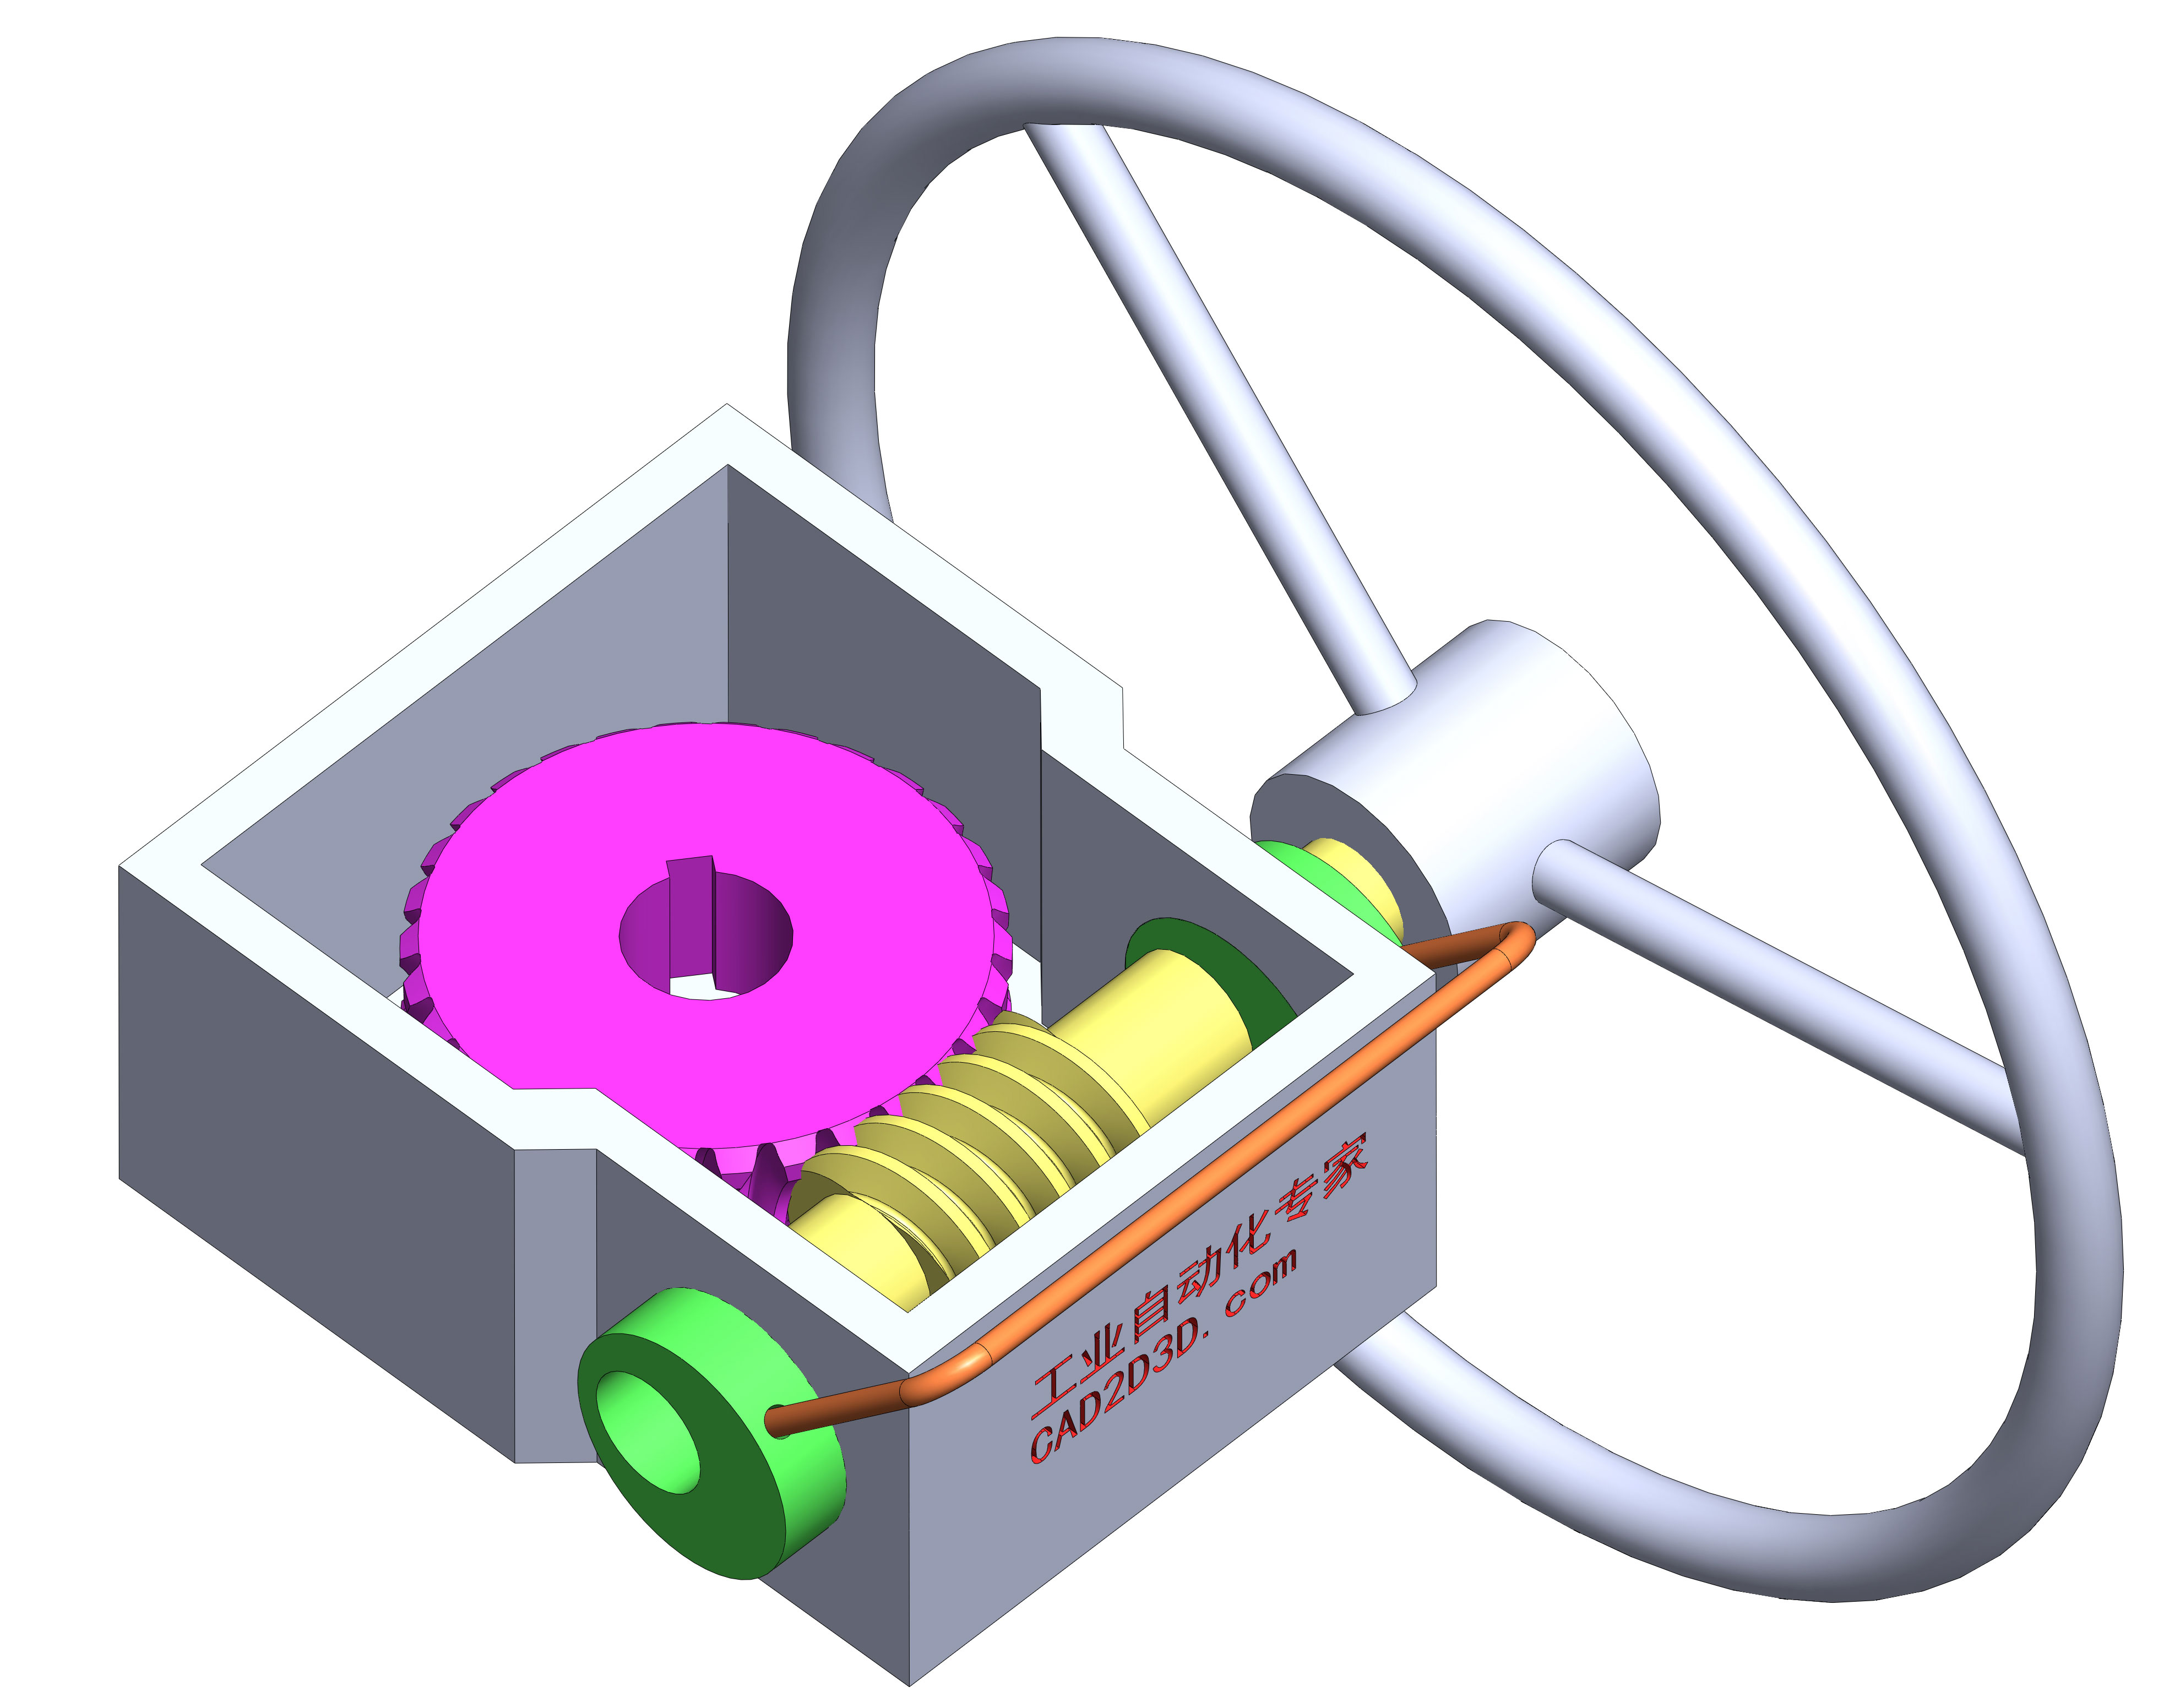 气动控制阀手动操作机构内部构造,手动自动切换原理,含视频演示及免费三维模型
 《装车橇设计大师》教材发布,压力元件组合装置设计,石油化工行业技术人员必备
 LNG装车橇3D模型免费下载,SolidWorks源文件下载,STEP通用3D模型文件下载
 AutoCAD 2025 免费版+注册机 安装程序免费下载,附下载地址及安装教程
 SolidWorks 2024 SP2.0 免费版免费下载及安装教程
 API干式阀3D模型免费下载,SolidWorks源文件,Stp通用格式
 机械手 Z 轴行程放大机构3D模型 SolidWorks 源文件免费下载
 谐波减速机 3D 模型 SolidWorks 源文件免费下载,含 stp 通用格式,结构看似简单,实则脑洞大开
 发那科机器人 FANUC 离线编程 动画仿真模拟软件 ROBOGUIDE V9 免费下载
 公差分析(WC、RSS、6Sigma)和公差分配(权重因子、最小成本)方法及计算表格下载