当前,图像传感器主要使用黑白照相机,在某些情况下,并不能得到良好的检查效果,对于这些情况,如果使用彩色照相机则往往可以实现稳定的检查。
本讲将介绍与图像的“预处理”相关的内容,所谓预处理就是指通过使用拍摄效果近似人眼观察效果的“彩色照相机”以及控制器对于图像进行稳定的图像处理。
1. 彩色相机的效果
检查盖子上的金色标签。
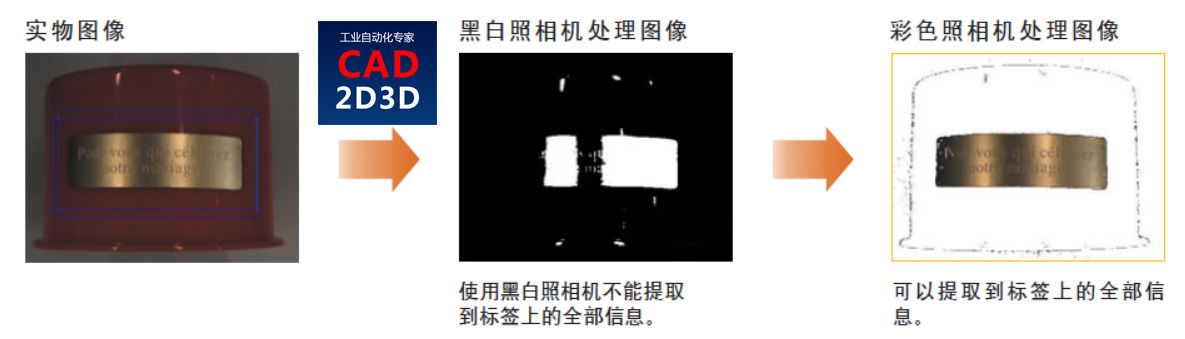
可以看到,当工件表面为有光泽的曲面时,使用黑白照相机并不能得到类似人眼所观察到的图像处理效果。
从上面的实物图像可以看到,造成这种现象的原因是标签的亮度不均匀。
如果使用彩色照相机,就可以如上图一样,只提取标签的金色部分,这是因为,与采用亮度作为处理标准的黑白照相机不同,彩色照相机使用色相(色调)数据进行图像处理。
2. 彩色相机是什么?
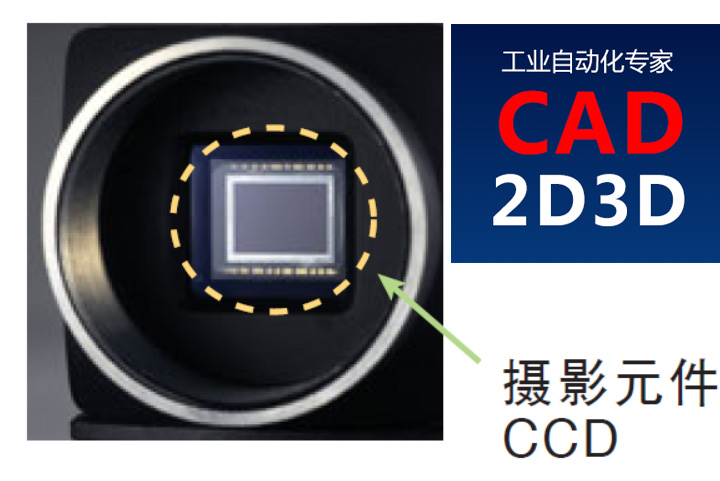
对于使用图像传感器的彩色照相机,其中一种是俗称 单板式 的 CCD。为了得到彩色图像,需要三原色(RGB)信息。CCD 的每一个像素都贴有一种三原色(R、G 或 B)的滤镜。这样,每个像素就可以将 R、G 或 B 的 256 级浓淡数据传送给控制器。控制器利用这些数据进行彩色图像处理。
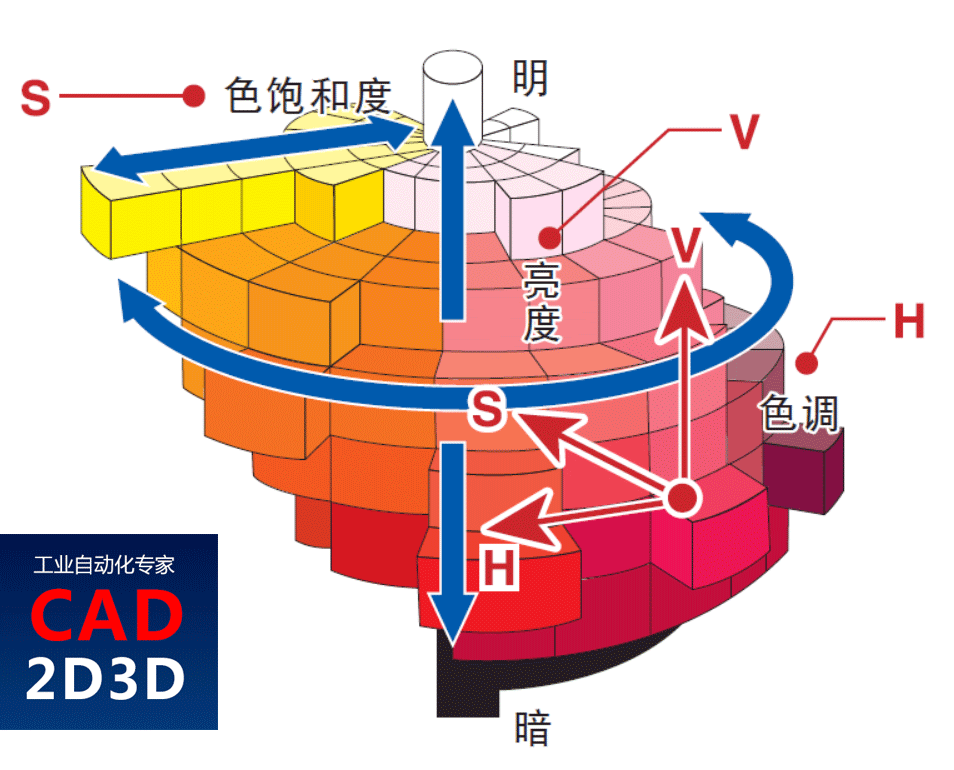
颜色的表示方法有很多,除了RGB模式,还有常见的HSV模式。采用色调(Hue)、饱和度(Saturation)及亮度(Value)等 3 要素的 HSV 模式最接近人眼的观察效果,因此最适于图像处理。
3. 彩色的二值化处理
黑白照相机使用256级浓淡信息。与此相比,彩色照相机使用 R、G、B 三种颜色的各 256 级浓淡信息。这意味着彩色照相机有 256×256×256=16777216 级浓淡信息,是黑白照相机的 8 万倍,因此使用彩色照相机可以检测出更多的细节。所谓彩色二值化处理是指从约 1677 万级颜色中只选择指定颜色范围的处理方法。
3.1 彩色二值化处理的应用案例1
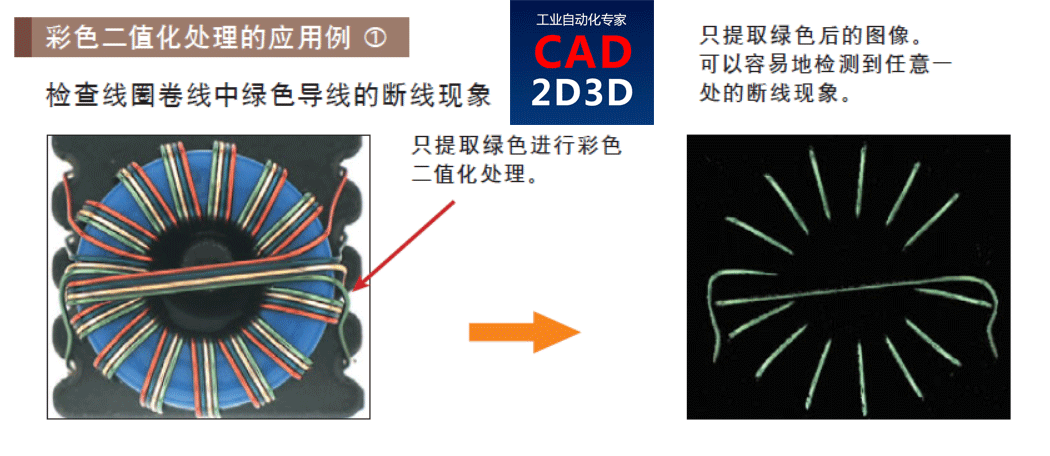
检查线圈卷线中绿色导线的断线现象。
3.2 彩色二值化处理的应用案例2
从各种颜色的螺丝中选择并计数金色的螺丝。
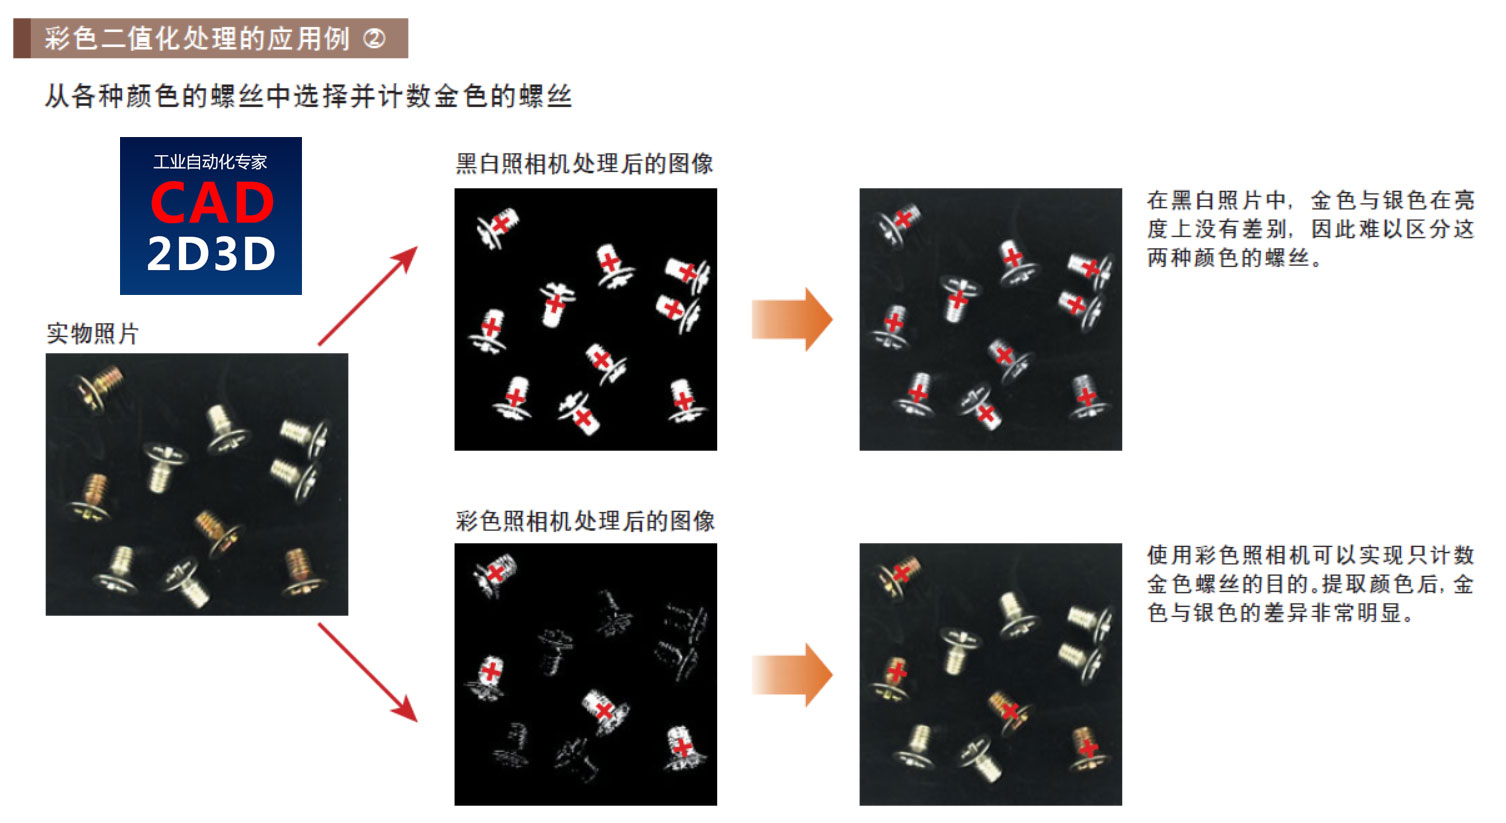
彩色照相机通过利用 R、G、B 各 256 级浓淡数据(即 1677 万级浓淡数据),可以检测出黑白照相(256级浓淡数据)检测不到的颜色差异,因此能够进一步扩大图像传感器的应用领域。
4. 彩色的浓淡处理
彩色照相机的信息量是黑白照相机的 8 万倍。如果对于这些信息全部进行处理,则需要大量的时间。而用于高速生产线的图像传感器需要以百分之一秒的时间单位进行图像处理。另外,在一些不适于采用二值化处理的应用中(例如形状搜索、表面损伤检查等),由于信息量过大,会形成干扰,从而使特征点变得不清晰。为了解决这些问题,开发了一种新的预处理功能,即“彩色浓淡处理”。
4.1 彩色浓淡处理的流程
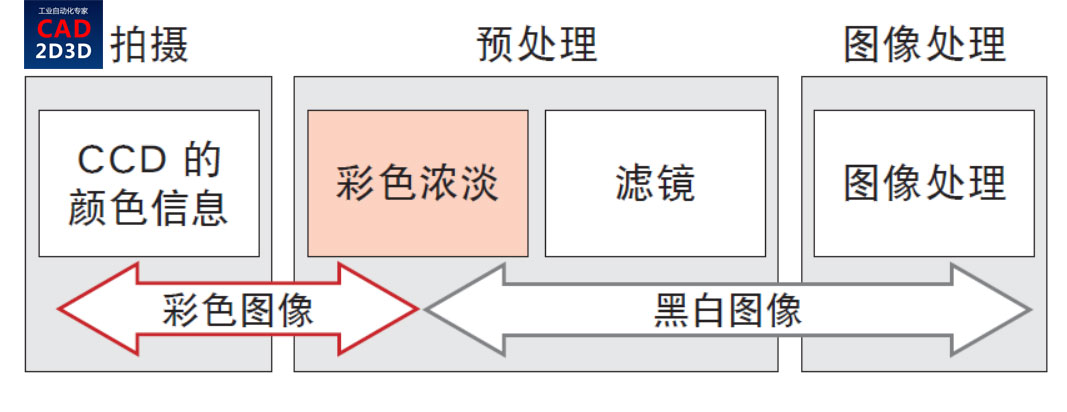
这种预处理方式可以将数据量大的彩色图像转换成以指定颜色为最高级亮度的256 级灰度图像。由于同时使用了亮度及颜色数据,因此适用于黑白照相机难以应对的检查项目( 例如区分金色和银色、区分浅颜色等)。
4.2 彩色浓淡处理的用意案例
在检测下图所示的浅色图案时,如使用黑白浓淡处理,则只能得到非常淡的图像。但是采用基于颜色数据的彩色浓淡处理后,可以看到,背景成为黑色,淡色部位可以清晰地转换为灰色的图案。在进行标记形状差异或错位检查时,两种处理在效果上的差异一目了然。
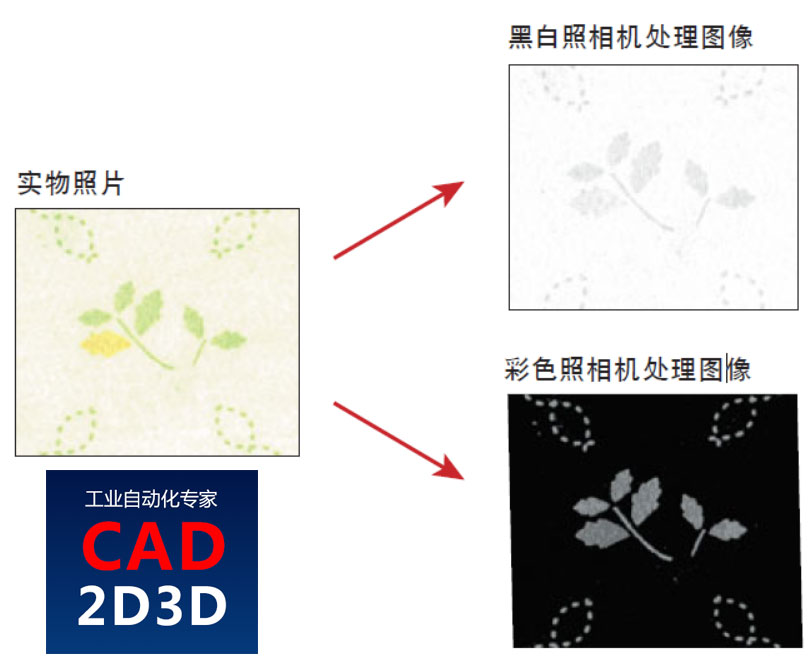
使用彩色照相机的优点是可以得到大量的数据。其缺点是处理大量数据需要更长的时间。为了解决这个问题,我们开发了一种新的预处理方法,即“彩色浓淡处理”。采用这种方法,可以在使用彩色照相机的情况下实现以百分之一秒为时间单位的高速图像处理。
5 通过照相机增益调整来优化图像
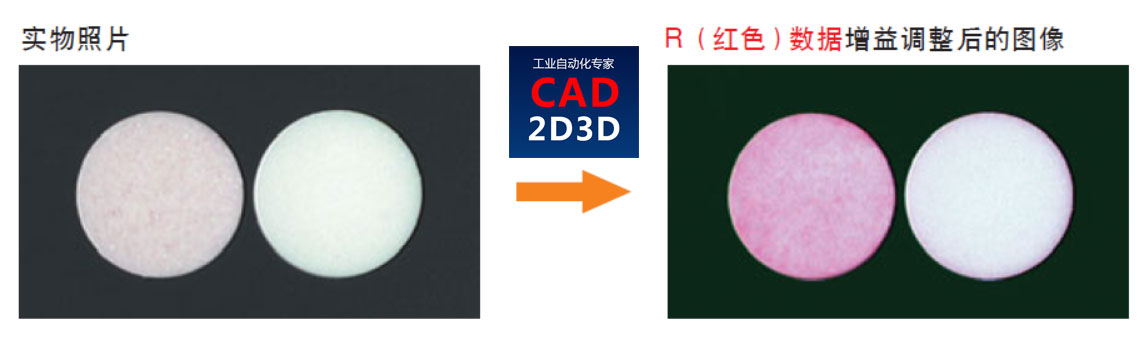
增益调整是优化图像的方法之一。对于彩色照相机来说,增益调整可以分别调整 R、G、B 三种颜色,因此可以使红色变得更红、蓝色变得更蓝、而绿色则变得更绿。在区分颜色时,这种调整可以起到良好的效果。
5.1 照相机增益调整的应用案例
区分盖子的颜色,红色变得更加鲜明,从而更容易区分。
6 其他预处理
各种图像传感器根据其使用目的的不同,会具有不同的预处理功能。利用这些功能,可以将图像转换成最适宜的图像。
这些功能不仅适用于黑白照相机,同时还适用于经彩色二值化处理、彩色浓淡处理后的彩色照相机。
下面将介绍其中几种预处理功能。
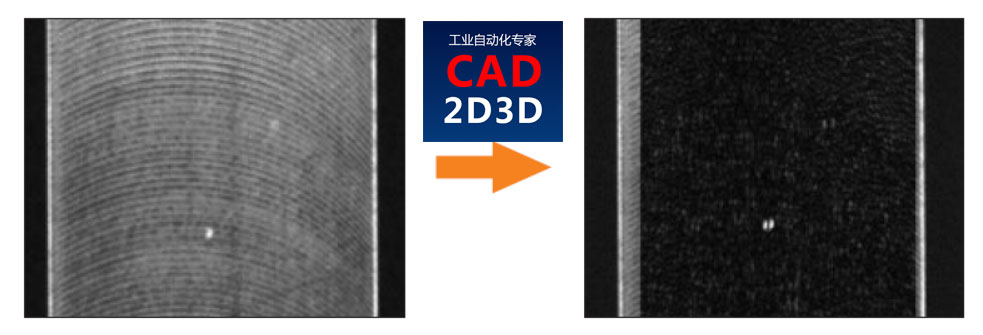
6.1 对比度转换:使亮处更亮,暗处更暗
铁板表面损伤检查,消除工件表面上细纹的影响,只突出表现损伤部分。
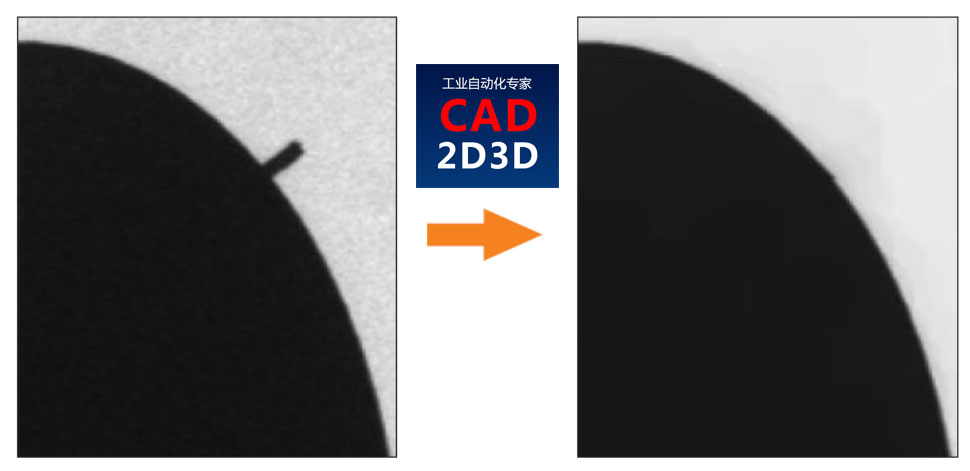
6.2 膨胀+ 收缩处理
消除无用的突起部分,恢复工件的整体轮廓。忽视橡胶加工品表面的毛刺,只进行表面污迹检查。
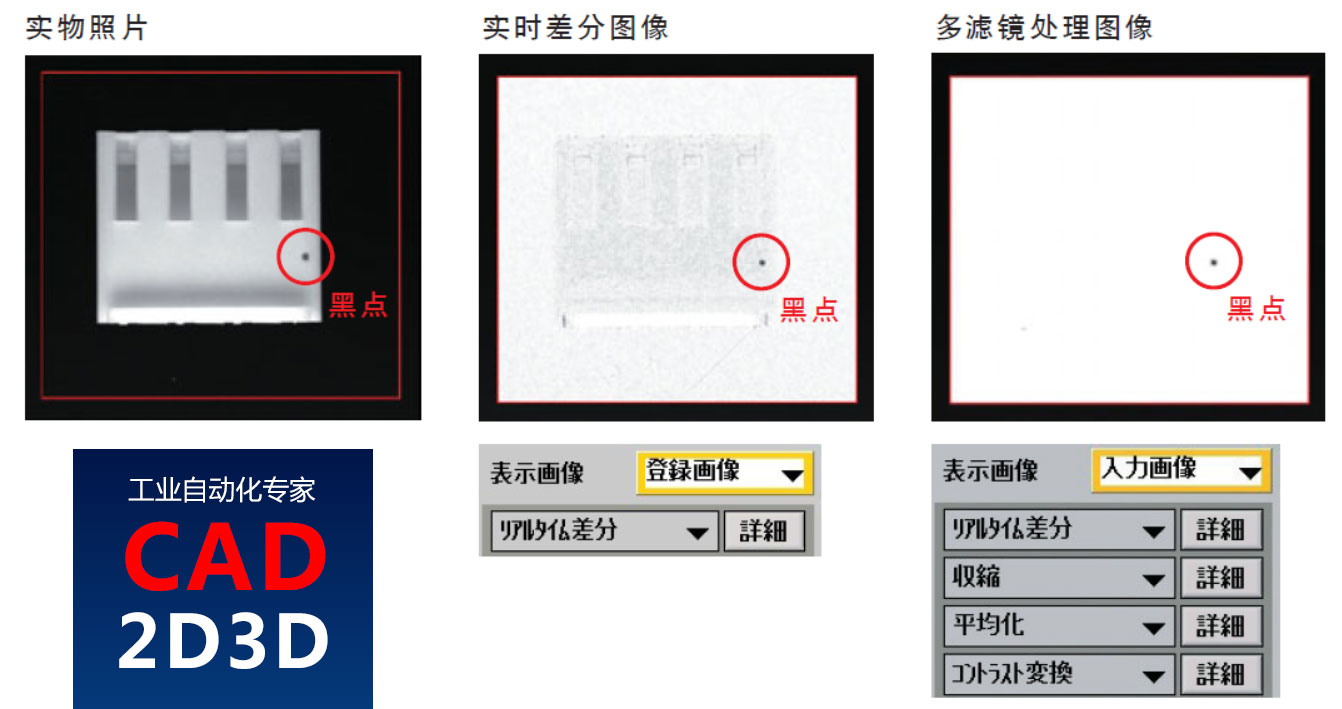
6.3 实时差分处理
对于当前图像进行加工后,进行图像演算,只留下污迹部分,除去工件复杂的形状,只留下污迹部分。
连接器外壳上的异物污迹检查。
 法奥FR3-C六轴协作机器人拖拽编程装配理疗622mm3kg现货厂家直销
 订制便携磁力控制器型材定位取代传统焊接固定协作机器人磁吸底座
 超宇免示教焊接协作机器人集成系统CYRC-09-500P CYRC-13-500P
作者:尚延伟
转载请注明:
文章作者:尚延伟,原文链接:https://www.cad2d3d.com/post-1429.html
留言说明:
如对本文有疑问,可关注微信公众号 喜爱的CAD 直接留言即可。手机扫描下方二维码直接关注 喜爱的CAD。
也可以直接发邮件给我,我的邮箱18036678070@cad2d3d.com

可能感兴趣的文章
- 小老板不要许愿了!机器人不是你想上就能上的,未来该何去何从?
 油漆也能实现导线绝缘?电机转子就是这么干的,认知又一次被颠覆
 锉刀种类及对应的实物图,各种锉刀名称中英文对照
 离合器种类及对应的实物图,各种离合器名称中英文对照
- 管道、阀门相关缩写词及对应的英文名称和中文名称
- 参数都标错了!行业龙头也不行啊,产品做不好就算了,为什么文件也做不好?
- 图片在线压缩、尺寸缩放、裁剪、格式转换、编辑工具
 柔软的气泡式手爪,自动感知物体形状和夹持力,实现从杂乱无章的物品中准确抓取和放置
- 最低成本分配公差法(Minimum Cost Allocation)minCostAlloc.xls 使用说明
- 光栅尺 高精度位移角度传感器 原理及使用方法(雷尼绍)
 博世手电钻
- 创意睡觉超大可爱海马抱枕靠垫
更多最新发布: 工业相机视觉系统
-
视觉应用案例!采用HALCON组件模型匹配算法识别槽车法兰位置
-
FANUC iRVision 视觉学习——相机校准、视觉数据、用户坐标系和工具坐标系
-
 发那科机器人(FANUC)视觉(iRVision)操作说明书pdf免费下载,详细介绍如何利用视觉实现机器人自动抓取工件
-
3D视觉专用名词概念解释,深度图、点云图、IR图、RGB图像
-
发那科FANUC机器人视觉软件 iRVision 使用方法和步骤详述,相机设置、标定方法、视觉处理工具等各项参数含义解释
-
工业相机视觉系统学习—彩色相机的效果和预处理
-
三维视觉系统(3D视觉)的重复精度(±3σ)是什么意思,重复定位精度是如何计算出来的?
-
高温热态尺寸在线测量,3D视觉识别建模,锻造工件尺寸自动测量
-
2D视觉识别工件种类,采用大景深的相机,可以满足1米高度差
-
 如何利用视觉相机识别区分平垫片正反面?
-
FANUC 3D视觉相机 3DV/400 规格参数及使用详解
-
工业相机视觉识别焦距范围 毫米级 一般2~3mm 大一点的20mm内
 本站所有资源一键获取,含3D模型、设计软件和案例视频等
 支付宝现金红包,又疯狂“大面积”送钱了!人均 1-20 元 (无套路/每天能领)
 《工业机器人系统集成&自动化生产线方案设计大师》第2版免费送,机器人及自动化技术人员必备教材
 气动控制阀手动操作机构内部构造,手动自动切换原理,含视频演示及免费三维模型
 《装车橇设计大师》教材发布,压力元件组合装置设计,石油化工行业技术人员必备
 LNG装车橇3D模型免费下载,SolidWorks源文件下载,STEP通用3D模型文件下载
 AutoCAD 2025 免费版+注册机 安装程序免费下载,附下载地址及安装教程
 SolidWorks 2024 SP2.0 免费版免费下载及安装教程
 API干式阀3D模型免费下载,SolidWorks源文件,Stp通用格式
 机械手 Z 轴行程放大机构3D模型 SolidWorks 源文件免费下载
 谐波减速机 3D 模型 SolidWorks 源文件免费下载,含 stp 通用格式,结构看似简单,实则脑洞大开
 发那科机器人 FANUC 离线编程 动画仿真模拟软件 ROBOGUIDE V9 免费下载
 公差分析(WC、RSS、6Sigma)和公差分配(权重因子、最小成本)方法及计算表格下载