3.5 码垛拆垛自动化生产线
3.5.1 码垛拆垛基础知识
码垛就是将工件按规定的规则摆放在一起。拆垛就是讲成堆的工件逐个取下,拆垛可能涉及到工件位置有偏差的取件,可能要配置视觉识别。相对来说,码垛较简单,拆垛较复杂。
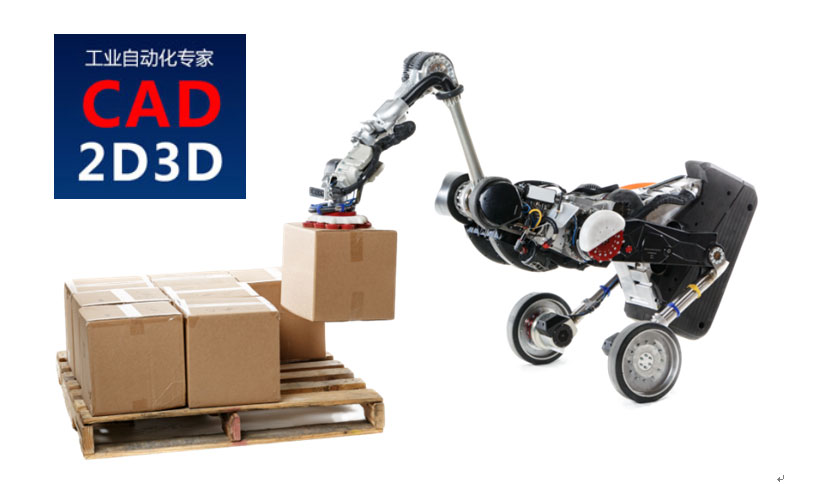
图84 机器人码垛
位置随机的工件拆垛,需要使用视觉识别系统,可以自动识别工件位置,引导机器人准确抓取。
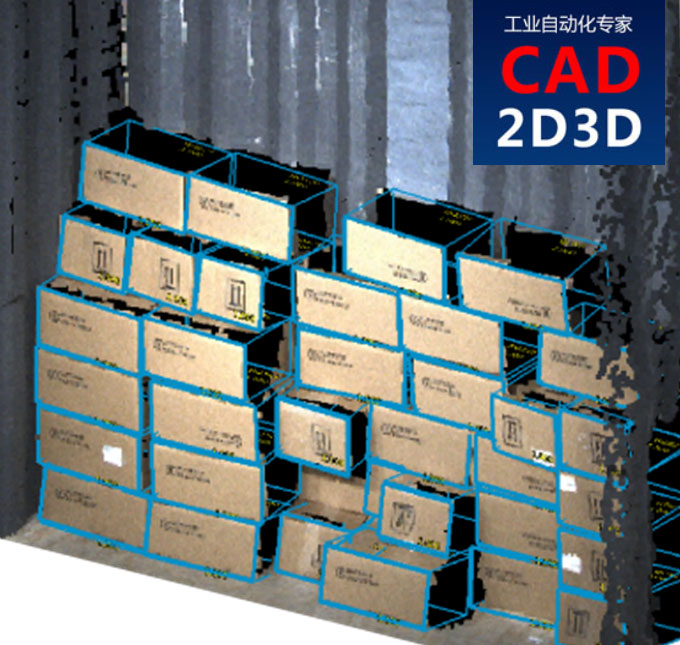
图85 视觉识别
3.5.2 码垛节拍时序
码垛机器人只有4轴,速度很快,通常完成A→B单次码垛只需要5s。
3.5.3 码垛拆垛自动化配套设备详述
3.5.3.1 码垛专用4轴机器人
简单的码垛和拆垛使用4轴码垛专用机器人即可,而为之随机的工件拆垛,由于存在XYZ角度方向的偏差,因此还需要配置6轴机器人。
码垛版4轴机器人的特点:机器人末端TCP点永远竖直朝下,运动半径较大,搬运重量较大,速度较快。
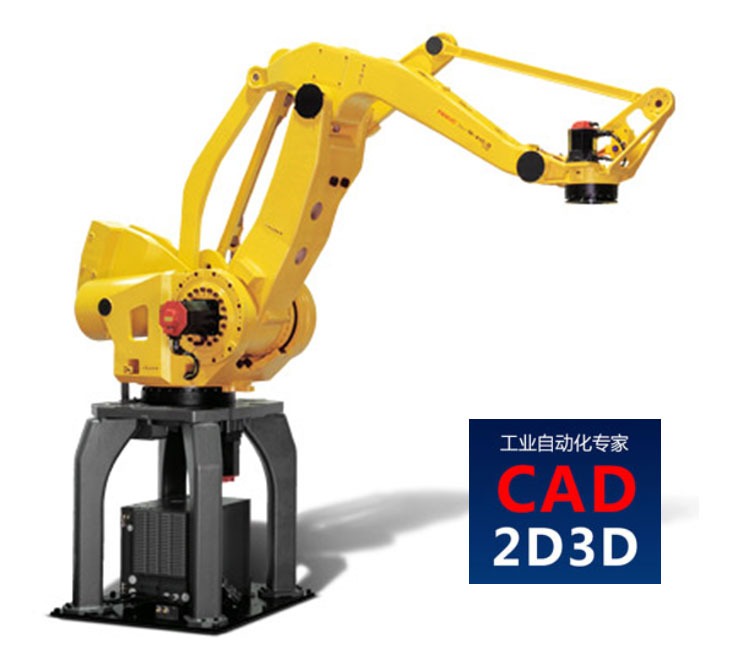
图86 码垛机器人
3.5.3.2 码垛手爪
对于纸箱可以采用吸盘,编织袋等可以采用抱爪,其他外表面较硬的工件可以采用气缸夹紧。
下面是码垛手爪,关节运动,由框架、气缸、同步连杆机构、手爪等组成。
码垛抱爪3D模型下载:https://www.cad2d3d.com/post-1414.html

图87 码垛手爪
3.5.3.3 输送线
码垛生产线通常是会用皮带输送机和辊筒输送线。
 喜爱的CAD 网站所有文件资料下载,含3D模型、软件和案例视频
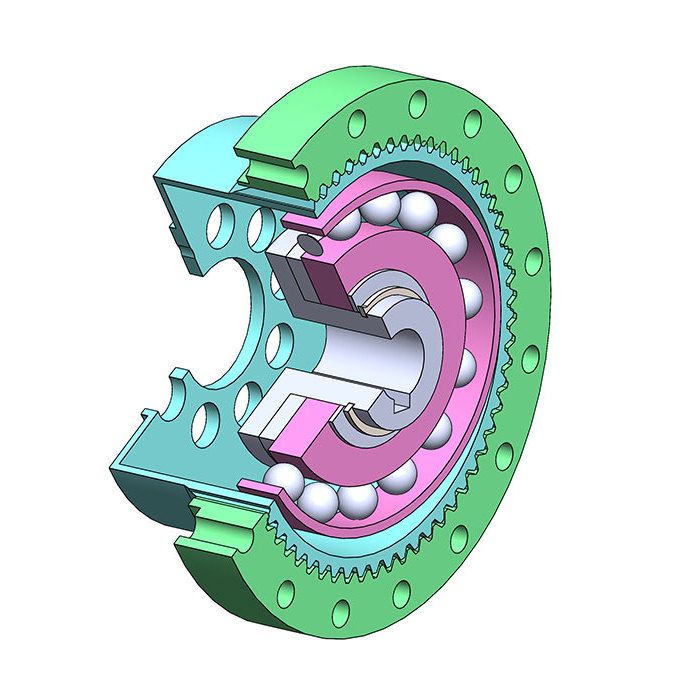 谐波减速机 3D 模型 SolidWorks 源文件下载,含 stp 通用格式
 机械手 Z 轴 行程放大倍增机构 3D模型 SolidWorks 源文件
转载请注明:
文章作者: 尚延伟 原文链接:https://www.cad2d3d.com/post-1575.html
留言说明:
如对本文有疑问,可关注微信公众号 喜爱的CAD 直接留言即可。手机扫描下方二维码直接关注 喜爱的CAD。
也可以直接发邮件给我,我的邮箱18036678070@cad2d3d.com

可能感兴趣的文章
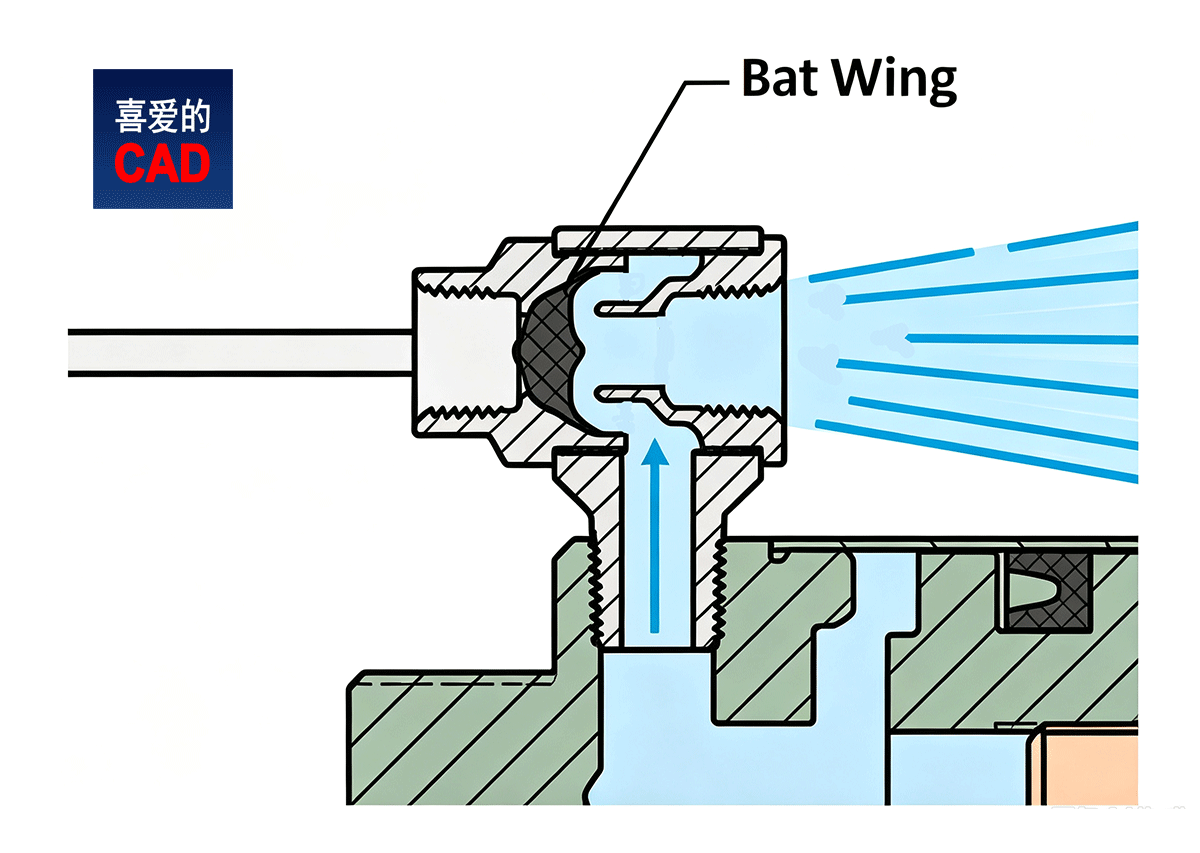 快速排气阀构造、原理和应用案例,气动执行器如何实现快速开关?
 金属材料种类及对应的实物图,各种金属名称中英文对照
 发动机气缸活塞内部构造及组成,各零部件名称中英文对照
- 在线文件转换器,PDF转Word,图像格式转换,视频格式转换
- 液压刀柄夹紧刀具的工作原理图解,依靠液压油引起的壳体变形实现夹紧松开
- 被密封管螺纹标准上的2个的基准平面图搞晕了,原来将内外两个螺纹的图放在一起看,基准平面的含义一下了通俗易懂了
- 螺纹密封时缠绕带的使用要求,螺纹部留出1.5~2个螺距处开始缠绕
- 机械螺钉(开槽和十字槽)和凹头螺钉(内六角)规格及性能等级区别及使用场合
- 紧固件机械性能等级 螺栓、螺钉和螺柱(碳钢、合金钢、不锈钢)性能等级标记方法
- 车床排屑—利用镂空主轴通压缩空气排屑
 齿轮锻造自动化生产线方案设计,如何利用机器人实现锻造自动化
 本站所有资源一键获取,含3D模型、设计软件和案例视频等
 支付宝现金红包,又疯狂“大面积”送钱了!人均 1-20 元 (无套路/每天能领)
 《工业机器人系统集成&自动化生产线方案设计大师》第2版免费送,机器人及自动化技术人员必备教材
 LNG装卸臂智能化对接装置的研究与设计
 气动控制阀手动操作机构内部构造,手动自动切换原理,含视频演示及免费三维模型
 《装车橇设计大师》教材发布,压力元件组合装置设计,石油化工行业技术人员必备
 LNG装车橇3D模型免费下载,SolidWorks源文件下载,STEP通用3D模型文件下载
 AutoCAD 2025 免费版+注册机 安装程序免费下载,附下载地址及安装教程
 SolidWorks 2024 SP2.0 免费版免费下载及安装教程
 API干式阀3D模型免费下载,SolidWorks源文件,Stp通用格式
 机械手 Z 轴行程放大机构3D模型 SolidWorks 源文件免费下载
 谐波减速机 3D 模型 SolidWorks 源文件免费下载,含 stp 通用格式,结构看似简单,实则脑洞大开
 发那科机器人 FANUC 离线编程 动画仿真模拟软件 ROBOGUIDE V9 免费下载
 公差分析(WC、RSS、6Sigma)和公差分配(权重因子、最小成本)方法及计算表格下载