3.4.1 机加工基础知识
常见的机加工方法有车、铣、刨、磨、钻、镗、冲、锯、插等。
与机加工相关的内容有工艺、机床、刀具、工装夹具、断屑、对刀、机内测量、刀补、清洗等。
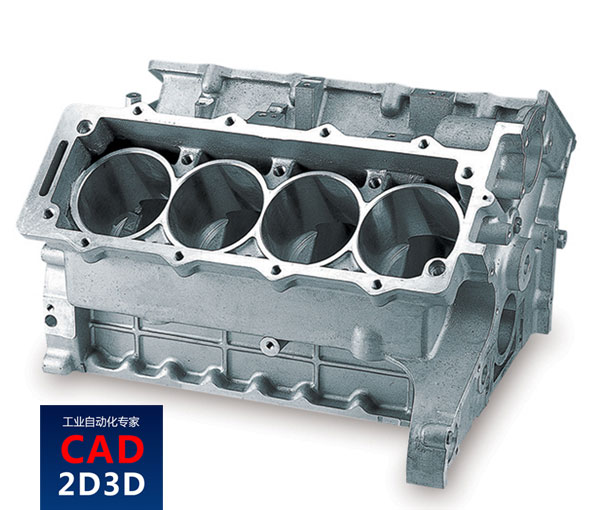
图77 发动机壳体
深度阅读:
- 刀具与机床主轴是如何连接?:https://www.cad2d3d.com/post-1137.html
- 机加工自动化案例视频:https://www.cad2d3d.com/post-1435.html
3.4.2 机加工工艺流程
工艺设计是机加工的难点,涉及到机床参数、刀具选型、加工方法、材料等等,一次装夹尽量完成较多的加工内容,减少设备数量。自动化生产线要求各工序节拍尽量相等。
工艺流程:前序来料—工件清洗—OP10—工件清洗—OP20—工件下料
3.4.3 发动机壳体机加工生产线组成及布局
发动机缸体机加工自动化生产由4台卧式加工中心(OP10 2台,OP20 2台)、2台FANUC M-710iC/45M机器人(含桁架、检修台及手爪)、1套视觉定位装置、3台清洗机、1条上料输送线、1个下料输送线、2个缓存台、1条抽检滑台,1套地面接水槽、安全围栏、安全门及系统控制柜等设备组成。
机器人第7轴行走采用桁架侧挂结构,每台机器人各负责单侧2台机床的上下料,2台机器人协调运行,互不干涉。
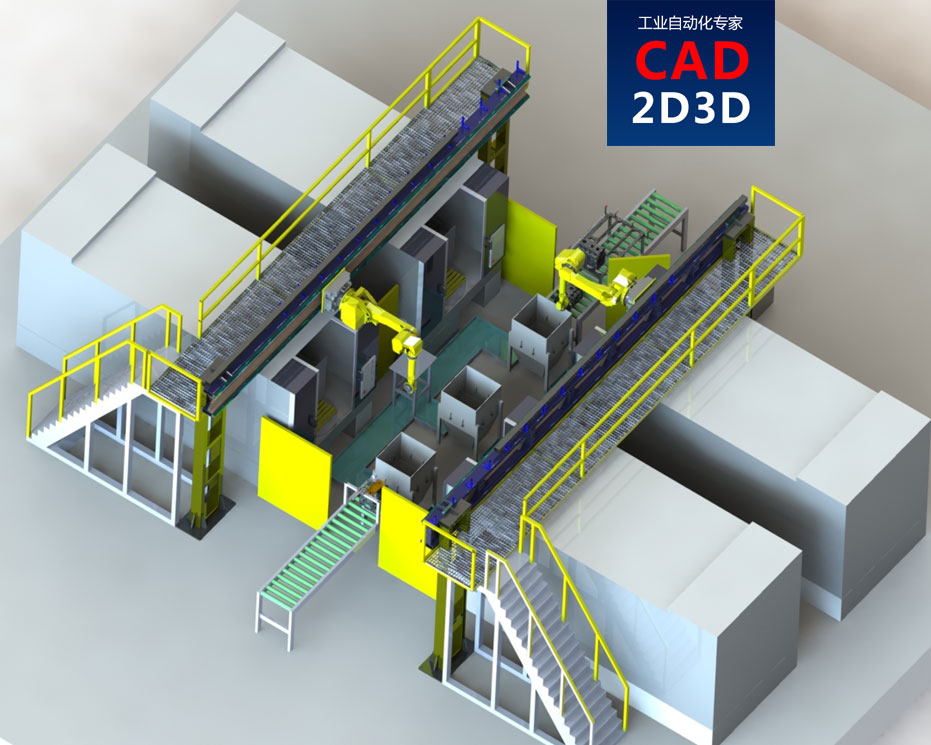
图78 机加工自动化生产线布局
3.4.4 机加工节拍时序
OP10、OP20机加工时间为120s,机床开关门合计8s,机床工装夹具清洗时间10s。
马扎克卧式加工中心机床为转台式双工作台,机床上下料不影响机加工。
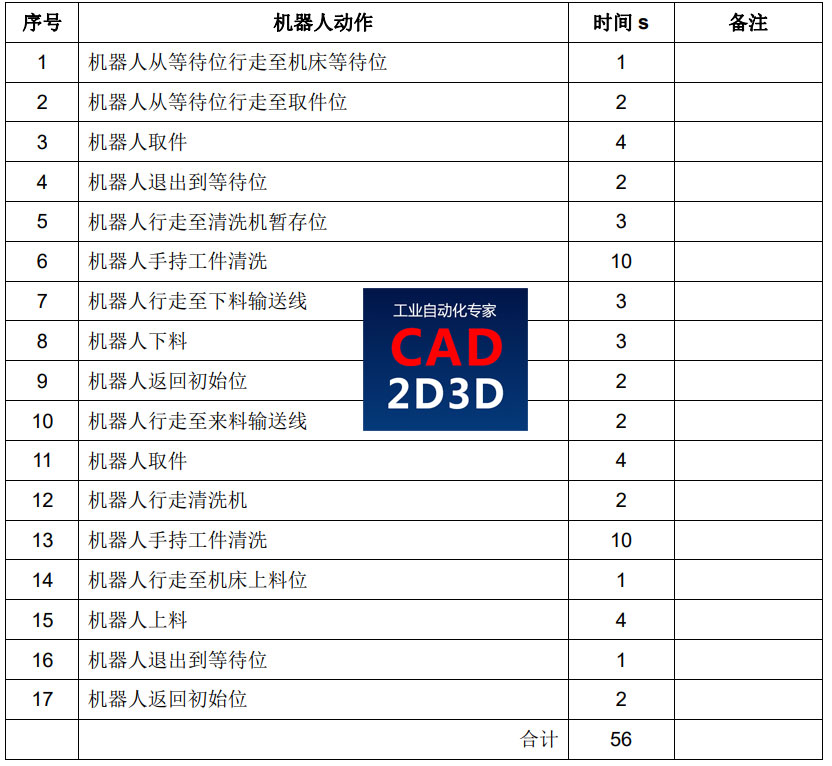
机器人完成OP10上下料用时56s,OP20和OP10类似,1台机器人完成OP10和OP20用时总计112s(56+56),小于机加工的时间(120s),可以满足机床节拍要求。
表17 机器人完成OP10上下料节拍时序表
3.4.5 机加工自动化配套设备详述
3.4.5.1 机床
机床种类很多,常见的由车床和加工中心。车床最好具有主轴回原点功能。
为实现机加工闭环控制,机床最好配置对刀仪和机内测头,实现工件自动寻位和过程测量,实现反馈到控制系统,自动进行刀补。
1) 对刀仪
在CNC机床上使用自动对刀测头大大提高了生产质量。如果使用机外对刀仪,就不能够在有效工作状态下测量刀具,而且以人工方式把数据输入CNC也会造成错误。另外,外部测量系统不能用于检查刀具磨损和两个加工循环之间的刀具的切削刃的情况。
对刀测头可用于确定:刀具长度、半径、刀具切削刃磨损评估、刀具破损检测以及检查换刀后主轴内的刀具是否正确。这些功能均在机床上自动实现,同时把测量数据写入刀具参数表。
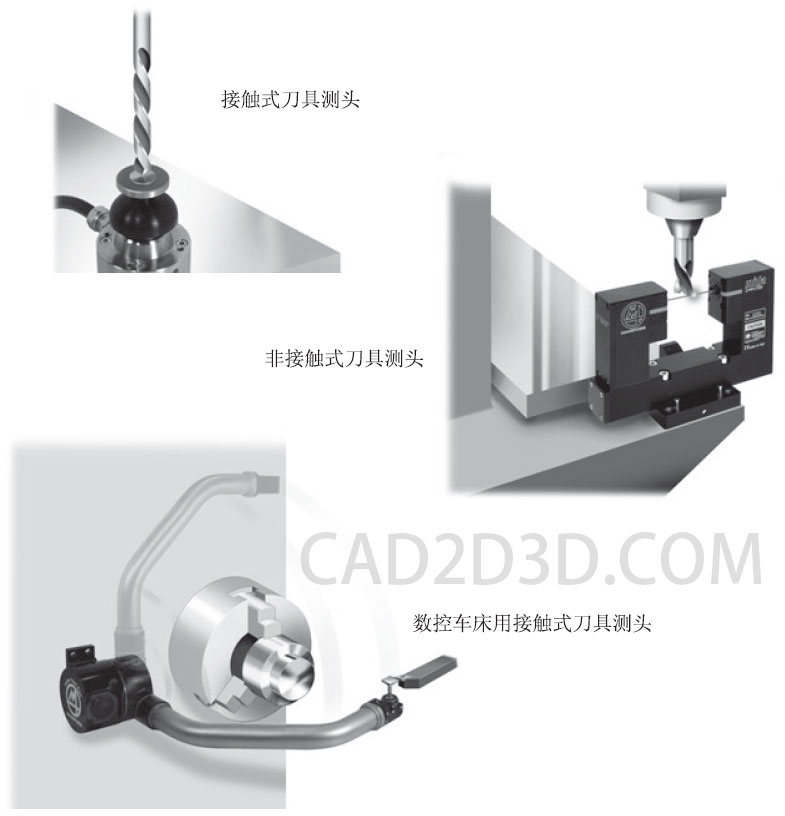
图79 对刀仪及机内测头
2) 工件测量头
工件测量头直接装在机床刀塔上,机床加工完成后,执行换刀程序,取工件测量头,执行工件测量程序。对刀仪是安装在机床指定位置,若机床刀具不能移动的话,则移动对刀仪,若机床刀具可以移动,则移动机床刀具。测量头主要包括发射器和接收器两部分,两者之间可以采用无线、红外、电缆连接。
深度阅读:
- 机床对刀仪和机内测头概述:https://www.cad2d3d.com/post-1376.html
- 机床对刀仪和机内测头详细说明及应用示意:https://www.cad2d3d.com/post-795.html
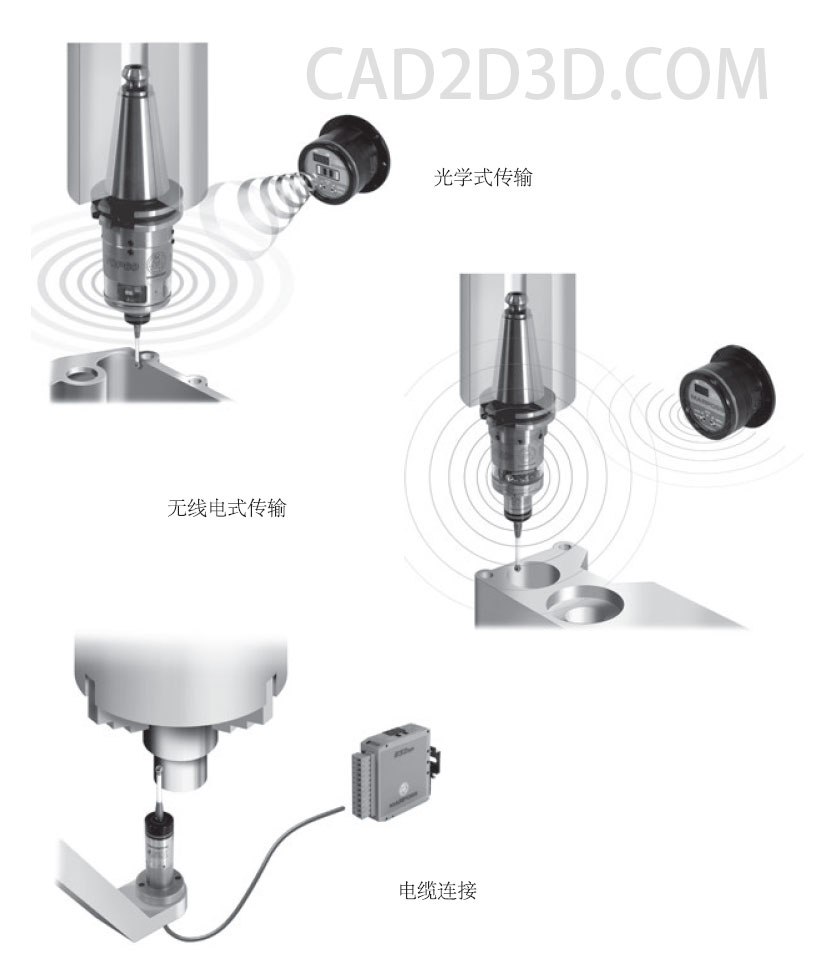
图80 机内测头
3) 机床工装夹具
工装夹具须具有自动定位和夹紧松开的功能,保证工件可以轻松取放。
工装夹具须具有自动清理铁屑的功能,保证定位面和装夹面无铁屑和切削液。
工装夹具须具有工件到位检测功能,可以采用气密检测的方法,自动检测工件是否安装到位。
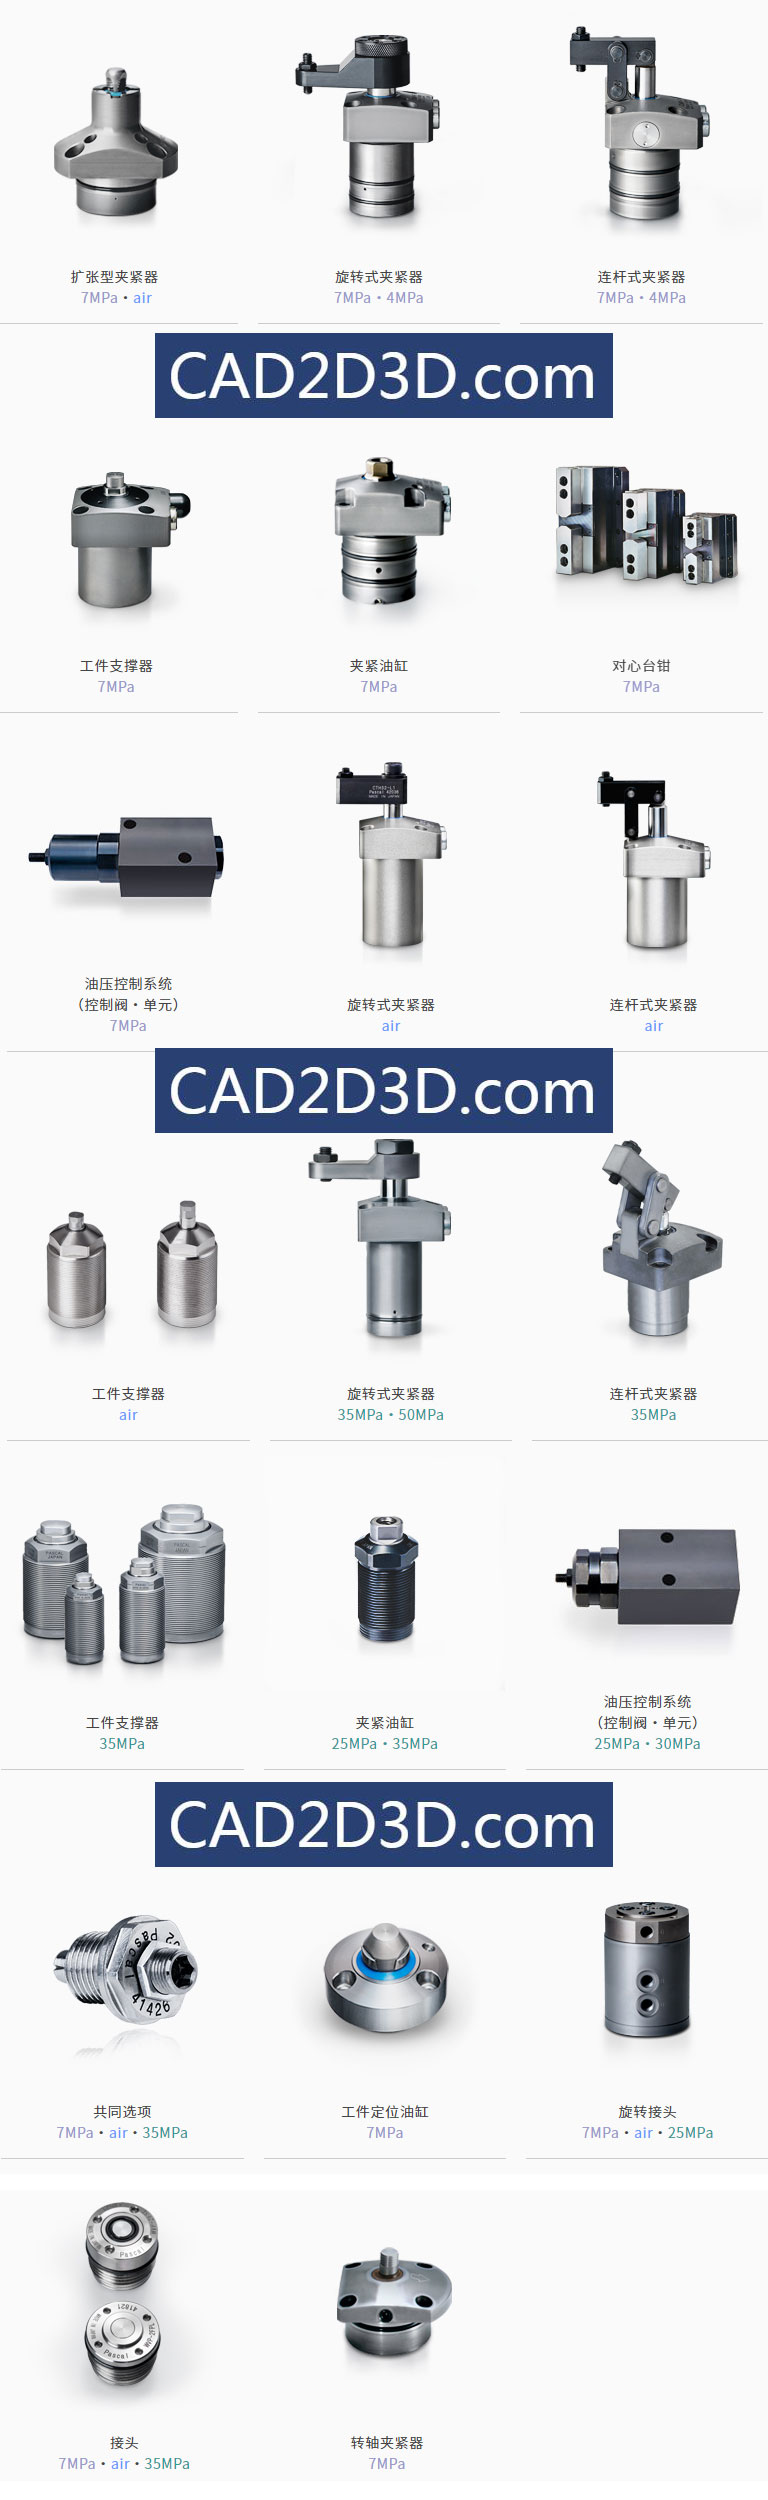
图81 工装夹具
深度阅读:
- 工件到位气密性检测传感器(SMC):https://www.cad2d3d.com/post-952.html
- 车床三爪卡盘工件到位检测实现方法:https://www.cad2d3d.com/post-1027.html
- 三爪卡盘的内部构造和卡紧原理:https://www.cad2d3d.com/post-822.html
- 高压水断屑:https://www.cad2d3d.com/post-812.html
- 刀具缠屑清理方法:https://www.cad2d3d.com/post-1107.html
3.4.5.2 机器人手爪
机器人手爪主要由连接法兰盘、平行开合三爪气缸、平行开合二爪气缸、手指、手指块等组成,三爪气缸撑内孔实现工件定位。
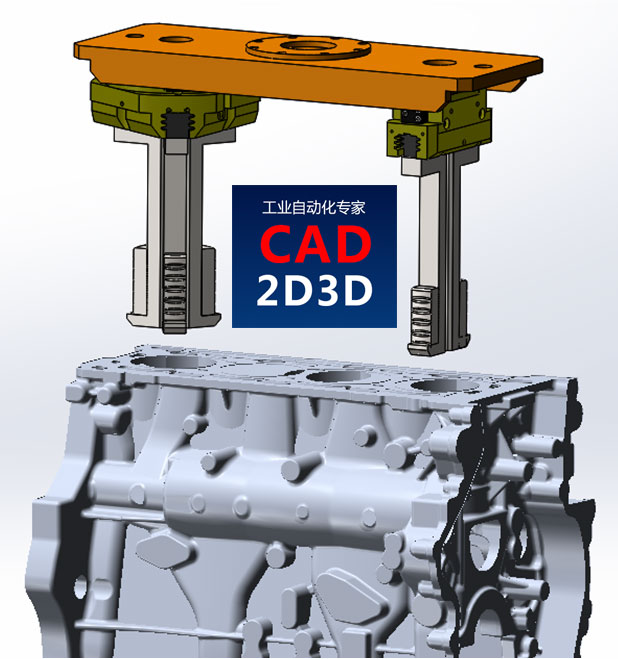
图82 机器人手爪示意图
3.4.5.3 机器人桁架
机器人桁架由机架、伺服马达、减速机、线性导轨、齿轮齿条、行程开关等组成。
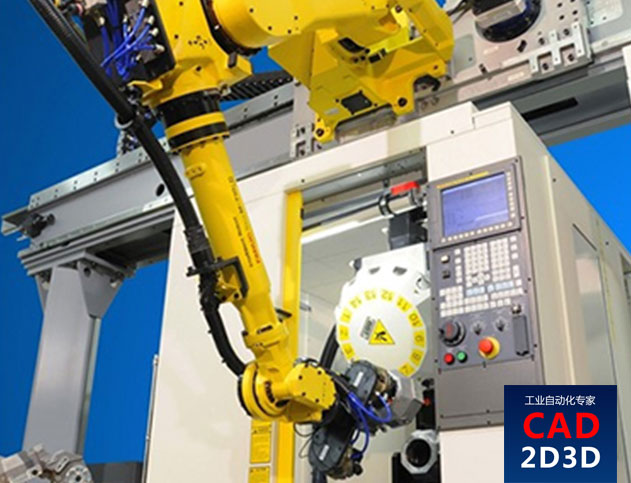
图83 机器人桁架示意图
 精密行星齿轮减速机60 80 90 86步进电机减速器400w 750w伺服电机
 K系列斜齿轮减速机KAF37/47/57/67/77/87/97/107四大系列减速电机
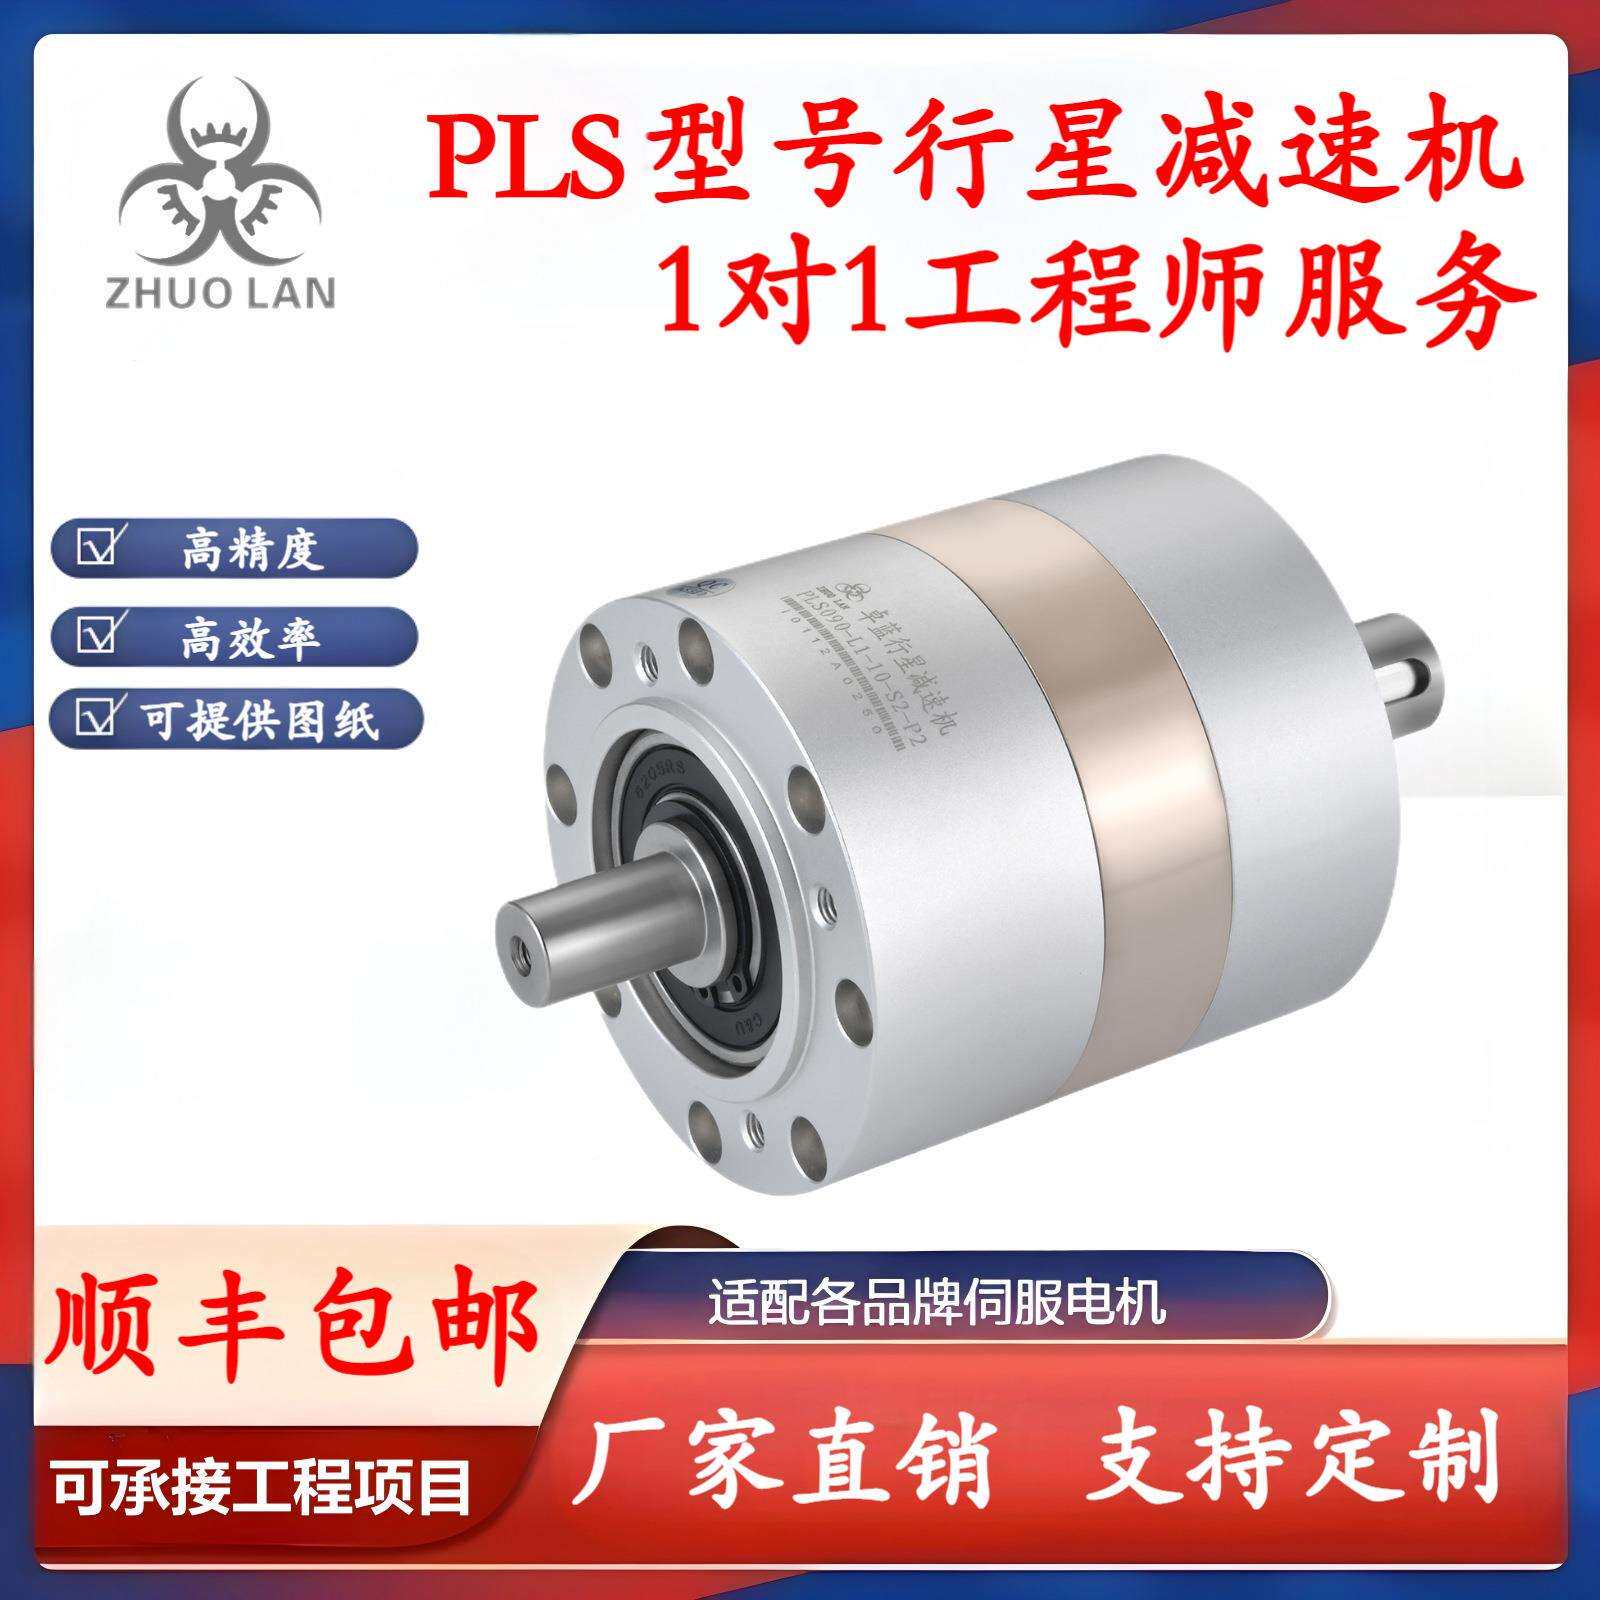 卓蓝行星减速机PLS426090120160直角齿轮可配步进电机减速器
作者:尚延伟
- 有点心酸啊!老板连个专业的美工都请不起了,图片背景都没有抠干净,白色和透明不一样
- 泵和阀门用盘根安装要求?盘根切割成一个个单环,不能盘旋成圈使用,盘根不能装完后一起压,要逐个装入并压紧
- 阀门 Cv Kv 的定义及公式,控制阀在线选型计算表,Cv Kv 在线自动计算
- 为什么与国产AI交互会出现英文对话?界面是中文底层是英文,难道是二道贩子?
- 事半功倍!SolidWorks 系列零件设计表详解,同类型多规格的零部件只需一个3D模型
- 日本公司1993年绘制的气动两段式控制阀空气配管系统图,还在学习30年前的知识丢人吗?
- 喷气式汽车是不是奇巧淫技?特斯拉 Roadster 发布会现场展示汽车空翻悬浮
- 清华大学本科生期望薪资月入过万,是高还是低?
转载请注明:
文章作者:尚延伟,原文链接:https://www.cad2d3d.com/post-1574.html
留言说明:
如对本文有疑问,可关注微信公众号 喜爱的CAD 直接留言即可。手机扫描下方二维码直接关注 喜爱的CAD。
也可以直接发邮件给我,我的邮箱18036678070@cad2d3d.com

可能感兴趣的文章
- 标准中的 必须、严禁、应、不应、不得、宜、不宜、可 的用词说明
 被淘汰的开口弹簧垫圈,电气工程师如获至宝,防爆接线箱使用弹簧垫圈合理吗?
 国产CPU芯片底层指令集需要软银ARM公司授权,会不会被日本卡脖子?
 装车橇设计大师:LNG装车橇钢管、管件、阀门和仪表等选型参数表
- GB51156-2015 液化天然气接收站工程设计规范 定量装车撬/装卸臂相关重点条款要求
- 公司保安都过一建了,公司技术总监还没上岸,这个世界怎么了?
- 方案大师 1.5:工业机器人的节拍计算方法详解,自动化产线 cycle time 估算
- 美国应达Inductotherm官网,全球著名的加热、熔化、热处理和焊接等设备专业化集团
- 圆锥密封管螺纹紧固拧紧力矩,Rc螺纹配管拧紧扭矩要求
- 国内锻压机厂家大全
 电容式接近传感器原理及应用案例,讲解介电常数大于2的物体引起电容变化实现检测,附液体灌装与料仓余料检测案例
- 不脱出螺钉国标标准规格大全、内部结构组成及防松脱原理详解(机械设计必备知识)
更多最新发布: 工业机器人及自动化生产线方案大师
-
 齿轮锻造自动化生产线方案设计,如何利用机器人实现锻造自动化
-
方案大师 第3.8节:机器人打磨去毛刺方案设计
-
方案大师 第3.7节:机器人喷涂单元方案设计
-
方案大师 第3.6节:机器人焊接单元方案设计
-
方案大师 第3.5节:机器人码垛拆垛自动化生产线设计
-
方案大师 第3.4节:机加工自动化生产线设计
-
方案大师 第3.3节:锻造自动化生产线的设计方法和流程
-
方案大师 第3.2节:铝合金压铸自动化生产线设计
-
方案大师:3 典型自动化生产线设计方案 3.1 铝合金浇铸自动化生产线
-
方案大师:2.4.6 自动化生产线信息化建设
-
方案大师:2.4.5 物流转运设备大全
-
方案大师:2.4.4 自动化配套设备装置大全
 本站所有资源一键获取,含3D模型、设计软件和案例视频等
 支付宝现金红包,又疯狂“大面积”送钱了!人均 1-20 元 (无套路/每天能领)
 《工业机器人系统集成&自动化生产线方案设计大师》第2版免费送,机器人及自动化技术人员必备教材
 气动控制阀手动操作机构内部构造,手动自动切换原理,含视频演示及免费三维模型
 《装车橇设计大师》教材发布,压力元件组合装置设计,石油化工行业技术人员必备
 LNG装车橇3D模型免费下载,SolidWorks源文件下载,STEP通用3D模型文件下载
 AutoCAD 2025 免费版+注册机 安装程序免费下载,附下载地址及安装教程
 SolidWorks 2024 SP2.0 免费版免费下载及安装教程
 API干式阀3D模型免费下载,SolidWorks源文件,Stp通用格式
 机械手 Z 轴行程放大机构3D模型 SolidWorks 源文件免费下载
 谐波减速机 3D 模型 SolidWorks 源文件免费下载,含 stp 通用格式,结构看似简单,实则脑洞大开
 发那科机器人 FANUC 离线编程 动画仿真模拟软件 ROBOGUIDE V9 免费下载
 公差分析(WC、RSS、6Sigma)和公差分配(权重因子、最小成本)方法及计算表格下载