3.6 焊接自动化生产线
3.6.1 焊接基础知识
机器人焊接主要分为点焊和弧焊。
点焊是指焊接时利用柱状电极,在两块搭接工件接触面之间形成焊点的焊接方法。点焊时,先加压使工件紧密接触,随后接通电流,在电阻热的作用下工件接触处熔化,冷却后形成焊点。
点焊主要用于厚度4mm 以下的薄板构件冲压件焊接,特别适合汽车车身和车厢、飞机机身的焊接。但不能焊接有密封要求的容器。
弧焊又分为电弧焊和氩弧焊,电弧焊其实就是我们常见的点焊,电弧是在焊条的端部和被焊工件表面之间燃烧。
氩弧焊是使用氩气作为保护气体的一种焊接技术,属于气体保护焊。
3.6.2 焊接生产线组成及布局
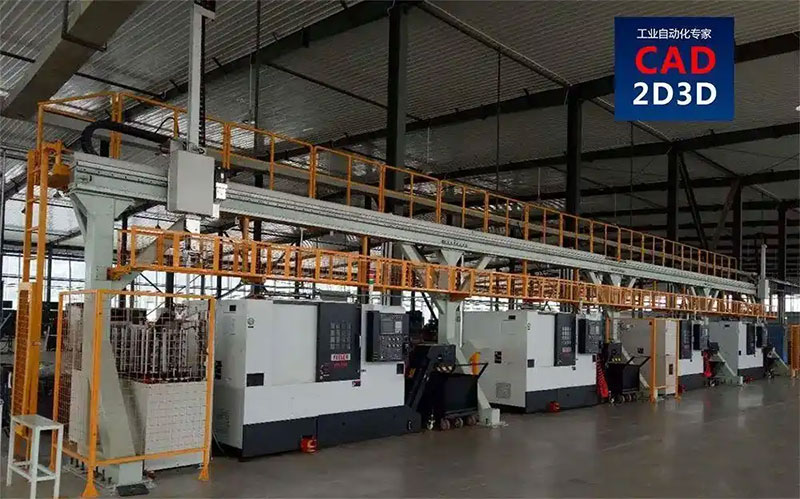
弧焊焊接生产线主要由焊接机器人、焊枪、焊接电源、变位工装、焊缝激光跟踪传感器等组成。
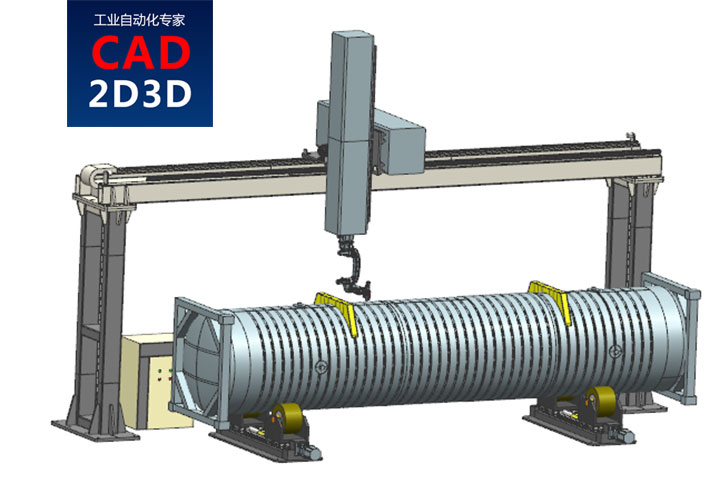
图88 焊接自动化单元
3.6.3 锻造自动化配套设备详述
3.6.3.1 弧焊机器人
焊接机器人本体和标准版的没有什么区别,差别主要是软件,焊接涉及到焊接电流、焊接速度等,这些参数最好由机器人控制系统统一控制,因此购买焊接机器人时需要注意选择对应的软件。
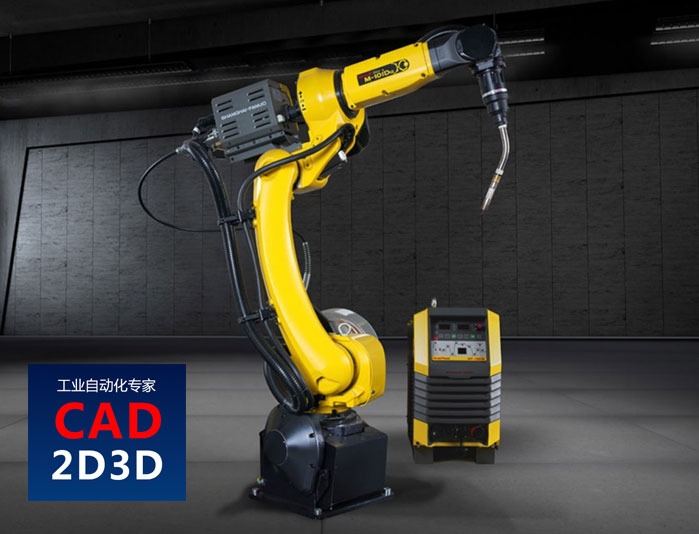
图89 焊接机器人
3.6.3.2 焊接电源
焊接电源须具备低飞溅、短弧焊、连续点焊等功能。
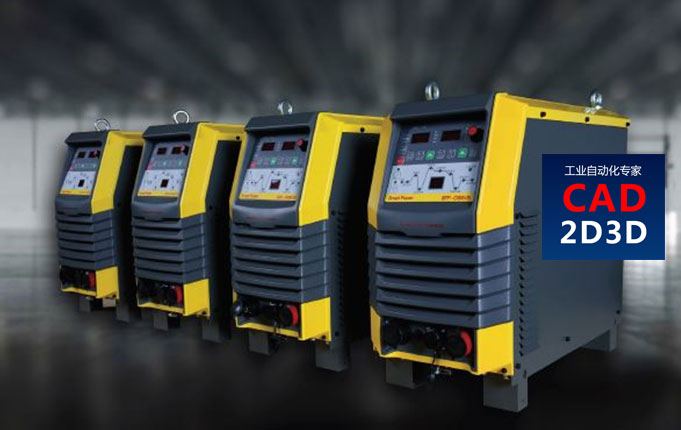
图90 焊接电源
3.6.3.3 焊缝激光跟踪传感器
寻找焊缝位置,自动纠偏,实现自动焊接。

图91 激光跟踪传感器
 【带电机】自学电气元器件考证神器低压电工套装电工练手元器件
 议价3KA5830-1AE01 隔离开关 630A工控电气元器件维修
 议价BF330T4E230 接触器 Lovato洛瓦托工控电气元器件维修
作者:尚延伟
简介:工业自动化CAD2D3D.com网站创始人,拥有一级建造师(机电专业)、高级工程师、网页设计师和网络工程师(中级)等证书,目前从事工业机器人的系统集成及自动化生产线设计工作。详见:https://www.cad2d3d.com/page-712.html
转载请注明:
文章作者:尚延伟,原文链接:https://www.cad2d3d.com/post-1586.html
留言说明:
如对本文有疑问,可关注微信公众号 喜爱的CAD 直接留言即可。手机扫描下方二维码直接关注 喜爱的CAD。
也可以直接发邮件给我,我的邮箱18036678070@cad2d3d.com

可能感兴趣的文章
- 阀门维护周期及检查内容,阀门预防性维护计划表,阀门定期点检表
- 买了个韩国进口气缸,价格比国内仿造的还便宜,哪里出问题了?
 桁架机械手安装调试太难了,精度要求那么高,我们根本干不了
 FANUC Robot 200iB 机器人技术规格书下载,运动半径、负载和外形图
- 老外设计的砂型自动组芯生产线,和我大学金工实习的场景不一样啊
- 江苏一建后审1月6日开始:关于2019年度一级建造师资格考试审查有关事项的说明
- 公差分析方法与比较(极限值法Worst Case、统计法RSS、六西格玛法6σ)
- 发那科机器人(FANUC)人工服务热线 客服电话 400 820 0001 及各区域分公司联系方式
- 两线和三线插头插座的区别及选用标准准则
- RFID射频识别技术应用案例:汽车遥控钥匙(无钥匙进入、启动、防盗)
 棒料推板自动上料机
- AutoCAD打印设置
更多最新发布: 工业机器人及自动化生产线方案大师
-
 齿轮锻造自动化生产线方案设计,如何利用机器人实现锻造自动化
-
方案大师 第3.8节:机器人打磨去毛刺方案设计
-
方案大师 第3.7节:机器人喷涂单元方案设计
-
方案大师 第3.6节:机器人焊接单元方案设计
-
方案大师 第3.5节:机器人码垛拆垛自动化生产线设计
-
方案大师 第3.4节:机加工自动化生产线设计
-
方案大师 第3.3节:锻造自动化生产线的设计方法和流程
-
方案大师 第3.2节:铝合金压铸自动化生产线设计
-
方案大师:3 典型自动化生产线设计方案 3.1 铝合金浇铸自动化生产线
-
方案大师:2.4.6 自动化生产线信息化建设
-
方案大师:2.4.5 物流转运设备大全
-
方案大师:2.4.4 自动化配套设备装置大全
 本站所有资源一键获取,含3D模型、设计软件和案例视频等
 支付宝现金红包,又疯狂“大面积”送钱了!人均 1-20 元 (无套路/每天能领)
 《工业机器人系统集成&自动化生产线方案设计大师》第2版免费送,机器人及自动化技术人员必备教材
 气动控制阀手动操作机构内部构造,手动自动切换原理,含视频演示及免费三维模型
 《装车橇设计大师》教材发布,压力元件组合装置设计,石油化工行业技术人员必备
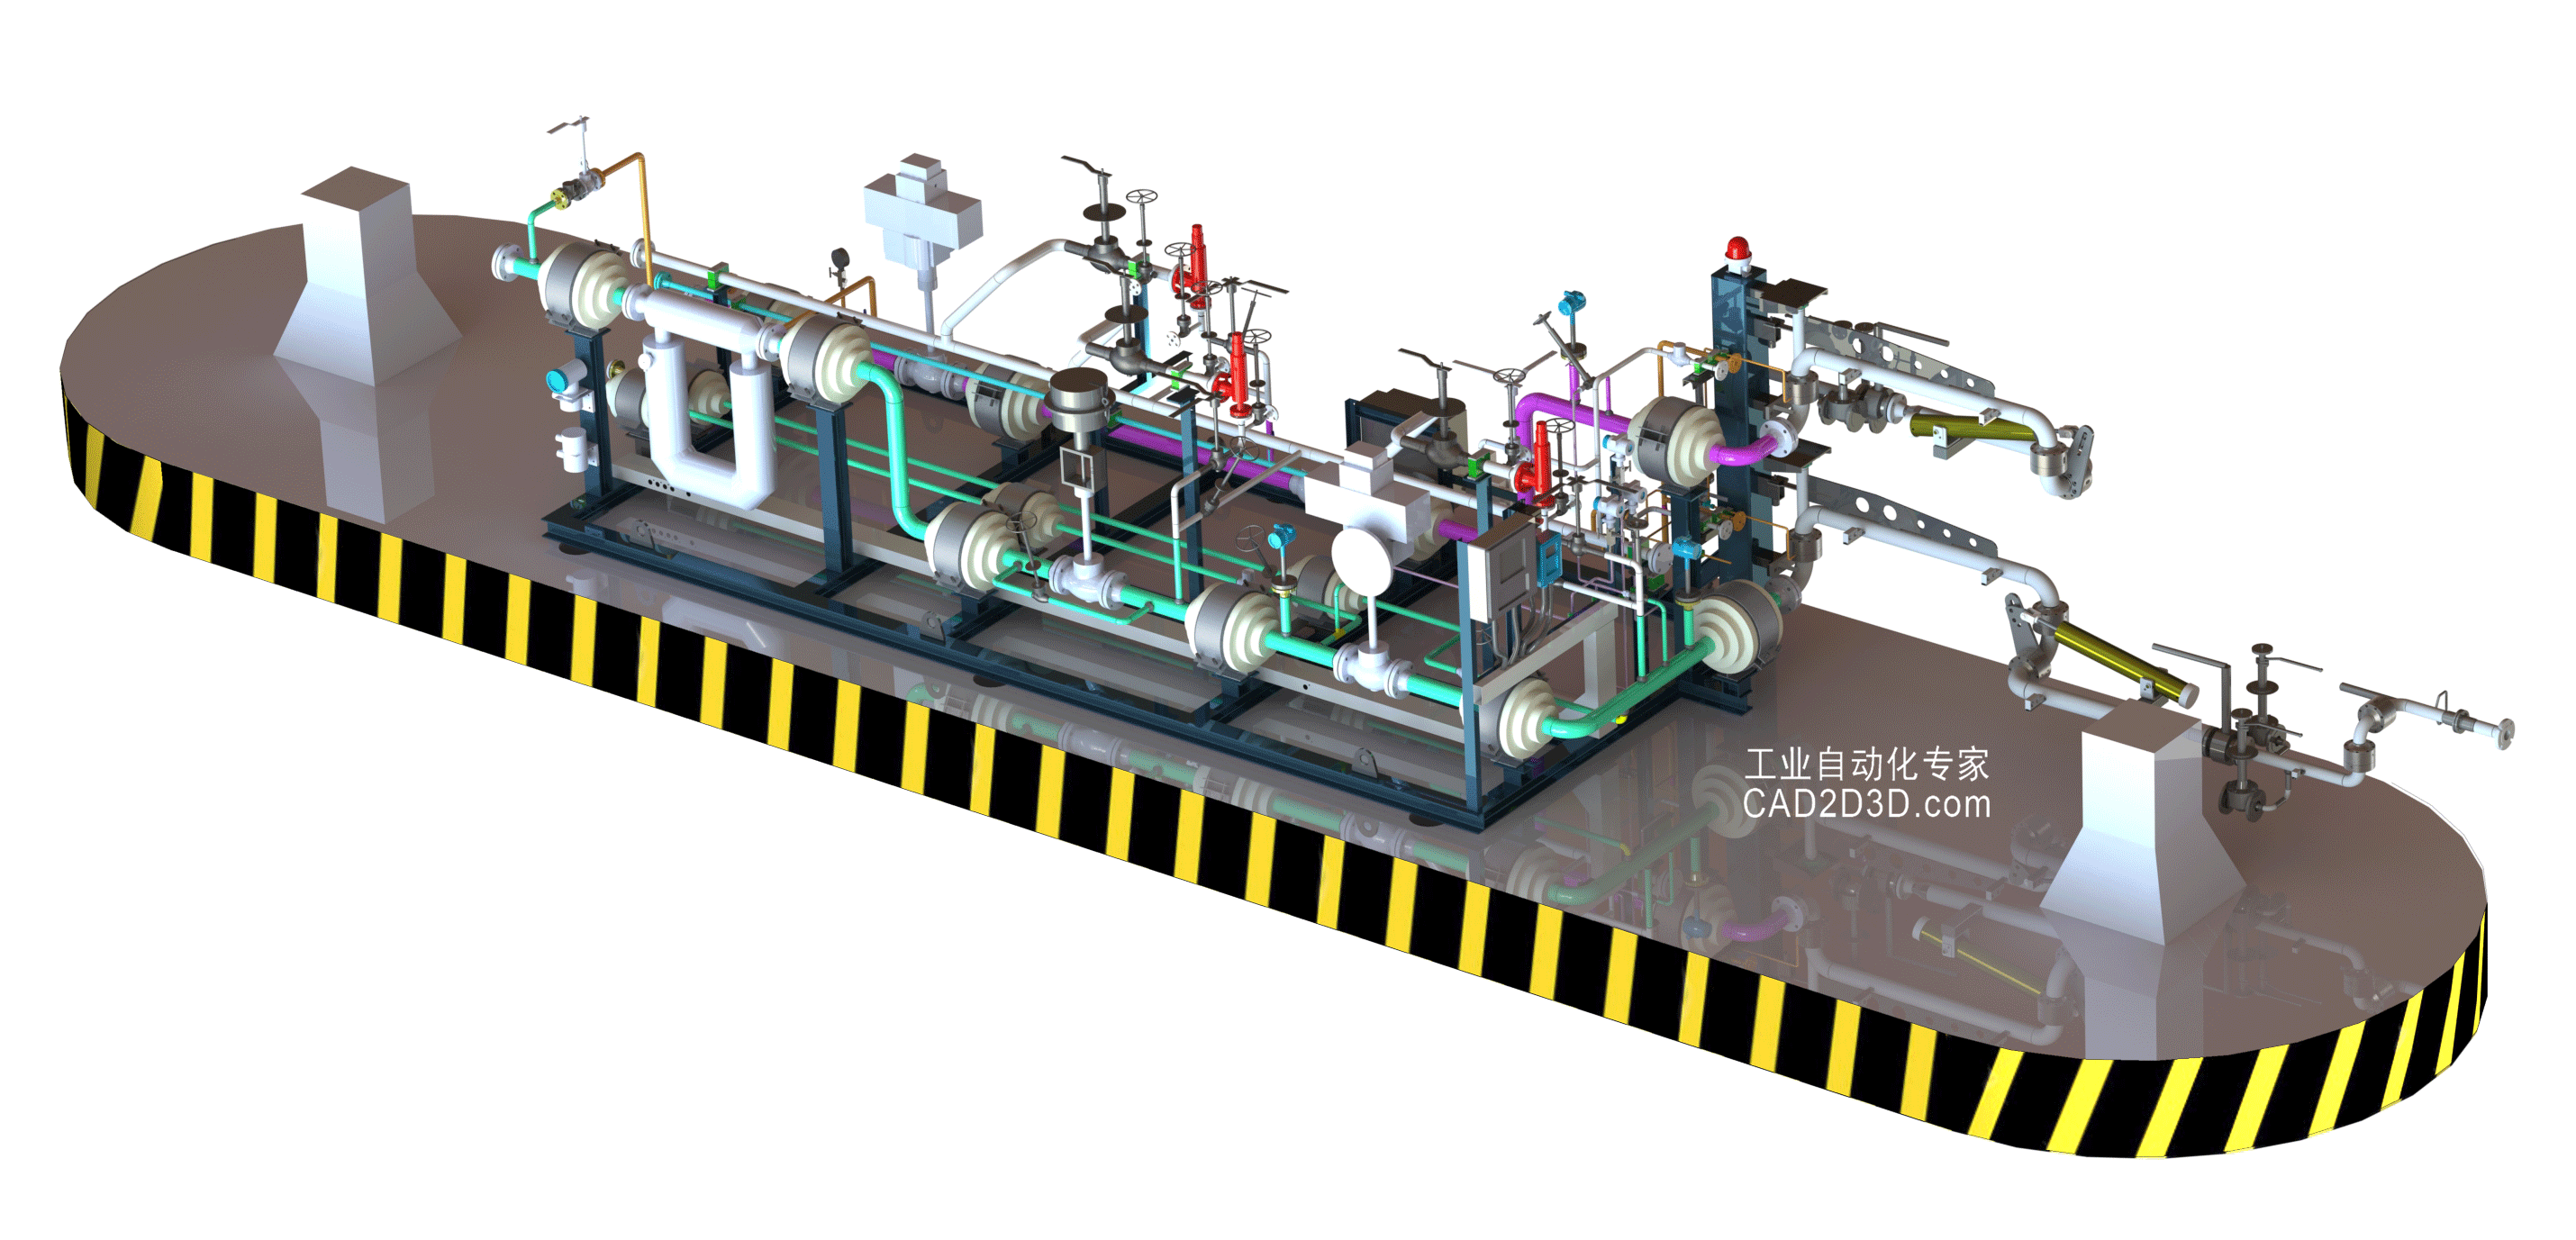 LNG装车橇3D模型免费下载,SolidWorks源文件下载,STEP通用3D模型文件下载
 AutoCAD 2025 免费版+注册机 安装程序免费下载,附下载地址及安装教程
 SolidWorks 2024 SP2.0 免费版免费下载及安装教程
 API干式阀3D模型免费下载,SolidWorks源文件,Stp通用格式
 机械手 Z 轴行程放大机构3D模型 SolidWorks 源文件免费下载
 谐波减速机 3D 模型 SolidWorks 源文件免费下载,含 stp 通用格式,结构看似简单,实则脑洞大开
 发那科机器人 FANUC 离线编程 动画仿真模拟软件 ROBOGUIDE V9 免费下载
 公差分析(WC、RSS、6Sigma)和公差分配(权重因子、最小成本)方法及计算表格下载