针对汽车车轮制动鼓机加工制定以下方案。
1 客户提供资料
名称:后制动鼓
工件种类:2种
工件重量:最重61Kg
工艺流程:OP10立车—工件翻转—OP20立加—工件翻转—OP30立磨
机床:OP10 4台DMC立车DL6000V(带副刀架)、OP30 2台VFP-32A立加、OP40 1台立磨。
节拍要求:180s/件
产品图片:
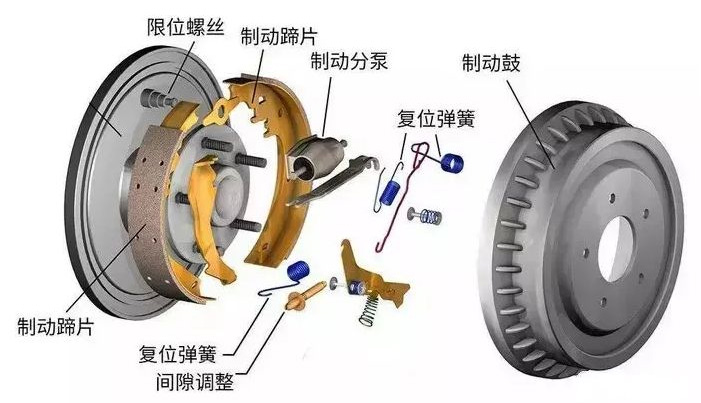
图1 后制动鼓示意图
2 总体方案描述
汽车后制动鼓机加工机器人自动上下料项目由4台DMC立车DL6000V(带副刀架)、2台VFP-32A立加、1台立磨、2台FANUC R-2000iC/210F机器人(含手爪和基座)、1条机器人地轨、1个中转台、1条上料输送线、1条下料输送线、1套人员进出安全门、安全围栏以及电气控制系统集成等组成。
2.1 系统总体布局示意图
机器人自动化单元占地20米×12米,其中上下料输送线长度7米。
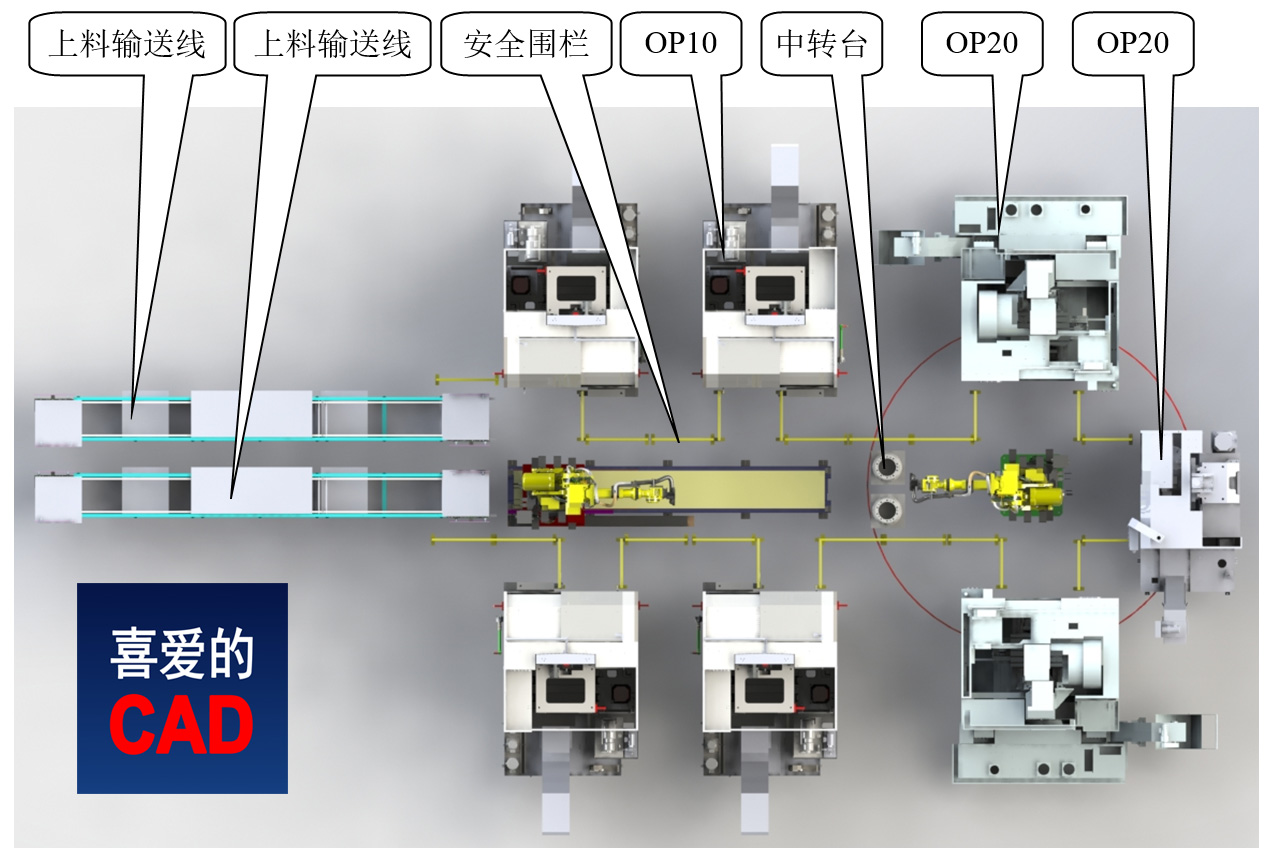
图2 机加工自动化单元布局图
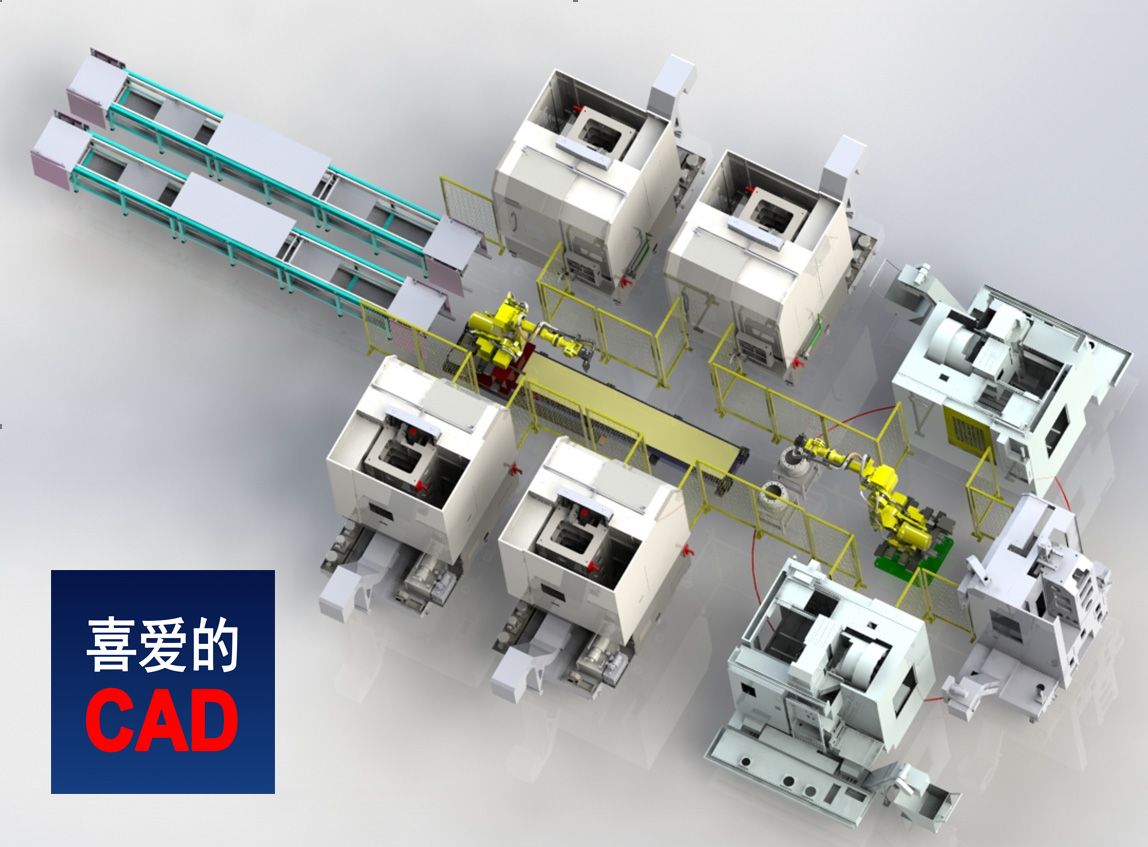
图3 机加工自动化单元三维设计效果图
2.2 系统工作流程图
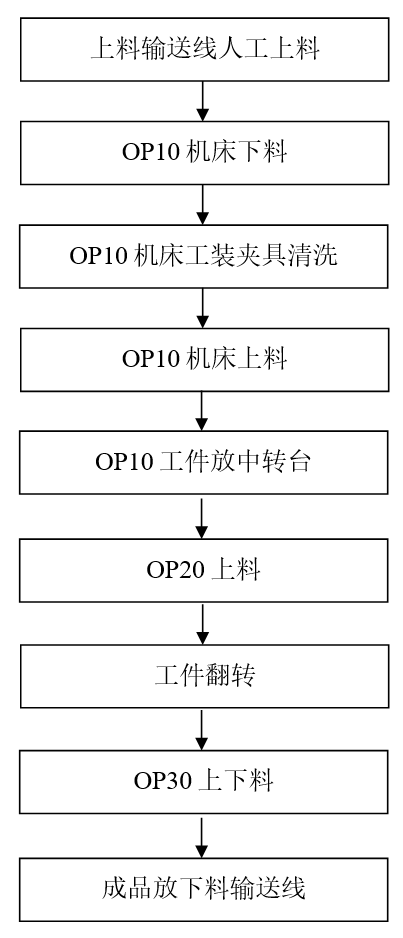
图4 机加工自动化单元工艺流程图
2.3 节拍分析
工件的节拍要求为180s/件。
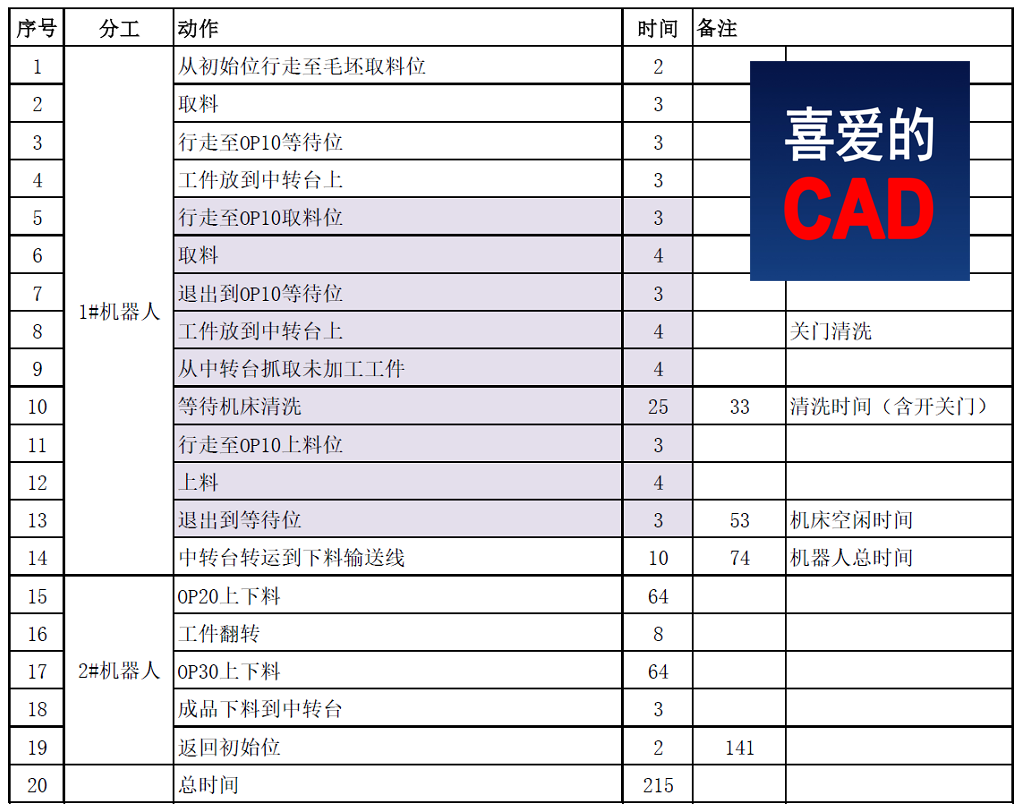
机器人采用单手爪,先给机床下件,然后机床清洗,再给机床上件。
1#机器人负责OP10上下料和成品转运。
2#机器人负责OP20和OP30上下料。
1#机器人完成1次循环的时间为74s,2#机器人完成1次循环的时间为141s,清洗时间(含开关门)为33s,机床空闲时间53s,综上2台机器人可以满足180s/件要求。
表1 节拍分析表
2.4 设备清单
表2 设备清单表
| 序号 | 描述 | 数量 | 功能 |
| 1 | FANUC R-2000iC/210F机器人 | 2 | 功能手爪安装及空间运动 |
| 2 | 机器人地轨 | 1 | 有效长度5米 |
| 3 | 机器人基座 | 1 | 增加机器人高度 |
| 4 | 机器人手爪 | 2 | 实现上料、下料 |
| 5 | 上料输送线 | 1 | 上料缓存 |
| 6 | 下料输送线 | 1 | 下料缓存 |
| 7 | 中转台 | 2 | 工件中转 |
| 8 | 地面接水盘 | 1 | 工件滴水收集 |
| 9 | 系统控制柜 | 1 | 系统总控 |
| 10 | 安全门安全围栏 | 1 | 安全防护 |
3 主要设备描述
3.1 机器人地轨
用来提高机器人的工作高度,支撑机器人本体,并集成安装机器人的电路部分于机座框体内。
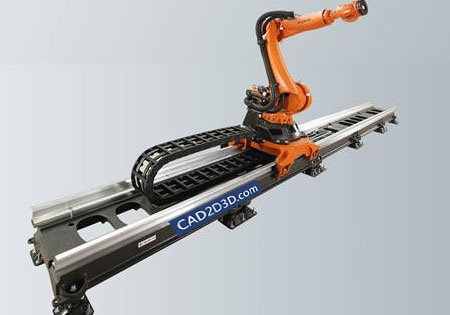
图5 机器人地轨
地轨详细介绍:https://www.cad2d3d.com/search.php?keywords=地轨
3.2 机器人手爪
机器人手爪采用油缸驱动,关节旋转型夹持方式。
机器人手爪主要由连接板、油缸、连杆机构、手指、手指块等组成,其中手指块可定期更换。
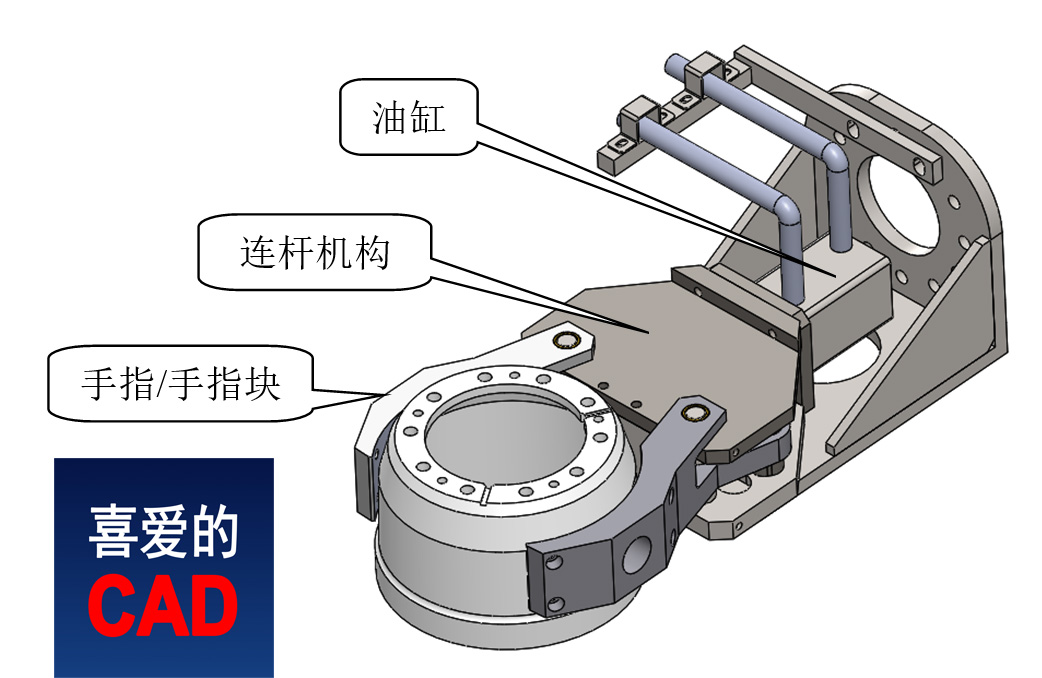
图6 机器人手爪
手爪详细介绍:https://www.cad2d3d.com/search.php?keywords=手爪
3.3 上料/下料输送线
采用倍速链输送机,其输送原理是运用倍速链条的增速功能,使其上承托货物的工装板快速运行,通过阻挡器停止于相应的操作位置;或通过相应指令来完成积放动作及移行、转位、转线等功能。输送机双层,上层输送工件,下层输送空托盘。输送线长度7米,可以容纳12个工件。
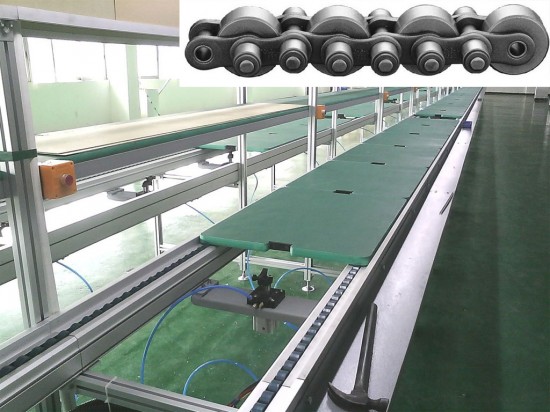
图7 倍速链输送机
输送线详细介绍:https://www.cad2d3d.com/search.php?keywords=输送
3.4 中转台
采用型钢焊接而成,用来衔接OP10和OP20,中转台有2个,一个用来OP10至OP20中转,另一个用来OP30下料暂存。
3.5 地面接水盘
接水盘采用折弯件焊接而成,上面采用格栅板覆盖,用来收集工件滴水。
 小型气动薄型气缸SDA20/25/32/40/63X10X15X30X35*40X50X60X70X
 TN双轴双杆气缸小型气动气缸大推力10x16x20x25x32-30*50X75/100S
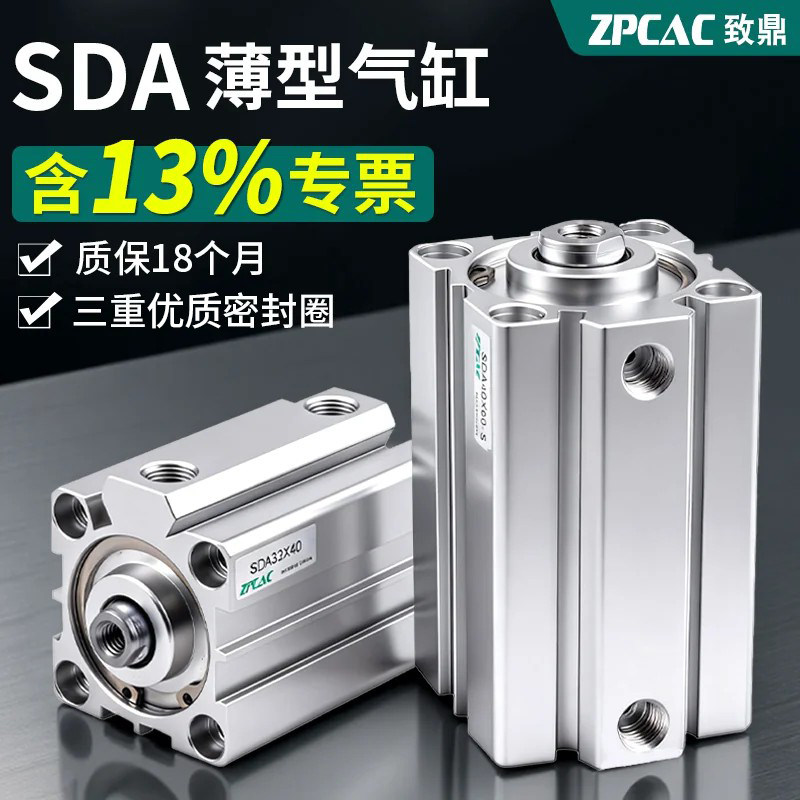 SDA气缸小型气动25/32/40/63/80薄型气缸10/15/20/50-S气缸大全
作者:尚延伟
转载请注明:
文章作者:尚延伟,原文链接:https://www.cad2d3d.com/post-2235.html
留言说明:
如对本文有疑问,可关注微信公众号 喜爱的CAD 直接留言即可。手机扫描下方二维码直接关注 喜爱的CAD。
也可以直接发邮件给我,我的邮箱18036678070@cad2d3d.com

可能感兴趣的文章
 电动汽车断轴原因剖析,技术无法弯道超车,造车还看日本丰田
 机器人线性追踪仿真和编程,自动追踪运动物体,实现同步移动
 拖链种类及选型步骤方法
 输送线任意方向转向机
 超声波检测传感器(有无检测)原理、参数、品牌
更多最新发布: 机器人技术
-
 超仿生人形机器人来了,明星妆容和真人发声,还能情绪价值,未来还要找女朋友吗?
-
 机器人安装定位方法及示例,机器人基座不一定有定位销孔,难道定位对机器人安装不重要吗?
-
 大跌眼镜!机器人居然走不了直线!FANUC M-710iC/50 机器人圆形轨迹精度 0.525mm
-
 高速轴制动器自动化打磨及装配项目机器人自动化单元设计方案
-
 机器人码垛自动化单元设计方案
-
 钣金折弯机器人上下料自动化单元系统设计方案
-
汽车车轮制动鼓机加工机器人自动上下料技术解决方案
-
 国产机器人完胜!8颗螺钉就能解决的问题,日本居然用了24颗
-
 为什么只有我们的机器人使用开口弹垫?不敢多想,想多了越发迷茫
-
 看到我们的机器人原点标识线,只剩苦笑,差距还很大,路还很长
-
 机器人能从屁股后面取放件吗?看到老外的设计我彻底傻眼了
-
 震惊了!日本工厂的机器人安全围栏,网眼密连个蟑螂都钻不进去
 本站所有资源一键获取,含3D模型、设计软件和案例视频等
 支付宝现金红包,又疯狂“大面积”送钱了!人均 1-20 元 (无套路/每天能领)
 《工业机器人系统集成&自动化生产线方案设计大师》第2版免费送,机器人及自动化技术人员必备教材
 气动控制阀手动操作机构内部构造,手动自动切换原理,含视频演示及免费三维模型
 《装车橇设计大师》教材发布,压力元件组合装置设计,石油化工行业技术人员必备
 LNG装车橇3D模型免费下载,SolidWorks源文件下载,STEP通用3D模型文件下载
 AutoCAD 2025 免费版+注册机 安装程序免费下载,附下载地址及安装教程
 SolidWorks 2024 SP2.0 免费版免费下载及安装教程
 API干式阀3D模型免费下载,SolidWorks源文件,Stp通用格式
 机械手 Z 轴行程放大机构3D模型 SolidWorks 源文件免费下载
 谐波减速机 3D 模型 SolidWorks 源文件免费下载,含 stp 通用格式,结构看似简单,实则脑洞大开
 发那科机器人 FANUC 离线编程 动画仿真模拟软件 ROBOGUIDE V9 免费下载
 公差分析(WC、RSS、6Sigma)和公差分配(权重因子、最小成本)方法及计算表格下载