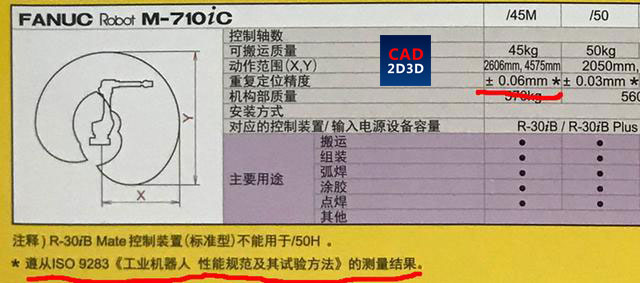
在机器人选型时,规格参数表上都有一栏重复定位精度,比如下面这款日本的M-710iC/50的机器人重复定位精度±0.03mm,仔细看一下备注“遵从ISO9283《工业机器人 性能规格及试验方法》”,显然要谈重复定位精度的话,必须要有一个测定标准才行,这样不同品牌的机器人才能在同一标准下对比精度。
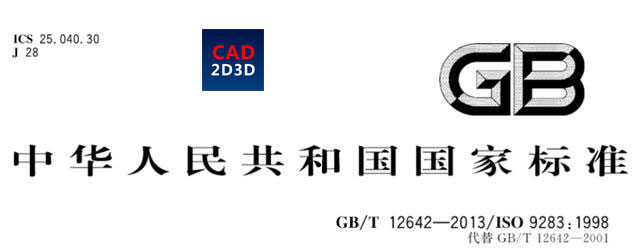
常见的3个机器人性能测定标准
分别是ISO、中国和日本,具体如下所示:
- 国际标准 ISO 9283 工业机器人 性能规范及实验方法
- 中国标准 GB/T 12642-2013 工业机器人 性能规范及其试验方法
- 日本 JIS B8432-1999 操作型工业机器人性能标准和相关的试验方法
下面看一下中国标准,很显然中国标准是翻译自ISO 9283。
再来看一下日本标准,日本标准也是翻译自ISO 9283。
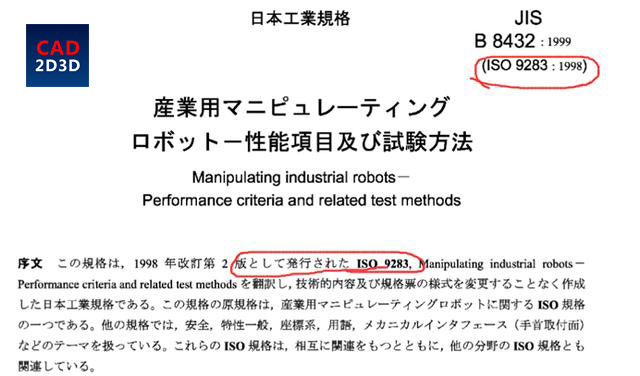
综上中国和日本的机器人标准都是翻译自ISO,因此这三个标准其实是同一个标准。
其实日本FANUC机器人之前的手册上标注的重复定位精度较大,这几年一直有客户质疑为什么FANUC机器人精度这么差,FANUC官方的回复是他们的重复定位精度是按照日本的标准测定的,后来日本人也学精了,把重复定位精度测定标准修改为ISO,然后手册标注的重复定位精度也大幅提高,比如文章开头提到的M-710iC/50,之前标注重复定位精度都是±0.05,但现在都修改为±0.03了。
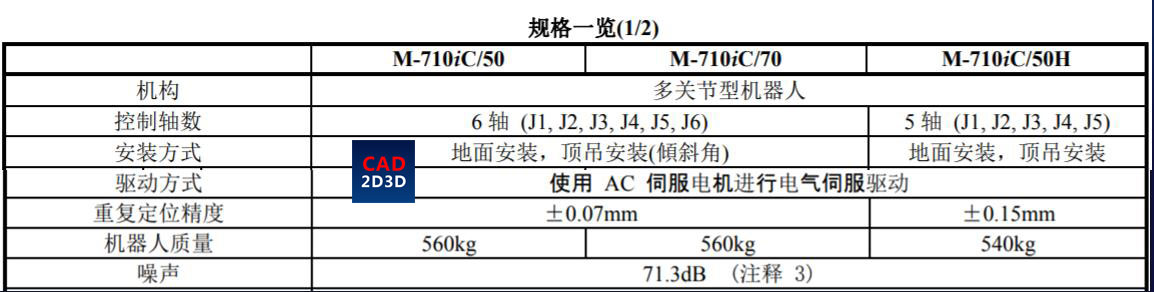
日本FANUC这个操作我有点看不明白,明明日本标准和ISO标准是同一个,为什么一瞬间重复定位精度就大幅提高了呢?
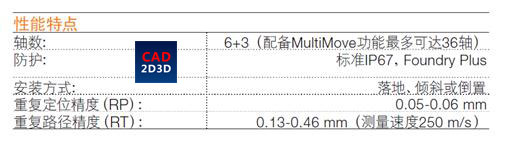
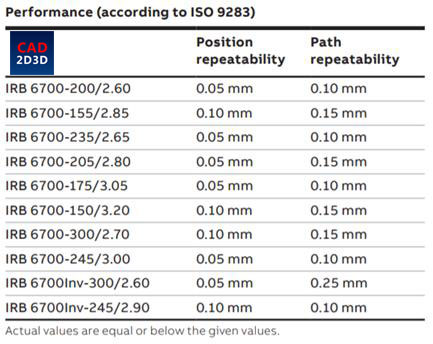
下面在看看ABB机器人重复定位精度的标注,明确是按照ISO 9283标注测定的,具体见下图:
什么是重复定位精度
重复位置精度(RP)的定义:对同一指令位姿从同一方向重复响应n次后实到位姿的一致程度。
重复路径精度(RT)的定义:对同一指令轨迹重复n次时实到轨迹的一致程度。
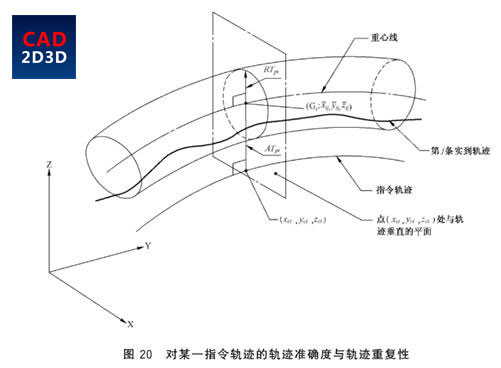
提到重复位置或重复路径之前,其实还有一个概念就是位姿准确度和路径准确度,所谓的准确度就是实际与理想之间的偏差,比如说位姿准确度就是指实际位姿和指令位姿之间的偏离,具体见下图:
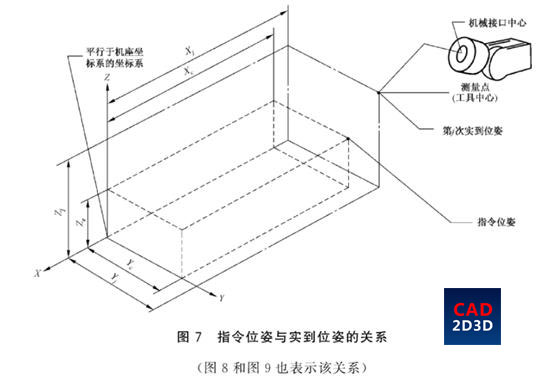
位姿准确度与机器人本体精度和控制系统算法有关系,而重复定位精度是这多次运行指令实际位姿落点的平均值。
机器人位姿包含位置和姿态2项内容,也就是机器人TCP点的6个坐标参数(x y z w r p),xyz是位置参数,wrp是角度参数。
重复定位精度的测定方法
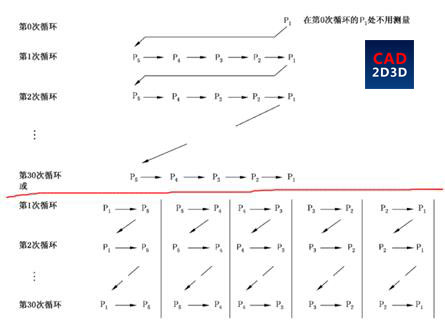
重复定位精度测定要求机器人沿着P1-P5-P4-P3-P2-P1的顺序连续循环30遍,或者沿着P1-P5、P5-P4、P4-P3、P3-P2、P2-P1各循环30次,最后判定P1点的重复定位精度。
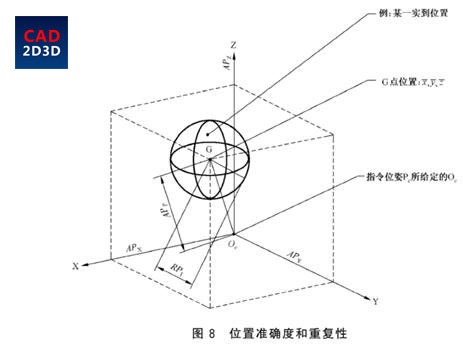
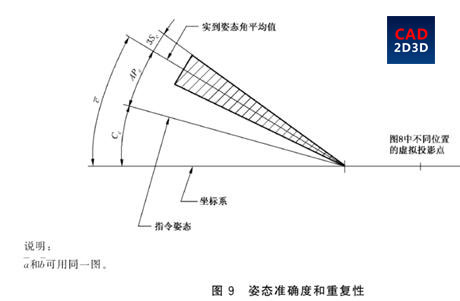
什么是路径轨迹重复定位精度
对同一指令轨迹重复n次时实到轨迹的一致程度,与路径轨迹重复定位精度相关的还有一个路径准轨迹准确度,是指实际轨迹和指令轨迹之间的偏差。
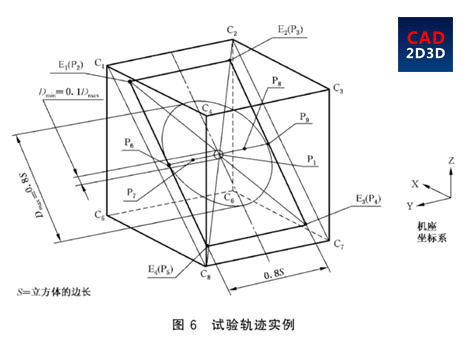
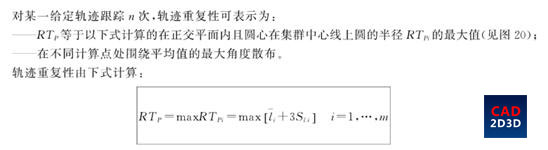
路径轨迹重复定位精度是指机器人执行多次指令后,实际轨迹落点的离散程度,也就是下图中的RTp。
测定要求和重复定位精度相同。
重复定位精度这个概念很常见,比如我们拿到的招标书中,肯定有机器人重复定位精度要求,但很多人只知道皮毛,不清楚标准是什么,也不知道他是怎么测量的,就连专业的FANUC机器人厂家,他们对重复定位精度的解释也是含糊不清,不能令人信服的,如果看完上文仍然不能理解,建议看一下中国标准。
 3D效果图制作CAD代画施工画图装修室内设计3dmax建筑景观制图代做
 cad转换pdf格式图片版本蓝图图纸文件dxf矢量图打印dwg代转文档人
 Solidworks代画CATIA三维建模UG机械设计cad制图夹具模具sw代做
转载请注明:
文章作者: 任鸟飞 原文链接:https://www.cad2d3d.com/post-1294.html
留言说明:
如对本文有疑问,可关注微信公众号 喜爱的CAD 直接留言即可。手机扫描下方二维码直接关注 喜爱的CAD。
也可以直接发邮件给我,我的邮箱18036678070@cad2d3d.com

可能感兴趣的文章
- AI 时代,我已分不清真伪,纯真质朴离我们越来越远
 国产CPU芯片底层指令集需要软银ARM公司授权,会不会被日本卡脖子?
- 美国米勒阀门与控制公司官网(Miller Valve & Controls),主营高性能控制阀
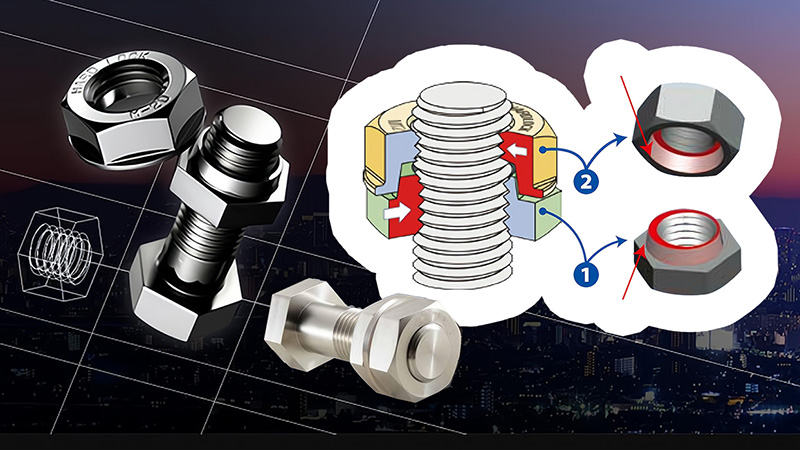 日本发明的永不松动螺母,利用古老的楔形增力原理实现防松
- 瑞士史陶比尔(Staubli)官网,专注工业连接器、工业机器人和纺织机械工业自动化
 最先进的机加工自动化解决方案,日本OKUMA技术超乎你的想象
 大开眼界,机器人456轴内部结构,56轴变向同步带传动
 气缸电磁阀等制造商 — 意大利康茂盛
- 机器人标准惯量和高惯量模式的区别联系—日本发那科FANUC 165F/210F
 汽车底盘悬挂转向机构stp通用格式3D源文件免费下载
 超仿生人形机器人来了,明星妆容和真人发声,还能情绪价值,未来还要找女朋友吗?
 机器人安装定位方法及示例,机器人基座不一定有定位销孔,难道定位对机器人安装不重要吗?
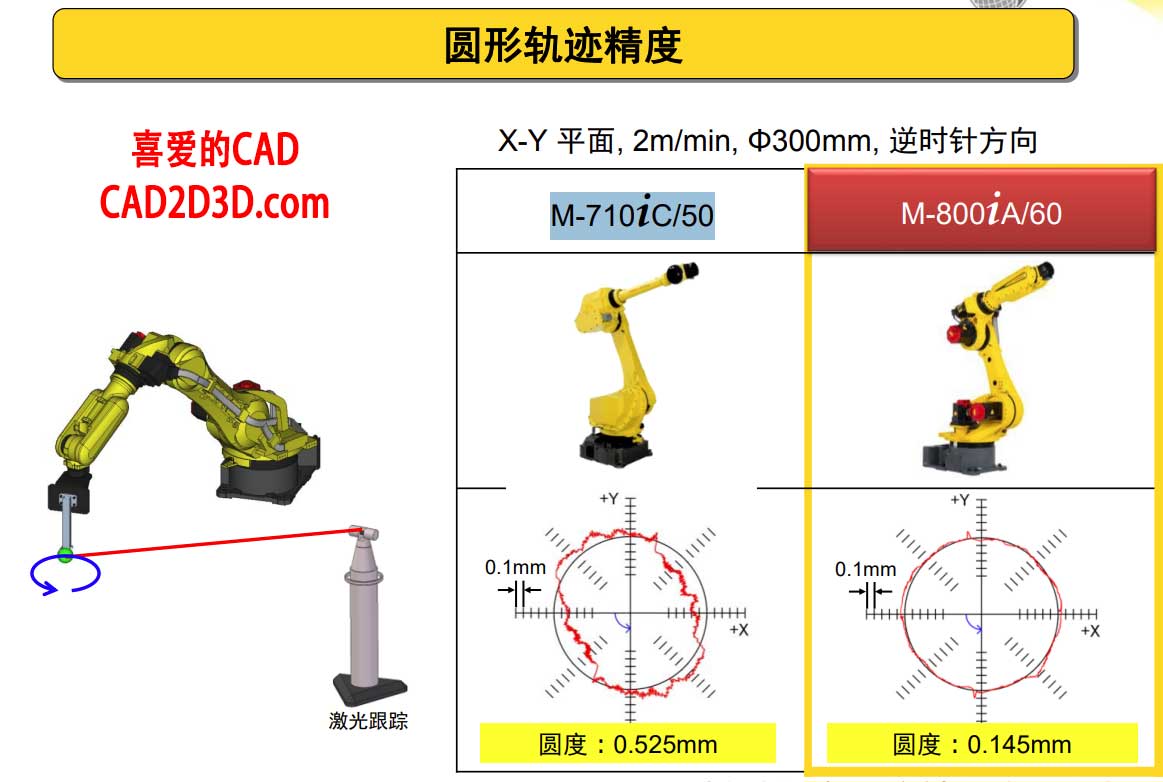 大跌眼镜!机器人居然走不了直线!FANUC M-710iC/50 机器人圆形轨迹精度 0.525mm
 高速轴制动器自动化打磨及装配项目机器人自动化单元设计方案
 机器人码垛自动化单元设计方案
 钣金折弯机器人上下料自动化单元系统设计方案
 汽车车轮制动鼓机加工机器人自动上下料技术解决方案
 国产机器人完胜!8颗螺钉就能解决的问题,日本居然用了24颗
 本站所有资源一键获取,含3D模型、设计软件和案例视频等
 支付宝现金红包,又疯狂“大面积”送钱了!人均 1-20 元 (无套路/每天能领)
 《工业机器人系统集成&自动化生产线方案设计大师》第2版免费送,机器人及自动化技术人员必备教材
 LNG装卸臂智能化对接装置的研究与设计
 气动控制阀手动操作机构内部构造,手动自动切换原理,含视频演示及免费三维模型
 《装车橇设计大师》教材发布,压力元件组合装置设计,石油化工行业技术人员必备
 LNG装车橇3D模型免费下载,SolidWorks源文件下载,STEP通用3D模型文件下载
 AutoCAD 2025 免费版+注册机 安装程序免费下载,附下载地址及安装教程
 SolidWorks 2024 SP2.0 免费版免费下载及安装教程
 API干式阀3D模型免费下载,SolidWorks源文件,Stp通用格式
 机械手 Z 轴行程放大机构3D模型 SolidWorks 源文件免费下载
 谐波减速机 3D 模型 SolidWorks 源文件免费下载,含 stp 通用格式,结构看似简单,实则脑洞大开
 发那科机器人 FANUC 离线编程 动画仿真模拟软件 ROBOGUIDE V9 免费下载
 公差分析(WC、RSS、6Sigma)和公差分配(权重因子、最小成本)方法及计算表格下载