在调试机器人时,如果机器人处于下图状态(处于J4轴和J6轴同轴),会发生报警:MOTN-023或者MOTN-063,在此情况下,机器人只能在关节坐标系下移动。以下姿态即为奇异点位置。
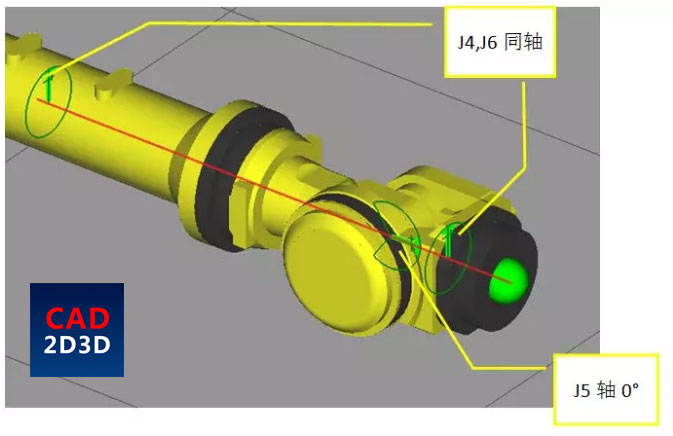
图1 机器人奇异点位置
当机器人J5轴处于0°位置,机器人会出现MOTN-023报警:
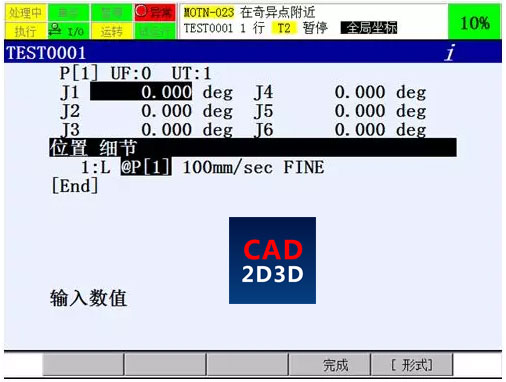
图2 MOTN-023报警
当机器人在执行动作类型为L,C,A的动作指令时,如需经过奇异点,机器人会出现MOTN-063报警
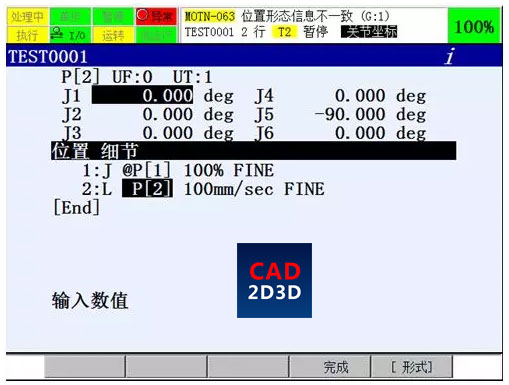
图3 MOTN-063报警
针对奇异点的处理方法
情况一:在机器人示教时遇到奇异点
处理步骤:
a)将机器人的示教坐标系切换到关节
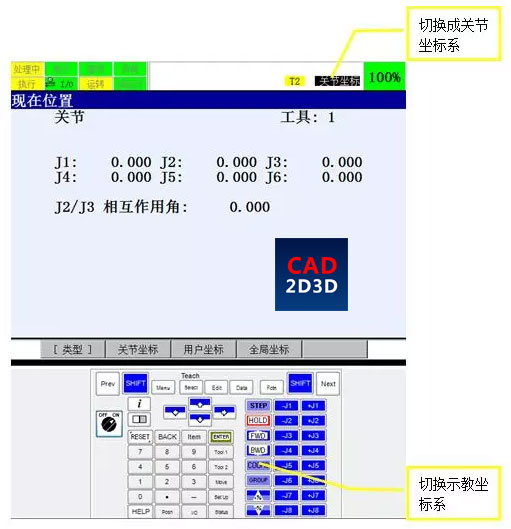
图4 示教坐标系的切换
b)点动机器人,让J5轴调离0°的位置,建议小于-3°或者大于3°
c)按RESET键复位报警
情况二:在程序运行时遇到奇异点
方法一:适合在无精细点位要求使用。
当运行程序时遇到奇异点,可以将该行动作指令的动作类型改为J,或者修改机器人的位置姿态,以避开路径当中存在的奇异点。
方法二:适合在有精细点位要求使用。
在动作指令后添加附加动作指令:手腕关节动作指令WJNT(全名Wrist Joint)。
手腕关节动作指令(Wrist Joint),不在轨迹控制中对手腕的姿势进行控制(标准设定下,程序运行时,手腕的姿势始终被控制)。在直线动作、C圆弧动作、A圆弧动作时能够使用该指令。
当遇到奇异点时,程序中使用该指令,手腕的姿势在动作中发生变化,避开奇异点造成的手腕轴反转动作,使得工具中心点继续沿着轨迹动作。
处理步骤:
a)将光标移*出现奇异点程序行行末,点击F4选择
b)选择Wrist Joint
c)按RESET键复位报警
d)运行程序,观察运行轨迹
 气管接头快速接头PU快接PE PY PG变径PEG黑色气动接头8mm气动元件
 气管快速接头快插气动元件省力接头PUPE异径接头变径三通直通弯头
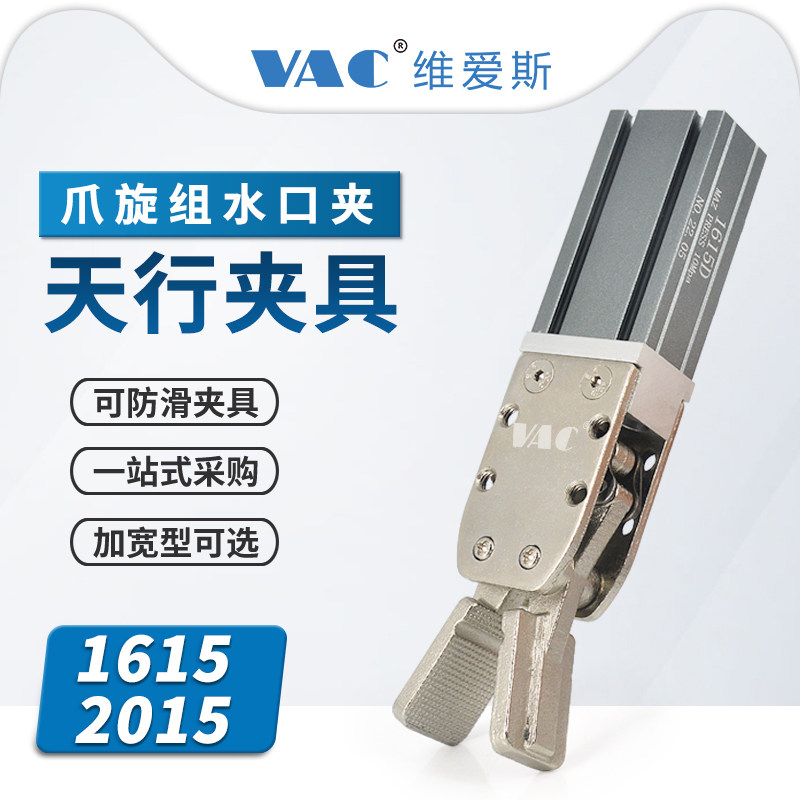 天行机械手治具配件水口夹具1615S/D大小夹子2015S/D气动元件包邮
作者:尚延伟
转载请注明:
文章作者:尚延伟,原文链接:https://www.cad2d3d.com/post-1316.html
留言说明:
如对本文有疑问,可关注微信公众号 喜爱的CAD 直接留言即可。手机扫描下方二维码直接关注 喜爱的CAD。
也可以直接发邮件给我,我的邮箱18036678070@cad2d3d.com

可能感兴趣的文章
 快速排气阀构造、原理和应用案例,气动执行器如何实现快速开关?
- GB 50093 自动化仪表工程施工及质量验收规范 温度、压力取源部件安装规定、条文解释说明及案例解析
- 直接封神!公司OA服务器空间高达 10 亿兆,这硬盘值多少钱啊?
- API干式阀、API插头、API插座标准规范,API RP 1004 MC-306和DOT-406罐车底部装车和气相回收管道、电信号接口标准
 农村大爷暴力改装之后的气井,原始与现代科技的碰撞,高手在民间
 汽车等速万向轴构造和原理,车轮跳动时自动适应间距和角度的变化
 链条玩出新花样,连续式链条提升机,利用两根链条实现同步提升
- 不锈钢 304L(国内022Cr19Ni10)材料成分 力学性能 许用应力
- 不脱出螺钉国标标准规格大全、内部结构组成及防松脱原理详解(机械设计必备知识)
- 砂型涂涂料(沾浆)如何保持涂料桶内液面高度恒定?
 滑块分拣输送机(多个输出方向)结构原理(视频)
 剪刀式折叠升降机STP通用格式3D源文件免费下载
更多最新发布: 机器人技术
-
 超仿生人形机器人来了,明星妆容和真人发声,还能情绪价值,未来还要找女朋友吗?
-
 机器人安装定位方法及示例,机器人基座不一定有定位销孔,难道定位对机器人安装不重要吗?
-
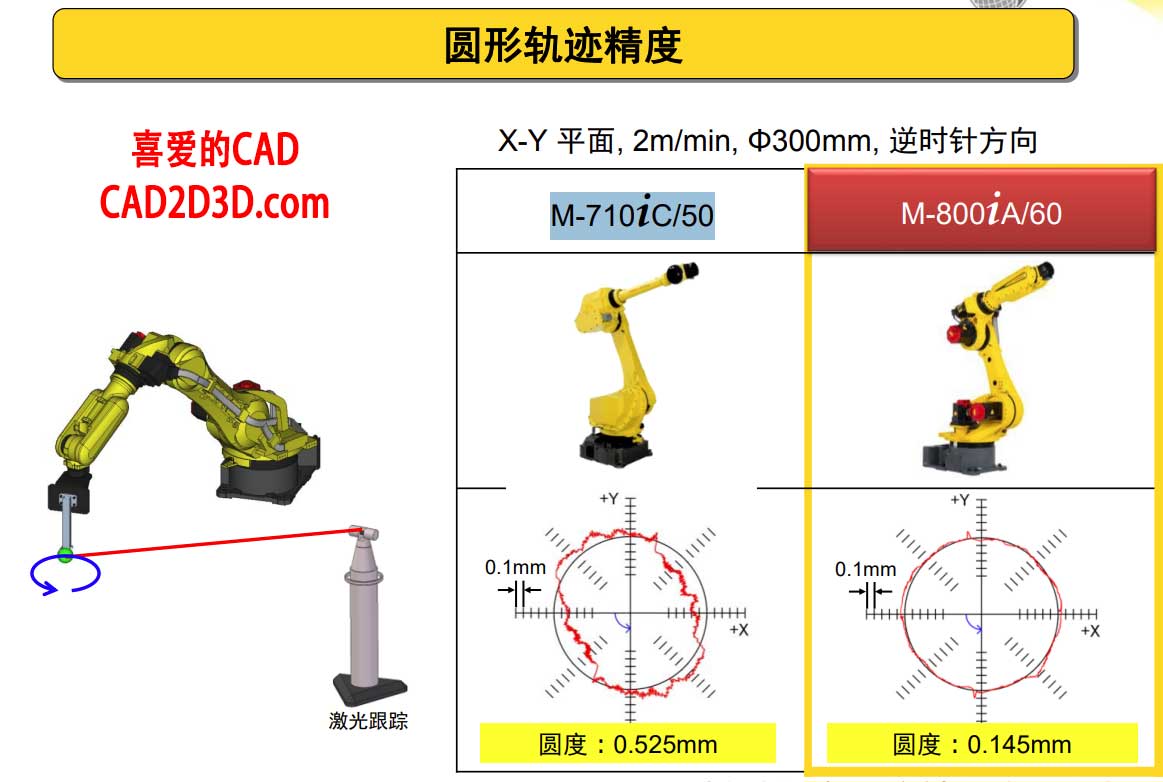 大跌眼镜!机器人居然走不了直线!FANUC M-710iC/50 机器人圆形轨迹精度 0.525mm
-
 高速轴制动器自动化打磨及装配项目机器人自动化单元设计方案
-
 机器人码垛自动化单元设计方案
-
 钣金折弯机器人上下料自动化单元系统设计方案
-
 汽车车轮制动鼓机加工机器人自动上下料技术解决方案
-
 国产机器人完胜!8颗螺钉就能解决的问题,日本居然用了24颗
-
 为什么只有我们的机器人使用开口弹垫?不敢多想,想多了越发迷茫
-
 看到我们的机器人原点标识线,只剩苦笑,差距还很大,路还很长
-
 机器人能从屁股后面取放件吗?看到老外的设计我彻底傻眼了
-
 震惊了!日本工厂的机器人安全围栏,网眼密连个蟑螂都钻不进去
 本站所有资源一键获取,含3D模型、设计软件和案例视频等
 支付宝现金红包,又疯狂“大面积”送钱了!人均 1-20 元 (无套路/每天能领)
 《工业机器人系统集成&自动化生产线方案设计大师》第2版免费送,机器人及自动化技术人员必备教材
 气动控制阀手动操作机构内部构造,手动自动切换原理,含视频演示及免费三维模型
 《装车橇设计大师》教材发布,压力元件组合装置设计,石油化工行业技术人员必备
 LNG装车橇3D模型免费下载,SolidWorks源文件下载,STEP通用3D模型文件下载
 AutoCAD 2025 免费版+注册机 安装程序免费下载,附下载地址及安装教程
 SolidWorks 2024 SP2.0 免费版免费下载及安装教程
 API干式阀3D模型免费下载,SolidWorks源文件,Stp通用格式
 机械手 Z 轴行程放大机构3D模型 SolidWorks 源文件免费下载
 谐波减速机 3D 模型 SolidWorks 源文件免费下载,含 stp 通用格式,结构看似简单,实则脑洞大开
 发那科机器人 FANUC 离线编程 动画仿真模拟软件 ROBOGUIDE V9 免费下载
 公差分析(WC、RSS、6Sigma)和公差分配(权重因子、最小成本)方法及计算表格下载