视觉如果只是识别工件类别时,可以采用景深大的相机,可以满足工件高度差1米内的识别判断。
如果识别工件位置,不能采用上述方法,景深大会造成工件成像变形,影响位置判断。识别工件位置,工件最好处于相机焦距位置,工件高度差要小于5mm。
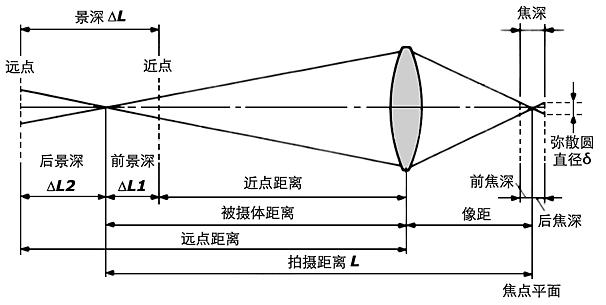
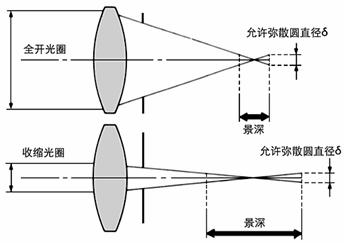
景深(DOF),是指在摄影机镜头或其他成像器前沿能够取得清晰图像的成像所测定的被摄物体前后距离范围。光圈、镜头、及焦平面到拍摄物的距离是影响景深的重要因素。在聚焦完成后,焦点前后的范围内所呈现的清晰图像的距离,这一前一后的范围,便叫做景深。
简单的说,在被摄主体(对焦点)前后的影像,仍然有一段属于清晰范围内,可被准确地识别,这段清晰的可视范围就是景深。
景深越浅(背景模糊),景深越深(背景清晰)。
影响景深的3个因素:
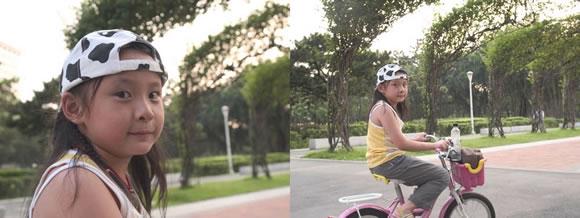
(1)当焦距和光圈一定时,被拍摄物体距离镜头较远时,景深相对较大;被拍摄物体距离镜头较近时,景深相对较小。
如下图中所示,左边图小女孩与镜头较近,身后的背景看起来比较模糊;右侧图中小女孩与镜头相对较远,看起来身后背景较为清晰。
(2)镜头焦距的影响,当拍摄距离和光圈大小不变时,焦距越大景深越小。通常情况下,当我们使用广角镜头(短焦距)来拍摄一个物体时,我们会感觉前后景深较大,物体间的距离拉得很开;而如果在同一位置拍摄同一物体使用了远摄镜头(长焦距),我们会感觉画面中清晰的范围很小,画面有纵深方向被压缩的感觉,景深感觉相对较小。
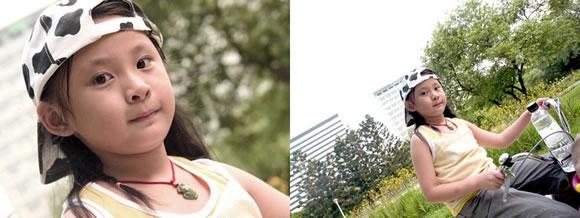
(3)光圈大小与景深的关系,对于固定焦距和固定拍摄距离的画面,当光圈开得越大,画面景深越小。
 2026plc编程从入门到精通自学教程零基础书籍三菱FX西门子plc实物接线大全电气工程师手册自学一
 三菱PLC编程软件GX Works2 3中文版和仿真软件安装教程永久使用
 全六册零基础电工+电子元器件+plc编程+电子电路+电气控制+电工自学考证一本通从入门到精通基础教材
转载请注明:
文章作者: 尚延伟 原文链接:https://www.cad2d3d.com/post-1313.html
留言说明:
如对本文有疑问,可关注微信公众号 喜爱的CAD 直接留言即可。手机扫描下方二维码直接关注 喜爱的CAD。
也可以直接发邮件给我,我的邮箱18036678070@cad2d3d.com

可能感兴趣的文章
 泵机械密封内部构造及运行原理
 尺子种类及对应图示,各种尺子中英文名称对照
 工业机器人系统集成及自动化生产线相关产品规格书、产品手册、操作说明书等
 装车橇设计大师:装车橇的详细设计(标准规范、设计原则、详细设计和三维模型下载地址)
 明明可以靠脸吃饭,但她却选择了走技术路线,美人就不能搞核物理吗?
 干货!日本制作的轮毂电机视频,电动汽车四轮独立驱动并不完美
更多最新发布: 工业相机视觉系统
-
视觉应用案例!采用HALCON组件模型匹配算法识别槽车法兰位置
-
FANUC iRVision 视觉学习——相机校准、视觉数据、用户坐标系和工具坐标系
-
 发那科机器人(FANUC)视觉(iRVision)操作说明书pdf免费下载,详细介绍如何利用视觉实现机器人自动抓取工件
-
3D视觉专用名词概念解释,深度图、点云图、IR图、RGB图像
-
发那科FANUC机器人视觉软件 iRVision 使用方法和步骤详述,相机设置、标定方法、视觉处理工具等各项参数含义解释
-
 工业相机视觉系统学习—彩色相机的效果和预处理
-
三维视觉系统(3D视觉)的重复精度(±3σ)是什么意思,重复定位精度是如何计算出来的?
-
高温热态尺寸在线测量,3D视觉识别建模,锻造工件尺寸自动测量
 本站所有资源一键获取,含3D模型、设计软件和案例视频等
 支付宝现金红包,又疯狂“大面积”送钱了!人均 1-20 元 (无套路/每天能领)
 《工业机器人系统集成&自动化生产线方案设计大师》第2版免费送,机器人及自动化技术人员必备教材
 LNG装卸臂智能化对接装置的研究与设计
 气动控制阀手动操作机构内部构造,手动自动切换原理,含视频演示及免费三维模型
 《装车橇设计大师》教材发布,压力元件组合装置设计,石油化工行业技术人员必备
 LNG装车橇3D模型免费下载,SolidWorks源文件下载,STEP通用3D模型文件下载
 AutoCAD 2025 免费版+注册机 安装程序免费下载,附下载地址及安装教程
 SolidWorks 2024 SP2.0 免费版免费下载及安装教程
 API干式阀3D模型免费下载,SolidWorks源文件,Stp通用格式
 机械手 Z 轴行程放大机构3D模型 SolidWorks 源文件免费下载
 谐波减速机 3D 模型 SolidWorks 源文件免费下载,含 stp 通用格式,结构看似简单,实则脑洞大开
 发那科机器人 FANUC 离线编程 动画仿真模拟软件 ROBOGUIDE V9 免费下载
 公差分析(WC、RSS、6Sigma)和公差分配(权重因子、最小成本)方法及计算表格下载