没有绝对的准确,取放件时干涉必然存在,如何解决?
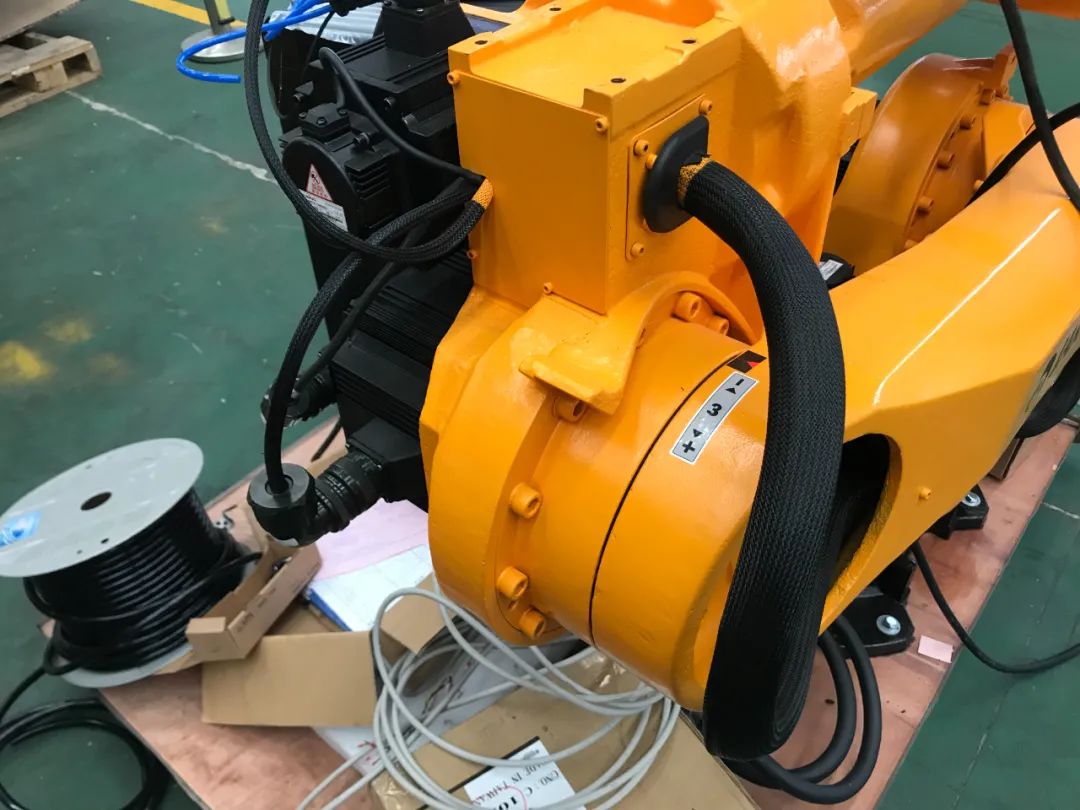
工业机器人手爪在取放工件时,由于工件位置偏差,必然导致机器人承受额外附加外力,如果工件偏移量较大,手爪强行取件的话,相当于机器人发生碰撞。
为了解决上述问题,工业机器人开发了软浮动功能,也就是机器人受外力时,可以顺应外力,偏离程序指定点。
软浮动功能主要是解决如何取放件。
机器人默认情况下朝着示教的目标移动,在将工件安装在机床上进行作业的情况下,由于工件的精度偏差,与机床之间的相对位置会出现偏移,由此而可能导致工件与机床相互干涉,在将精度上有偏差的工件安装到机床上时,软浮动功能将十分有效。
此外,在与液压引起的挤出同步地取出工件而同步速度不稳定的情形,以及粗削工件等希望准确地进行机器人无法抓取的工件搬运的情况下,软浮动功能也同样十分有效。
但实际项目执行过程中,现场调试工程师很少使用软浮动,都是靠手爪变形来适应工件位置偏差,俗话说的好,黑猫白猫抓到老鼠就是好猫,不管你用什么样的方法,你能解决实际问题就行了。
 工程机械制图绘图工具套装大学生工科画图作图专业绘图包建筑工图土木造价尺子圆规分规化工cad实用做图仪
 cad转换pdf格式图片版本蓝图图纸文件dxf矢量图打印dwg代转文档人
 3D效果图制作CAD代画施工画图装修室内设计3dmax建筑景观制图代做
转载请注明:
文章作者: 尚延伟 原文链接:https://www.cad2d3d.com/post-1343.html
留言说明:
如对本文有疑问,可关注微信公众号 喜爱的CAD 直接留言即可。手机扫描下方二维码直接关注 喜爱的CAD。
也可以直接发邮件给我,我的邮箱18036678070@cad2d3d.com

可能感兴趣的文章
 快速动作型气动执行器内部构造图和运行原理,带快速排气阀,0.5s快速开关阀门
 研发团队平均年纪至少35岁了吧!相对于毛头小子,我更信赖中年大叔
 紧箍件种类及对应的实物图,紧固件名称中英文对照
 乍一看还以为是印度黑帮,没想到都是35岁程序员,这个年龄不是应该送外卖了吗?
 50年后会有很多人会质疑北极星计划,就像我们现在质疑阿波罗登月计划一样,我们都是井底之蛙
- 日本机器人厂家真是下血本啊!光一颗螺钉的价格就是我们的34倍,选择高质量还是选择低成本?
- 肯纳金属 Kennametal 官网,专注材料科学、工具和耐磨损
- 方案大师:2.4.3 机器人、机械手、地轨、手爪等结构和原理详述
- 机器人力传感器型号规格参数
- 大型重载工件翻转机,5吨以上负载
 超仿生人形机器人来了,明星妆容和真人发声,还能情绪价值,未来还要找女朋友吗?
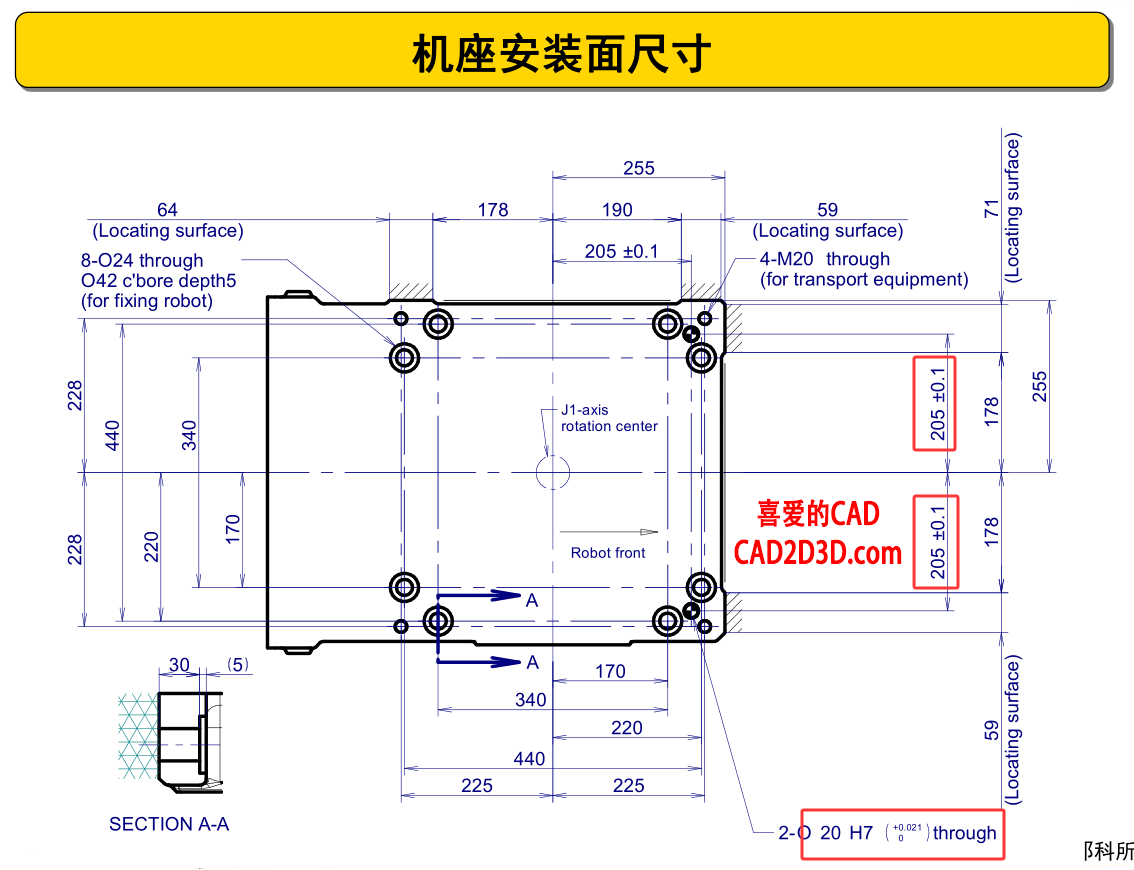 机器人安装定位方法及示例,机器人基座不一定有定位销孔,难道定位对机器人安装不重要吗?
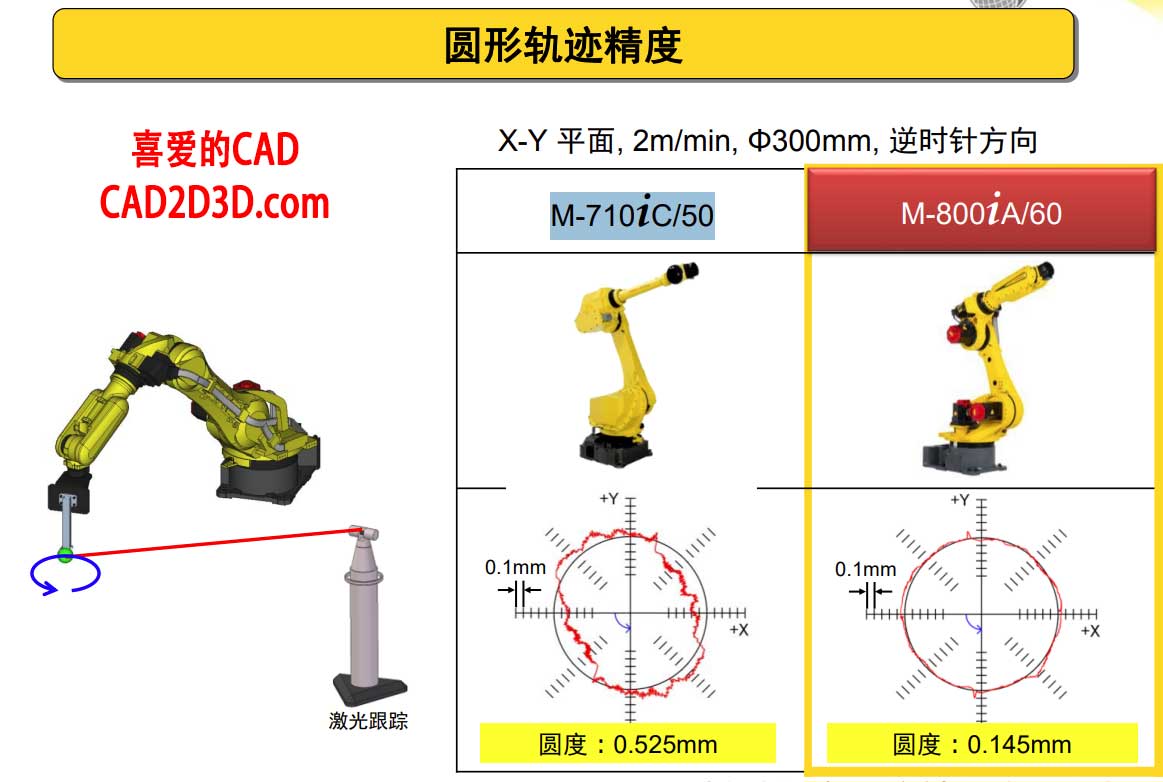 大跌眼镜!机器人居然走不了直线!FANUC M-710iC/50 机器人圆形轨迹精度 0.525mm
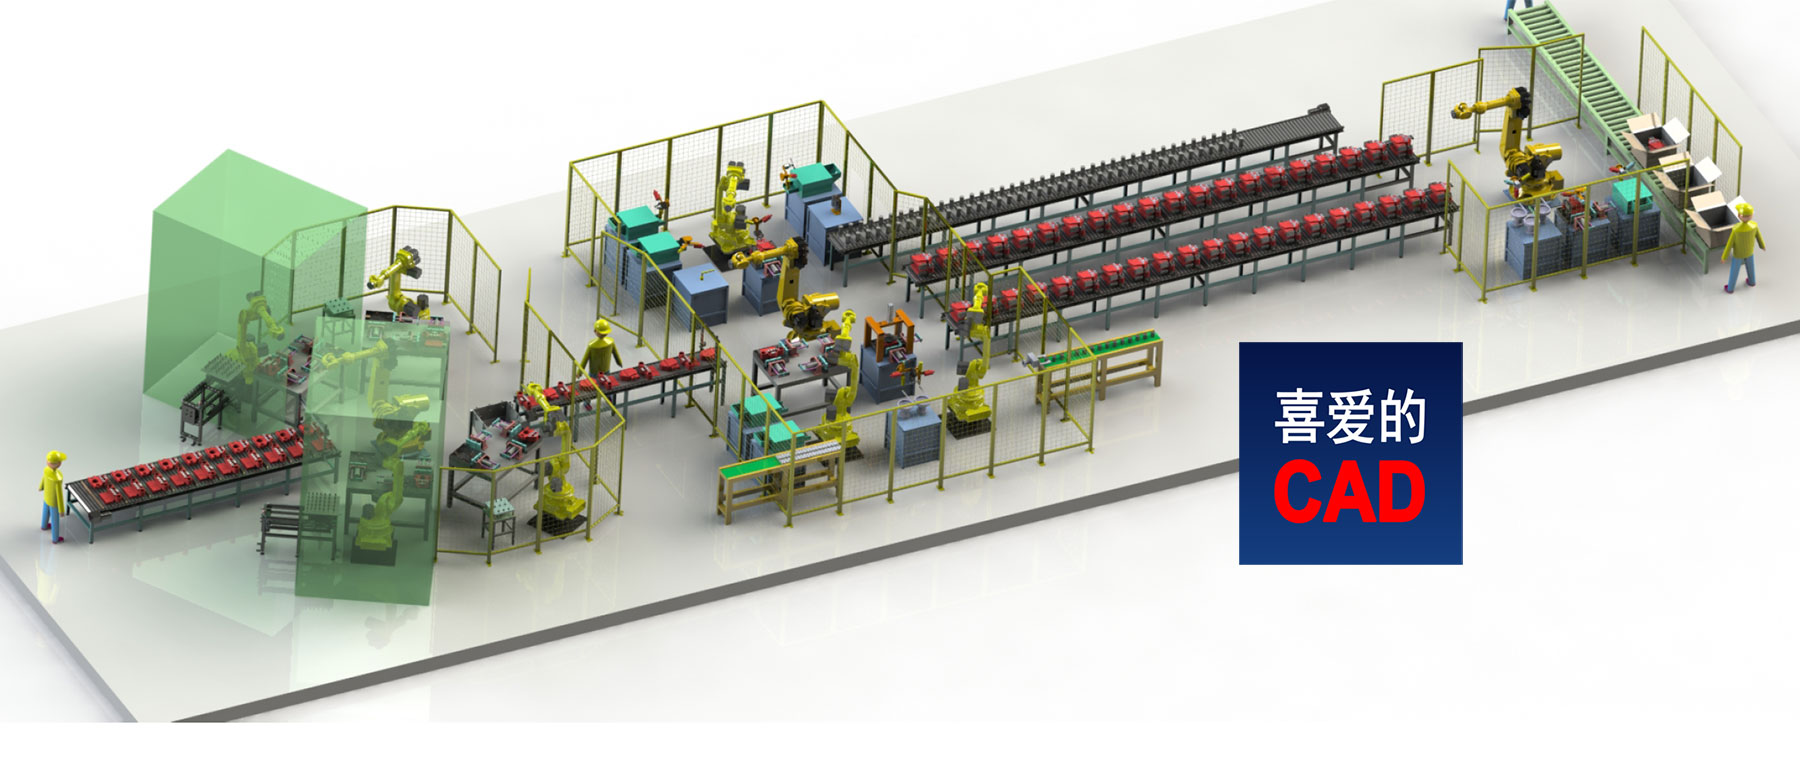 高速轴制动器自动化打磨及装配项目机器人自动化单元设计方案
 机器人码垛自动化单元设计方案
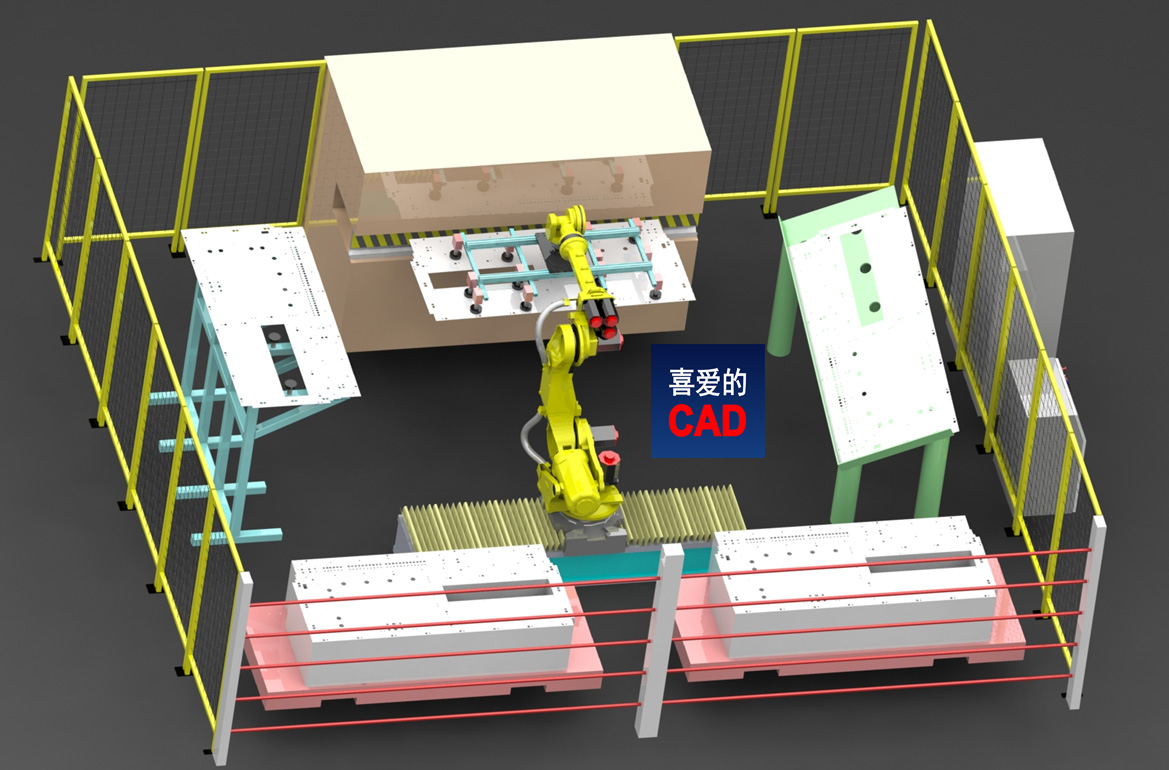 钣金折弯机器人上下料自动化单元系统设计方案
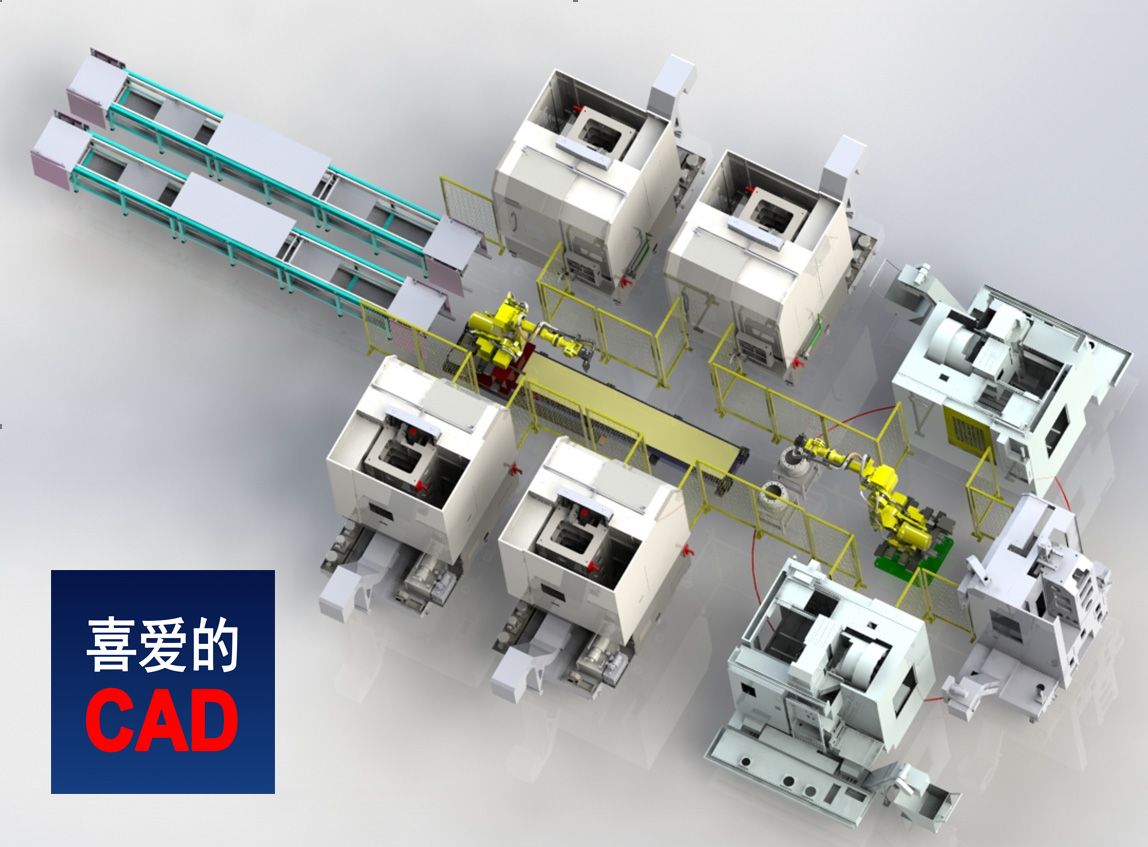 汽车车轮制动鼓机加工机器人自动上下料技术解决方案
 国产机器人完胜!8颗螺钉就能解决的问题,日本居然用了24颗
 本站所有资源一键获取,含3D模型、设计软件和案例视频等
 支付宝现金红包,又疯狂“大面积”送钱了!人均 1-20 元 (无套路/每天能领)
 《工业机器人系统集成&自动化生产线方案设计大师》第2版免费送,机器人及自动化技术人员必备教材
 LNG装卸臂智能化对接装置的研究与设计
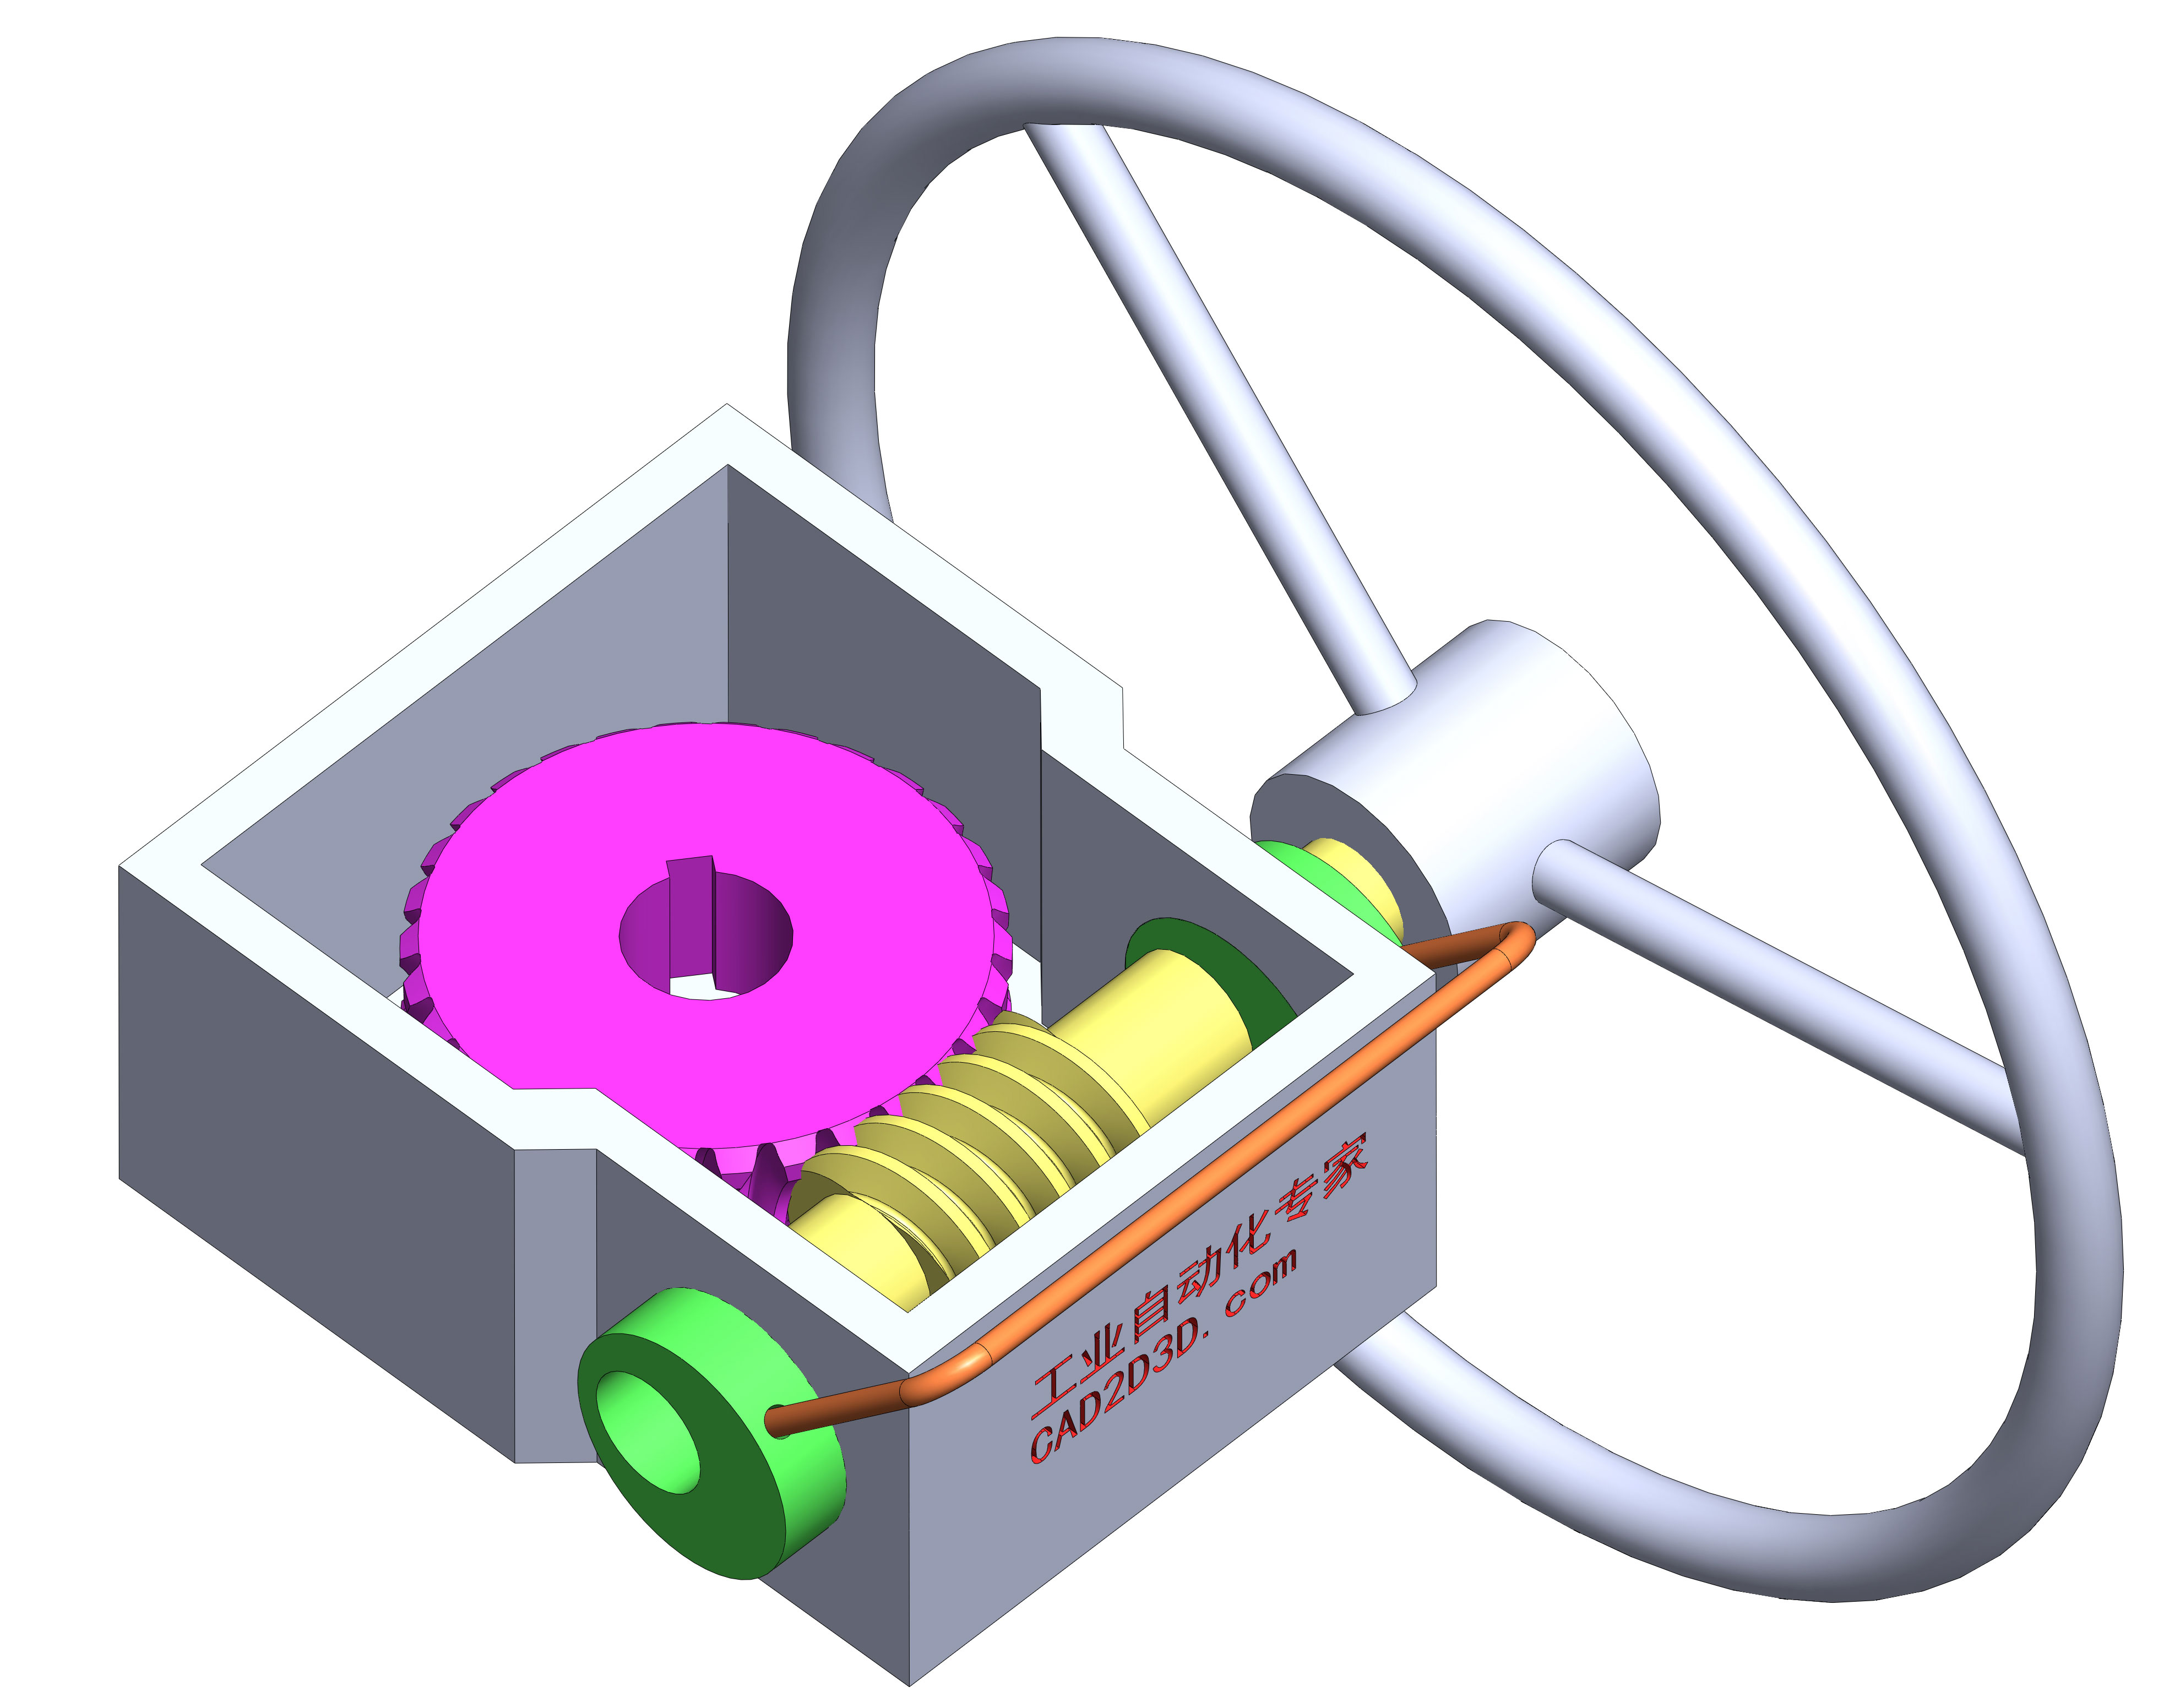 气动控制阀手动操作机构内部构造,手动自动切换原理,含视频演示及免费三维模型
 《装车橇设计大师》教材发布,压力元件组合装置设计,石油化工行业技术人员必备
 LNG装车橇3D模型免费下载,SolidWorks源文件下载,STEP通用3D模型文件下载
 AutoCAD 2025 免费版+注册机 安装程序免费下载,附下载地址及安装教程
 SolidWorks 2024 SP2.0 免费版免费下载及安装教程
 API干式阀3D模型免费下载,SolidWorks源文件,Stp通用格式
 机械手 Z 轴行程放大机构3D模型 SolidWorks 源文件免费下载
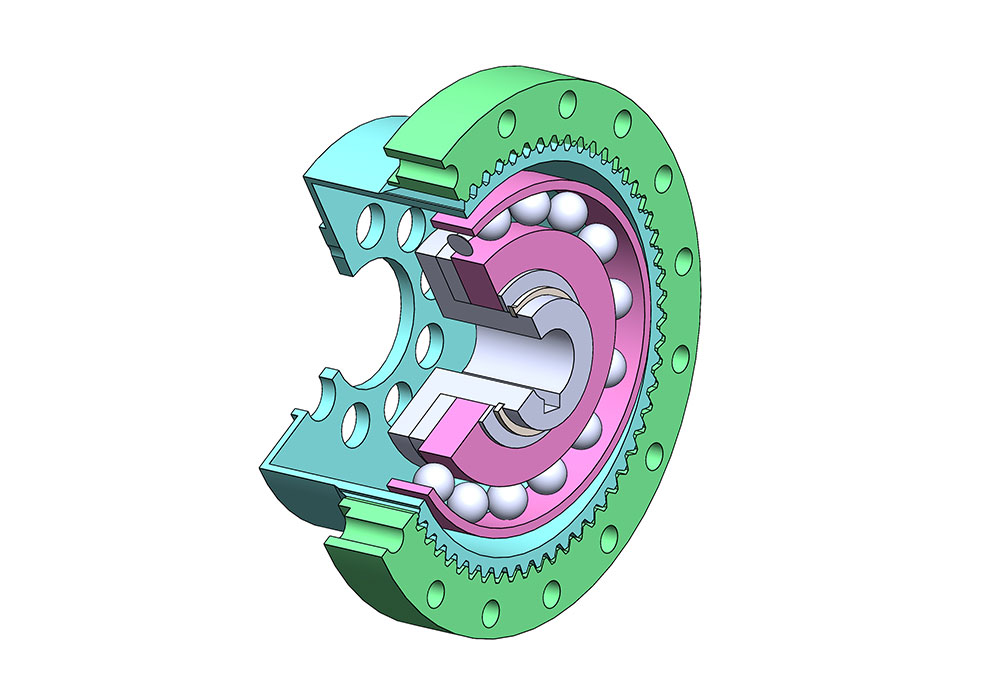 谐波减速机 3D 模型 SolidWorks 源文件免费下载,含 stp 通用格式,结构看似简单,实则脑洞大开
 发那科机器人 FANUC 离线编程 动画仿真模拟软件 ROBOGUIDE V9 免费下载
 公差分析(WC、RSS、6Sigma)和公差分配(权重因子、最小成本)方法及计算表格下载