1.3 工业机器人的规格参数
工业机器人的规格参数有控制轴数、运动半径、安装方式、动作范围(速度)、手腕部可搬运重量、手腕部允许负载转矩、手腕部允许转动惯量、重复定位精度、机器人质量、安装条件等。
对于6轴机器人来说,运动半径指的是J5轴旋转中心范围,另外需要注意J1轴运动范围,有的机器人J1轴可以旋转±185°,这样就可以实现360°全覆盖,但有些机器人J1轴只能旋转±175°,机器人正后方有10°的范围内机器人是无法覆盖的,在机器人单元布局时需要留意J1轴运动范围,尽量不要将设备布置在机器人正后方。
安装方式虽然允许倾斜角安装,但是对倾斜安装之后对机器人运动范围是有影响的。
比如FANUC M-710iC/50机器人,机器人安装角度0~180°,但在不同的角度范围内,机器人运动范围也是不一样的,比如在设置角度范围(3)内,机器人J1轴处于44~136°或-136~-44°范围内时,机器人J5轴旋转中心运动范围就受限制了,这是因为机器人本体重量已经开始对J1轴产生额外扭矩,特别是J1轴在±90°时产生的力臂最长,受限范围也越大。
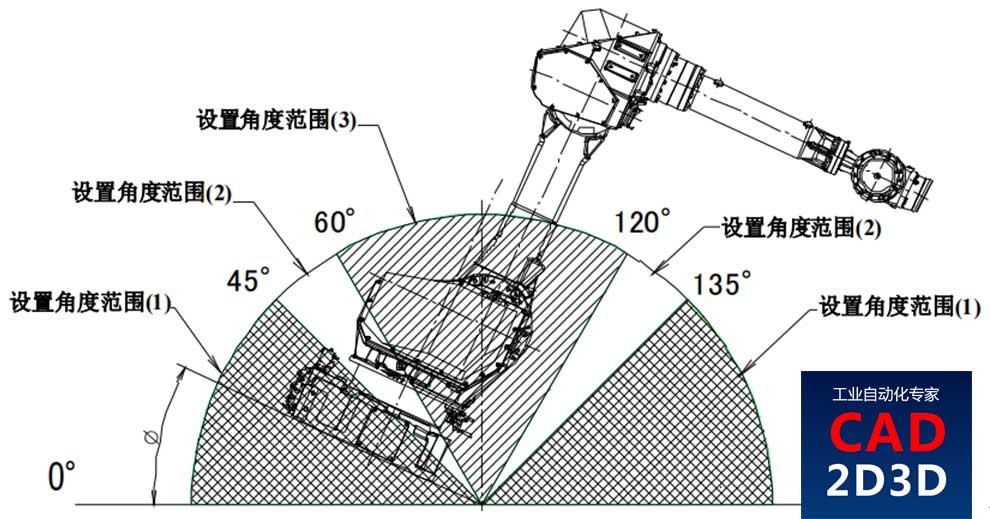
图4机器人设置角度范围
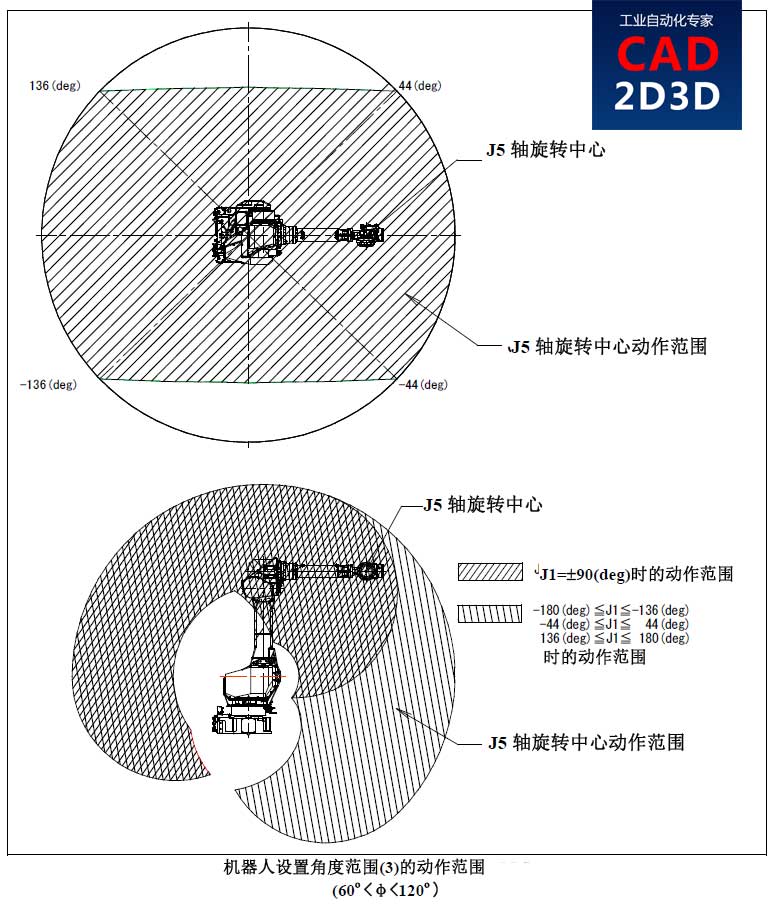
图5机器人设置角度范围(2)的动作范围
手腕部负载重量是个最大值,只能在工件距离机器人末端法兰盘一定距离的范围才能实现,随着工件中心离机器人末端法兰盘方向的增加,允许负载的重量逐步减少。
手腕部允许负载转矩,只需要校核4、5、6三轴负载是否超标即可。
重复定位精度和重复路径精度是根据ISO9283《工业机器人 性能规格及试验方法》测定的。
机器人重复位置精度(RP)的定义:对同一指令位姿从同一方向重复响应n次后实到位姿的一致程度。
除了重复定位精度,还有一个重复路径精度。机器人重复路径精度(RT)的定义:对同一指令轨迹重复n次时实到轨迹的一致程度。
有些机器人厂家不标这个重复路径精度,重复路径精度比重复定位精度要差很多,偏差在±0.2~0.5mm,因此关节型机器人走直线是走不准的,比如很难用关节型机器人直接将圆柱销插入孔内(销孔配合 H7/h6)(注:机器人开软浮动可实现销孔装配)。
机器人的安装条件主要指的温湿度和震动加速度,另外有的机器人还会有海拔要求,比如说有的机器人要求海拔1000米以下使用。
深度阅读:
- 机器人重复定位精度的含义:https://www.cad2d3d.com/post-1294.html
- 机器人标准规范下载:https://www.cad2d3d.com/post-944.html
- 重复路径精度和重复定位精度的区别:https://www.cad2d3d.com/post-824.html
- 机器人安装条件说明:https://www.cad2d3d.com/post-931.html
下面是FANUC M-710iC系列的机器人参数表:
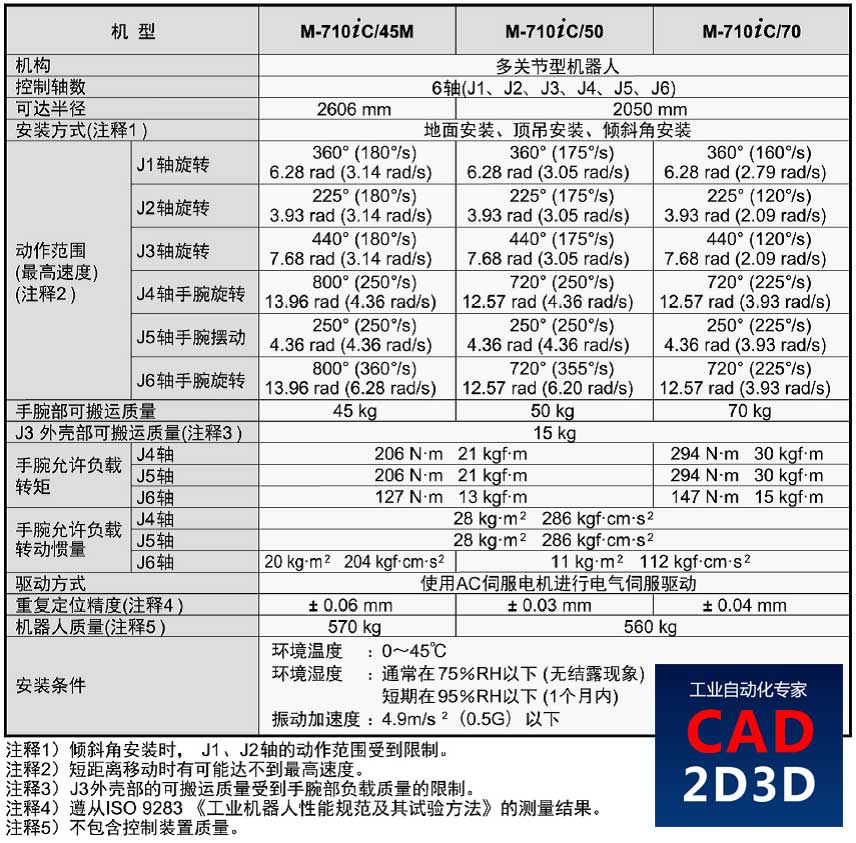
表1机器人规格参数表
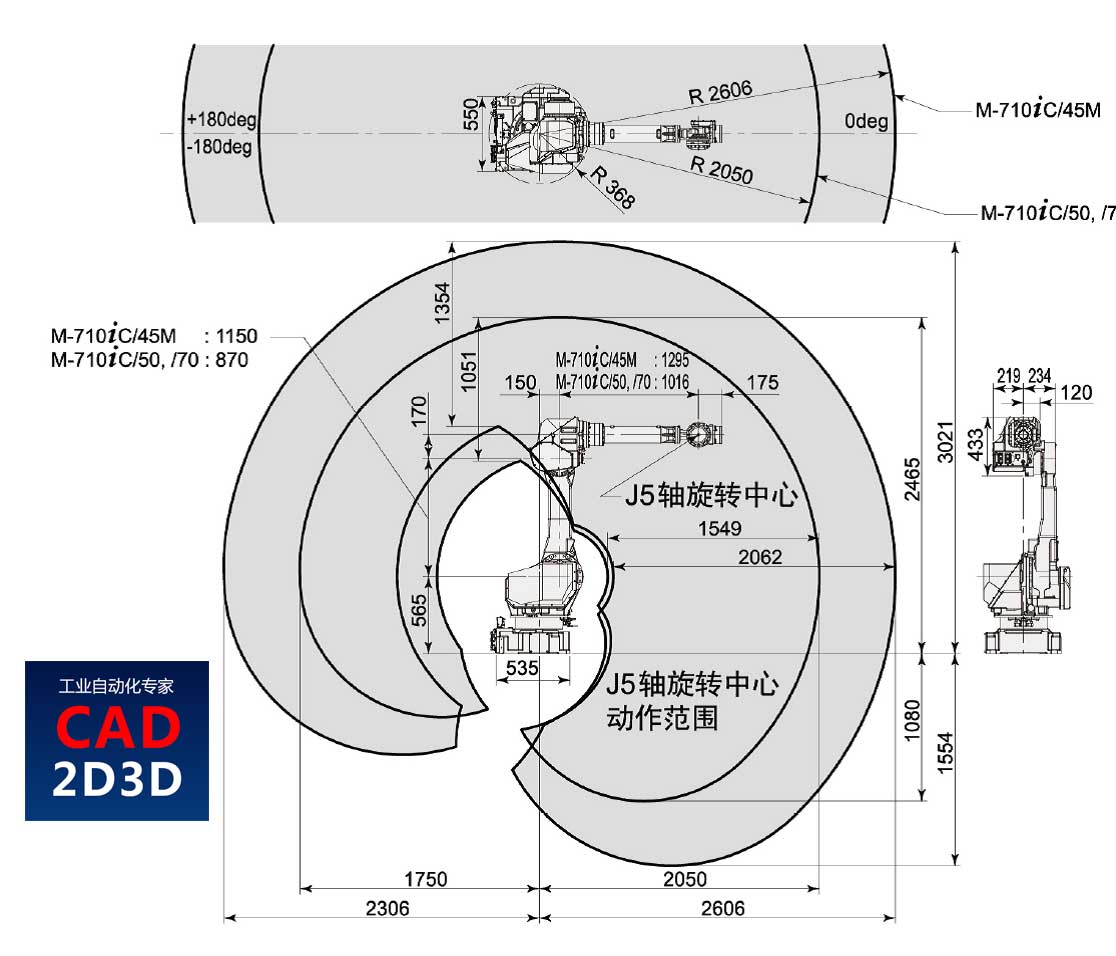
图6机器人运动范围
 机器人IRB2600手腕3HAB5575工业机器人机械臂手腕备件维修保养
 3HAC084105-001工业机器人IRB460二轴三轴减速机齿轮箱维修保养
 机器人IRB7600六轴减速机齿轮箱3HAC10122-22工业机器人备件测试
转载请注明:
文章作者: 尚延伟 原文链接:https://www.cad2d3d.com/post-1527.html
留言说明:
如对本文有疑问,可关注微信公众号 喜爱的CAD 直接留言即可。手机扫描下方二维码直接关注 喜爱的CAD。
也可以直接发邮件给我,我的邮箱18036678070@cad2d3d.com

 什么是协作机器人?
 T型螺钉巧妙利用矩形框圆角方角对角线长度不同实现防旋转功能的设计思路
 齿轮锻造自动化生产线方案设计,如何利用机器人实现锻造自动化
 本站所有资源一键获取,含3D模型、设计软件和案例视频等
 支付宝现金红包,又疯狂“大面积”送钱了!人均 1-20 元 (无套路/每天能领)
 《工业机器人系统集成&自动化生产线方案设计大师》第2版免费送,机器人及自动化技术人员必备教材
 LNG装卸臂智能化对接装置的研究与设计
 气动控制阀手动操作机构内部构造,手动自动切换原理,含视频演示及免费三维模型
 《装车橇设计大师》教材发布,压力元件组合装置设计,石油化工行业技术人员必备
 LNG装车橇3D模型免费下载,SolidWorks源文件下载,STEP通用3D模型文件下载
 AutoCAD 2025 免费版+注册机 安装程序免费下载,附下载地址及安装教程
 SolidWorks 2024 SP2.0 免费版免费下载及安装教程
 API干式阀3D模型免费下载,SolidWorks源文件,Stp通用格式
 机械手 Z 轴行程放大机构3D模型 SolidWorks 源文件免费下载
 谐波减速机 3D 模型 SolidWorks 源文件免费下载,含 stp 通用格式,结构看似简单,实则脑洞大开
 发那科机器人 FANUC 离线编程 动画仿真模拟软件 ROBOGUIDE V9 免费下载
 公差分析(WC、RSS、6Sigma)和公差分配(权重因子、最小成本)方法及计算表格下载