德国的机器人手爪,都设计成摆动式的,从他们的设计图中可以看出,摆动式的手爪可以更好的与工件表面接触,国产手爪和国外就差这一点点,但是这一点点就是质变。
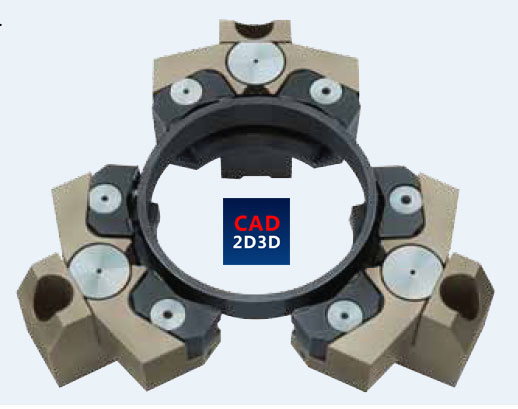
由于存在平面度、圆度等偏差,工件表面不可能是理想形状,因此按理想状态下设计的手爪,抓工件都抓的不牢靠,虽然现场反复调试,最终也能实现抓取,但并不能根除问题。
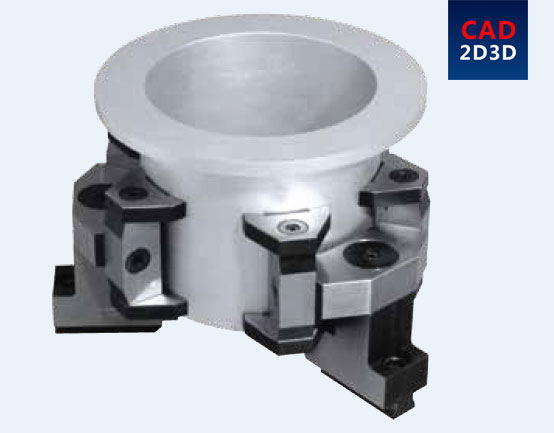
工业机器人系统集成项目中,最重要的就是机器人手爪设计了,手爪不出大问题,机器人单元基本上不会出问题,比如机器人锻造项目,由于工件存在拔模斜度,机器人手爪必须根据拔模斜度做针对性设计,否则锻件就抓不起来,手爪能不能成功,最后都在这些细节设计方面。
 调速电机220v可调变速减速机电机一体单相微型带刹车马达15/300W
 精密变速箱行星减速机57/60/80/86/110/130步进/伺服电机减速机
 KM/TKM/BKM准双曲面齿轮减速机28/38/48/58替代RV涡轮蜗杆减速机
转载请注明:
文章作者: 尚延伟 原文链接:https://www.cad2d3d.com/post-1321.html
留言说明:
如对本文有疑问,可关注微信公众号 喜爱的CAD 直接留言即可。手机扫描下方二维码直接关注 喜爱的CAD。
也可以直接发邮件给我,我的邮箱18036678070@cad2d3d.com

可能感兴趣的文章
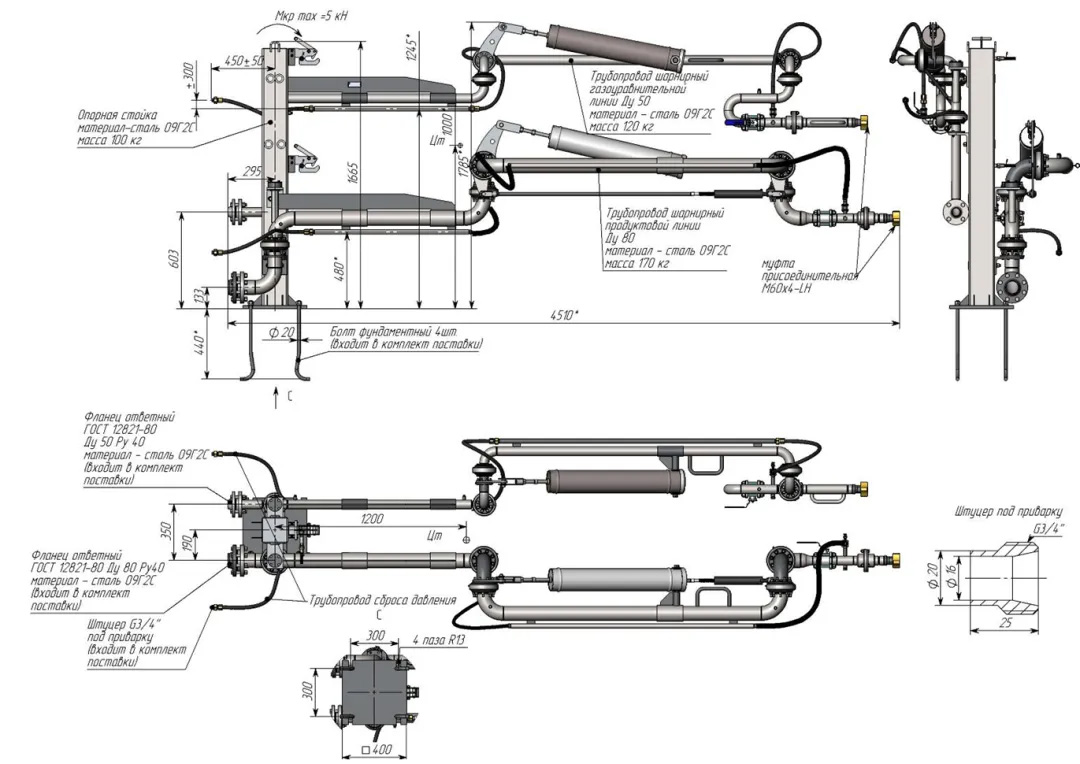 看俄罗斯的图纸,真是一种享受!没想到战斗民族也有精致细腻的一面
- 某石油化工大厂管道、管件、法兰、阀门、仪表等合格供应商名单,短名单,
- 机械行业爆发了,年终奖大幅提升,智能制造让机械再次腾飞
- 机床超声波加工技术,高频微振刀,促进断屑,提高机加工质量
- 机器人焊接,只能平焊,通常配翻转变位机
- 电脑桌面录屏软件:EV录屏,免费无水印,超清原画,适合个人
- 最低成本分配公差法(Minimum Cost Allocation)minCostAlloc.xls 使用说明
- 发那科机器人 FANUC M-20iA 和 R-2000iC/165F 机器人运行速度/节拍分析
- 注塑机、压铸机、冲压机快速换模系统 换模 台车 举模滑轨 夹模系统
- 气缸活塞杆连接件种类
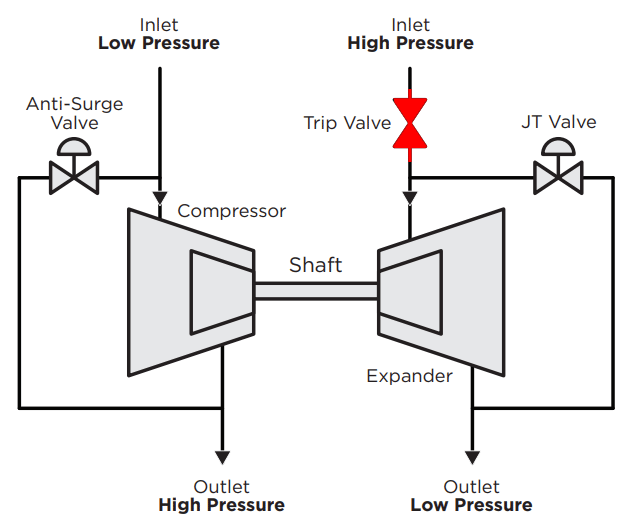 透平膨胀机入口紧急切断阀及旁路快开蝶阀快开快关时间要求
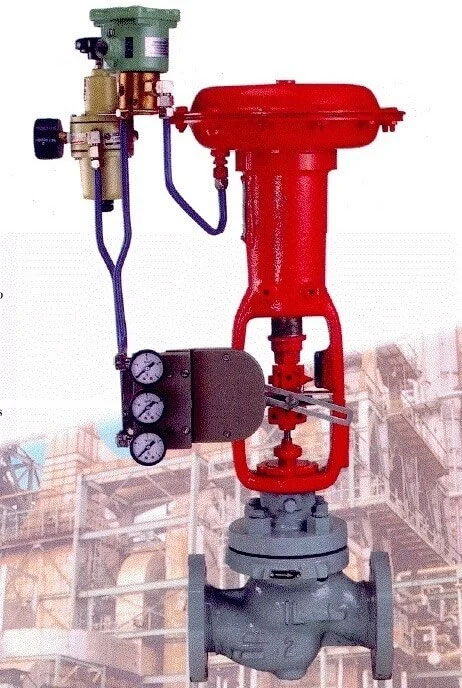 气动调节阀如何接入ESD实现紧急情况下快速关闭?
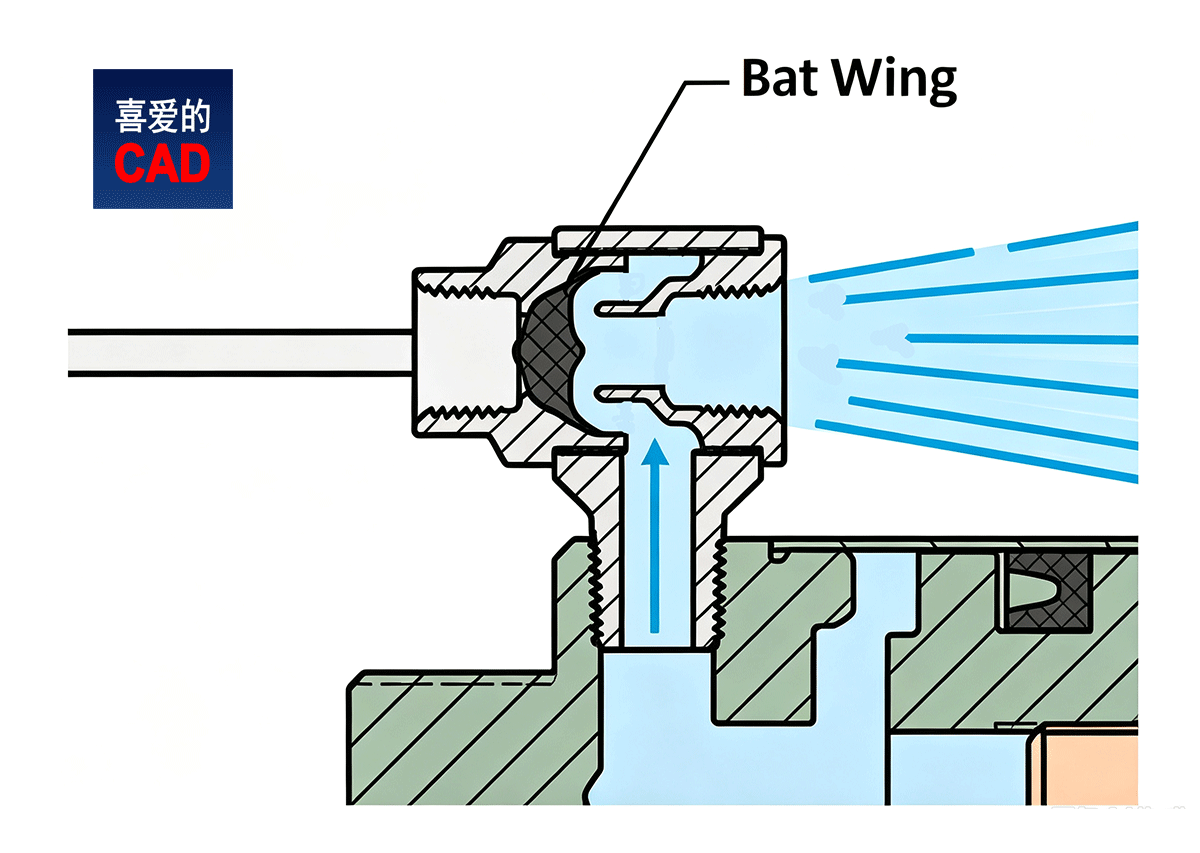 快速排气阀构造、原理和应用案例,气动执行器如何实现快速开关?
 超常规设计之雾气分离器,机械工程师才是最聪明的一帮人
 向心式透平膨胀机进口导叶(IGV)的构造和原理,附内部剖视图和实物图
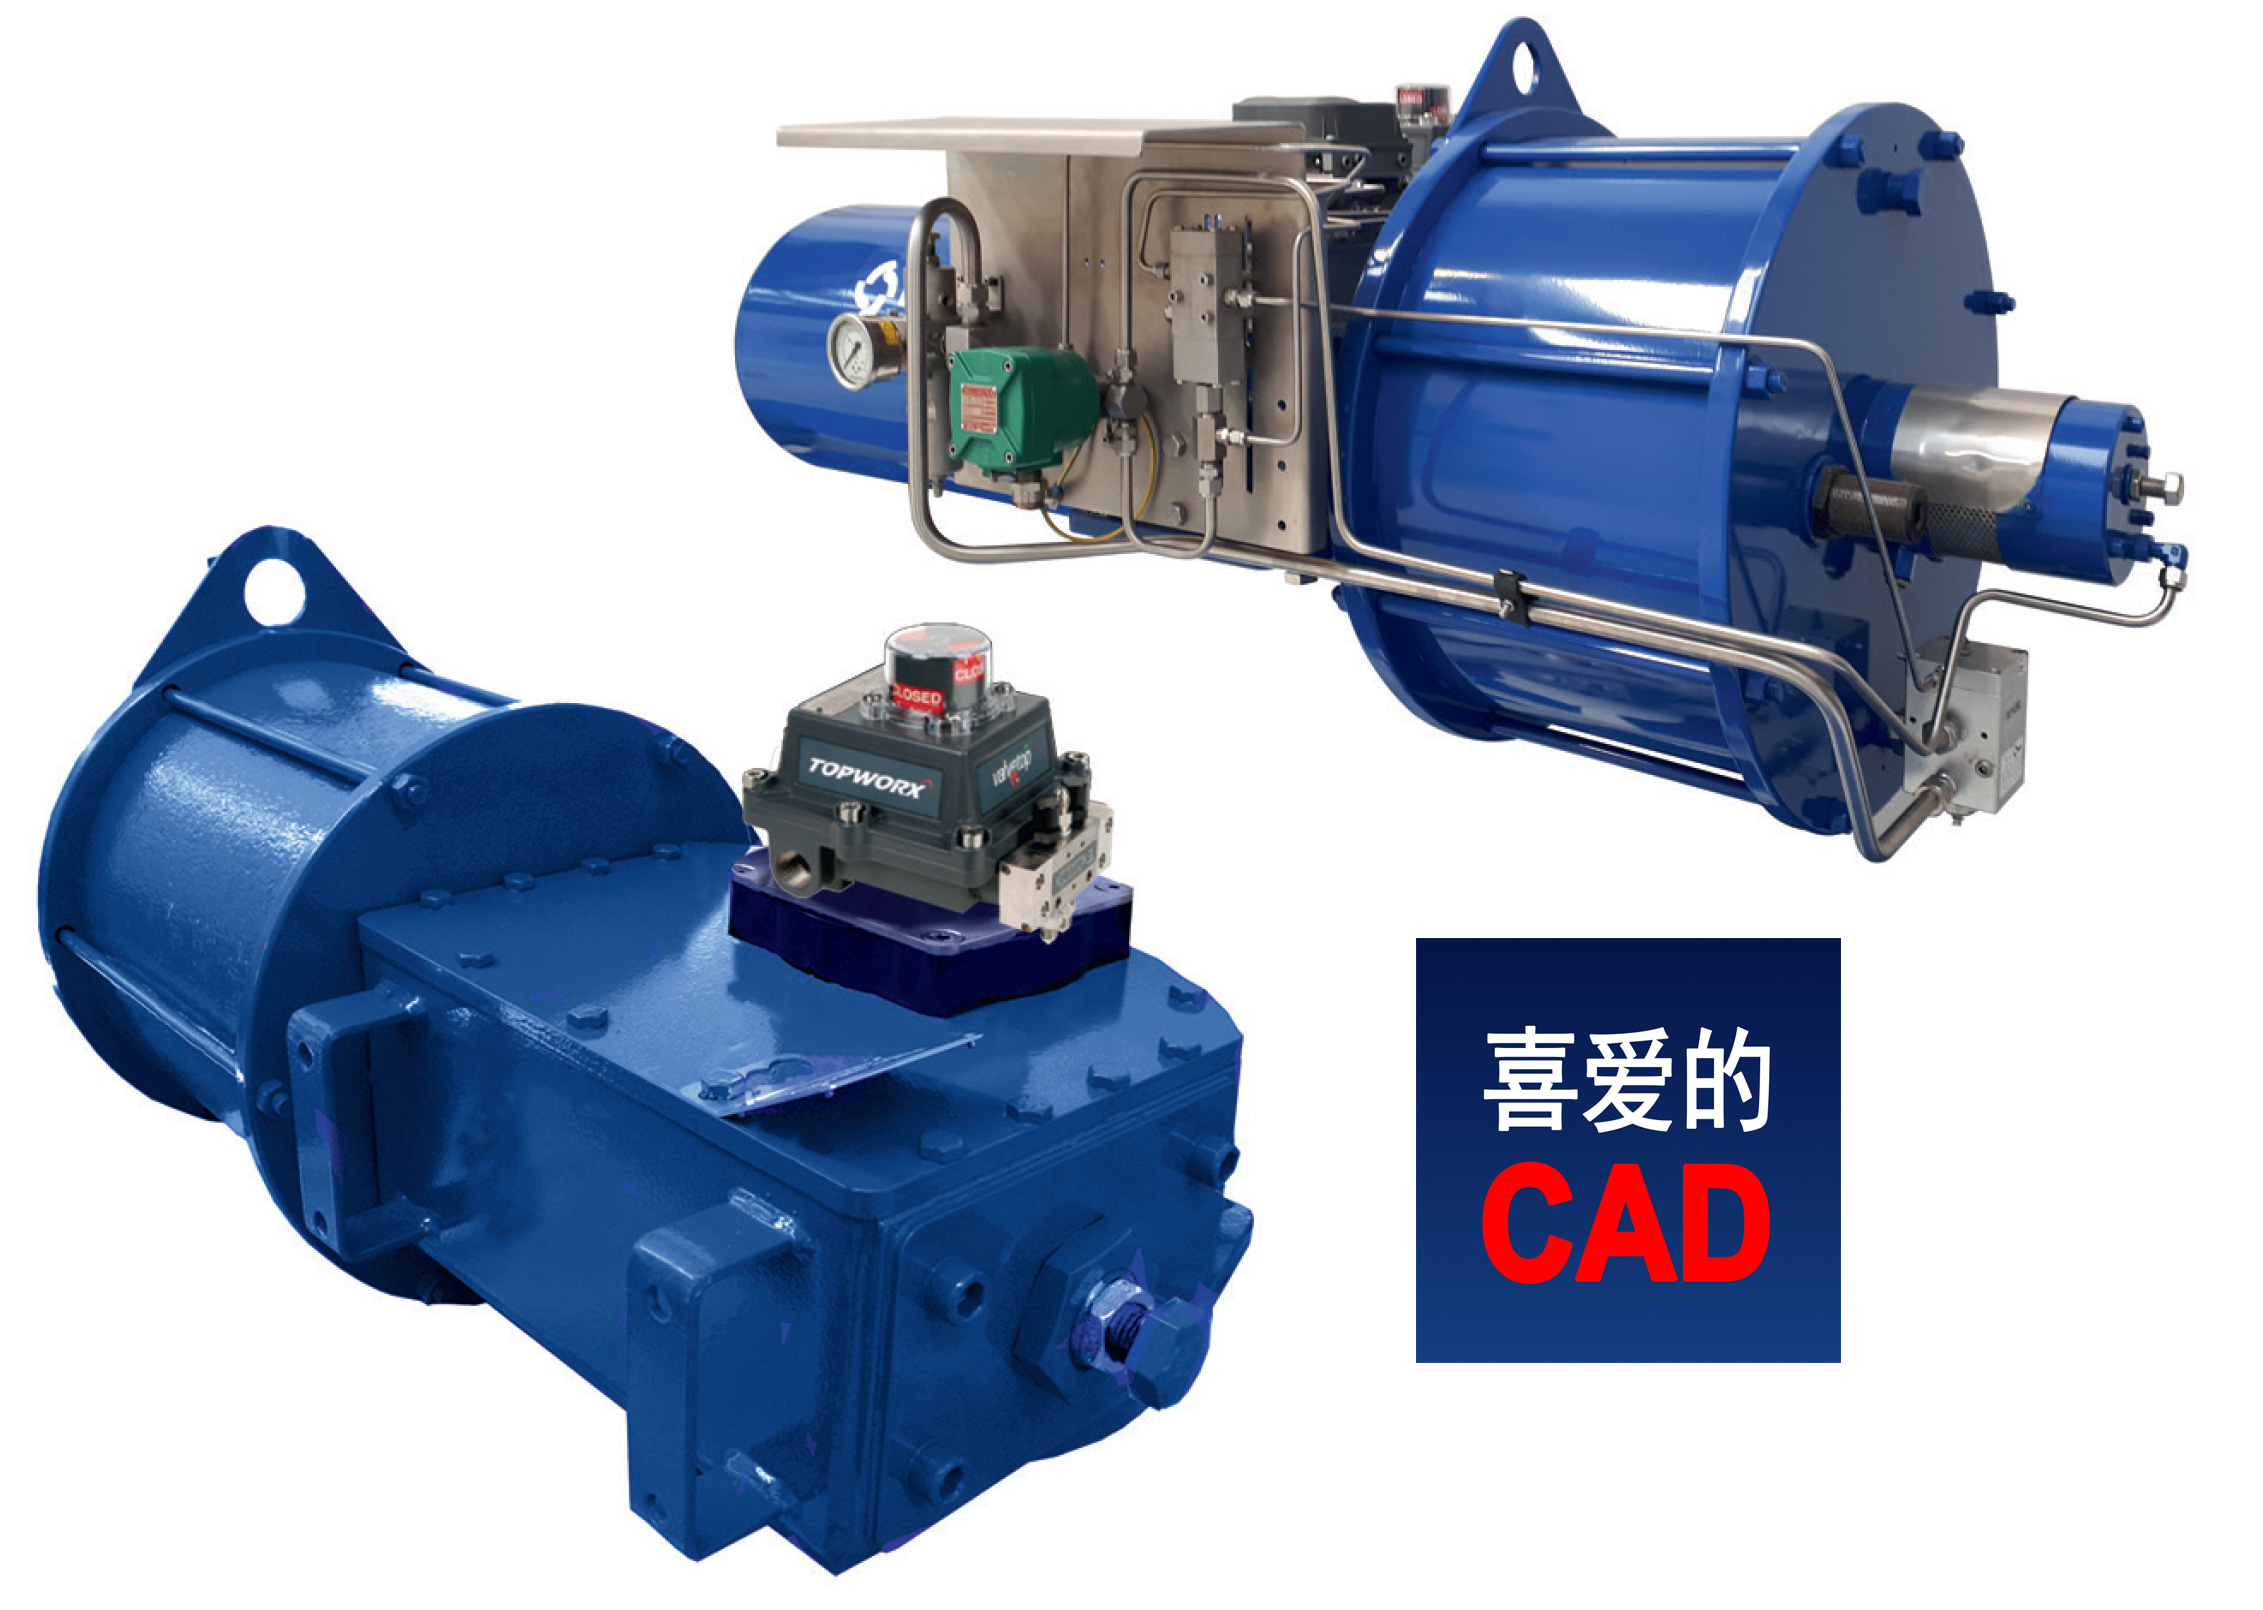 快速动作型气动执行器内部构造图和运行原理,带快速排气阀,0.5s快速开关阀门
 低温无密封泵的内部构造和运行原理,颠覆99%的机械工程师的认知
 低温之星低温离心泵机械密封原理、构造和技术参数
 本站所有资源一键获取,含3D模型、设计软件和案例视频等
 支付宝现金红包,又疯狂“大面积”送钱了!人均 1-20 元 (无套路/每天能领)
 《工业机器人系统集成&自动化生产线方案设计大师》第2版免费送,机器人及自动化技术人员必备教材
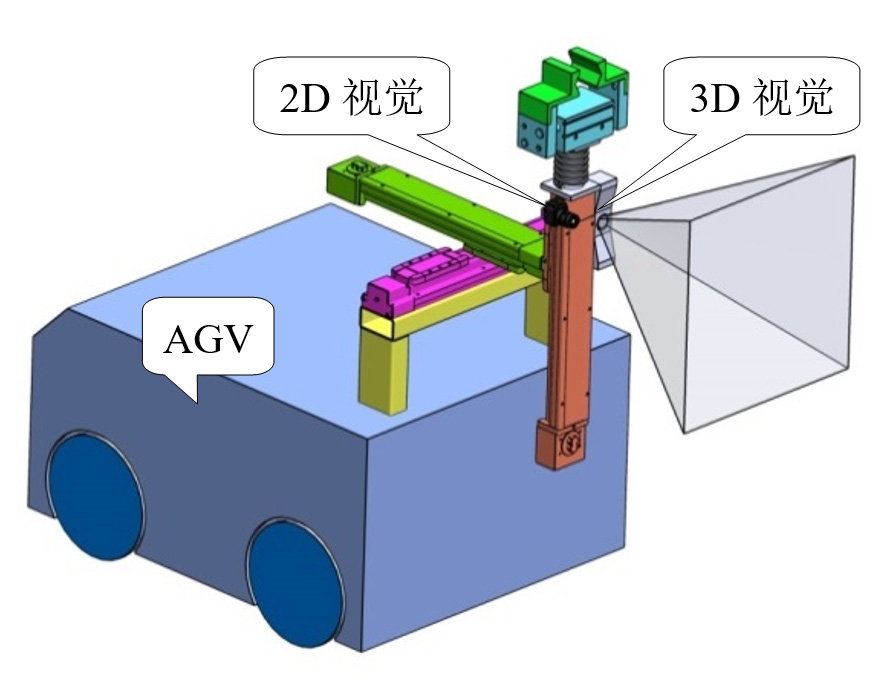 LNG装卸臂智能化对接装置的研究与设计
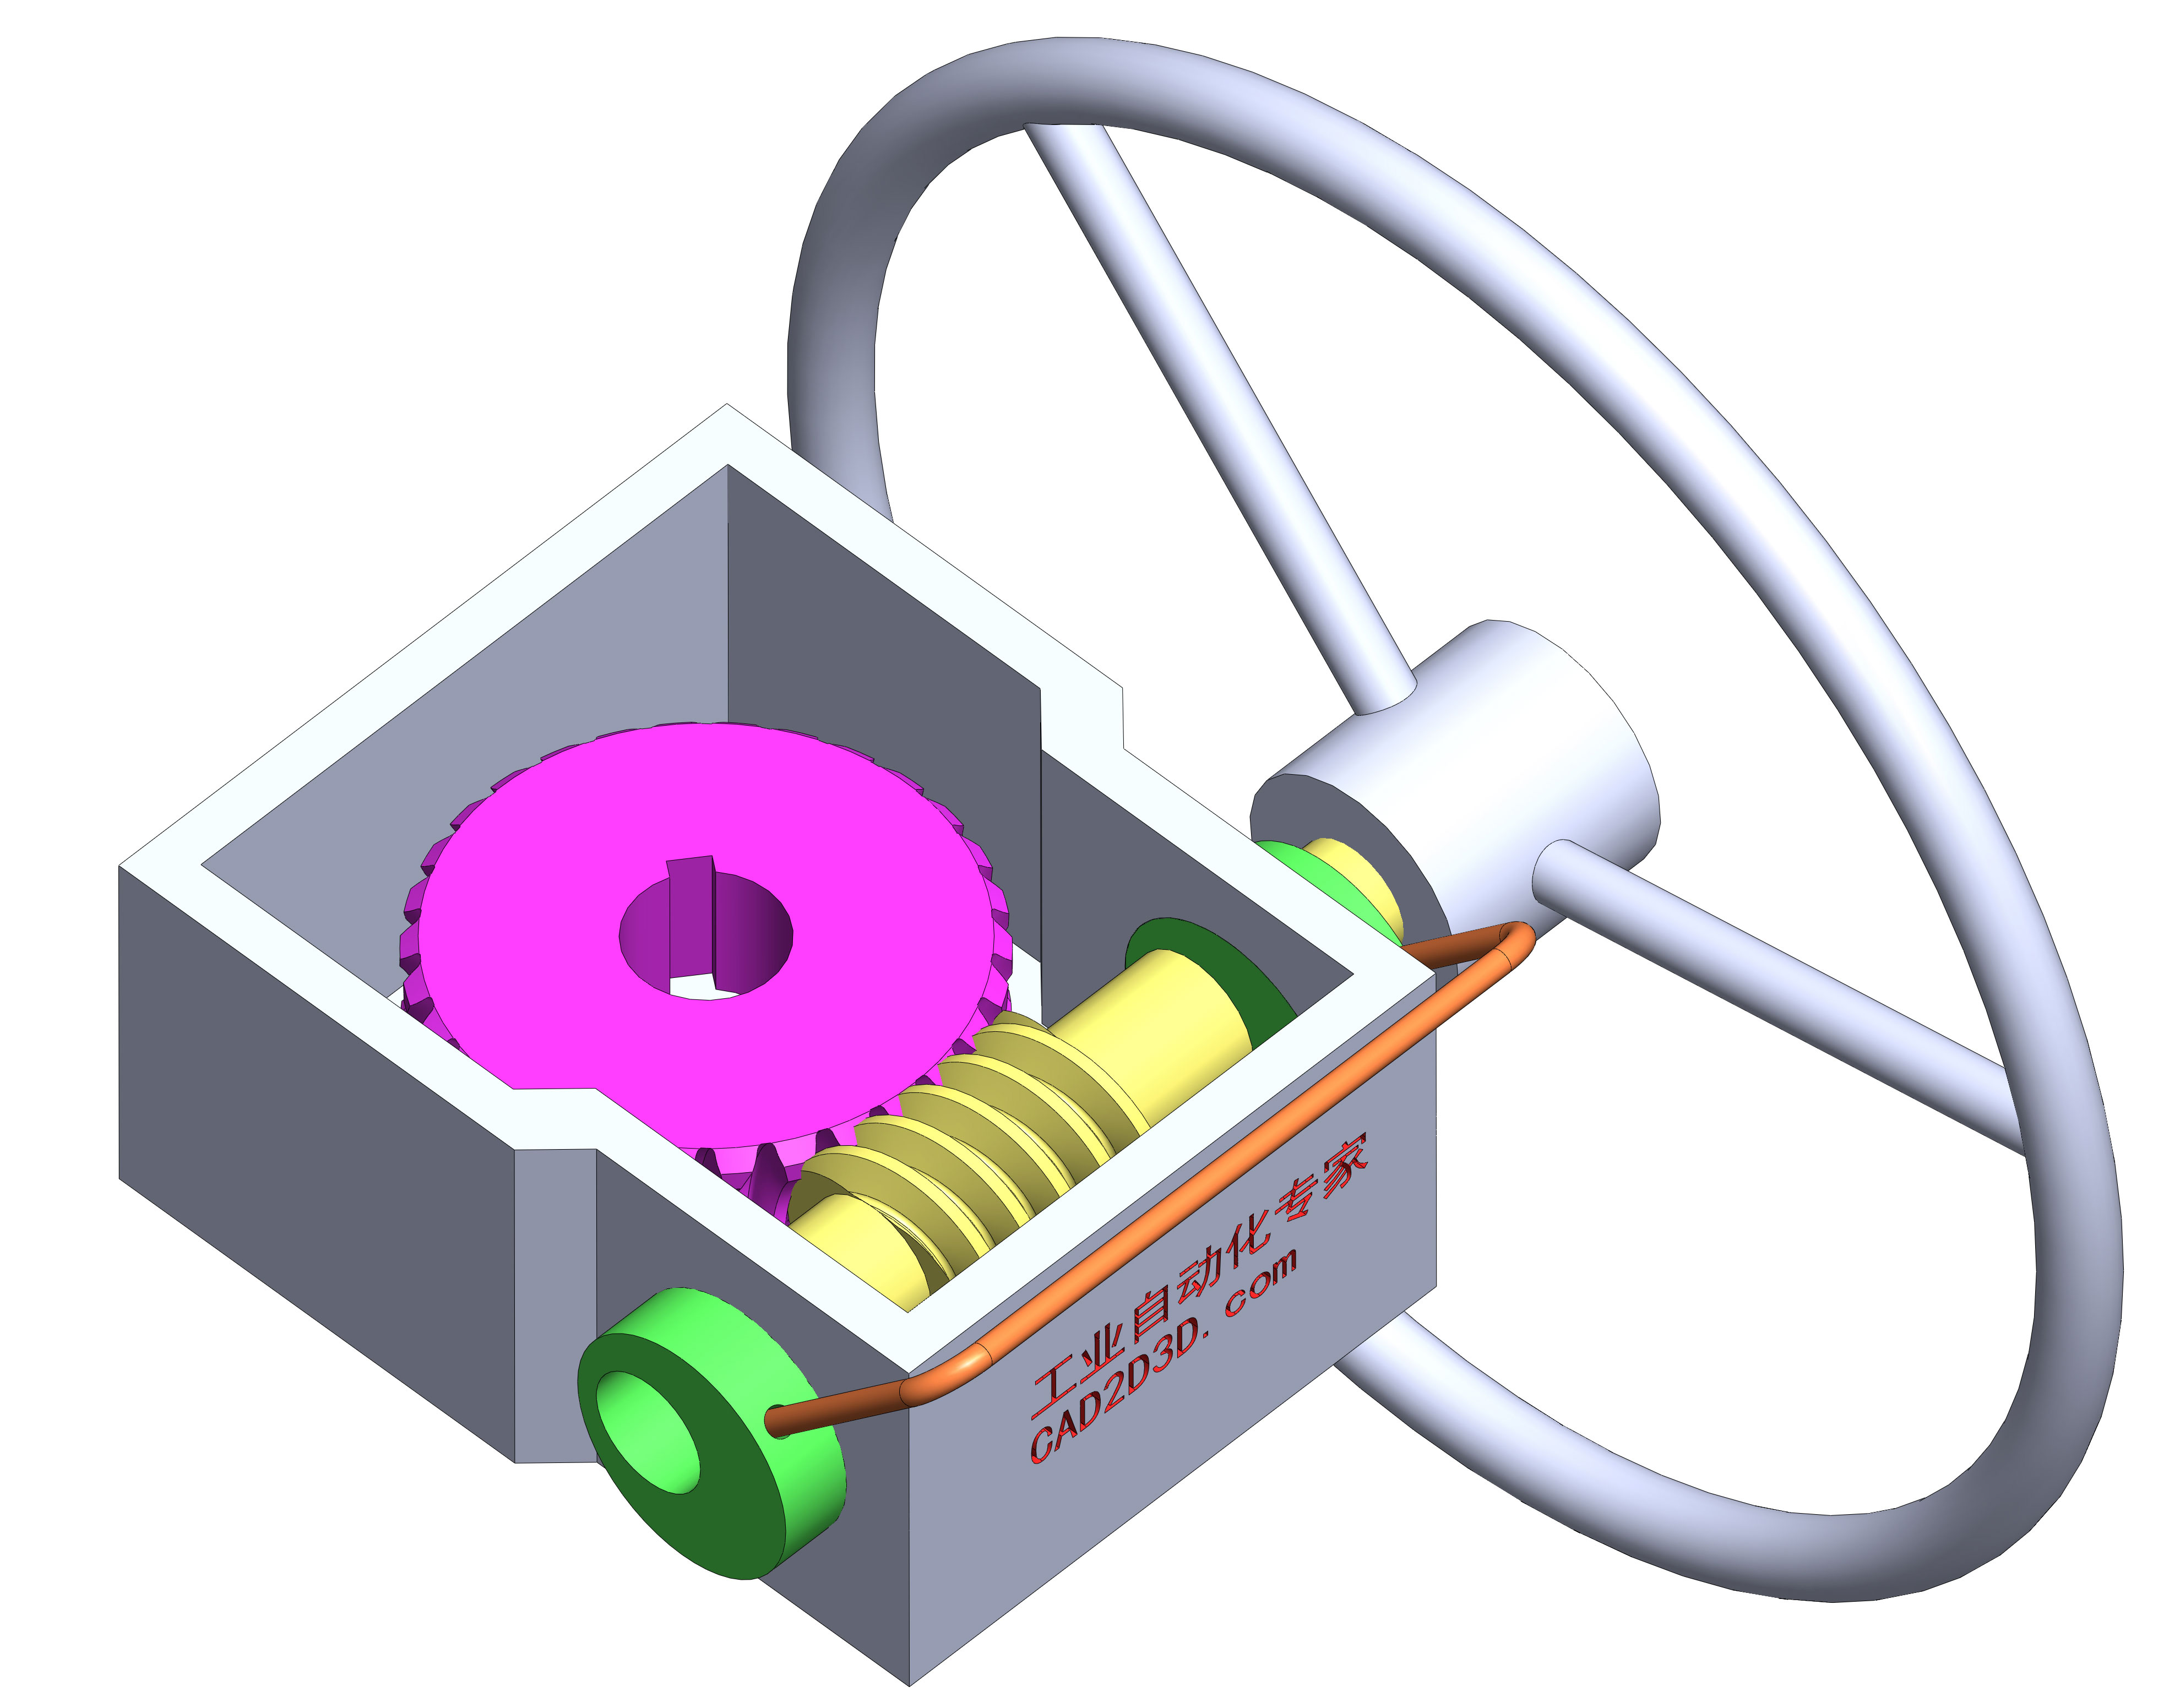 气动控制阀手动操作机构内部构造,手动自动切换原理,含视频演示及免费三维模型
 《装车橇设计大师》教材发布,压力元件组合装置设计,石油化工行业技术人员必备
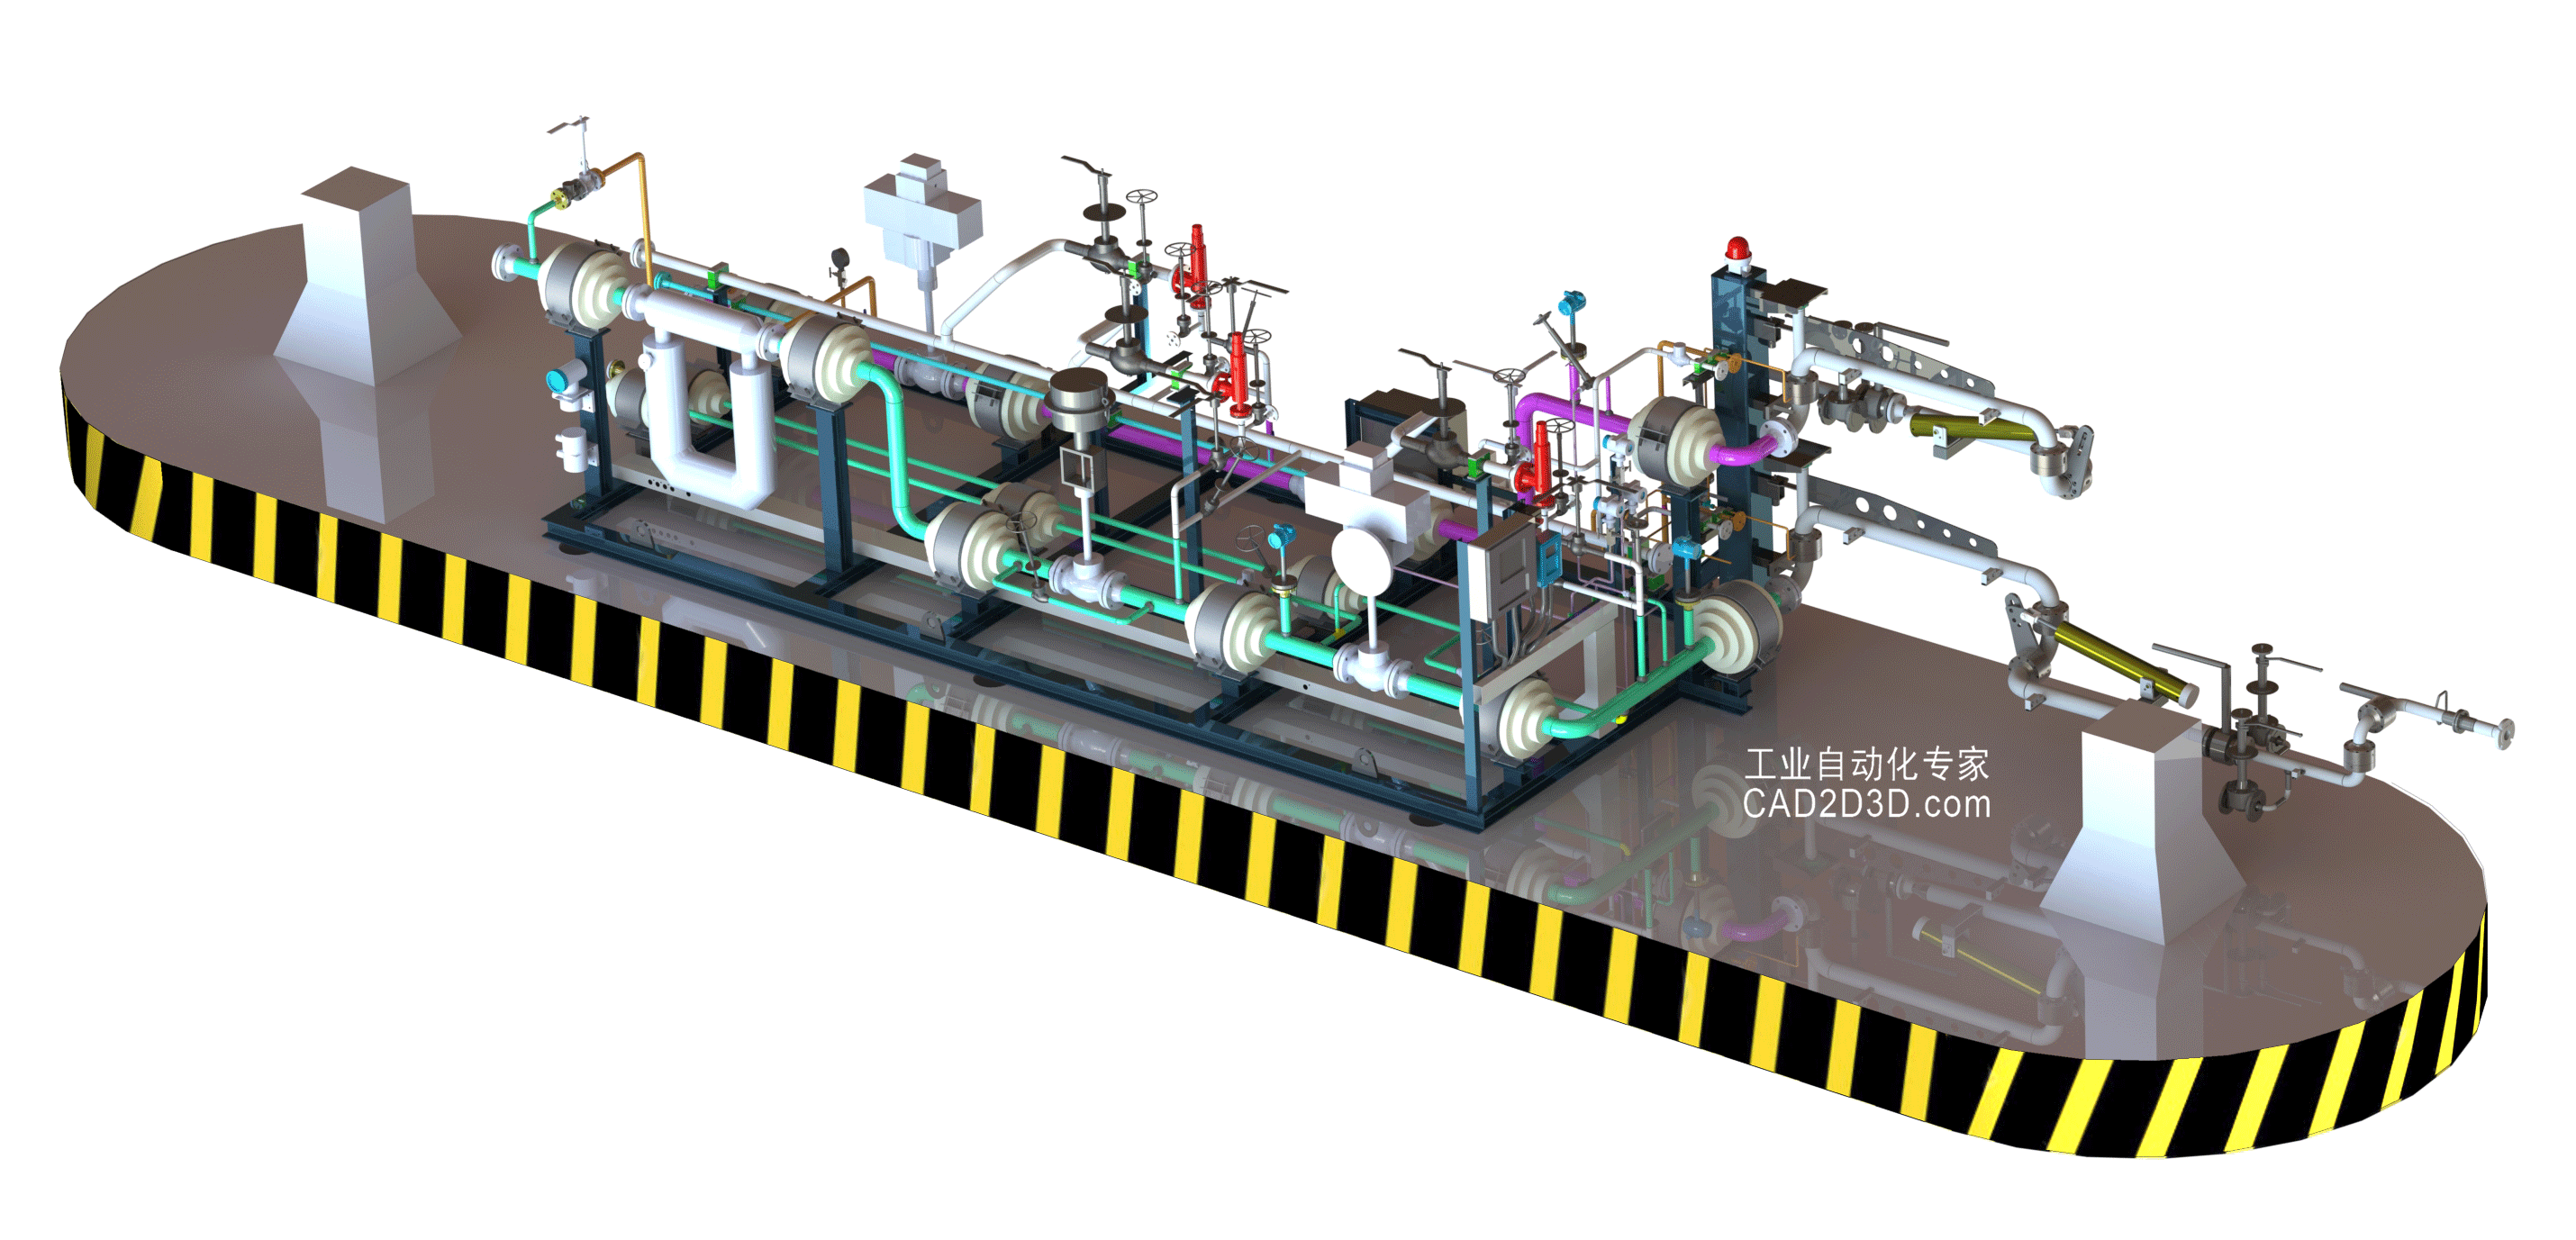 LNG装车橇3D模型免费下载,SolidWorks源文件下载,STEP通用3D模型文件下载
 AutoCAD 2025 免费版+注册机 安装程序免费下载,附下载地址及安装教程
 SolidWorks 2024 SP2.0 免费版免费下载及安装教程
 API干式阀3D模型免费下载,SolidWorks源文件,Stp通用格式
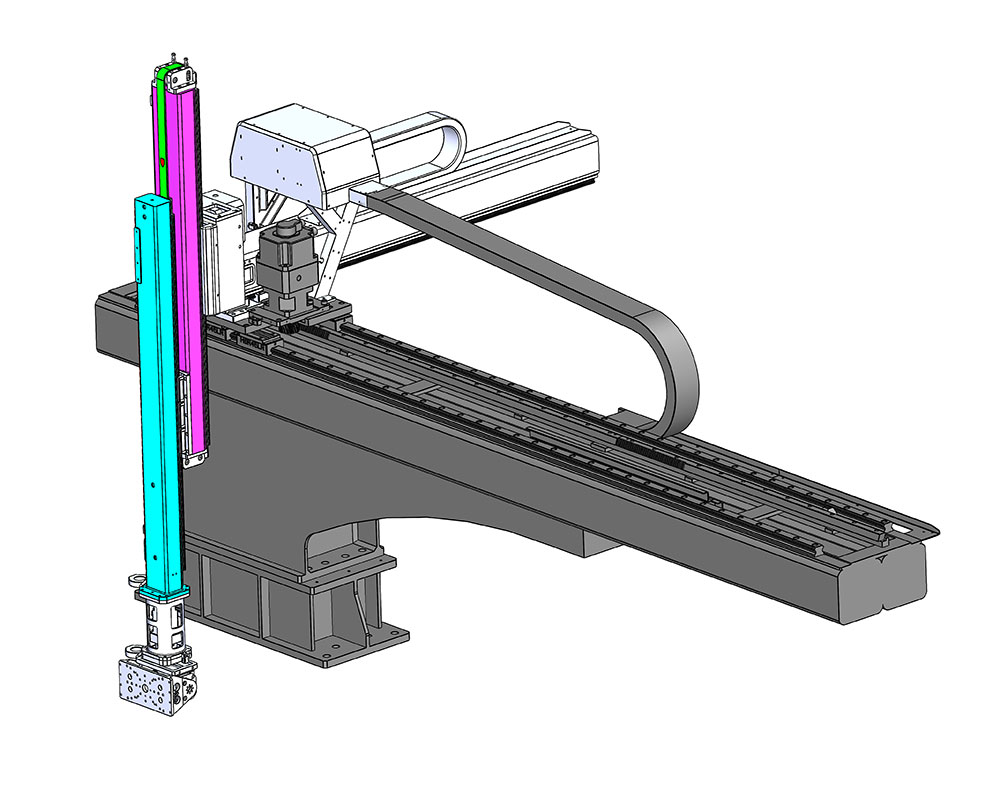 机械手 Z 轴行程放大机构3D模型 SolidWorks 源文件免费下载
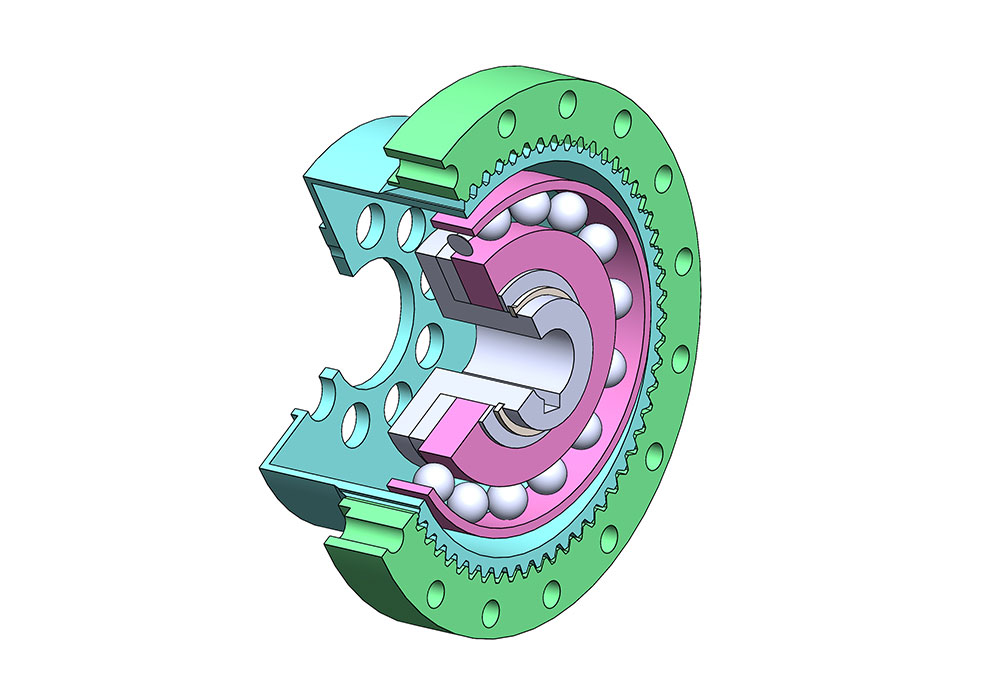 谐波减速机 3D 模型 SolidWorks 源文件免费下载,含 stp 通用格式,结构看似简单,实则脑洞大开
 发那科机器人 FANUC 离线编程 动画仿真模拟软件 ROBOGUIDE V9 免费下载
 公差分析(WC、RSS、6Sigma)和公差分配(权重因子、最小成本)方法及计算表格下载