存在就是合理,人的潜意识习惯习以为常,对周围熟悉的事物很难发现问题点,没有发现问题的能力,当然也就没有改进和发展的机会,这就是为什么舒适的环境会让人颓废的原因。
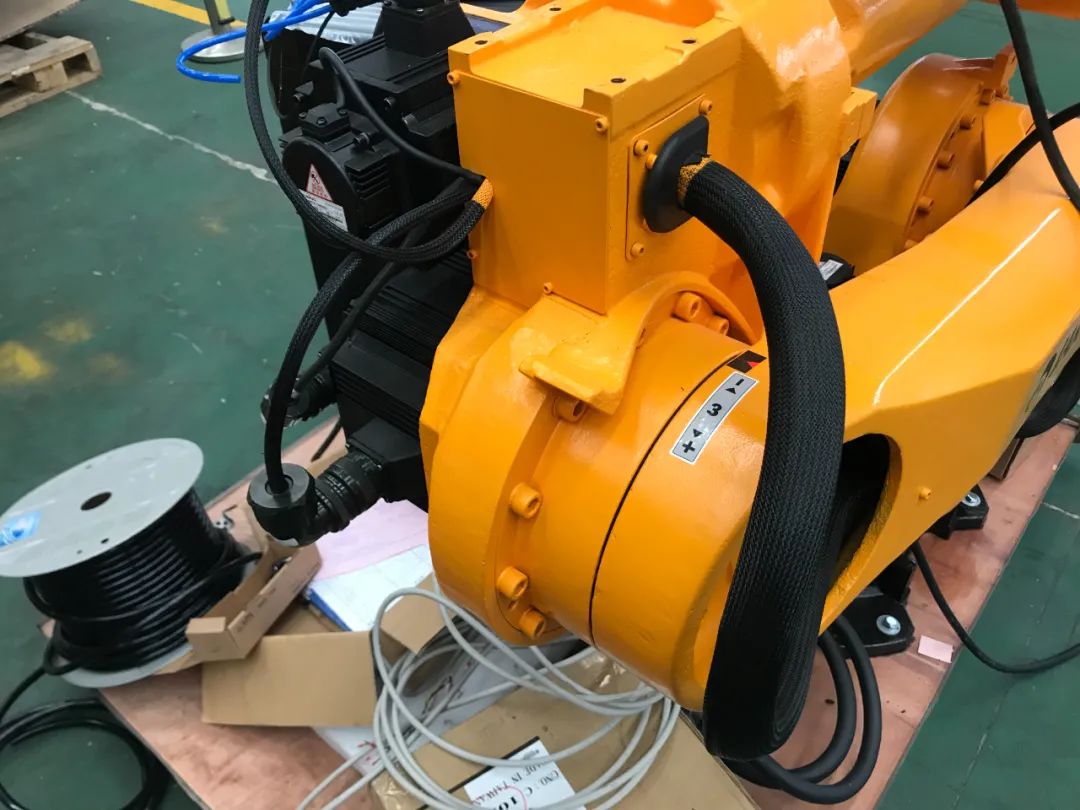
刚刚在车间无意间看了下机器人波纹管的固定方式,都是直接固定在J3大臂上,表面上看没什么问题,实际使用过程中也没有出问题,但是固定在J3大臂上是正确的操作吗?
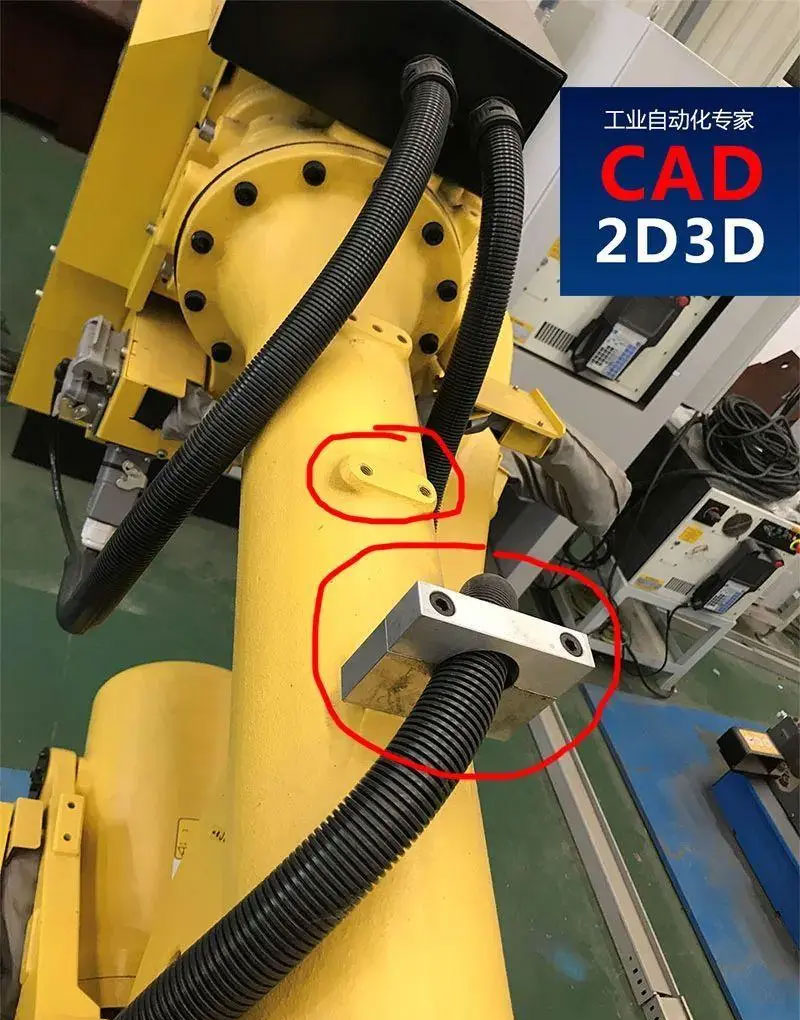
下面是日本FANUC R-2000iC/165F 机器人J3大臂上8个安装孔,中间是2孔,左右两边的是3孔,很明显这3个安装位置是有区别的。

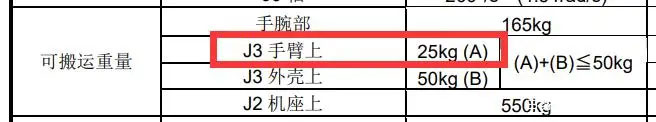
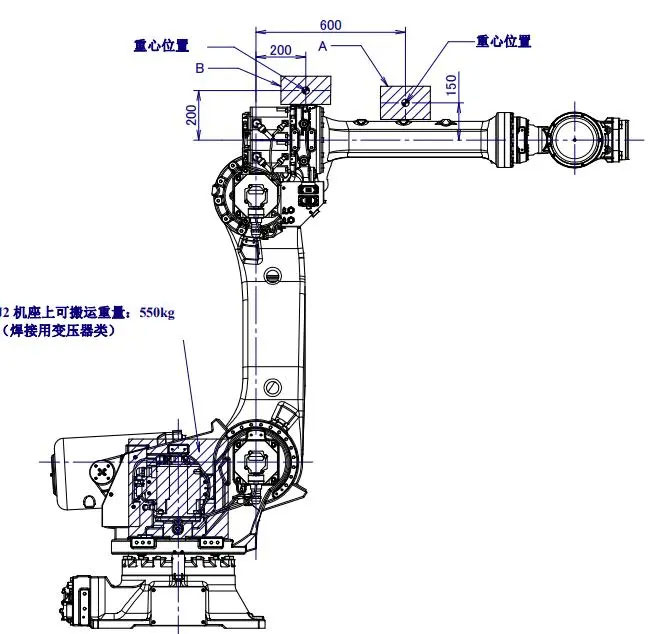
首先,中间这2个孔是用来安装负载的,J3手臂上可搬运重量为25kg,具体参数和安装示意见下图:
而左右两边的安装孔有点特别,每边各有3个孔,很明显,中间的孔是用来安装吊环的,中间的孔按理说不能被占用,而剩下的2个孔是干什么用的,我也不知道,能用来固定波纹管吗?如果以我们现有的方式固定波纹管,则中间的吊装孔就被盖住了,紧急情况下,无法吊装机器人。
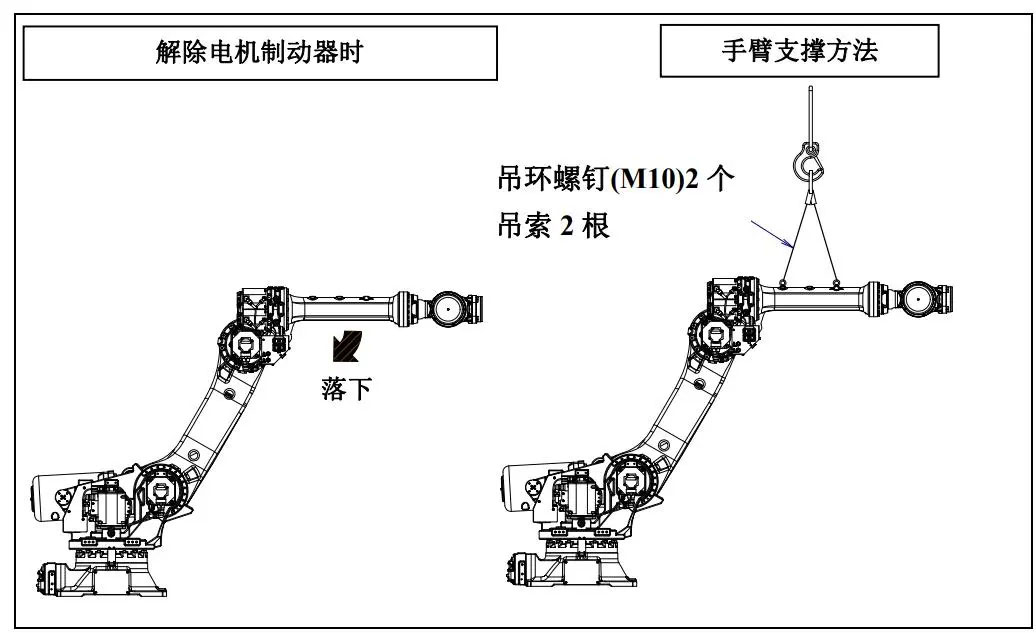
其实,左右两边的吊装孔,很少会用到,只有在出现意外情况,需要解除电机制动器时才需要辅助吊装J3大臂,而解除电机制动器需要单独购买开闸装置,基于成本考虑,基本没有老板会买开闸装置,因此,J3大臂上的吊装孔也就没有意义了,从这个角度看,我们在吊装孔位置固定波纹管又是合理的。
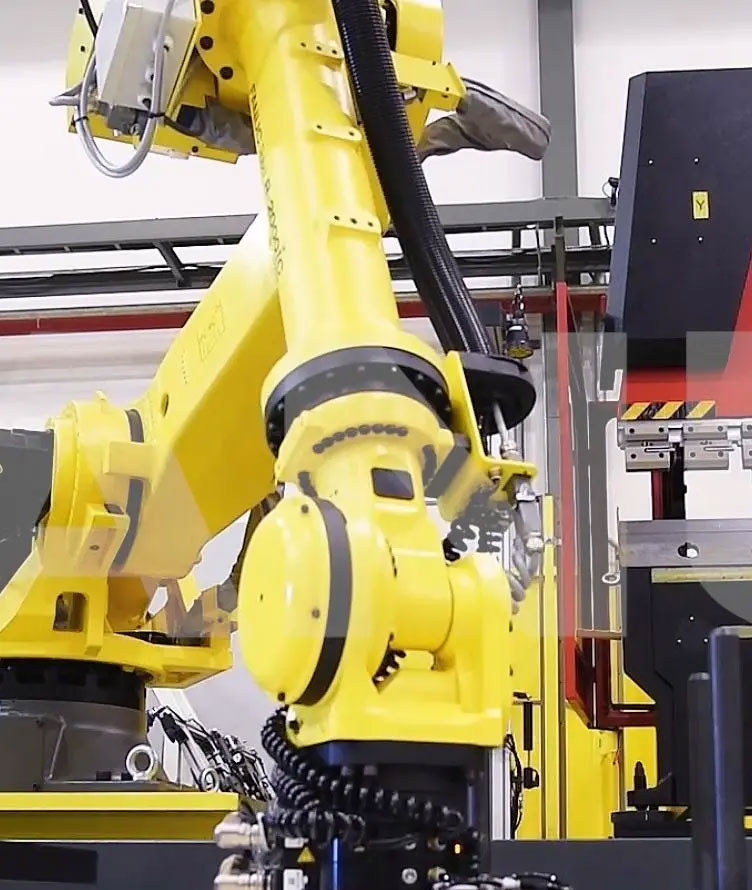
存在就是合理的,但不一定是最优设计,下面是FANUC官网提供的案例,供参考。
 非标设计最强自动计算机械设计计算表格气缸选型指南选型设计表格
 SW滚筒输送线设计视频教程滚筒输送线视频教程非标设计视频教程
 SW直线轴承的选型视频教程非标设计视频教程直线轴承视频教程
作者:尚延伟
简介:工业自动化CAD2D3D.com网站创始人,拥有一级建造师(机电专业)、高级工程师、网页设计师和网络工程师(中级)等证书,目前从事工业机器人的系统集成及自动化生产线设计工作。详见:https://www.cad2d3d.com/page-712.html
转载请注明:
文章作者:尚延伟,原文链接:https://www.cad2d3d.com/post-2091.html
留言说明:
如对本文有疑问,可关注微信公众号 喜爱的CAD 直接留言即可。手机扫描下方二维码直接关注 喜爱的CAD。
也可以直接发邮件给我,我的邮箱18036678070@cad2d3d.com

可能感兴趣的文章
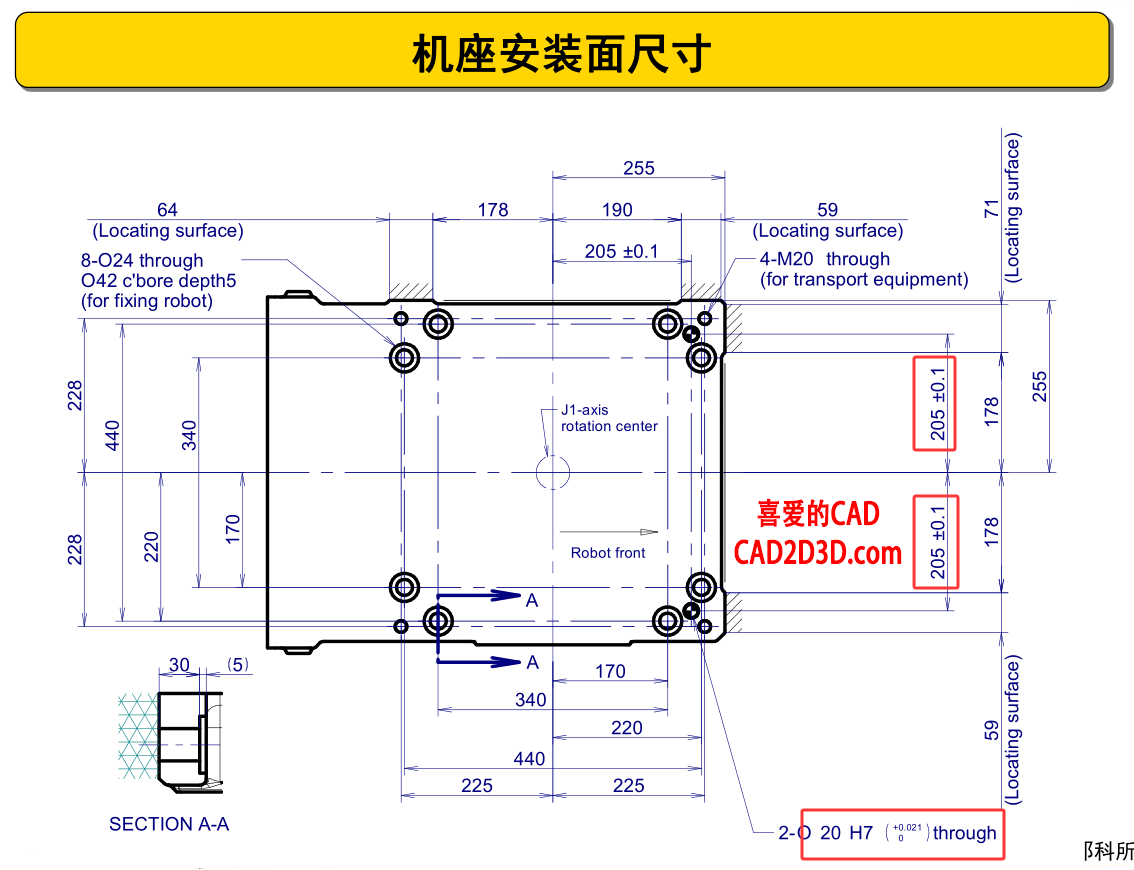 机器人安装定位方法及示例,机器人基座不一定有定位销孔,难道定位对机器人安装不重要吗?
- 钢材牌号和统一数字代号之间的对应关系,304、304L、316、316L是什么材质?
- 德国MannTek拉断阀公司官网,主营快速接头、拉断阀、工业软管等
- 机器人拖链实际形状,中间段会耷拉下来,需设置支撑托板
- 意大利马波斯Marposs公司官网,精密测量设备领导者
 长春一汽万吨锻造全自动化生产线,没想到最先进的锻造线在东北
- 生产制造各工序图标标识免费下载
- ABB 机器人仿真软件 离线编程软件 RobotStudio(RobotWare)下载地址
- 非标自动化设备或生产线设计的难点:方案设计
- 激光雷达应用:机器人定位导航、无人车、无人机、AR/VR、海洋探索、渔业资源监测
- 机加工切屑形成原理种类及断屑方法
 仿人手多关节联动控制机械手
更多最新发布: 机器人技术
-
 超仿生人形机器人来了,明星妆容和真人发声,还能情绪价值,未来还要找女朋友吗?
-
机器人安装定位方法及示例,机器人基座不一定有定位销孔,难道定位对机器人安装不重要吗?
-
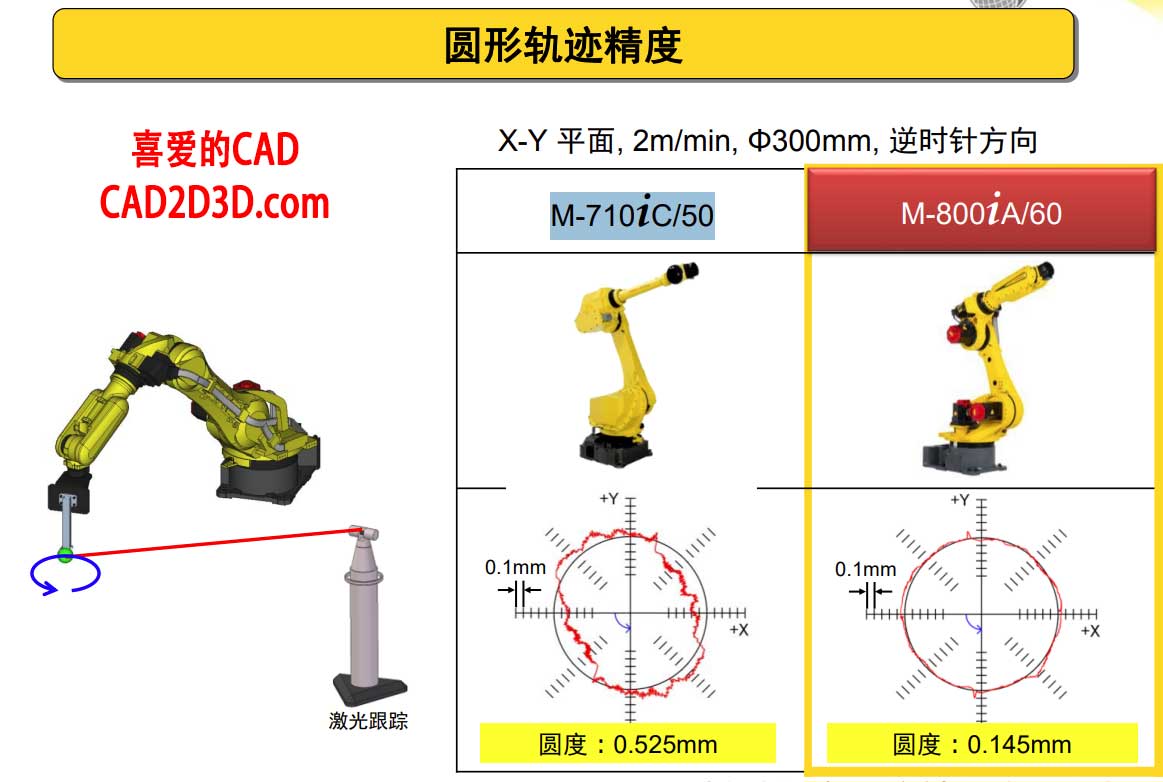 大跌眼镜!机器人居然走不了直线!FANUC M-710iC/50 机器人圆形轨迹精度 0.525mm
-
 高速轴制动器自动化打磨及装配项目机器人自动化单元设计方案
-
 机器人码垛自动化单元设计方案
-
 钣金折弯机器人上下料自动化单元系统设计方案
-
 汽车车轮制动鼓机加工机器人自动上下料技术解决方案
-
 国产机器人完胜!8颗螺钉就能解决的问题,日本居然用了24颗
-
 为什么只有我们的机器人使用开口弹垫?不敢多想,想多了越发迷茫
-
 看到我们的机器人原点标识线,只剩苦笑,差距还很大,路还很长
-
 机器人能从屁股后面取放件吗?看到老外的设计我彻底傻眼了
-
 震惊了!日本工厂的机器人安全围栏,网眼密连个蟑螂都钻不进去
 本站所有资源一键获取,含3D模型、设计软件和案例视频等
 支付宝现金红包,又疯狂“大面积”送钱了!人均 1-20 元 (无套路/每天能领)
 《工业机器人系统集成&自动化生产线方案设计大师》第2版免费送,机器人及自动化技术人员必备教材
 气动控制阀手动操作机构内部构造,手动自动切换原理,含视频演示及免费三维模型
 《装车橇设计大师》教材发布,压力元件组合装置设计,石油化工行业技术人员必备
 LNG装车橇3D模型免费下载,SolidWorks源文件下载,STEP通用3D模型文件下载
 AutoCAD 2025 免费版+注册机 安装程序免费下载,附下载地址及安装教程
 SolidWorks 2024 SP2.0 免费版免费下载及安装教程
 API干式阀3D模型免费下载,SolidWorks源文件,Stp通用格式
 机械手 Z 轴行程放大机构3D模型 SolidWorks 源文件免费下载
 谐波减速机 3D 模型 SolidWorks 源文件免费下载,含 stp 通用格式,结构看似简单,实则脑洞大开
 发那科机器人 FANUC 离线编程 动画仿真模拟软件 ROBOGUIDE V9 免费下载
 公差分析(WC、RSS、6Sigma)和公差分配(权重因子、最小成本)方法及计算表格下载