刚刚在车间里研究日本和德国的机器人,发现稍微大一点的机器人,J2都会配置一个平衡缸,日本FANUC机器人用的是弹簧式平衡,德国KUKA用的液压式(隔膜蓄能器)或配重块的方式,我个人认为液压(隔膜蓄能器)的方式是最好的,出力基本恒定,而且占用空间小。
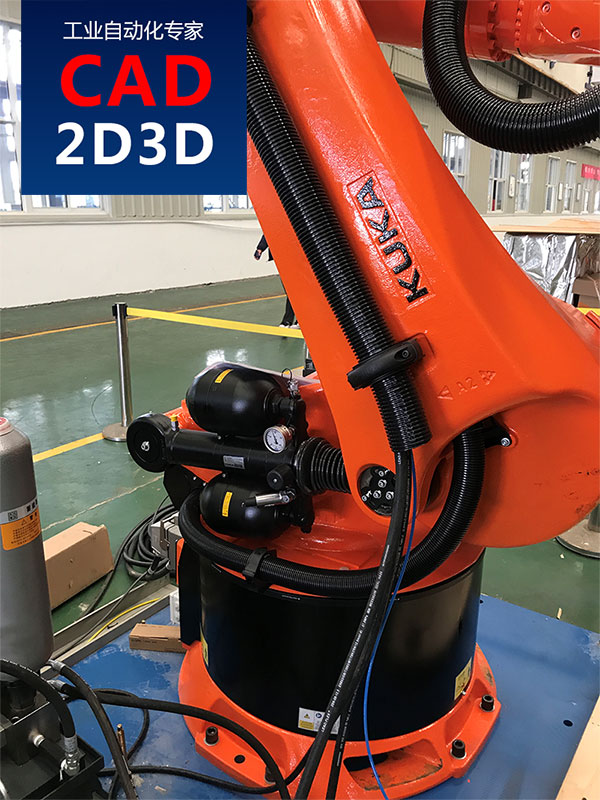
机器人J2轴为什么要用平衡缸?
先看一下实际情况,下图是FANUC R-2000iC/125L机器人1/2/3轴电机上的铭牌,电机功率都是4.3KW,机器人4/5/6轴电机是2KW。
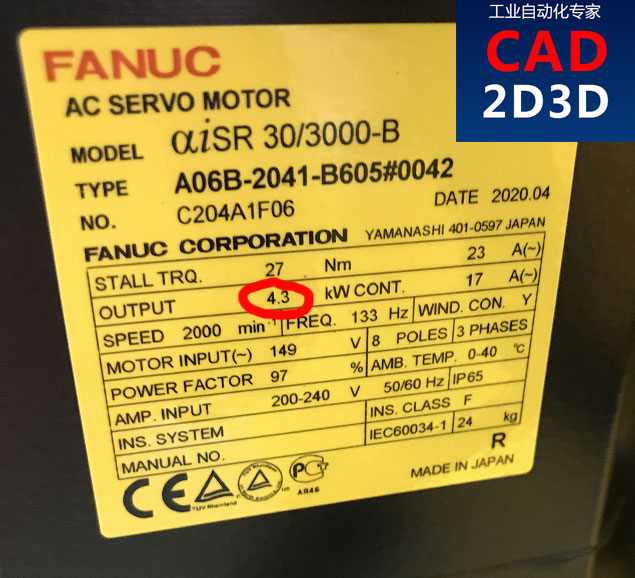
细心的同学肯定发现了,原来机器人1/2/3轴的电机功率是一样的,大家有没有想想,为什么会是一样的?
看一下6轴关节型机器人,在末端负载相同的情况下,负载对J2轴产生的扭矩肯定要远远大于J3轴,通过机器人臂展尺寸,可以推断出,J2轴需要的扭矩大概是J3的2倍,理论上J2和J3轴不能使用同一个规格的电机,为了减少J2轴电机,工程师想出了了一个好方法,那就是通过使用配重的方式来抵消部分扭矩,使整个力系出于平衡状态,这样对电机的扭矩要求就会大幅缩小。
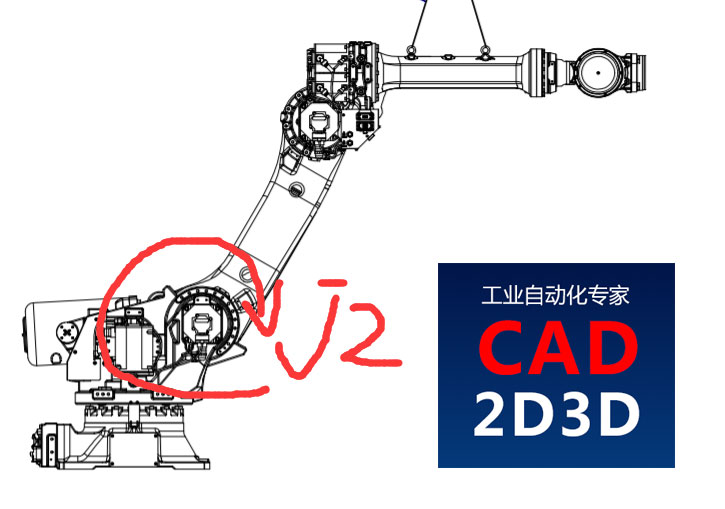
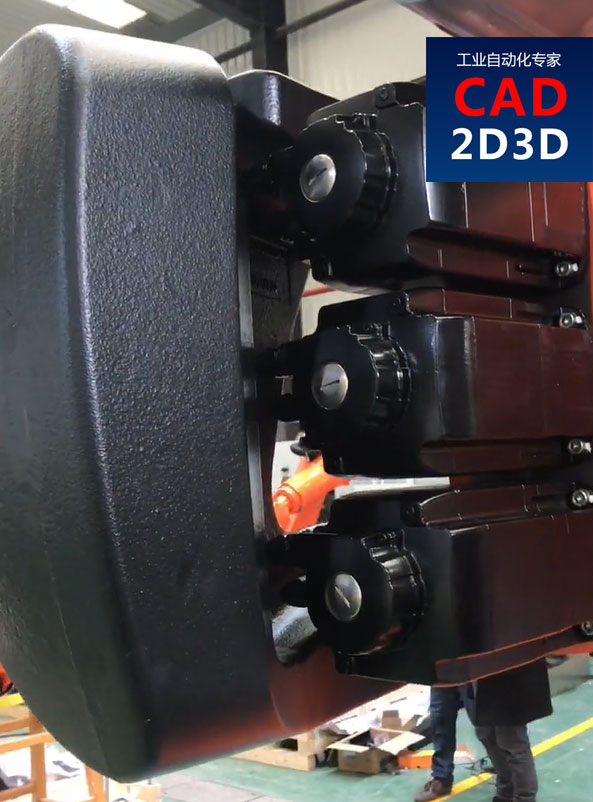
配重有很多方式,使用配重块,成本最低,但会增加转动惯量,使用弹簧缸,出力不恒定,因此,只有液压缸(隔膜蓄能器)这样方式才是最理想的。
下图是机器人J3轴使用配重块的情形:
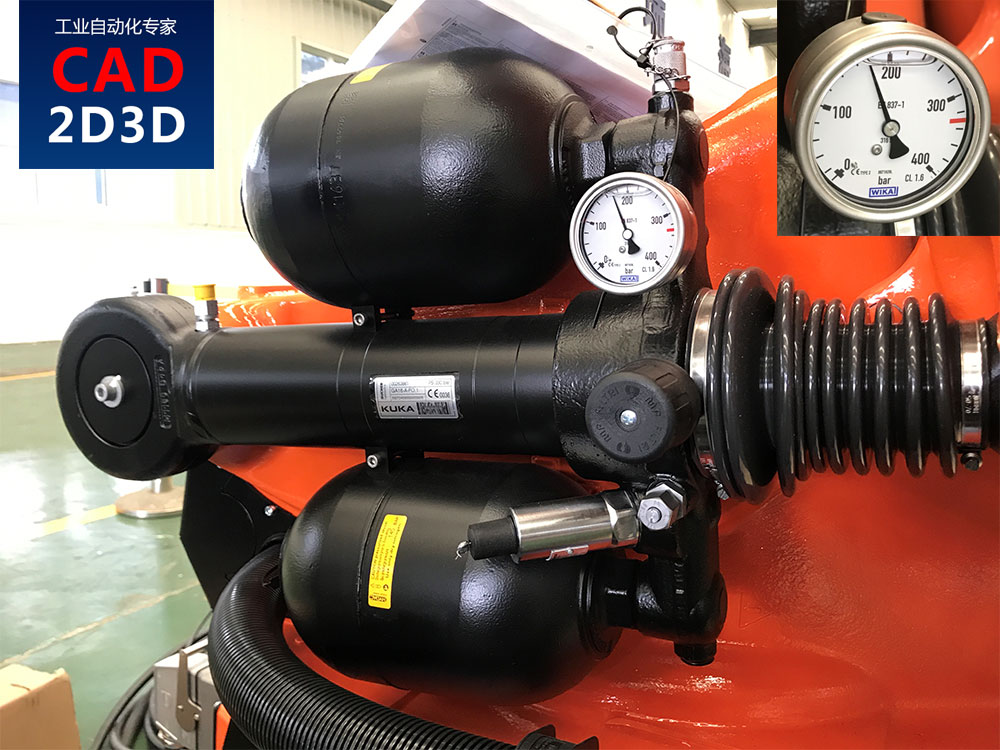
下面看一下KUKA 160kg机器人平衡缸:
下面是KUKA平衡缸的原理图:
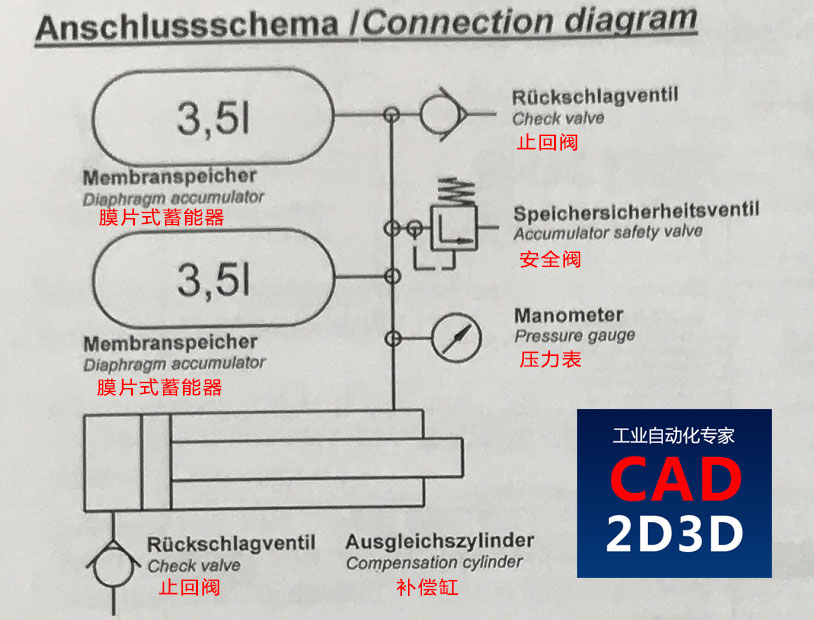
KUKA机器人用的液压平衡缸,缸径40mm,油压20MPa,允许负载20KN左右,也就是说这个平衡缸会维持一个20kN的拉力。
下面算一下机器人负载160kg时,对J2轴产生的扭矩:
负载对J2轴扭矩T1=F(负载重量)×L1(负载力臂)=160kg×9.8N/kg×2米≈3200N.m
下面算一下平衡缸可抵消多大的扭矩:
平衡缸对J2轴的扭矩T2=F(平衡杠推力)×L2(平衡杠力臂)=20kN×0.1米=2000N.m
下面算一下4.3kW的电机减速机产生的扭矩:
J2轴最大的旋转角速度w=105°/s(1.83rad/s),转速n=17.5转/分钟
T3=9550P/n=9550×4.3/17.5=2346N.m
因此,T3>T1-T2,满足使用要求,通过以上计算,符合预期。
现在应该可以明白工程师为什么要选用平衡缸了吧,其实平衡缸不仅用在机器人上,在机床、桁架机械手、压力机等设备上都能见到。
日本和德国的机器人还是值得研究和学习的,通过多看多想,达到知其然知其所以然,最终完全掌握机器人的设计和制造,国产机器人如果能掌握其中10%的精髓,也不至于现在这个局面。
相关文章:
- 隔膜式蓄能器结构:https://www.cad2d3d.com/post-1555.html
- 气动平衡缸结构原理:https://www.cad2d3d.com/post-1550.html
- 液压平衡杠结构原理:https://www.cad2d3d.com/post-1551.html
 小型输送机传送带流水线输送带裙边爬坡机物流皮带注塑机耐高温
 小型折叠式升降输送机流水线皮带输送机装卸货上料防滑皮带传送带
 小型折叠式升降输送机料斗围栏皮带输送机装卸货防滑皮带传送带
作者:尚延伟
转载请注明:
文章作者:尚延伟,原文链接:https://www.cad2d3d.com/post-1597.html
留言说明:
如对本文有疑问,可关注微信公众号 喜爱的CAD 直接留言即可。手机扫描下方二维码直接关注 喜爱的CAD。
也可以直接发邮件给我,我的邮箱18036678070@cad2d3d.com

可能感兴趣的文章
- 为什么与国产AI交互会出现英文对话?界面是中文底层是英文,难道是二道贩子?
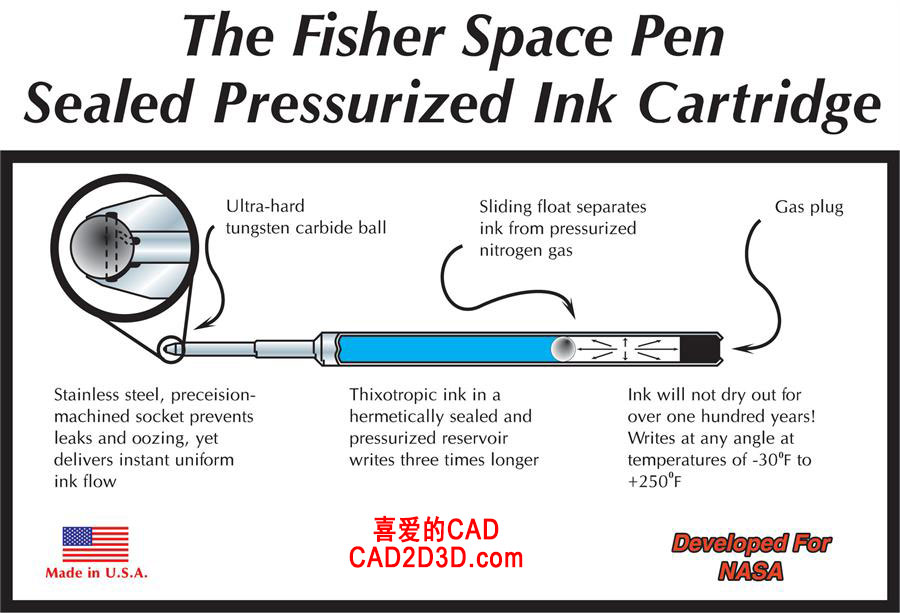 一支太空笔,美国吹了半个世纪,当我看到太空笔内部构造和原理之后,我呵呵一笑,原来这么简单
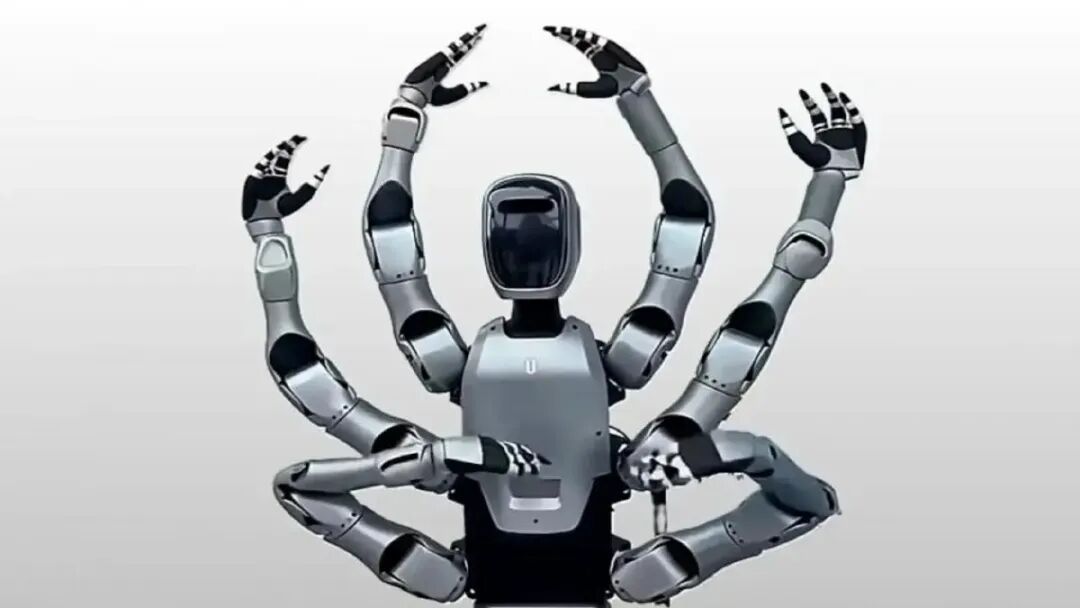 三头六臂!哪吒再世!国产6臂机器人 MIRO U 惊艳全球
- 装卸鹤管(装卸臂)和传统金属软管的应用和比较,为什么鹤管(装卸臂)要取代金属软管?
 LNG管道材质是不锈钢,气化器接口是铝,不同材料的法兰怎么连接?
- GB51156-2015 液化天然气接收站工程设计规范 定量装车撬/装卸臂相关重点条款要求
- 美国派克汉尼汾中国官网(Parker),运动与控制领域的先行者
- 伍尔特官网,主营各种化工品、工具等生产辅助用品
- 设计师又开始闭门造车了,连扳手都没摸过的人能做好设计吗?
- 辊筒输送机最大速度 18m/min
 日本公司做的机加工生产线,代表了当前机加工自动化最高水准!
- 什么是 低成本自动化 Low Cost Automation (LCA) 附设计案例
更多最新发布: 机器人技术
-
 超仿生人形机器人来了,明星妆容和真人发声,还能情绪价值,未来还要找女朋友吗?
-
 机器人安装定位方法及示例,机器人基座不一定有定位销孔,难道定位对机器人安装不重要吗?
-
 大跌眼镜!机器人居然走不了直线!FANUC M-710iC/50 机器人圆形轨迹精度 0.525mm
-
 高速轴制动器自动化打磨及装配项目机器人自动化单元设计方案
-
 机器人码垛自动化单元设计方案
-
 钣金折弯机器人上下料自动化单元系统设计方案
-
 汽车车轮制动鼓机加工机器人自动上下料技术解决方案
-
 国产机器人完胜!8颗螺钉就能解决的问题,日本居然用了24颗
-
 为什么只有我们的机器人使用开口弹垫?不敢多想,想多了越发迷茫
-
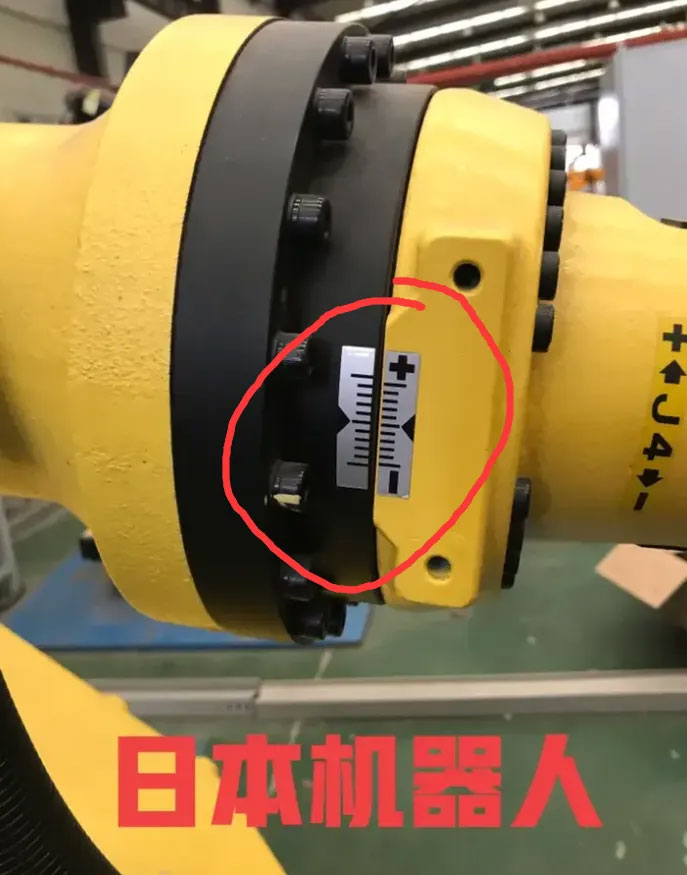 看到我们的机器人原点标识线,只剩苦笑,差距还很大,路还很长
-
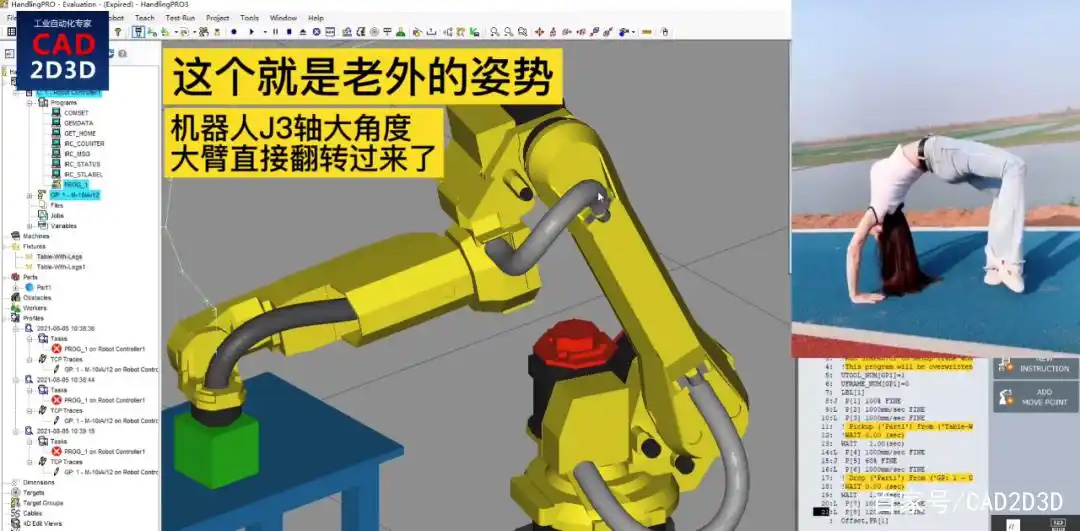 机器人能从屁股后面取放件吗?看到老外的设计我彻底傻眼了
-
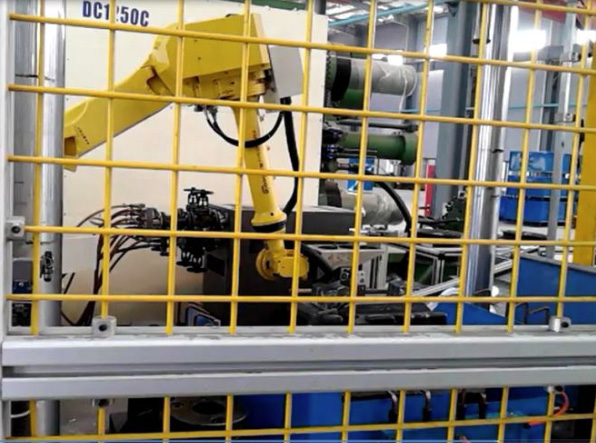 震惊了!日本工厂的机器人安全围栏,网眼密连个蟑螂都钻不进去
 本站所有资源一键获取,含3D模型、设计软件和案例视频等
 支付宝现金红包,又疯狂“大面积”送钱了!人均 1-20 元 (无套路/每天能领)
 《工业机器人系统集成&自动化生产线方案设计大师》第2版免费送,机器人及自动化技术人员必备教材
 气动控制阀手动操作机构内部构造,手动自动切换原理,含视频演示及免费三维模型
 《装车橇设计大师》教材发布,压力元件组合装置设计,石油化工行业技术人员必备
 LNG装车橇3D模型免费下载,SolidWorks源文件下载,STEP通用3D模型文件下载
 AutoCAD 2025 免费版+注册机 安装程序免费下载,附下载地址及安装教程
 SolidWorks 2024 SP2.0 免费版免费下载及安装教程
 API干式阀3D模型免费下载,SolidWorks源文件,Stp通用格式
 机械手 Z 轴行程放大机构3D模型 SolidWorks 源文件免费下载
 谐波减速机 3D 模型 SolidWorks 源文件免费下载,含 stp 通用格式,结构看似简单,实则脑洞大开
 发那科机器人 FANUC 离线编程 动画仿真模拟软件 ROBOGUIDE V9 免费下载
 公差分析(WC、RSS、6Sigma)和公差分配(权重因子、最小成本)方法及计算表格下载